



在列车速度跟踪控制领域,比例积分微分(proportional-integral-derivative, PID)控制[4]、自适应控制[5]和模型预测控制[6]等方法已得到广泛应用. Liu等[7-8]采用PID控制及其改进算法解决列车速度跟踪问题,此类方法在线性时不变系统中鲁棒性较好,但在应对非线性及复杂系统时控制效果欠佳,难以满足高精度与快速响应需求. 鉴于列车运行中面临参数不确定性与时变性,研究者将自适应控制引入ATO系统,显著增强了控制算法的抗干扰能力[9-10]. PID与自适应控制在处理多变量约束及强不确定性方面存在局限,模型预测控制因可通过滚动优化在线求解未来时域最优控制序列的优势而被引入ATO系统[11-12]. 上述方法存在响应滞后和计算复杂度较高的问题. 列车高速运行时受外部干扰影响显著,易导致跟踪误差增大,高鲁棒性、高精度和结构简单的列车控制策略亟待研究[13].
滑模控制(sliding mode control, SMC)具有强鲁棒性和对匹配干扰不敏感的优点,在实际工程中有广泛应用[14-15]. Zhang等[16]提出自适应容错滑模控制方法,能够让高速列车在执行器出现故障和存在不确定性的情况下跟踪目标速度. 随着控制需求升级,SMC的局限被暴露出来:过慢的收敛速度无法满足复杂运行环境下列车的速度跟踪需求. Yao等[17]通过引入终端滑模控制来解决ATO系统的速度跟踪控制问题. 此外,SMC不连续切换引发系统的高频抖振,会严重影响控制器寿命和乘客舒适度. Martínez-Fuentes等[18]设计连续滑模控制器,以连续性取代传统的不连续切换项,在保证稳定性的前提下显著降低了控制输入的抖振. SMC在应对参数不确定性和执行器非线性问题时难以兼顾快速性与鲁棒性,韩兆玉等[19]引入神经网络控制,通过在线学习逼近系统非线性动态;康庄等[20-21]引入模糊逻辑系统(fuzzy logic system, FLS),利用模糊规则推理描述不确定特性. 模糊逻辑系统依据专家经验精确选取隶属度函数及设计模糊规则,在应对外部干扰时易导致控制性能的波动,为此研究者引入区间二型模糊逻辑系统(interval-type-2 fuzzy logic system, IT2FLS),通过上下隶属度区间代替精确隶属度函数,有效处理系统不确定性,其有效性已在无人机[22]和机械臂[23]系统中得到验证,但IT2FLS在列车速度跟踪控制领域的研究较少.
针对现有控制策略应对高速列车复杂运行环境时的局限性,本研究1)构建上下双层结构的控制框架,将干扰估计与速度跟踪控制任务进行功能解耦,以提升系统应对外部干扰的能力;2)针对传统FLS的不足,引入IT2FLS设计自适应切换增益,通过处理隶属度函数的不确定性来实现对外部时变干扰的精准估计;3)为了解决抖振问题并保证收敛速度,在下层控制器中设计双曲-指数复合幂次趋近律,通过构造连续光滑函数替代不连续符号函数,消除控制输入抖振的同时保留幂次趋近律的快速收敛特性,实现高速列车的高精度与强鲁棒性速度跟踪控制.
1. 高速列车动力学模型
针对高速列车运行过程的非线性动力学特性,基于牛顿动力学构建列车单质点模型:
式中:
式中:
2. 基于滑模控制及其变体的列车速度跟踪控制
2.1. 基础理论
SMC具有匹配不确定性且抗外部干扰能力强,被视为解决列车速度跟踪控制中非线性与干扰问题的有效方法. 滑模面设计如下:
式中:
式中:
式中:
2.2. 问题分析
SMC的切换增益为固定值,为了保证鲁棒性,该固定值必须大于等于干扰上界. 在高速列车实际运行中,过大的切换增益会引发控制器抖振. FLS对切换增益的动态调整依赖于精确的隶属度函数,在高速列车面临的强非线性与多重不确定性环境中,FLS无法有效描述隶属度自身的不确定性,导致控制性能与鲁棒性下降,难以保证理想的跟踪精度. 趋近律的设计决定了系统的动态品质与抖振抑制效果. 等速趋近律存在收敛慢与抖振大的固有缺陷. 幂次趋近律虽能加快收敛速度、提升动态性能,但存在以下问题:符号函数项的存在导致抖振无法根除;幂次项在状态趋于零时将导致控制增益发散至无穷,虽理论上加速收敛,但在实际中会急剧放大测量噪声,严重影响系统的稳态精度.
3. 双层全局快速终端区间二型模糊滑模控制器设计与分析
本研究设计双层全局快速终端区间二型模糊滑模控制器:1)针对FLS难以准确描述高速列车在复杂运行环境下的不确定性问题,采用IT2FLS设计自适应切换增益,更精确地估计和补偿高速列车运行中的时变干扰. 2)幂次趋近律具备收敛速度快的特性,但符号函数固有的不连续性导致高速列车产生剧烈抖振,加剧控制器损耗,且严重影响乘坐舒适性. 为此,设计双曲-指数复合幂次趋近律,通过构造连续光滑函数
3.1. 面向干扰估计的区间二型模糊自适应增益设计
SMC依赖固定的切换增益处理高速列车在复杂运行过程中的不确定性,不连续切换特性将导致列车系统产生抖振. 为了抑制抖振,引入FLS,使切换增益从固定值变为时变值. 模糊系统的输出通过积分估计的方式得到改进的切换增益:
式中:
式中:
图 1
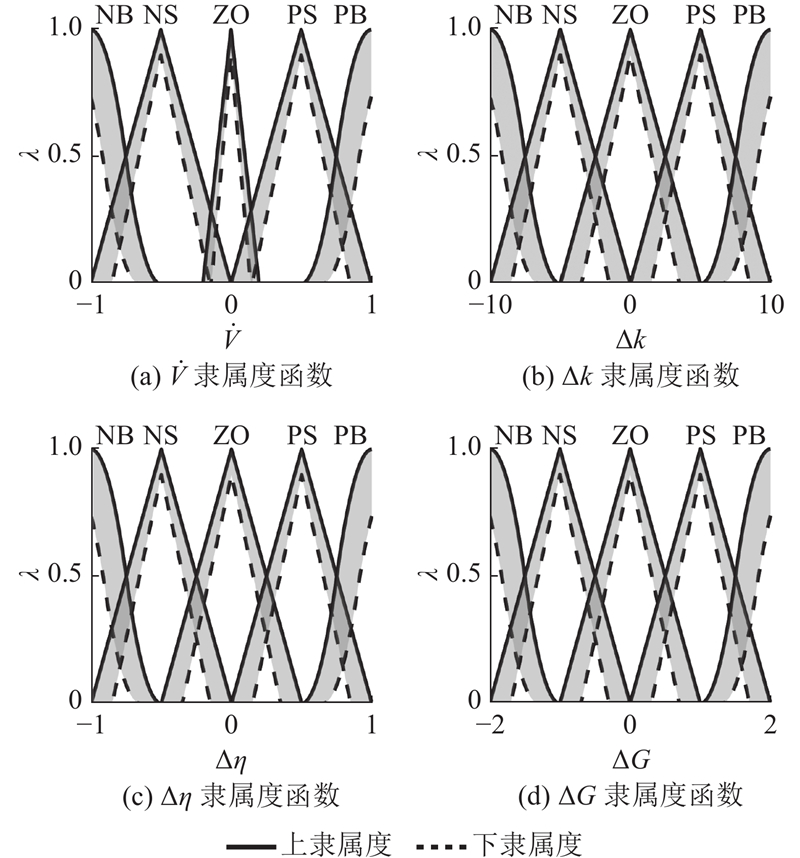
图 1 区间二型模糊逻辑系统变量隶属度函数
Fig.1 Membership functions of variables in interval-type-2 fuzzy logic system
为了使估计值贴近实际干扰,须制定合理的模糊规则,本研究以Lyapunov稳定性理论为基础,确保Lyapunov函数的导数
表 1 自适应切换增益的模糊规则表
Tab.1
| 变量 | 模糊规则 | ||||
| NB | NS | ZO | PS | PB | |
| ∆k | NB | NS | ZO | PS | PB |
| ∆ | NB | NS | ZO | PS | PB |
| ∆G | NB | NS | ZO | PS | PB |
式中:
3.2. 双曲-指数复合结构的改进趋近律设计
SMC通常采用等速趋近律和指数趋近律,理论上在时间
式中:
式中:
式中:
图 2
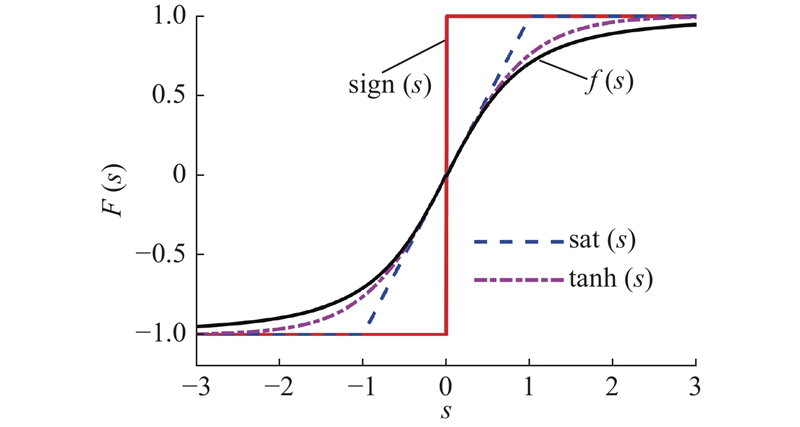
3.3. 高速列车速度跟踪双层全局快速终端区间二型模糊滑模控制器的设计与分析
本研究设计的控制器的控制结构如图3所示. 上层控制器滑模面为
图 3
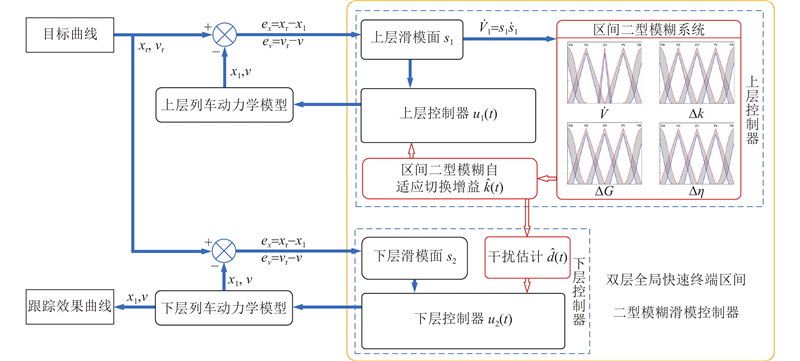
图 3 双层全局快速终端区间二型模糊滑模控制结构
Fig.3 Structure of double-hierarchical global fast-terminal interval-type-2 fuzzy sliding mode controller
式中:
由式(1)和(11)得到上层控制器:
定理1 对于上层控制系统,采用式(15)的滑模面与式(17)的控制律,则该上层系统稳定.
证明 定义Lyapunov函数
代入式(17),整理得到
因为
上层控制器将改进的切换增益输出到下层控制器,为了保证系统在任何时刻都满足
式中:
式中:
定理2 对于下层控制系统,采用式(21)的滑模面与式(22)的控制律,则该下层系统稳定.
证明 定义Lyapunov函数
对于
定理3 针对式(1)所描述的高速列车动力学系统,本研究所设计控制器可保证整体控制系统稳定.
证明 由定理2可知下层系统稳定,定理2成立的前提是控制律
4. 仿真验证
为了验证所设计控制器的实际性能与鲁棒性,构建仿真环境,对该控制器在高速列车速度跟踪控制中的效果进行综合评估.
4.1. 仿真说明
以CRH380A型高速动车组为仿真对象,列车质量为440 t,结合京沪线中苏州北-上海虹桥路段的实际数据进行仿真实验分析. 选取3种具有代表性的控制器与所设计控制器进行对比,分别是SMC[14]、全局快速终端滑模控制(global fast terminal fuzzy sliding mode control,GFTFSMC)[20]以及双层全局快速终端模糊滑模控制(double-hierarchical global fast terminal fuzzy sliding mode control,DH_GFTFSMC)[21]. 所有仿真实验均在统一的硬件与软件环境下完成,仿真环境配置如下:处理器为13代Gen Intel(R) Core(TM) i7-13700H,32 GB RAM;软件平台为Matlab/Simulink R2024b. 该运行路段无隧道,仿真中未考虑隧道阻力. 如图4所示为目标速度曲线和线路坡道和弯道信息. 仿真过程中,外部干扰模拟函数为
图 4
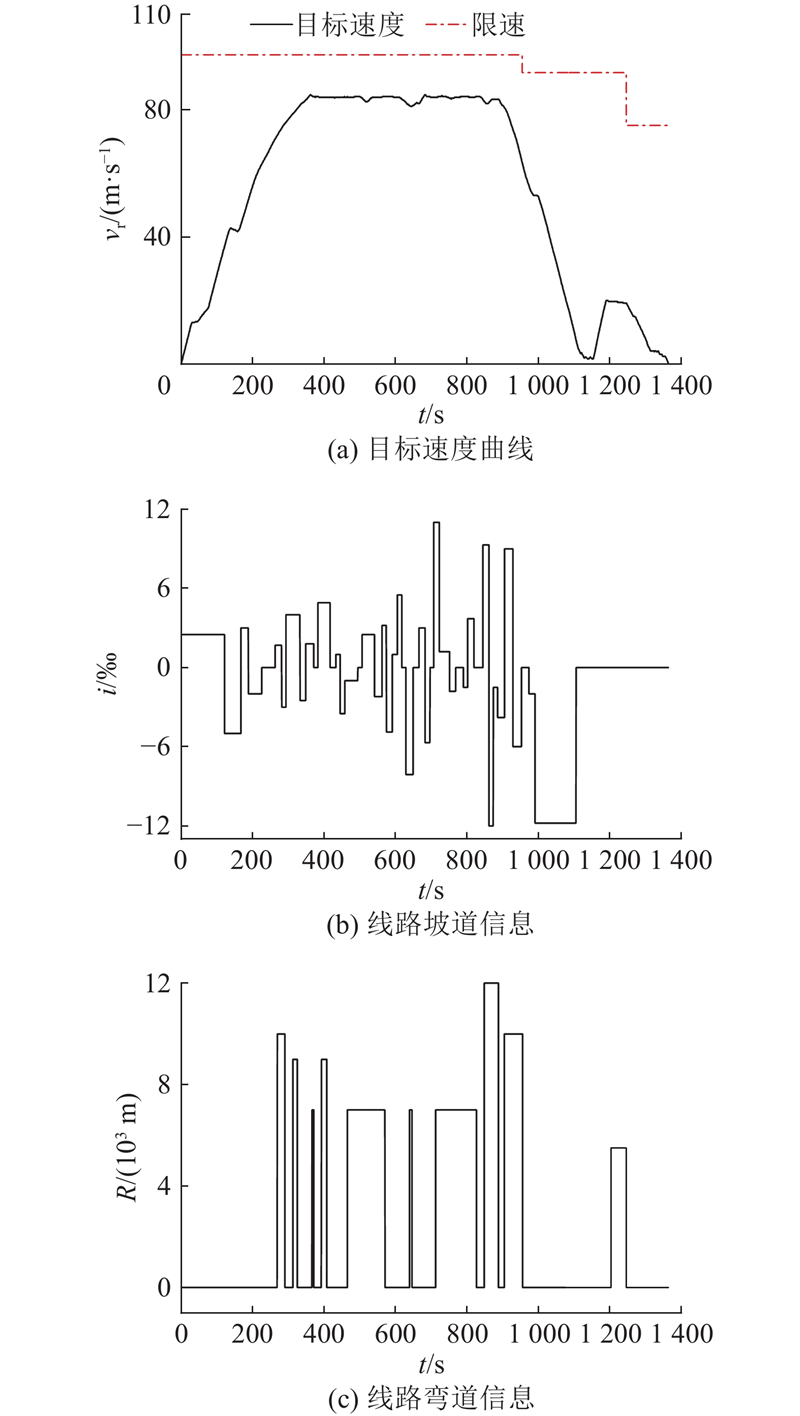
图 4 京沪线部分路段目标速度与线路信息曲线
Fig.4 Target speed and line information curves for selected sections of Beijing-Shanghai line
式中:
4.2. 关键参数实验分析
为了验证所提控制器中关键参数选取的合理性与有效性,对区间二型模糊自适应切换增益中的参数
4.2.1. 自适应切换增益经验系数的选取依据
在自适应切换增益公式(11)中,经验系数
图 5
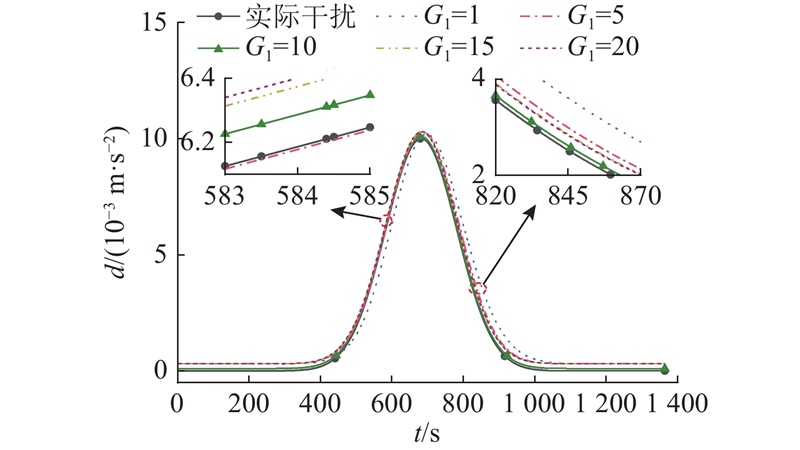
图 5 不同经验系数取值下的干扰估计响应曲线
Fig.5 Response curves of disturbance estimation under different empirical coefficients
表 2 不同经验系数取值下的干扰估计平均绝对误差
Tab.2
| MAE/(10−6 m·s−2) | MAE/(10−6 m·s−2) | |||
| 1 | 6.058 62 | 3.903 01 | ||
| 3.907 16 | 3.903 07 | |||
| 1.313 58 | — | — |
4.2.2. 改进趋近律关键参数的选取依据
双曲-指数复合幂次趋近律中的参数
图 6
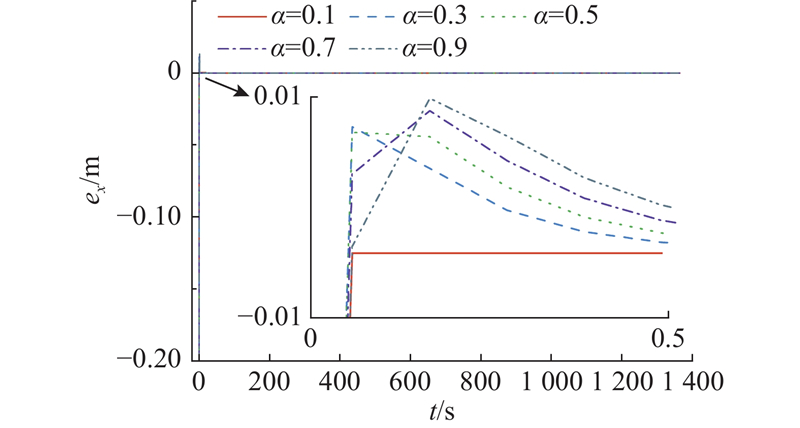
图 7
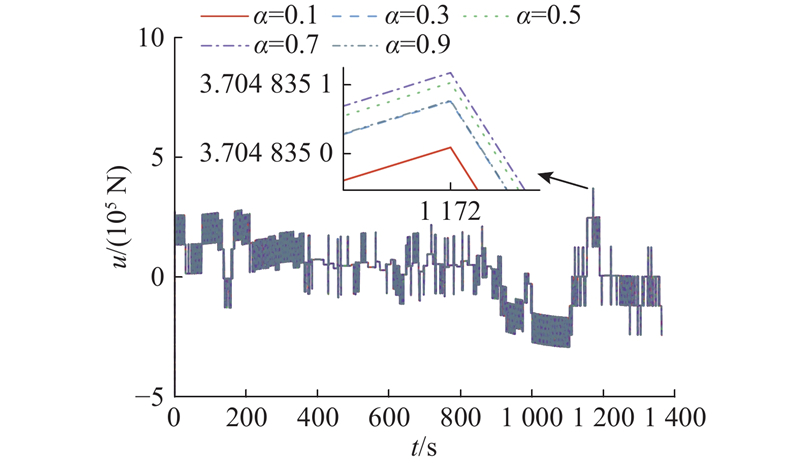
图 8
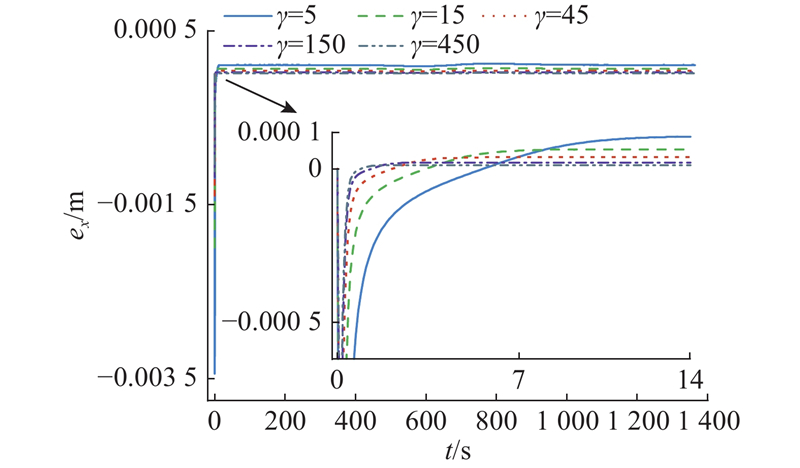
图 9
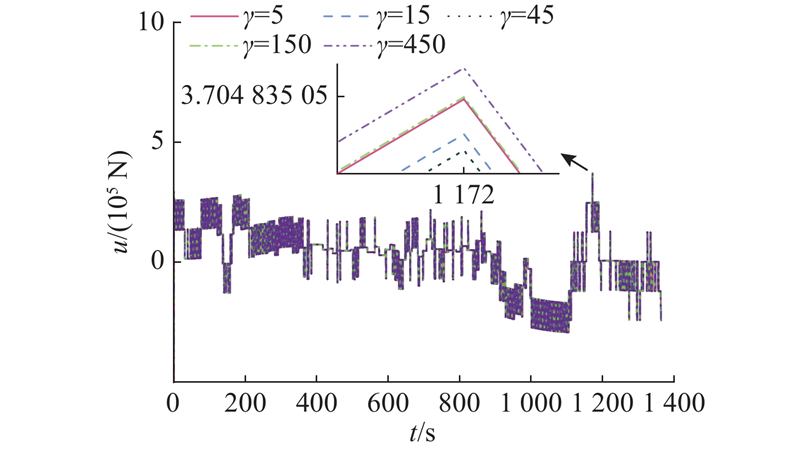
表 3 速度跟踪控制器的仿真参数
Tab.3
| 参数 | 数值 | 参数 | 数值 | |
| 10 | 5 | |||
| 5 | 3 | |||
| 10 | 0.000 3 | |||
| 5 | — | — |
4.3. 仿真结果分析
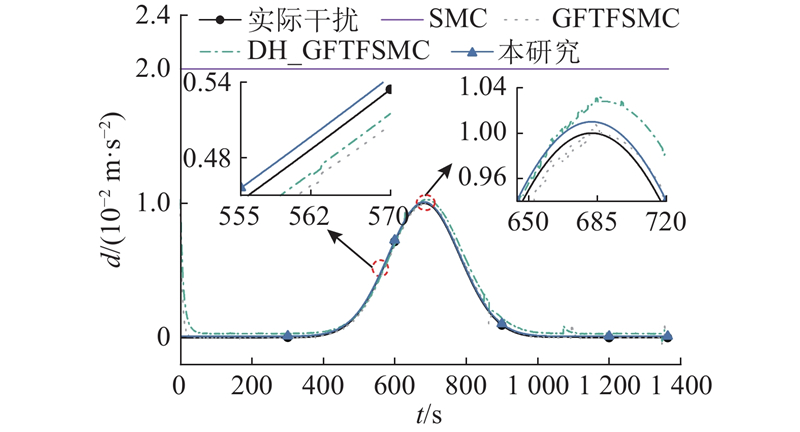
为了更好地体现本研究所设计控制器在跟踪精度方面的优势,采用多种控制器对目标曲线进行跟踪,比较各控制器对目标曲线的跟踪效果. 如图10所示为各控制器对外界干扰的估计效果. SMC因采用固定的切换增益,其干扰估计曲线为水平直线,无法跟踪时变的外部干扰;GFTFSMC引入FLS,切换增益成为时变量,但峰值阶段估计值明显滞后于实际干扰,存在失稳风险;DH_GFTFSMC的跟踪性能有所改善,但在峰值处存在超调;相比之下,所设计控制器通过区间二型模糊自适应切换增益显著提高了干扰估计精度,其估计曲线在全时段均能对实际干扰曲线进行精确跟踪,并始终保持微小的正裕量,消除了失稳风险,有效提升了系统的鲁棒性和稳定性.
图 10
如图11所示为各控制器滑模面
图 11
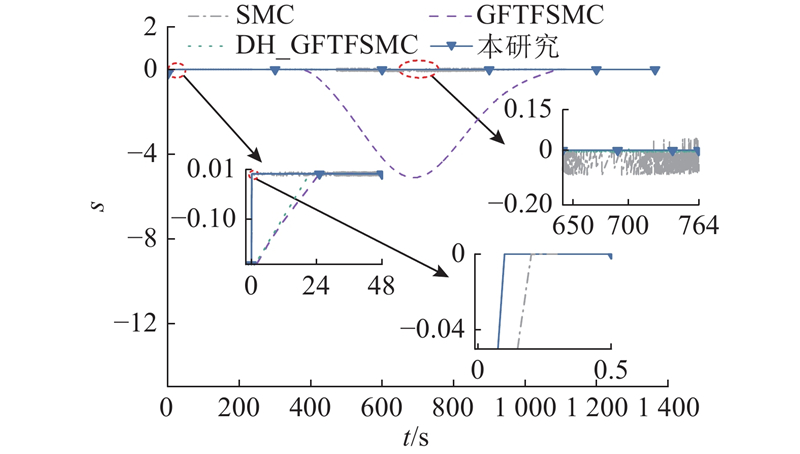
图 11 不同控制器的滑模面曲线对比
Fig.11 Comparison of sliding surface curves for different controllers
表 4 大干扰时段各控制器滑模面偏离平衡面峰值
Tab.4
如图12所示为各控制器的控制输入,SMC、GFTFSMC、DH_GFTFSMC存在明显抖振,相比之下,所设计控制器得益于改进的幂次趋近律,控制输入相较对比控制器更加平滑,抖振抑制效果最佳,有效减小了执行器磨损并提升了乘坐舒适性.
图 12
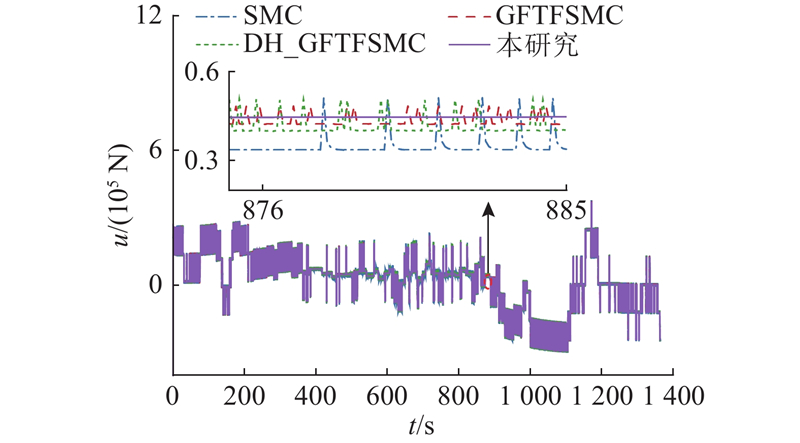
图 12 滑模类控制器控制输入对比
Fig.12 Comparison of control inputs of sliding-mode controllers
图 13
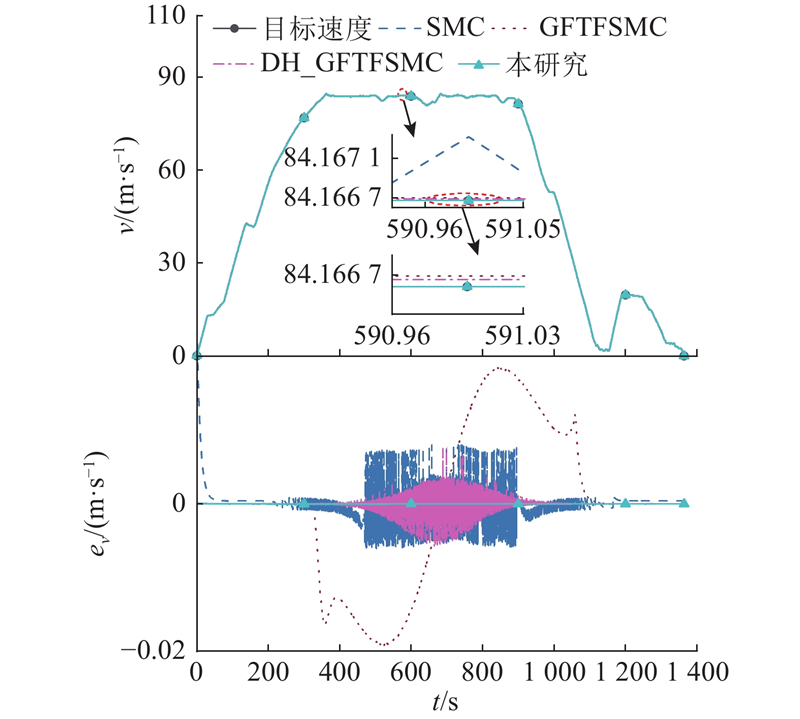
图 13 滑模类控制器速度跟踪效果对比
Fig.13 Comparison of speed tracking performance of sliding-mode controllers
表 5 滑模类控制器的速度跟踪误差统计
Tab.5
| 控制器 | MAE/(m·s−1) | MAEs/(m·s−1) |
| SMC | 0.001 364 | 0.002 269 |
| GFTFSMC | 0.007 254 | 0.008 649 |
| DH_GFTFSMC | 0.000 401 | 0.001 724 |
| 本研究 | 0.000 005 | 0.000 009 |
图 14
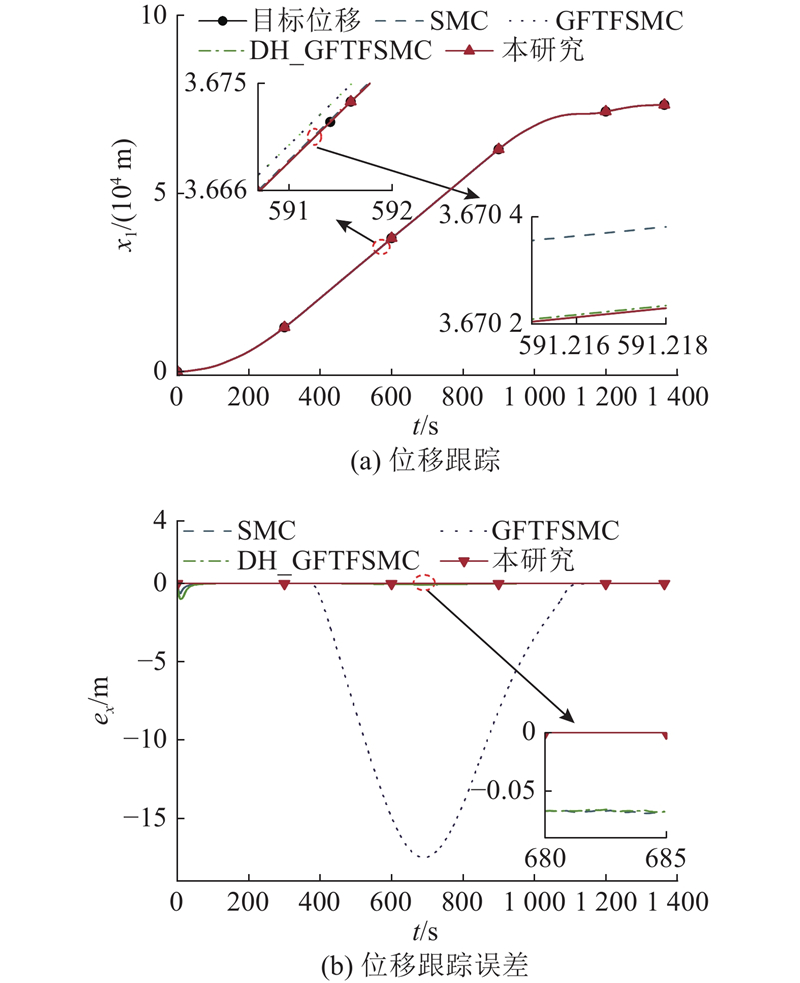
图 14 滑模类控制器位移跟踪效果对比
Fig.14 Comparison of displacement tracking performance of sliding-mode controllers
表 6 滑模类控制器的位移跟踪误差统计
Tab.6
| 控制器 | MAE/m | MAEs/m |
| SMC | 0.023 60 | 0.060 52 |
| GFTFSMC | 4.981 01 | 16.461 00 |
| DH_GFTFSMC | 0.032 76 | 0.060 95 |
| 本研究 | 0.002 82 | 0.002 80 |
4.4. 控制方法对比
进一步验证所设计控制器的性能优势,引入PID控制[8]与自抗扰控制(active disturbance rejection control,ADRC)[10]作为对比,所有控制器均在4.1所述的仿真环境下运行. 各控制器的速度跟踪效果与速度跟踪误差曲线如图15所示,各控制器的平均速度跟踪误差统计如表7所示. 由速度跟踪曲线可见,PID控制出现明显超调与持续振荡;ADRC的跟踪效果优于PID,但仍存在可观测到的跟踪偏差;相比之下,所提控制器的速度跟踪曲线与目标速度曲线高度重合,由图15(b)可以看出,所设计控制器的误差曲线波动幅值最小,表7的数据表明所提控制器的跟踪精度最高,验证了其高精度跟踪能力与在高速列车复杂运行环境下的强鲁棒性.
图 15
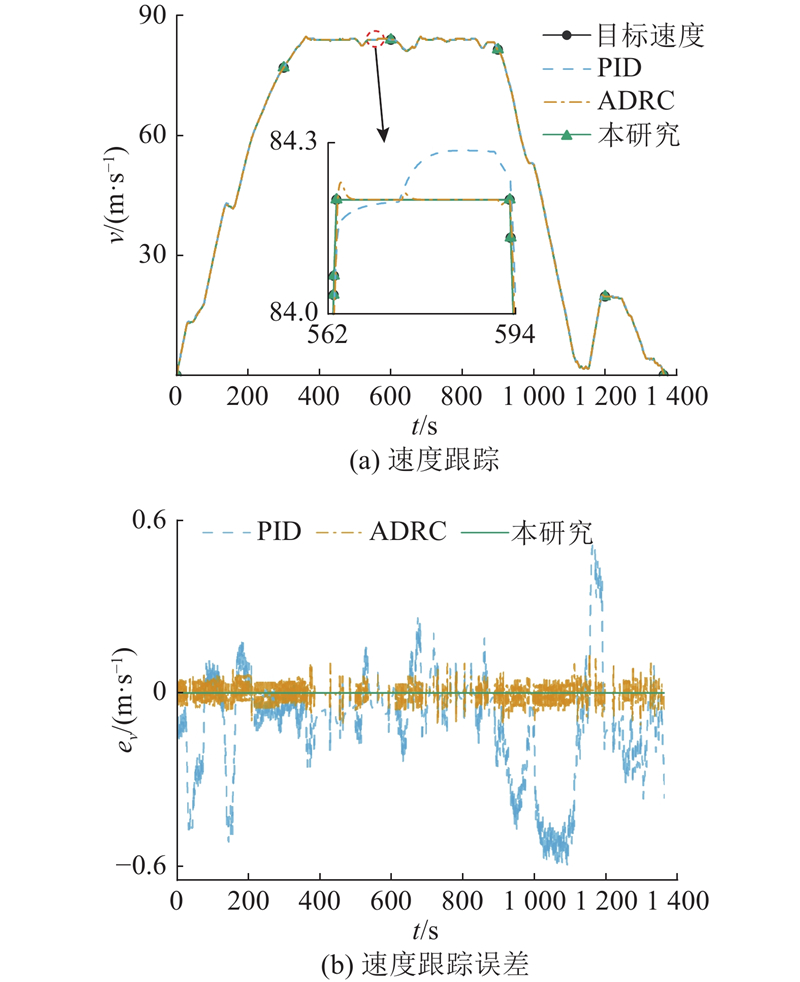
图 15 不同类型控制器的速度跟踪性能对比
Fig.15 Comparison of speed tracking performance for different types of controllers
表 7 不同类型控制器的速度跟踪误差统计
Tab.7
图 16
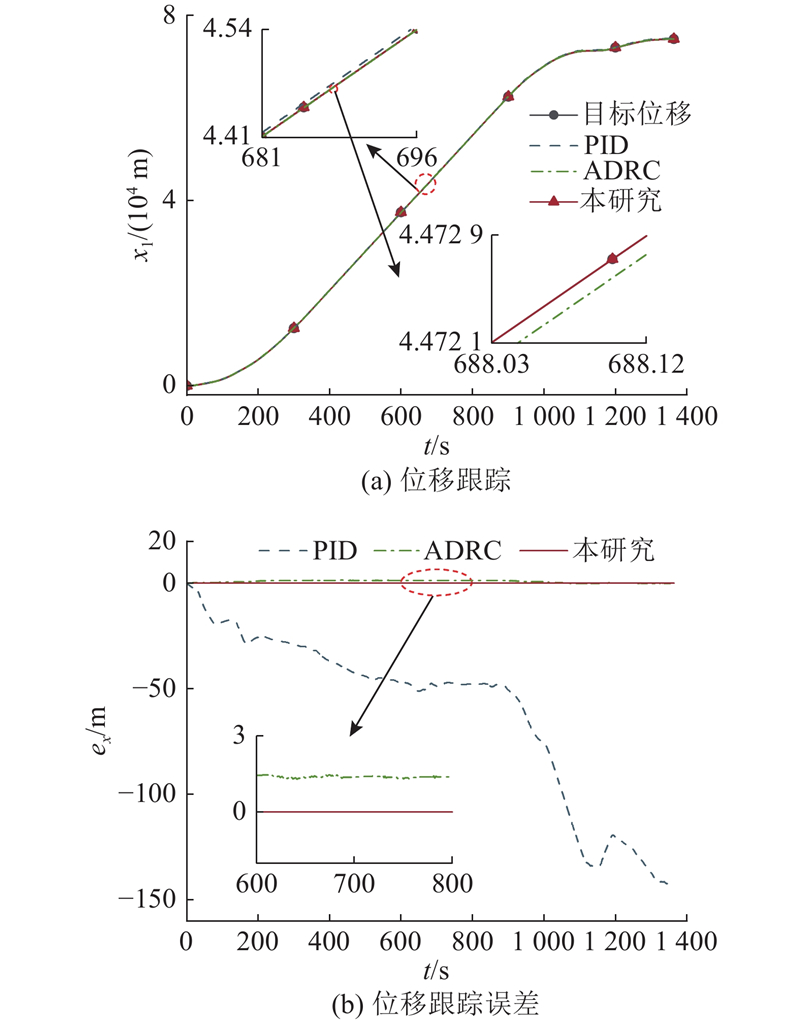
图 16 不同类型控制器的位移跟踪效果对比
Fig.16 Comparison of displacement tracking performance for different types of controllers
表 8 不同类型控制器的位移跟踪误差统计
Tab.8
| 控制器 | MAE/m | MAEs/m |
| PID | ||
| ADRC | ||
| 本研究 |
如图17所示为各控制器的控制输入对比. PID与ADRC的控制输入存在高频抖振,相比之下,所设计控制器在全时段保持高度平滑,表明该控制器能够有效抑制系统抖振,输出更平滑的控制力,这对减小执行器磨损和提升乘坐舒适性具有重要意义.
图 17
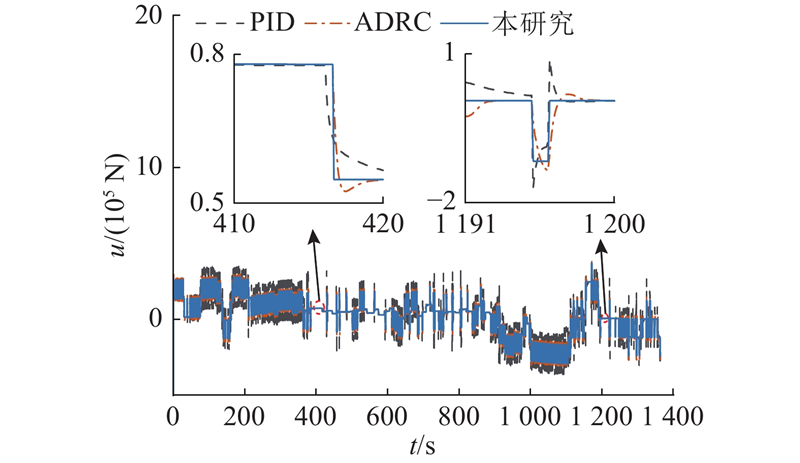
图 17 不同类型控制器的控制输入对比
Fig.17 Comparison of control inputs for different types of controllers
5. 结 语
本研究提出双层结构的高速列车控制方法,采用区间二型模糊自适应切换增益,保证干扰估计值始终略高于实际干扰,有效提升了系统在大干扰环境下的鲁棒性与稳定性;设计双曲-指数复合幂次趋近律,相较传统的采用符号函数的趋近律大幅缩短了滑模面到达平衡状态所需的时间,显著抑制抖振现象. 所设计控制器实现了全时段对目标速度与目标位移的高精度跟踪,显著降低了速度跟踪误差与位移跟踪误差,跟踪曲线与目标曲线高度重合,无明显超调或滞后,充分验证了该控制器在高速列车复杂运行环境下的有效性和鲁棒性. 仿真结果显示,该控制器的控制输入整体更加平滑,全程未出现高频振荡或尖锐脉冲,有效减小了执行器磨损并提升了乘坐舒适性,同时提升了控制系统的动态响应特性,证明了该控制器在兼顾抑制抖振与提升响应速度方面的优越性. 本研究仍存在不足:所设计的控制器主要面向单列高速列车运行过程中的速度与位移跟踪问题,对于多列车协同运行条件下的复杂动态交互过程尚未开展深入研究. 后续研究将进一步拓展控制对象,面向多列车协同控制场景,重点考虑列车间安全间隔约束、信息交互延迟以及运行状态耦合等因素,进一步提升控制器在高密度智能铁路运行环境中的适用性.
参考文献
高速铁路运行控制与动态调度一体化的现状与展望
[J].DOI:10.16383/j.aas.2019.y000004 [本文引用: 1]
Integration of train control and online rescheduling for high-speed railways: challenges and future
[J].DOI:10.16383/j.aas.2019.y000004 [本文引用: 1]
考虑列车混行的运行-调度一体化优化方法
[J].
Integrated optimization method of scheduling and control in express/slow train
[J].
基于有限时间干扰观测器的高速列车非奇异终端滑模协同控制
[J].DOI:10.19713/j.cnki.43-1423/u.T20240860 [本文引用: 1]
Non-singular terminals sliding mode cooperative control of high-speed train based on finite-time disturbance observer
[J].DOI:10.19713/j.cnki.43-1423/u.T20240860 [本文引用: 1]
Adaptive fault-tolerant pseudo-PID sliding-mode control for high-speed train with integral quadratic constraints and actuator saturation
[J].DOI:10.1109/TITS.2020.3002550 [本文引用: 1]
Virtual parameter learning-based adaptive control for protective automatic train operation
[J].DOI:10.1109/TITS.2021.3066447 [本文引用: 1]
重载列车离散积分终端滑模预测控制
[J].DOI:10.7641/CTA.2024.30700 [本文引用: 1]
Discrete integral terminal sliding mode predictive control for heavy haul train
[J].DOI:10.7641/CTA.2024.30700 [本文引用: 1]
Intelligent traction control method based on model predictive fuzzy PID control and online optimization for permanent magnetic maglev trains
[J].DOI:10.1109/ACCESS.2021.3059443 [本文引用: 1]
Speed profile tracking by an adaptive controller for subway train based on neural network and PID algorithm
[J].DOI:10.1109/TVT.2020.3019699 [本文引用: 3]
高速列车受限自适应有限次迭代学习容错控制
[J].DOI:10.16097/j.cnki.1009-6744.2024.03.014 [本文引用: 1]
Constrained adaptive finite-iteration learning fault-tolerant control for high-speed train
[J].DOI:10.16097/j.cnki.1009-6744.2024.03.014 [本文引用: 1]
Speed tracking control of high-speed train based on adaptive control and linear active disturbance rejection control
[J].DOI:10.1177/01423312221146600 [本文引用: 3]
基于数据驱动的高速列车速度复合控制研究
[J].DOI:10.16097/j.cnki.1009-6744.2023.03.016 [本文引用: 1]
Data-driven speed compound control of high-speed train
[J].DOI:10.16097/j.cnki.1009-6744.2023.03.016 [本文引用: 1]
Model predictive controller based on online obtaining of softness factor and fusion velocity for automatic train operation
[J].DOI:10.3390/s20061719 [本文引用: 1]
基于预设非奇异终端滑模控制的高速列车速度控制研究
[J].DOI:10.19713/j.cnki.43-1423/u.T20240483 [本文引用: 1]
Speed control of high-speed train based on preset nonsingular terminal sliding mode control
[J].DOI:10.19713/j.cnki.43-1423/u.T20240483 [本文引用: 1]
Sliding mode control in power converters and drives: a review
[J].DOI:10.1109/JAS.2021.1004380 [本文引用: 3]
基于改进切换增益自适应率的欠驱动USV滑模轨迹跟踪控制
[J].DOI:10.3785/j.issn.1008-973X.2022.03.002 [本文引用: 1]
Improved switching-gain adaptation based sliding mode control for trajectory tracking of underactuated unmanned surface vessels
[J].DOI:10.3785/j.issn.1008-973X.2022.03.002 [本文引用: 1]
Adaptive fault-tolerant sliding mode control for high-speed trains with actuator faults under strong winds
[J].DOI:10.1109/ACCESS.2020.3014199 [本文引用: 1]
Robust adaptive nonsingular terminal sliding mode control for automatic train operation
[J].DOI:10.1109/TSMC.2018.2817616 [本文引用: 1]
Chattering analysis for Lipschitz continuous sliding-mode controllers
[J].DOI:10.1002/rnc.5239 [本文引用: 1]
基于RBFNN的高速列车分数阶滑模速度跟踪控制
[J].DOI:10.19713/j.cnki.43-1423/u.T20250597 [本文引用: 1]
Fractional-order sliding mode speed tracking control of high-speed train based on RBFNN
[J].DOI:10.19713/j.cnki.43-1423/u.T20250597 [本文引用: 1]
一种新的模糊滑模控制器设计方法
[J].DOI:10.13195/j.kzyjc.2022.1771 [本文引用: 4]
A new design method of fuzzy sliding mode controller
[J].DOI:10.13195/j.kzyjc.2022.1771 [本文引用: 4]
基于改进模糊滑模控制的列车速度跟踪研究
[J].DOI:10.3969/j.issn.1001-8360.2024.04.011 [本文引用: 3]
Research on train speed tracking based on improved fuzzy sliding mode control
[J].DOI:10.3969/j.issn.1001-8360.2024.04.011 [本文引用: 3]
Interval type-2 fuzzy-model-based fault-tolerant sliding mode tracking control of a quadrotor UAV under actuator saturation
[J].DOI:10.1049/iet-cta.2020.0521 [本文引用: 1]
Adaptive interval type-2 fuzzy neural network nonsingular fast terminal sliding mode control for cable-driven parallel robots
[J].DOI:10.1016/j.engappai.2024.108963 [本文引用: 1]


