



近年来,立体仓库的普及与自动化管理需求的提升[1],推动了仓储盘点作业的发展. 受软硬件配置的限制[2],多数仓储系统仍依赖人工盘点,效率低,成本高. 无人机凭借低成本、高灵活性和多机协同等优势,在仓储物流等领域被广泛应用. 早期人工手持终端盘点效率低且易出错,物联网技术[3]催生了无线射频识别技术[4](radio frequency identification, RFID)等非接触式批量读取方案. 袁瑞阳等[5]提出无人机搭载双RFID读卡器与条形码摄像头,实现货物的自动识别. 王杰等[6]针对书库建立特征库,利用无人机遍历采集图像并进行分析. 赵滨淋等[7]通过改进聚类算法和特征融合模块,提升无人机视角下的小目标检测精度. 人工智能(artificial intelligence, AI)与大数据[8]深度融合:谷歌Vision AI实现货物的自动分类与异常检测,沃尔玛优化库存管理. 低空经济为物流开辟新路径[9],DHL于2015年在德国实现无人机送货[10],但仍需地面人员协同. 在深度学习方面,谷歌MobileNet[11]采用深度可分离卷积,减少模型参数量,使模型的边缘部署成为可能.
在大型仓库高空货架物品的盘点中,无人机将传统的静态、近地、离散的人工扫描转变为空中、连续、自主的流动式扫描. 这不仅极大地扩展了识别范围,实现了“货架到无人机”的自动数据汇集,而且可以配合飞行路径规划确保扫描覆盖的完整性与货物识别的无遗漏性,极大地提高了仓储盘点任务的效率. 在无人机视角下,捕获的仓库货物图像画面经常存在所要识别的目标尺寸过小以及被货架遮挡的问题,同时货物与货物之间的紧密堆叠和无间隙摆放的问题,导致通用的目标检测算法频繁错检、漏检,给目标识别带来不小的挑战. 当下基于深度学习的目标检测算法均存在模型计算量较大的问题,而无人机由于自身体积和能耗的限制无法搭载高性能的计算设备,这极大地制约了算法模型的部署,对算法检测精度与运行速度带来了极大的挑战.
本文主要针对大型仓库下无人机仓储盘点过程中因目标遮挡、紧密堆叠、错位摆放等因素造成的货物难以识别、识别精度低、准确性不足等问题,在YOLOv8的基础上提出3项关键改进. 1)引入注意力机制,将卷积模块替换为全维度动态卷积(omni-dimensional dynamic convolution,ODConv),以提升模型的边缘特征辨别能力. 2)引入FocalModulation特征增强方法,对快速空间金字塔池化(spatial pyramid pooling - fast,SPPF)模块进行优化,提升模型的小目标检测能力和复杂场景下的检测精度. 3)优化损失函数,采用Inner-EIoU,通过辅助边界框和缩放因子,解决传统IoU损失泛化性弱的问题. 与未改进的YOLOv8算法相比,改进后的YOLOv8算法在多项指标上均获得显著提升,且在自建的仓储数据集上获得了较好的识别表现和检测速度.
1. YOLOv8算法的改进
1.1. YOLOv8算法的概述
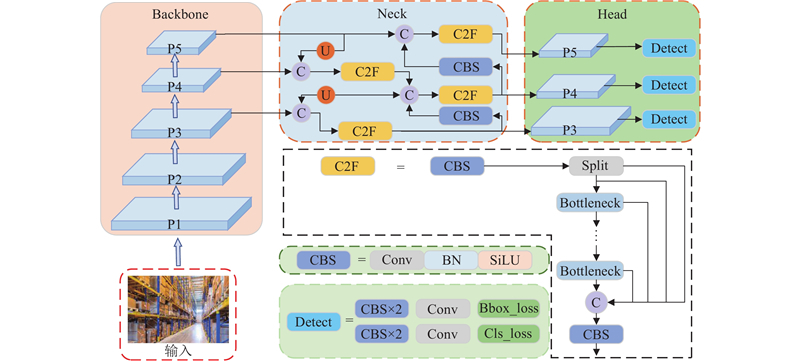
YOLO(you only look once)系列[12]是目标检测领域的经典深度学习模型,其中YOLOv8拥有5个不同尺度大小的版本,包括超轻量YOLOv8n、小尺寸YOLOv8s、中量型YOLOv8m、大型YOLOv8l和特大型YOLOv8x. 本研究中仅包含一类识别目标,所以选择体量最小的YOLOv8n作为实现货物目标检测算法的基础模型,网络结构如图1所示. YOLOv8n的整体网络结构由特征提取骨干网络Backbone、特征融合Neck及回归分类Head组成. Backbone主干网络完成从图像到多尺度特征的提取与转换,Neck颈部网络实现特征图的跨层融合与优化,Head头部网络将抽象特征转化为具体的检测结果.
图 1
1.2. 改进传统卷积模块
在提升轻量级卷积神经网络(convolutional neural network,CNN)性能的探索中,Li等[13]提出的全维度动态卷积,相较于传统的Conv卷积具有更小的计算量和更高的精度. ODConv打破了传统CNN训练范式中“每个卷积层学习单一静态卷积核”的常规做法,这一做法忽视了卷积核空间大小、输入通道数和输出通道数这3个关键维度. ODConv将动态特性延伸至空间大小、输入通道数、输出通道数和卷积核维度,形成四维动态机制,显著提升了特征提取效果. 这种多维度特征提取机制使得ODConv在单次前向传播中可以综合捕捉输入数据的多维特征,从而有助于在处理无人机采集的货物图像时,既能动态聚焦货架边缘的空间位置(位置维度),又能针对货物颜色对应的特定输入通道(通道维度)强化特征,还能通过输出维度和核维度优化整体表达.
常规卷积层具有单个静态卷积核,该核适用于所有的输入样本. 动态卷积层使用通过注意力机制动态加权的n个卷积核的线性组合,使卷积操作依赖于输入. 从数学上讲,动态卷积操作可以定义为
式中:
图 2
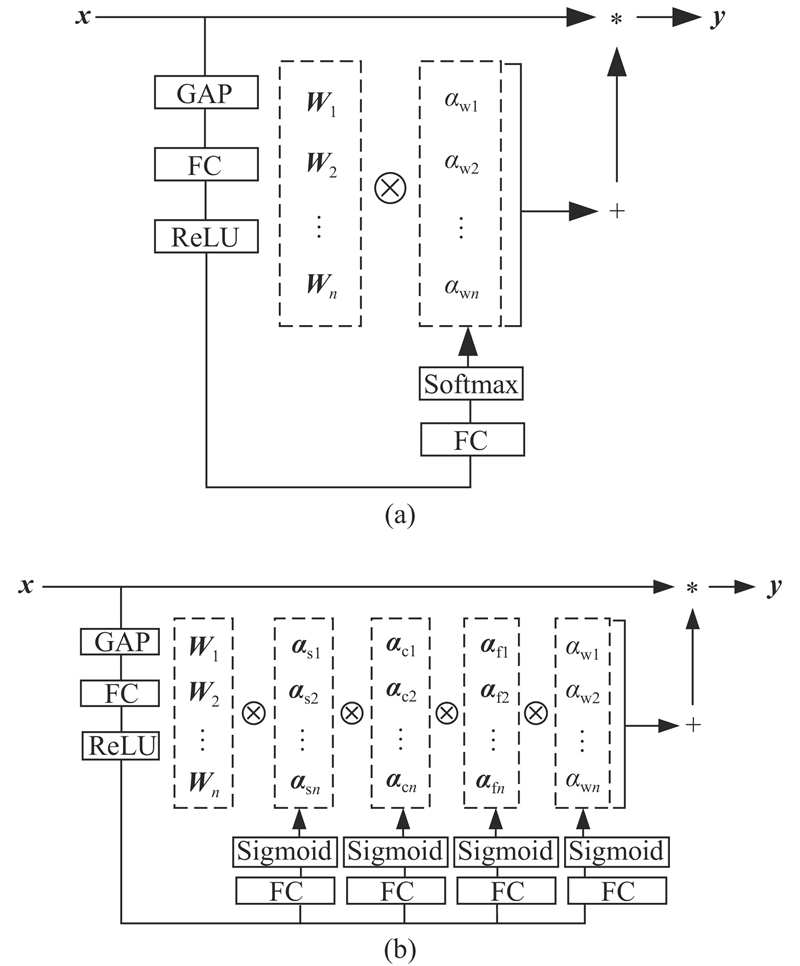
图 2 传统卷积与全维度动态卷积的结构对比
Fig.2 Comparison of structure between traditional convolution and omni-dimensional dynamic convolution
ODConv的公式可以定义为
式中:
图 3
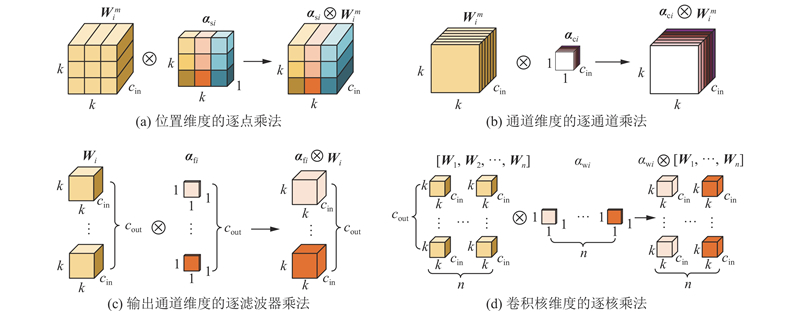
图 3 4种维度注意力机制的生效方式
Fig.3 Activation mode of attention mechanism in four dimensions
1)位置维度的逐点乘法. 如图3(a)所示为ODConv通过逐点乘法,沿着卷积核的空间维度进行乘法操作,将位置维度注意力
2)通道维度的逐通道乘法. 如图3(b)所示为逐通道乘法,将通道维度的注意力
3)输出通道维度的逐滤波器乘法. 如图3(c)所示,输出通道维度通过逐滤波器乘法,让输出通道维度的注意力
4)卷积核维度的逐核乘法. 如图3(d)所示,该操作借助逐核乘法,应用卷积核维度的注意力
1.3. 改进快速空间金字塔池化
原版YOLOv8的特征提取网络在多尺度障碍物特征提取、紧密边界识别和小目标检测等方面存在一定的局限性. 本文引入FocalModulation[14]特征提取方法,对SPPF模块进行优化,提升模型处理不同尺度信息的能力. FocalModulation是具有更高检测精度和小目标识别能力的特征提取方法,它利用焦点调制机制来聚焦图像中的关键区域,可以捕捉图像中的上下文信息,从而提高模型对小目标的识别能力. 与SPPF相比,FocalModulation不仅支持不同尺寸输入图像的处理,还能通过捕捉长距离依赖和上下文信息,建立目标与周围环境的语义关联. 在本文模型的应用场景中,当检测货架上的小货物时,模型可以通过分析货物与货架边缘、相邻物体的空间关系,提升定位精度. 如图4所示为FocalModulation网络的结构图.
图 4
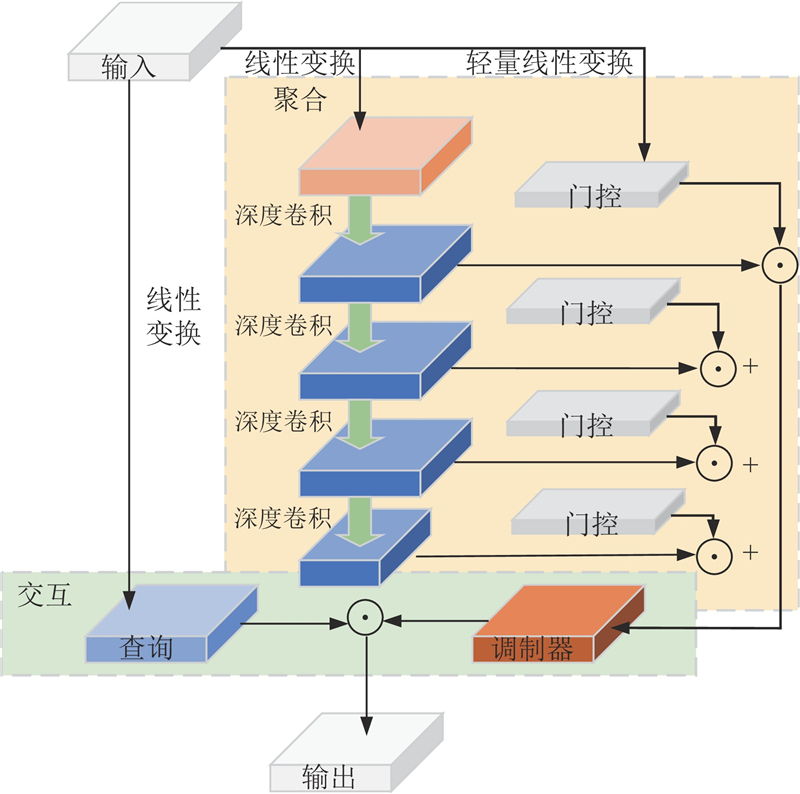
FocalModulation模型主要通过3个组件发挥作用:焦点上下文化、门控聚合、逐元素仿射变换. 这些组件共同作用,实现了对不同范围视觉上下文的编码,并自适应地将这些信息注入查询令牌中,从而达到增强特征的效果. 这种设计通过解耦上下文建模和令牌交互,能够显著降低运算复杂度.
1.4. 损失函数的优化
在YOLOv8模型中,损失函数是衡量模型预测精度的核心. 边框回归部分采用CIoU损失,该函数通过综合考量预测框与真实框的交并比、中心点距离及长宽比,实现了对边界框重叠程度的有效量化. 基于IoU的传统边界框回归方法通常通过引入附加项来加速收敛,却未能充分考虑不同检测任务与模型结构的差异性,导致泛化能力不足. 这一问题在货物检测盘点任务中尤为突出:由于货物尺寸多变、外形相似,对边界框的对齐精度要求极高. 实践表明,CIoU损失过度关注边界框的整体重合度,却忽视了边界框内部区域的契合质量,致使模型在复杂场景下定位精度不佳.
针对上述传统损失函数泛化性弱、收敛慢的缺陷,Zhang等[15]提出Inner-IoU这一新方法. 该方法通过引入可调控的缩放因子,为不同检测器和数据集生成多尺度的辅助边界框,从而动态适配不同任务的特性,能够显著提升模型在各种检测场景中的适应性和性能.
如图5所示,真实框和锚框分别记为Bgt与B,真实框与内真实框的中心点坐标为
图 5
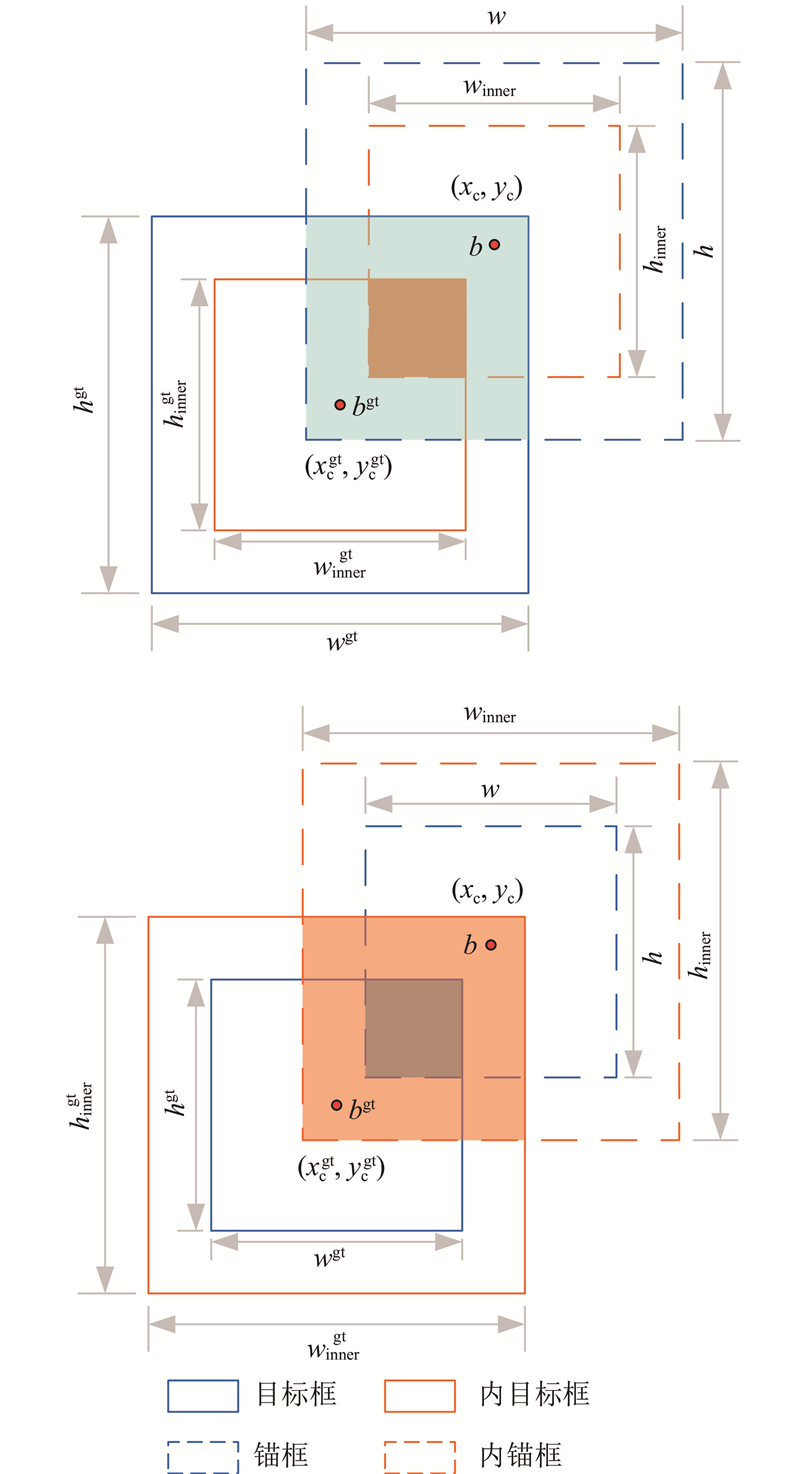
图 5 Inner-IoU目标检测中目标框与锚框及内部区域的示意图
Fig.5 Schematic diagram of bounding box, anchor box and internal area in Inner-IoU object detection
式中:
损失函数EIOU的计算公式为
式中:b、
结合式(3)、(4)可得损失函数Inner-IoU的表达式:
Inner-IoU引入缩放因子的关键作用在于动态调节辅助边界框的尺度. 当缩放因子小于1时,生成的辅助框尺度更小,虽然有效的回归范围收窄,但能够产生更大的梯度绝对值,从而加速高质量样本的收敛. 当缩放因子大于1时,辅助框尺度扩大,拓展了回归的有效范围,有助于提升对低质量样本的回归效果. 该机制通过缩放因子灵活适配不同尺度的目标,能够显著增强损失函数在复杂检测任务中的适应性.
2. 模型轻量化
在仓库货物检测的场景中,改进后的YOLOv8训练模型存在参数冗余和实际部署困难的问题,且实时性有待提升. 为了适配盘点任务对目标快速识别和边缘部署的要求,引入基于层级的幅度自适应剪枝(LAMP)算法[16],对模型进行轻量化处理.
LAMP旨在通过剪枝和自适应稀疏化实现神经网络压缩. 在神经网络中,权重绝对值通常反映该权重对信号传递的贡献,绝对值较小的权重对模型输出影响较小. 传统的全局剪枝直接对所有层权重统一排序修剪,操作简单,但可能出现关键层因过度修剪导致性能骤降的问题. LAMP的核心思想在于通过层级自适应机制为不同层动态分配剪枝比例,使关键层保留更多的权重,非关键层允许更高的剪枝率,从而平衡模型压缩与性能保留[17].
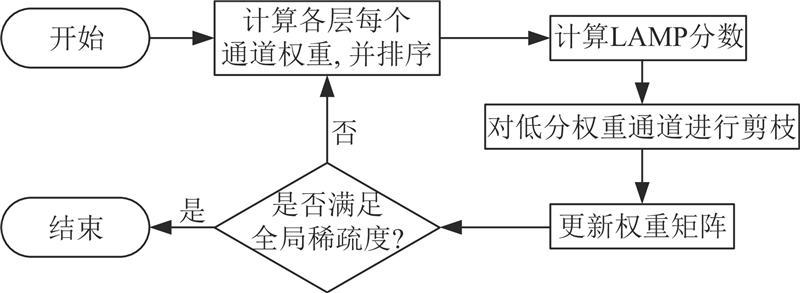
LAMP的剪枝流程如图6所示. 对每层权重进行大小排序,计算LAMP分数,以量化各权重通道的重要程度. 基于分数,算法将低分权重通道对应的掩码矩阵元素赋值为0,完成初步剪枝. 更新权重矩阵,并检查当前全局稀疏度是否达到预设目标. 若未达标,则重复上述步骤,直至达到预设目标;若已达标,则停止剪枝进程. 当剪枝幅度较小时,模型的计算量减少,过拟合现象得到缓解,模型精度可能出现提升. 当剪枝幅度过大时,则会导致关键特征丢失、网络容量下降,造成模型精度显著下滑. 选择合适的剪枝幅度,在剪枝后利用数据集进行适度的微调,以恢复模型检测精度,实现模型大小与检测精度的平衡.
图 6
3. 实验结果与分析
3.1. 数据集构建与标注
在构建货物图像数据集时,通过多元采集、标准标注、科学划分,构建适配模型训练的自建仓储盘点数据集. 图像采集方式包括从开源数据集筛选、实地拍摄以及互联网资源补充等. 通过Labelme软件,对采集图像进行精细化标注,生成模型训练所需要的yolo格式标注文件. 数据源主要涵盖大型货物仓库、大型快递驿站、高空货物架及互联网图像,以获得多样化的背景,从而增强数据集的泛化性. 通过数据增强技术对数据集进行扩充. 将数据集按照7∶1∶2的比例进行划分,得到
表 1 数据集类别与标注框信息
Tab.1
| 数据集类别 | 图像数量 | 标注框数量 |
| 训练集 | 1 728 | 5 488 |
| 验证集 | 451 | 1 479 |
| 测试集 | 239 | 840 |
| 总计 | 2 418 | 7 807 |
3.2. 实验环境与模型训练
在硬件层面,GPU为配备4 GB显存的RTX 1650,CPU为AMD Ryzen 7 5800H with Radeon Graphics. 在软件层面,系统环境为Windows 10,运算平台采用CUDA 11.8,并选用与之适配的PyTorch 2.5.1版本开发框架.
在训练过程中,数据加载的线程数为2,模型输入图像尺寸为640×640像素,批量大小设为16,初始学习率为0.002,动量为0.9,权重衰减系数为0.000 5,早停机制的训练轮数为20,迭代次数为150. 采用AdamW优化器(带权重衰减的自适应矩估计)优化网络参数,开启Mosaic数据增强功能.
3.3. 实验结果与分析
3.3.1. 损失函数的对比实验
选取表2的损失函数进行对比实验,mAP50是指在交并比阈值设为0.5时,对所有类别的平均精度求平均值后得到的单一指标;P表示模型的精度;R表示召回率. 从结果可知,与YOLOv8n相比,YOLOv8_DIoU模型的mAP50下降0.4%,出现负优化的原因可能是DIoU损失函数只考虑中心点距离和重叠面积,没有显式建模目标之间的排斥性,无法充分区分相邻目标,这种局限性在处理密集场景中的目标时尤为明显. 虽然YOLOv8n_GIoU模型的mAP50比原模型提升了1.3%,但召回率提升不明显. YOLOv8n_EIoU通过最小化重叠面积,统一中心点距离和宽高比的优化目标,克服了目标重叠和长宽比差异大的局限性,但宽高比惩罚项可能导致过度敏感,使mAP50下降. YOLOv8n_Inner-EIoU通过更精细的数学建模和自适应惩罚机制,对模型进行优化,不仅克服了原模型损失函数在宽高比约束上的局限性,而且使mAP50提升了1.3%. 综上分析,综合mAP50、精度、召回率等指标以及损失函数本身的优缺点,能够适应目标重叠同时放宽宽高比约束的Inner-EIoU更适合于仓储盘点任务.
表 2 损失函数的实验结果
Tab.2
| 模型 | mAP50/% | P/% | R/% |
| YOLOv8n | 90.22 | 86.89 | 88.55 |
| YOLOv8n_DIoU | 89.88 | 85.67 | 90.26 |
| YOLOv8n_GIoU | 91.42 | 88.81 | 88.92 |
| YOLOv8n_EIoU | 90.15 | 86.87 | 89.67 |
| YOLOv8n_Inner-EIoU | 91.43 | 88.26 | 88.58 |
3.3.2. 注意力模块对比实验
表 3 注意力模块的实验结果
Tab.3
| 模型 | mAP50/% | P/% | R/% | Sp/106 |
| YOLOv8n | 90.22 | 86.89 | 88.55 | 3.01 |
| YOLOv8n_C2f-FasterBlock | 90.53 | 86.84 | 87.48 | 2.95 |
| YOLOv8n_C2f-MSBlock | 90.03 | 86.53 | 88.26 | 2.95 |
| YOLOv8n_C2f-ODConv | 91.64 | 87.93 | 88.81 | 3.75 |
从表3可知,与原版模型相比,YOLOv8n_C2f-MSBlock的mAP50指标略有下降,这可能是因为MSBlock模块更关注通过特殊设计来突出重要特征,抑制无关信息,而与C2f融合后,可能因特征侧重点的不同而产生冲突,导致融合后的特征未被模型有效利用,从而影响精度. YOLOv8n_C2f-FasterBlock和YOLOv8n_C2f-OD Conv模型的mAP50均有提升,其中FasterBlock注意力机制的加入使模型mAP50提升0.3%,ODConv注意力机制的融入使模型mAP50提升至91.64%,相较于原模型提升了1.5%.
改进后各模型的参数量均有所变化,与原版模型相比,YOLOv8n_C2f-FasterBlock和YOLOv8n_C2f-MSBlock模型的参数量均下降至2.95×10⁶,减少了2%;YOLOv8n_C2f-ODConv的参数量增加到3.75×10⁶,增加了24.6%. 虽然ODConv的加入使模型的参数量有所提升,但对P、mAP50、R等指标的提升效果明显,综合表现最优异.
3.3.3. SPPF模块的对比实验
表 4 SPPF模块的实验结果
Tab.4
| 模型 | mAP50/% | Sp/106 | F/(帧·s−1) |
| SPPF | 90.22 | 3.01 | 118.4 |
| FocalModulation | 91.60 | 3.11 | 117.5 |
| SPPELAN | 91.05 | 3.18 | 110.9 |
从表4可知,在将SPPF替换为FocalModulation或SPPELAN模块后,两者的参数量均有所增加. 其中,相较于SPPELAN,FocalModulation在参数量、精度、速度三者间实现了更优的平衡,以微小的参数量增加换取了检测精度的显著提升,将帧率维持在接近原始模型的水平,因而更加能够满足货物检测任务对实时性和准确性的双重要求.
3.3.4. 消融实验
选择YOLOv8n作为基准模型,基于货物目标检测数据集开展实验. 通过依次增加或删除Inner-EIou损失函数、C2f-ODConv注意力机制模块、FocalModulation模块等改进策略,探究各策略对模型检测性能的影响. 实验结果如表5所示. 其中,Sm为模型大小,“—”表示未作改进,“√”表示已采用该改进策略.
表 5 YOLOv8n消融实验结果
Tab.5
| 实验编号 | Inner-EioU | C2f-ODConv | FocalModulation | mAP50/% | Sp/106 | F/(帧·s−1) | Sm/MB |
| 0 | — | — | — | 90.22 | 3.01 | 118.4 | 6.0 |
| 1 | √ | — | — | 91.43 | 3.01 | 116.4 | 6.0 |
| 2 | √ | √ | — | 92.31 | 3.75 | 100 | 7.1 |
| 3 | √ | √ | √ | 93.71 | 3.86 | 102.5 | 7.3 |
实验0是YOLOv8n原版模型的测试结果. 从表5可知,在原模型的基础上依次叠加使用Inner-EIoU、C2f-ODConv、FocalModulation,mAP50分别提升了1.21%、0.96%、1.40%. 当同时使用3个模块时,模型的mAP50提升至93.71%.
图 7
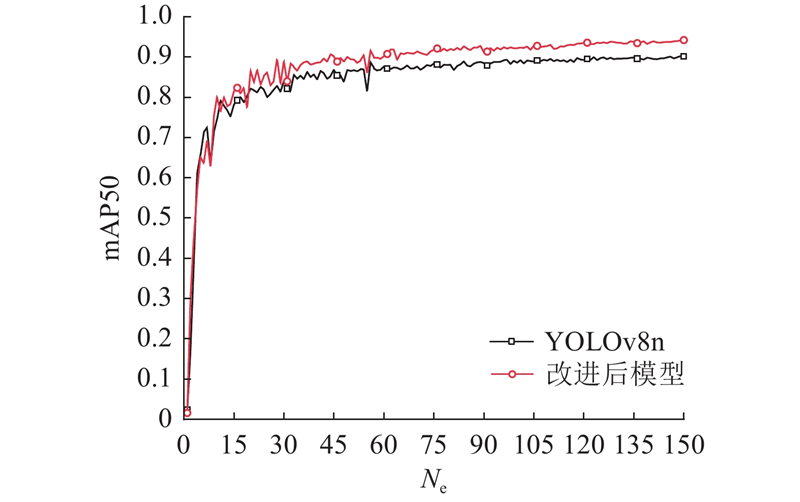
图 7 YOLOv8n原模型与改进后模型的mAP50训练曲线
Fig.7 Training curve of mAP50 for original YOLOv8n model and improved model
3.4. LAMP剪枝实验
3.4.1. LAMP剪枝加速比的对比实验
为了探究不同剪枝幅度对模型性能的具体影响,通过对比不同加速比Fc下模型的剪枝效果,筛选出在实际应用场景中综合性能最优的剪枝模型,实验结果如表6所示.
表 6 LAMP剪枝在不同加速比下的性能对比实验
Tab.6
| Fc | Sp/106 | FLOPs/109 | mAP50/% | Sm/MB |
| 1.0 | 3.01 | 7.8 | 93.7 | 7.7 |
| 1.5 | 1.27 | 5.4 | 94.2 | 2.8 |
| 1.7 | 1.02 | 4.6 | 93.2 | 2.4 |
| 2.0 | 0.99 | 4.1 | 92.7 | 2.1 |
| 2.5 | 0.81 | 3.2 | 91.7 | 1.8 |
| 3.0 | 0.74 | 2.3 | 87.4 | 1.6 |
当模型的速率提升较小时,随着加速比的增大,模型精度较原模型更高,证明本文所采用的LAMP剪枝方法能够对模型中的冗余通道进行有效剪枝,在压缩模型规模的同时提升性能. 当加速比超过1.7时,模型精度开始显著降低,甚至低于未剪枝的原始模型. 这表明过大的剪枝幅度虽然能够大幅缩减模型大小,但也可能导致重要特征丢失,严重破坏模型的检测性能.
综合精度指标和模型大小,选择加速比为1.5的剪枝模型作为实际应用模型. 相较于原模型,剪枝后模型的参数量仅为初始值的42%,浮点运算次数为初始值的69%,精度由93.7%提升至94.2%,模型大小降至2.8 MB.
3.4.2. 不同算法对比实验
经过结构优化和LAMP剪枝轻量化后,得到针对仓储货物盘点的YOLOv8n轻量化改良模型. 选取目标检测领域的热门算法模型Faster-RCNN、YOLOv5s、YOLOv8n、YOLOv8s、YOLOv7-Tiny、YOLOv9t、YOLOv10n、YOLO11n进行横向对比. 如图8所示为不同算法在自建数据集上训练时的mAP50变化曲线. 可以看出,本文的改进轻量化模型具有更快的收敛速度.
图 8
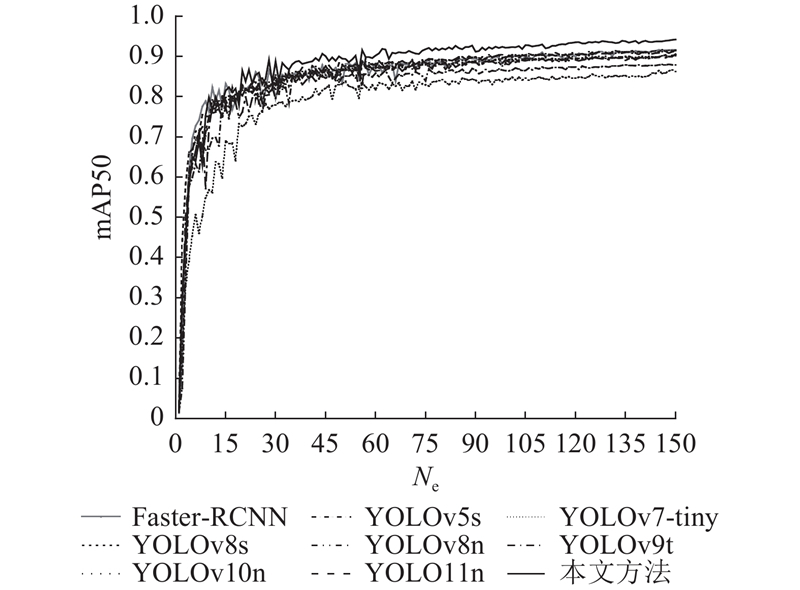
如表7所示为不同算法在自建仓储货物数据集上的性能表现. 在参与对比的8个模型中,本文的改进轻量化模型的检测精度最高,达到94.2%;Sm最小,仅为2.8 MB,证明了该改进模型在仓储盘点场景下的有效性和优越性.
表 7 不同算法的性能对比
Tab.7
| 模型 | Sp/106 | FLOPs/109 | mAP50/% | Sm/MB |
| Faster RCNN | 41.2 | 208 | 91.6 | 54.9 |
| YOLOv8n | 3.01 | 8.7 | 90.2 | 6.2 |
| YOLOv8s | 11.28 | 28.7 | 91.6 | 7.1 |
| YOLOv5s | 7.2 | 16.0 | 88.0 | 14.1 |
| YOLOv7-Tiny | 6.2 | 105.3 | 86.6 | 23.9 |
| YOLOv9t | 1.97 | 7.6 | 89.9 | 4.6 |
| YOLOv10n | 2.3 | 6.7 | 91.3 | 4.8 |
| YOLO11n | 2.62 | 6.6 | 91.9 | 5.0 |
| 本文方法 | 1.27 | 5.4 | 94.2 | 2.8 |
如图9(a)所示为低光照条件下小目标和被遮挡货物检测效果的对比. 上图为基准的YOLOv8n模型的检测结果,可见被遮挡货物与小目标均被检出. 下图为改进后模型的识别效果,被遮挡目标与小尺寸目标均被识别,精度较高.
图 9
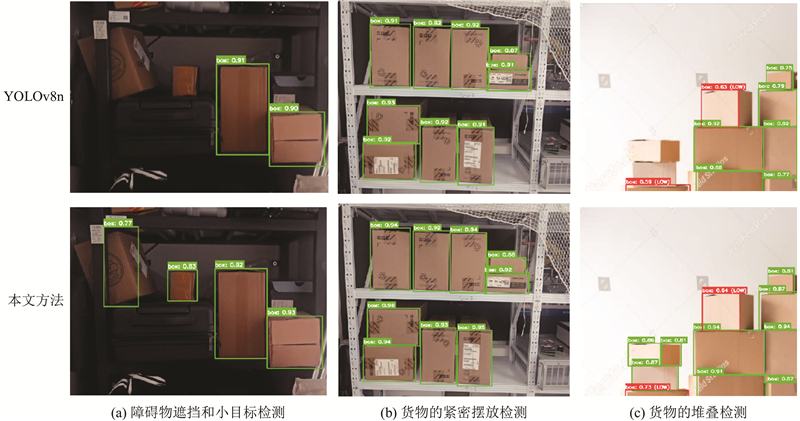
图 9 改进前、后的模型在不同场景下的检测效果对比
Fig.9 Comparison of detection performance between improved and original models in various scenarios
如图9(b)所示为简单仓库背景下货物紧密摆放的检测效果对比,主要目的是评估模型的预测框是否紧密贴合目标. 上图为YOLOv8n的检测结果,右上角的堆叠货物预测框存在重叠现象,且部分预测框与货物贴合不紧密. 下图为改进模型的检测结果,预测框的重叠情况得到改善,识别精度有所提升.
如图9(c)所示为堆叠货物的检测效果对比. 上图为YOLOv8n的检测结果,漏检2个货物目标,另有2个货物目标的置信度过低,在实际工程应用中可能会被直接过滤. 下图为改进后模型的检测结果,相较于原模型,2个漏检目标均被检测出来,所有目标的检测精度均有所提升.
4. 结 语
通过引入多通道注意力机制,增强模型对紧密摆放的货物的边界特征提取能力. 配合改进的快速空间金字塔池化模块,提升模型处理不同尺度信息的能力. 替换损失函数,使模型在适应目标重叠的同时放宽了宽高比约束,解决了图像中因物品遮挡、紧密堆叠、错位摆放等因素导致的物品漏识别问题. 使用LAMP剪枝算法对训练好的模型进行轻量化处理,使模型能够更好地部署到算力较低的边缘机载处理器中,具备实时检测能力. 针对如柔性袋装货物这类不规则、非箱式包装的物品,该算法的鲁棒性有待提升. 未来将重点研究不规则、多形状货物的识别盘点问题,探索多端信息协同与优化识别速度的途径,使模型能适用于更广泛的场景.
参考文献
新时代工业4.0背景下 加快制造业向智能制造转型的策略研究: 以粤港澳大湾区为例
[J].DOI:10.3969/j.issn.1005-0759.2019.03.014 [本文引用: 1]
Strategic research on accelerating the transformation of manufacturing industry to intelligent manufacturing under the background of new era industry 4.0: taking the Guangdong-Hong Kong-Macao greater bay as an example
[J].DOI:10.3969/j.issn.1005-0759.2019.03.014 [本文引用: 1]
物联网: 概念、架构与关键技术研究综述
[J].DOI:10.3969/j.issn.1007-5321.2010.03.001 [本文引用: 1]
Internet of things: summarize on concepts, architecture and key technology problem
[J].DOI:10.3969/j.issn.1007-5321.2010.03.001 [本文引用: 1]
基于无线射频识别技术的数字化物流仓储管理系统
[J].DOI:10.3969/j.issn.1671-1815.2019.02.029 [本文引用: 1]
Digital logistics warehouse management system based on radio frequency identification technology
[J].DOI:10.3969/j.issn.1671-1815.2019.02.029 [本文引用: 1]
基于自适应特征融合的无人机小目标检测算法
[J].
Uav small target detection algorithm based on adaptive feature fusion
[J].
大数据技术研究综述
[J].
Research overview of big data technology
[J].
基于低空经济的智能物流系统运输路径优化
[J].
Optimization of intelligent logistics system transportation path based on low altitude economy
[J].
基于改进YOLOv8的轻量化无人机图像目标检测算法
[J].
Lightweight target detection algorithm for UAV images based on improved YOLOv8
[J].
YOLO-MS: rethinking multi-scale representation learning for real-time object detection
[J].DOI:10.1109/TPAMI.2025.3538473 [本文引用: 1]


