



传统的多传感器融合技术,例如扩展卡尔曼滤波(EKF)和因子图优化(FGO),严格依赖于精确的AUV动力学模型和传感器噪声统计分布. 一旦实际场景中出现海洋流场干扰或噪声的非预期波动,便容易出现导航漂移或滤波发散的问题. 深度学习的发展降低了对精确AUV动力学模型和传感器噪声统计分布的依赖,其中早期以LSTM为代表的工作取得了显著成果[3-5]. LSTM更侧重于时间维度的建模,在捕捉多模态传感器之间的交互特征方面能力有限,其链式结构难以同时关注不同传感器数据的关联关系.相比之下,Transformer架构凭借自注意力机制,弥补了LSTM在交互特征捕捉上的短板,并在序列信息融合领域取得了显著的成果[6-8]. 实现高精度融合导航还依赖于对时间维度与传感器维度的协同建模——在原始时域中,异构传感器信号往往相互耦合、重叠,难以清晰辨识,而频域表示能够更清晰地揭示信号特性,为双维度建模提供更直观的特征基础.
为了解决上述问题,本文提出基于频域双维协同特征提取的模型(bispectral synergetic network, BiSN). BiSN利用FFT揭示时间序列的频谱特征,提取显著频率分量并构建相应的周期性二维结构,自适应地捕捉传感器在时间维度上的变化趋势及传感器间的潜在关联,借助多层特征提取机制对导航过程进行建模,输出最终导航结果.
1. 问题建模研究
1.1. 问题定义
多传感器融合导航是一类时间序列预测任务.该问题的输入为
图 1
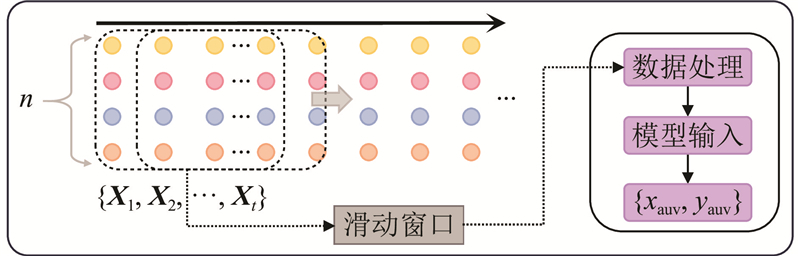
在数据填补任务中,给定一组包含
1.2. 序列预测相关工作
序列建模领域的研究通常可以分为2类方向. 1)基于马尔可夫假设的循环神经网络(recurrent neural networks, RNN)[9],它对连续时间点进行建模. Lai等[10]通过结合卷积神经网络(convolutional neural network, CNN)与RNN,以提取变量间的短期局部依赖模式并捕获时间序列的长期趋势特征. Shen等[11]通过引入跳跃连接的扩展RNN结构,实现了在多个尺度上捕捉时间动态特性. 2)利用时序卷积网络(temporal convolutional networks, TCN)[12-13]进行时间维度的特征提取,但受限于卷积核的局部性约束,此类网络难以建模长时间依赖关系. 近年来广泛应用的Transformer架构通过注意力机制弥补了上述不足,Liu等[6]提出的反向维度Transformer将序列表示的核心从时间维度转移到变量维度,有效解决了多变量交互建模的难点.上述研究成果为多传感器融合导航问题提供了重要的理论启发.
1.3. 问题分析
针对AUV自主导航任务场景下的状态建模所面临的挑战展开研究, 重点分析时间变化维度与传感器耦合维度下的复杂动态特性. 在AUV航行作业过程中,传感器信息的演变不仅与邻近时刻的状态相关,更与整个时间段的变化趋势紧密关联. 采用传统时域方法处理这些复杂动态特性时,难以从混杂的信号中清晰分离出不同频率的动态成分,关键特征易被淹没在时域噪声中. 频域分析有助于更清晰地揭示信号的频率分布与能量集中情况,如图2所示为真实海试环境下的传感器数据. 其中,V为时域信号归一化后的数值,A为频域中各频率成分的强度. 从频谱分析可以看出,部分传感器在时域中表现出周期性,这是因为在进行长航回收对接或定点悬停任务时,控制系统须持续调整姿态和位置以保持稳定.类似地,对传感器维度进行频域变换后,从同一时间步各传感器观测可得:惯性测量单元(inertial measurement unit,IMU)和多普勒测速仪(Doppler velocity log,DVL)传感器在航行时段运行平稳,数据变化平缓,能量同样以低频为主;而在任务转折点处或异常测量时,则出现高频能量突变.上述2个维度下的动态特征相互影响,使得精确构建AUV导航状态模型面临严峻挑战.
图 2
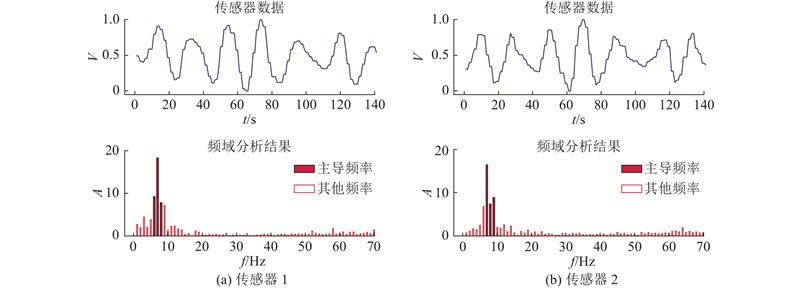
图 2 真实传感器信号的时域与频域特征对比
Fig.2 Comparison of time-domain and frequency-domain characteristics of real sensor signals
1.4. 模型提出
针对传统一维卷积方法难以同时提取时间维度和传感器耦合维度这些多维度特征的局限性,引入基于频域分析的维度重塑策略. 受TimesNet[14]的启发,该方法通过FFT提取时间序列的显著频率分量及其对应周期,将一维序列重新组织为由频率和对应周期构成的二维表示,从而能够充分利用二维特征提取模块,深入挖掘数据中的复杂时空模式.
2. 本研究方法
2.1. 模型整体框架
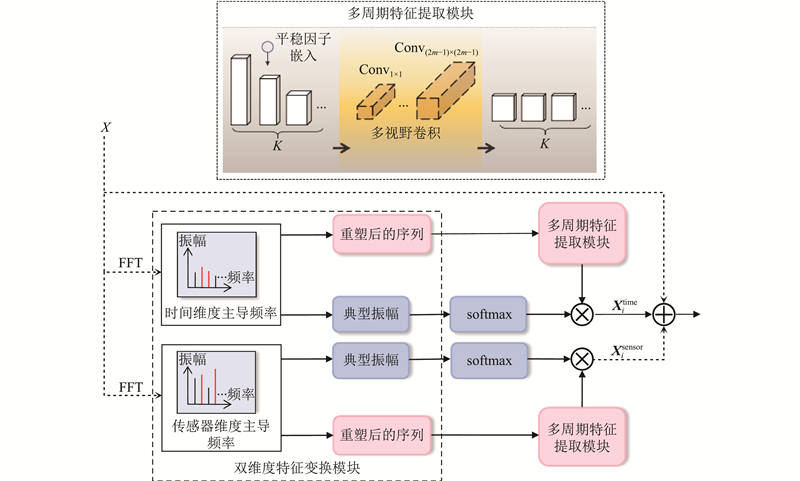
基于上述对序列周期性变化的分析,提出具有模块化层次架构的BiSN,以捕获时间维度与传感器耦合维度中不同的变化模式. 总体架构如图3所示,模型核心由2个模块构成:双维度FFT特征变换模块与多周期特征提取模块. 双维度FFT特征变换模块负责编码时间维度信息和传感器维度信息,并将其分别重构为对应维度的频率-周期二维特征表示. 多周期特征提取模块通过多尺度卷积层对这些二维表示进行深度特征提取,捕获2个维度的复杂动态特征.
图 3
2.2. 双维度特征变换模块
为了表征一个时间段内的变化趋势,设计双维度特征变换模块. 该模块通过对原始时序序列分别沿时间维度和传感器维度执行FFT,在频域空间自适应识别显著频率及其对应的离散周期,并据此重构原始输入数据的维度.
由于多传感器观测存在不同物理量纲与数值尺度差异,对所有传感器的原始输入数据进行Z-score标准化处理,以消除量纲差异对频域特征提取的干扰.
通过滑动窗口的方式来处理归一化后的原始数据,采用窗口长度为
式中:
2.3. 多周期特征提取模块
如图4所示,原始输入信号依据显著频率被重构得到2组不同的结构化表征,分别用于揭示时间维度特征和传感器维度特征,具体的维度重塑操作如下:
图 4
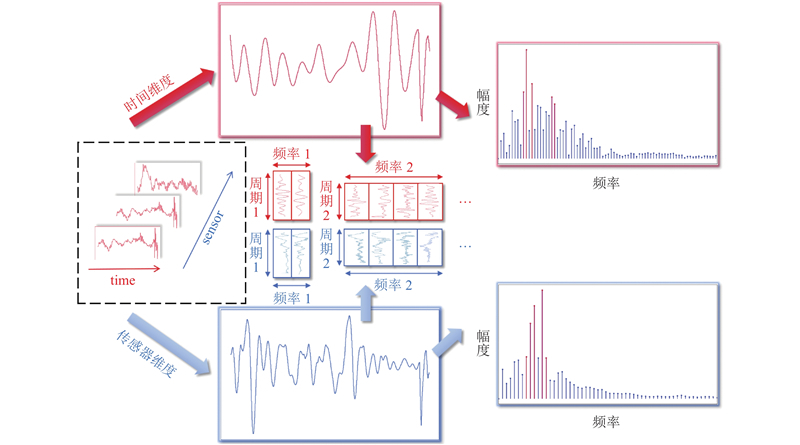
图 4 基于频域分析的二维结构重塑示意图
Fig.4 Schematic diagram of two-dimensional structure reconstruction based on frequency domain analysis
式中:
式中:
式中:
式中:
2.4. 自适应多周期聚合
在双维度特征变换模块中,同时获得了前
为了生成第
在模型输出阶段,将网络学习到的增量特征
将模型输出的特征向量通过线性映射转换到目标维度空间,得到对应任务的预测输出.
3. 实验分析
3.1. 仿真场景
鉴于水下多传感器数据集的稀缺性,构建可控仿真场景以系统性验证所提算法的有效性.
仿真总时长设定为16 000 s,时间分辨率为1 s,所采用的玫瑰曲线轨迹模型在连续路径中涵盖匀速直线、加速、减速以及转弯等AUV典型轨迹类型.对接平台定位于原点附近保持静止,其位置和姿态受到均值为0 m、标准差为0.01 m的高斯噪声扰动,以模拟平台的漂移或海洋环境扰动;平台的深度方向保持无漂移,姿态角则引入标准差为0.001 rad的微量高斯噪声,以反映平台的微小晃动. AUV的运动轨迹采用非线性玫瑰曲线模型描述,参数方程如下.
式中:幅值
图 5
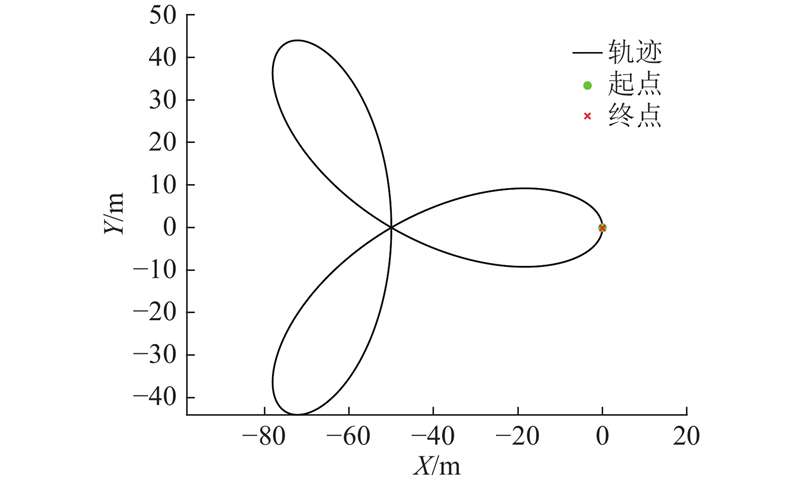
传感器建模遵循实际物理约束. 超短基线系统(ultra short baseline,USBL)测量对接站相对于AUV水平方向的二维相对位置,在100 m距离内精度优于斜距的1%,并计入声波传播的往返延迟(声速为1 500 m/s),该延迟通过索引偏移实时计算,从而确保时间误差最小化. DVL基于AUV位置差分估算速度信息,叠加均值为0 m、标准差为0.001 m/s的高斯噪声. IMU以100 Hz的更新频率通过速度差分计算输出线加速度,并在深度方向叠加了g = 9.8 m/s2的重力分量. 本研究的导航任务目标是预测二维平面位置坐标,因此仿真中IMU配置侧重于与二维位置估计直接相关的加速度输出,未包含陀螺仪的角速度数据.这种处理不影响对模型有效性的分析,因为模型学习的核心是多传感器融合机制而非特定传感器配置.USBL按10 s采样间隔采集,其他传感器数据均按1 s采样间隔采集.
3.2. 实验设置
本研究模型在PyTorch框架下构建,并使用NVIDIA GeForce RTX
3.3. 损失函数与评价指标
在导航任务中,选用均方误差(mean squared error,MSE)作为损失函数来优化模型的性能. 选择MSE的原因如下:MSE能够有效量化连续空间坐标预测的精度,通过平方项强化对大偏差误差的惩罚,可微特性便于优化器调整参数,且最小化MSE目标与最小化预测位置的实际欧氏距离偏差紧密关联,与导航任务的高精度需求契合.
通过将模型输出的特征
采用均方根误差(root mean square error,RMSE)和平均绝对误差(mean absolute error,MAE)这2个指标来评估模型的性能. 其中,RMSE用于衡量模型的整体偏差强度,对较大误差更敏感,
式中:
RMSE和MAE的单位为m,指标的值越小,表明模型的预测效果越好.
在数据填补任务中,因各个传感器的量纲不同,训练和评估阶段均对数据进行归一化处理. 损失函数采用MSE,MSE的平方误差特性能够有效处理缺失数据带来的不确定性,因为较大误差会被强化惩罚,MSE通过强化对掩码位置较大误差的惩罚,提高缺失数据的填补精度. 数据填补任务的MSE损失函数表达式为
式中:
3.4. 实验结果与对比
3.4.1. 对比模型介绍
本研究的对比实验选择序列预测领域中8类表现出色的模型,所有模型均适配导航任务,其中部分模型支持数据填补任务.
TimeMixer[15]:模型利用多尺度混合架构分解季节性和趋势,提升时间序列的预测精度和效率. TimeXer[16]:通过双模态注意力机制,利用全局token桥接内外信息,显著提升含外生变量时间序列的预测精度. iTransformer[6]:通过反转Transformer维度,优化多变量时间序列的预测性能,提升准确性和效率. PatchTST[8]:通过时间序列补丁化和通道独立设计,显著提升长期预测准确性和效率. TimesNet[14]:将1D时间序列转换为2D张量,捕捉时间周期性变化,提升通用时间序列分析性能. DLinear[17]:提出简单的线性模型LTSF-Linear作为基准,用于直接预测时间序列值. NonstationTransformer[7]:通过序列平稳化和去平稳化注意力机制,解决时间序列预测中的过平稳化问题,显著提升预测精度. FEDformer[18]:通过频率增强和分解机制提升长期时间序列预测的准确性和效率,降低误差和计算复杂度.
3.4.2. 模型性能对比
表 1 各模型在仿真数据集上导航与填补任务的精度对比
Tab.1
| 模型 | 导航 | 填补1(96步长) | 填补2(196步长) | |||||
| RMSE | MAE | MSE | MAE | MSE | MAE | |||
| TimeMixer | ||||||||
| TimeXer | — | — | — | — | ||||
| TimesNet | 0.026 0 | |||||||
| PatchTST | 0.001 0 | |||||||
| iTransformer | 0.454 0 | — | — | — | — | |||
| DLinear | ||||||||
| NonstationTransformer | 0.167 0 | |||||||
| FEDformer | 0.053 0 | |||||||
| BiSN | 0.001 0 | |||||||
与所有对比模型的平均RMSE和MAE相比,本研究模型的RMSE降低48.24%,MAE降低65.39%. 基于上述特性,选取短时预测领域当前最优模型TimesNet作为核心基线,TimesNet通过将一维时间序列转换为二维张量,有效捕捉了序列中的时间特征,但本文提出的BiSN通过双维度特征提取,使RMSE较TimesNet降低13.27%,MAE较TimesNet降低27.18%. 这是因为TimesNet作为通用时序模型,难以处理多源异构传感器之间的交互特性,而BiSN能够有效提取并利用这一特性,从而提升了AUV导航精度.
在数据填补中,本研究模型的整体性能仍然最优. 与所有对比模型在96步长填补任务中的平均MSE和MAE相比,本研究模型的MSE降低98.14%,MAE降低80.08%;在196步长填补任务中,分别降低96.81%和78.27%. 当输入序列长度增加时,模型的输入包含更多噪声且序列的建模复杂度随之增加,但是BiSN仍然能够保持最优的输出性能,这是因为本研究模型能够有效捕捉长序列的短期和完整周期变化,验证了模型在复杂序列中捕捉时间维度与传感器维度动态变化的能力.
3.4.3. 模型参数量及推理时间的对比
为了评估本模型的效率,与8个模型在3个任务上进行参数对比,并在导航任务中对比运行1个轮次的平均消耗时间
表 2 不同模型的参数和推理时间对比表
Tab.2
| 模型 | Np/106 | t/s | ||
| 导航 | 填补1 | 填补2 | ||
| TimeMixer | 0.121 | 2.321 | 9.588 | |
| TimeXer | 0.023 | — | — | |
| TimesNet | 0.045 | 0.357 | 0.386 | |
| PatchTST | 0.013 | 0.050 | 0.162 | |
| iTransformer | 0.014 | — | — | |
| DLinear | 0.008 | 0.004 | 0.004 | |
| NonstationTransformer | 0.111 | 0.116 | 0.142 | |
| FEDformer | 0.035 | 0.054 | 0.050 | |
| BiSN | 0.095 | 1.396 | 2.496 | |
虽然BiSN在2类任务中表现出最先进的性能,但这一性能的提升伴随着序列长度的扩展而带来参数量的上升,使得模型能够通过多尺度卷积模块同时捕捉双维度的短期和完整周期趋势,本文将在后续对这一设计选择进行消融研究和验证. 在推理时间层面,虽然参数量较多,但该规模量级仍满足水下导航的实时性要求,这种性能与效率的平衡源于2个因素:1)模型结构能够有效利用现代GPU的并行计算能力;2)参数量的增加是为了获得导航精度的大幅提升. 实验证实,计算开销是完全合理的,并且在硬件的可接受范围之内. 这证实了所提模型不仅实现了较高的精度,而且在实际部署中是可行的.
3.5. 消融实验
为了验证本研究方法的有效性,开展消融实验.在仿真数据集上对时间维度和传感器维度子模块以及平稳因子嵌入的效果进行评估,同时保持其他模块的设置与最终模型一致.
实验结果如表3所示. 其中,time表示时间维度模块,sensor表示传感器维度模块. 去除任何一个组件都会导致AUV位置预测性能降低,而time与sensor组合使用时的误差降低幅度更显著,表明将时间特征与传感器交互特征融合能够有效提升导航性能,进一步验证了模型设计的合理性.
表 3 本研究模型在不同组件配置下的消融实验结果
Tab.3
| 组合 | 导航 | 填补1 | 填补2 | |||||
| RMSE | MAE | MSE | MAE | MSE | MAE | |||
| time | ||||||||
| sensor | ||||||||
| time+平稳因子 | ||||||||
| sensor+平稳因子 | ||||||||
| time+sensor | ||||||||
| time+sensor+ 平稳因子 | ||||||||
3.6. 仿真结果可视化
3.6.1. 导航任务可视化
图 6
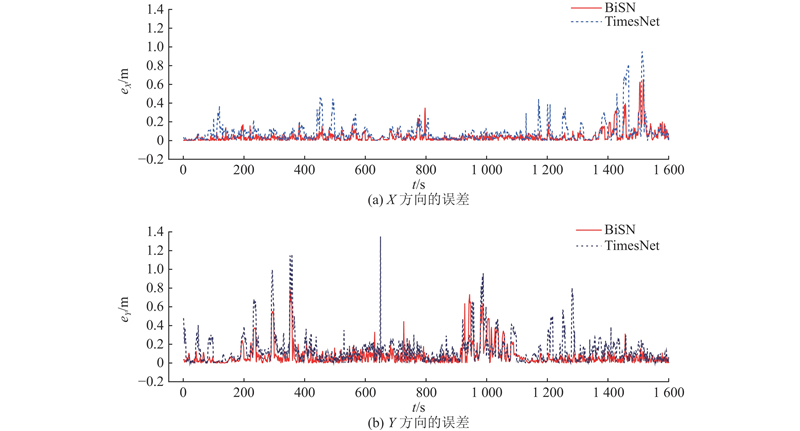
图 6 导航任务中BiSN和TimesNet的误差对比
Fig.6 Error comparison between BiSN and TimesNet in navigation tasks
图 7
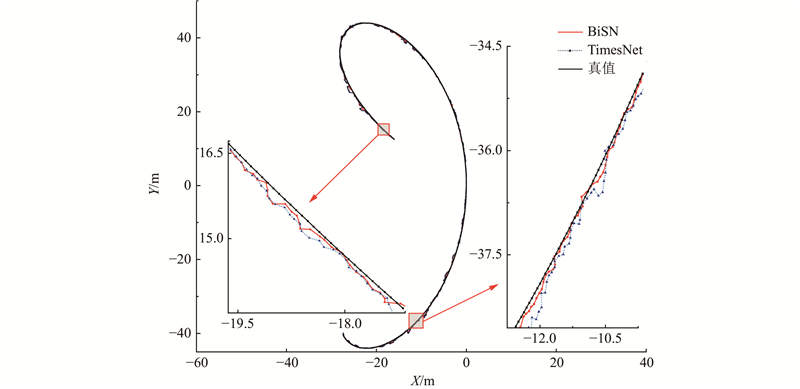
图 7 BiSN和TimesNet的导航轨迹可视化
Fig.7 Visualization of navigation trajectories of BiSN and TimesNet
在仿真环境中,为了贴近真实应用场景,USBL数据的更新频率较低,历史传感器输入中最多仅包含2个USBL数据点. USBL作为AUV导航中重要的定位手段,然而数据较稀疏,使得模型仅能依赖有限的高精度定位信息,并须结合其他完整传感器数据进行导航建模,具有较高的挑战性. 所提模型能够有效捕捉多传感器之间的内在关联,实现更准确的位置估计,上述结果验证了该模型的优越性与可靠性.
3.6.2. 真实数据填补任务可视化
如图8所示,在基于真实数据集的缺失值填补任务中,选取表现较优的TimesNet和PatchTST 2个模型进行对比分析,并以深度计作为填补对象进行可视化对比. 其中,D为深度计传感器输出的深度测量值. 填补步长设置为96步长与196步长,步长指模型输出序列的长度. 结果表明,对比模型在不同步长下的填补结果均与原始值存在较大偏差,而本研究模型在连续数据缺失的场景中仍保持稳定的填补表现,在精度与鲁棒性上均具有明显优势.
图 8
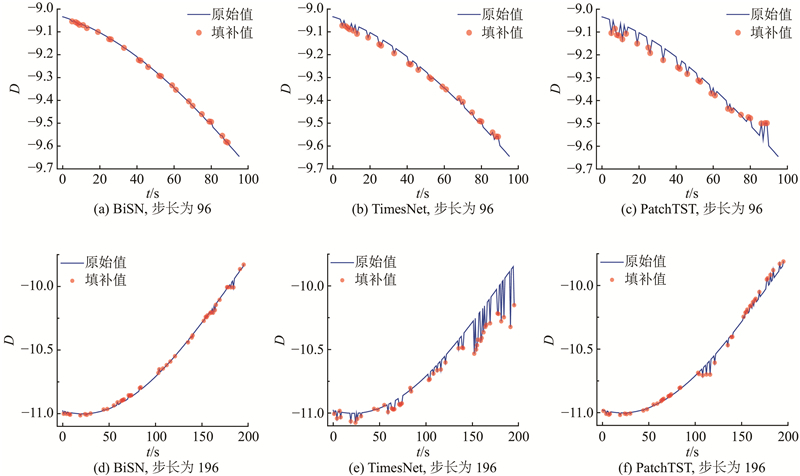
图 8 BiSN、TimesNet和PatchTST的数据填补任务可视化
Fig.8 Visualization of data imputation tasks for BiSN, TimesNet and PatchTST
4. 结 语
提出的BiSN模型能够从频域角度有效捕捉传感器在时间维度上的相关性及传感器间的互补特征. 仿真实验表明,BiSN在导航与缺失数据填补任务中均优于当前主流方法. 未来工作将分阶段推进真实环境验证,从水池实验逐步过渡到海上试验(海试)场景,考察模型对海流扰动、传感器漂移这些未建模因素的鲁棒性,为工程化部署奠定基础.
参考文献
多源信息融合技术研究综述
[J].DOI:10.3969/j.issn.2095-2163.2019.05.043 [本文引用: 1]
A survey of research on multi-source information fusion technology
[J].DOI:10.3969/j.issn.2095-2163.2019.05.043 [本文引用: 1]
Deep learning versus conventional methods for missing data imputation: a review and comparative study
[J].DOI:10.1016/j.eswa.2023.120201 [本文引用: 1]
Deep learning based on LSTM model for enhanced visual odometry navigation system
[J].DOI:10.1016/j.asej.2022.102050 [本文引用: 1]
A performance compensation method for GPS/INS integrated navigation system based on CNN-LSTM during GPS outages
[J].DOI:10.1016/j.measurement.2021.110516
A GRU and AKF-based hybrid algorithm for improving INS/GNSS navigation accuracy during GNSS outage
[J].DOI:10.3390/rs14030752 [本文引用: 1]
Long short-term memory
[J].DOI:10.1162/neco.1997.9.8.1735 [本文引用: 1]
Temporal convolutional networks for anomaly detection in time series
[J].DOI:10.1088/1742-6596/1213/4/042050 [本文引用: 1]


