



卫星间相对状态的高精度测量是微小卫星编队实现协同工作的基础,也是编队功能扩展与应用水平提升的关键因素. 目前,全球导航卫星系统(global navigation satellite system, GNSS)差分测量与自主星间射频(radio frequency, RF)测量是最常用的2种星间测量手段. 差分GNSS在中高轨乃至深空环境下测量精度显著下降,且单程测量体制依赖复杂的时间同步系统,难以满足自主测量需求. 自主星间RF测量正逐步成为可行的替代方案. 该方法通过编队卫星间的信号收发,实现对相对状态的自主测量. 尽管常采用与GNSS类似的伪码和载波测量信号,但由于采用双程测量体制,无需复杂的时间同步系统,且信号结构可灵活设计,系统具备简洁、自主性强、灵活度高的优势. 该技术已在GRAIL、GRACE-FO、PRISMA等任务[1–3]中得到实际应用,验证了其工程可行性与应用潜力[4-5].
目前,星间射频测量技术仍主要应用于双星编队[6],针对多星编队场景的星间测量方法尚不成熟. 传统的频分复用(frequency-division multiplexing, FDM)和码分复用(code-division multiplexing, CDM)体制在可扩展性方面存在明显不足,难以满足多星系统的需求. Mo等[7]提出基于时分复用(time-division multiplexing, TDM)的分布式射频测量方案. 北斗星间链路和全球定位系统(global positioning system, GPS)IIR/IIF系列导航卫星均采用时分体制实现星间测距[8-9]. 这些系统基于双程测距(two-way ranging, TWR)方法,须配备高性能原子钟以保证测量精度,这对于资源受限的微小卫星平台而言难度较大. Lin等[10]提出基于非对称双边双程测量方法(asymmetric double-sided two-way ranging, ADS-TWR)的多星时分测量体制,通过多次往返测量有效补偿频率偏移对测距精度的不利影响,使微小卫星可以实现较高精度的星间测量. 受制于较长的测量周期,时分体制下频率偏移和卫星运动所引入的误差仍存在,且测量结果不连续,限制了精度提升. Kim等[11-12]采用的双向单程测量方法(dual one-way ranging, DOWR)通过2个节点同时对发信号进行测量,避免了时分体制的时延误差,测量精度较高,但依赖频分复用且需要卫星间精确的时间同步[13].
针对上述问题,本文提出混合测量体制. 该混合体制测量方案在时分体制下采用ADS-TWR方法以满足多星编队的可扩展性需求,在频分体制下采用DOWR方法以发挥高精度优势. 通过对混合测量体制的系统建模、误差分析与实验验证,综合对比了DOWR与ADS-TWR的测量性能,验证了2种方法的互补性以及混合测量体制在兼顾测量精度与可扩展性方面的有效性.
1. 系统模型
1.1. 频分体制测量方案
频分体制测量方案示意图如图1所示. 假设编队中有
图 1
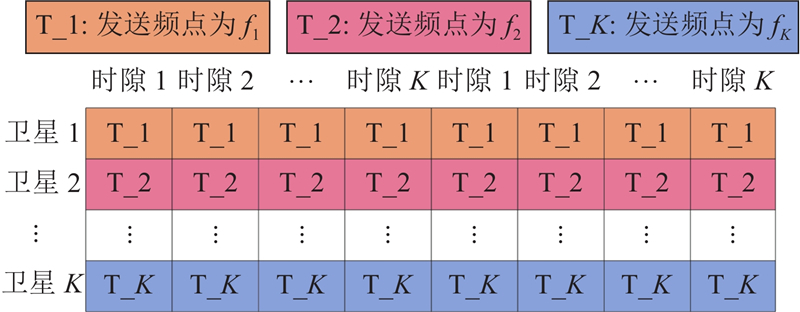
在卫星编队中,频分复用体制通常采用DOWR测量方法,该方法的测量示意图如图2所示. 在测量过程中,任意两颗卫星各自使用不同的频点互发测量信号,从而完成一组DOWR测量.
图 2
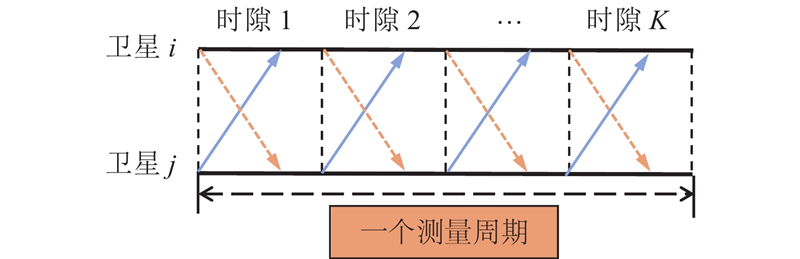
图 2 编队内双星频分测量
Fig.2 Frequency-division measurement between two satellites in a formation
1.2. 时分体制测量方案
图 3
时分复用体制中采用ADS-TWR测量方法,能够极大降低对频率源的要求,适用于微小卫星平台. 如图4所示为编队中任意两颗卫星
图 4
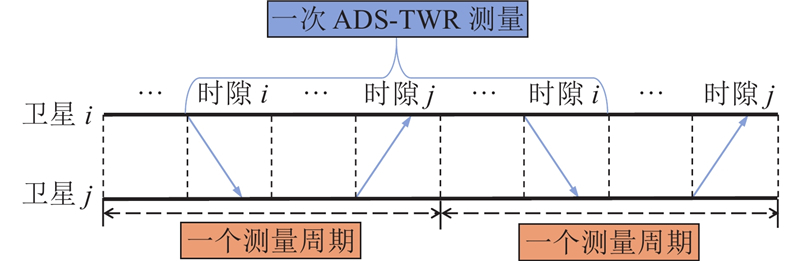
图 4 编队内双星时分测量
Fig.4 Time-division measurement between two satellites in a formation
1.3. 混合体制测量方案
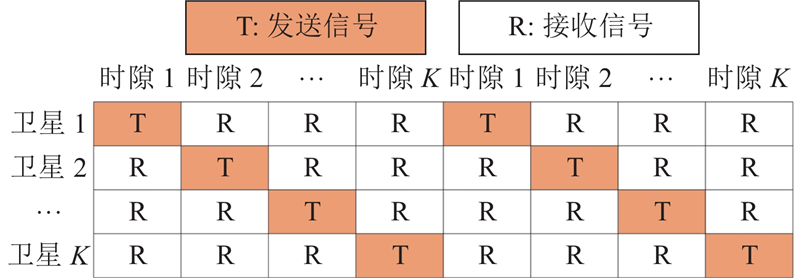
为了兼顾测量性能和编队可扩展性,充分发挥时分体制和频分体制各自的优势,提出混合体制,在时分复用体制中采用非对称双边双程测量方法,在频分复用体制中采用双向单程测量方法. 该混合体制的测量方案示意图如图5所示. 假设编队中有
图 5
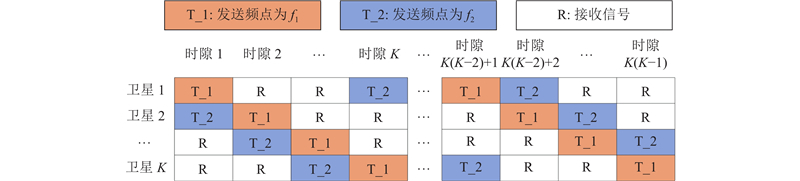
在测量信号的收发与频率分配中,先以时隙1~
式中:
尽管本方案的测量周期为
本文提出上述兼顾测量精度与可扩展性的混合测量方案,该方案通过有效结合频分复用体制与时分复用体制实现. 一方面,频分复用体制在测量精度方面具有优势;另一方面,时分复用体制在系统可扩展性方面更具优势. 二者的结合不仅突破了传统频分复用体制在系统规模扩展方面的瓶颈,而且有效减弱了时分复用体制因测量周期增长所带来的频率漂移及卫星运动误差对测距精度的影响. 该方案成功解决了传统单一体制难以同时兼顾高精度与高扩展性的矛盾,具有良好的工程应用潜力.
2. 测量性能分析
2.1. DOWR测量误差模型
DOWR测量原理示意图如图6所示. 测量开始后,2颗测量卫星分别向对方发送测量信号. 待2颗卫星均接收到对方的测量信号后,即完成一次DOWR测量. 卫星A可以提取出传输信号中的接收时间信息
图 6
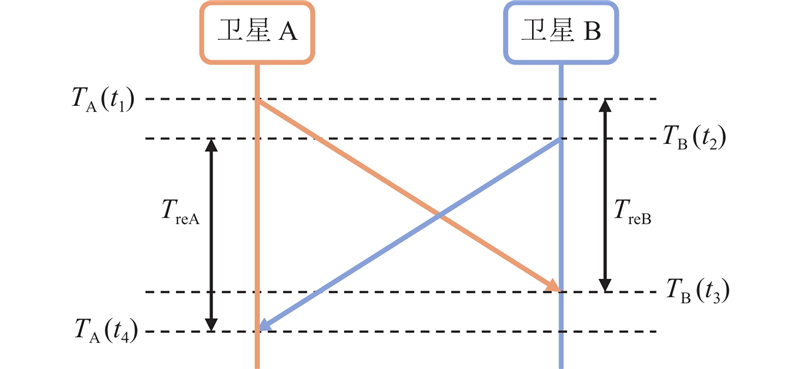
根据双向单程测量获得的时间测量值,可得卫星A与卫星B之间的理论距离为
式中:
在真实测量环境下,测量精度受到多种因素的综合影响. 其中,频率源偏移和卫星运动误差是需要重点关注的因素. 此外,硬件延时与电离层延时也会引入测量误差. 同时,接收机热噪声、动态应力及伪码相位抖动噪声也会进一步影响测量精度,这三项统称为相位跟踪噪声. 综合考虑上述因素,
式中:
对于电离层延时与硬件延时引入的误差,可以在运算前通过预处理对
式中:
将式(8)、(9)代入式(5),可得星间距离测量值为
式中:
DOWR测量中的延时如图7所示.
图 7
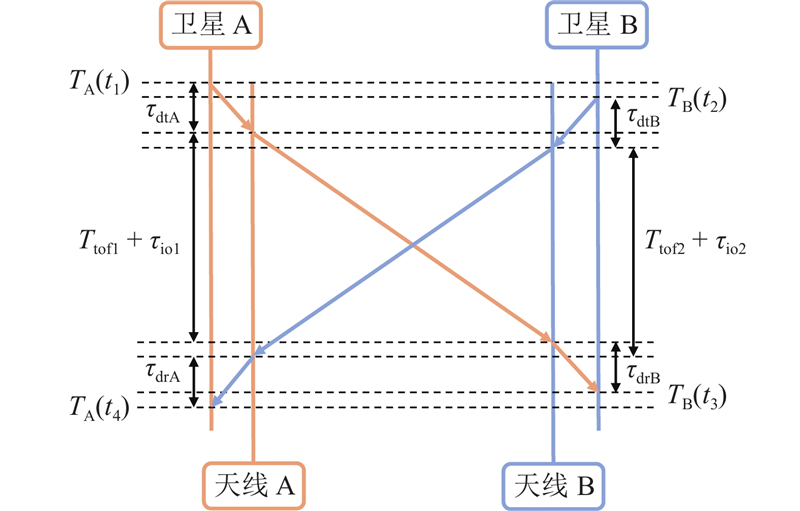
选取
误差为
2.2. ADS-TWR测量误差模型
图 8
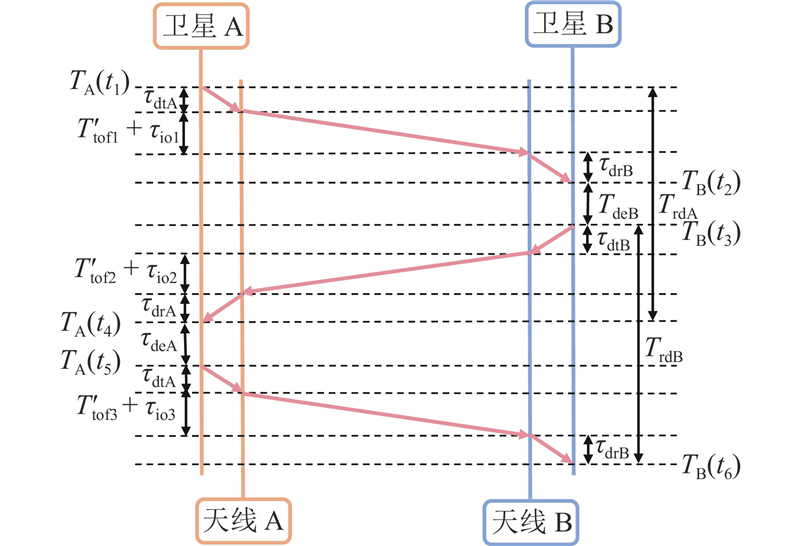
卫星A与卫星B之间的理论距离为
考虑各种测量误差及延时后,式(13)可以改写为
式中:
误差
式中:
2.3. 误差分析与补偿
2.3.1. 频率源偏移误差
尽管
通过对DOWR与ADS-TWR 2种测量方法中频率源偏移误差项
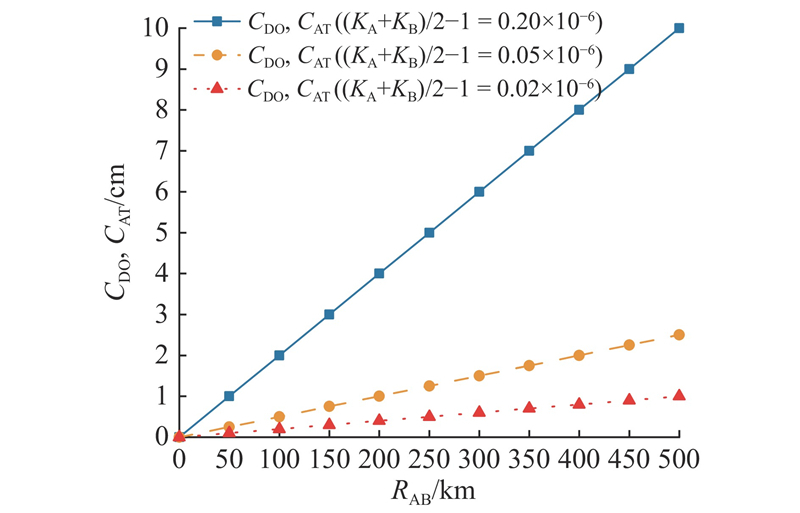
在仿真过程中,为了进行对比,DOWR与ADS-TWR方法采用相同的频率源偏移参数值,选取的参数值包括0.02×10⁻⁶、0.05×10⁻⁶和0.2×10⁻⁶,依据为后续实验中使用的实际恒温晶体振荡器(oven-controlled crystal oscillator, OCXO)参数. 频率源偏移误差的仿真结果如图9所示. 由仿真结果可知,当星间距离在百公里以内时,即使频率源偏移参数选取
图 9
2.3.2. 卫星运动误差
对于多星编队来说,编队内各卫星处于持续相对运动状态,不同时刻的星间距离不同,从而导致每次信号飞行时间的测量值和真实值不同,该误差即为卫星相对运动引入的测量误差. DOWR与ADS-TWR 2种测量方法中,由卫星运动引起的误差项分别为
从式(18)、(19)难以直观地比较2种方法的卫星运动误差. 考虑到
即一段时间
式中:
在ADS-TWR测量中,需要考虑一个测量周期内3次信号收发过程中各卫星之间存在的不可忽略的相对运动. 由此,式(19)可以化简为
式中:
ADS-TWR测量中
为了更直观地对比2种测量方法的卫星运动误差,下面以车轮(Cartwheel)构型多星编队为例进行仿真分析.
图 10
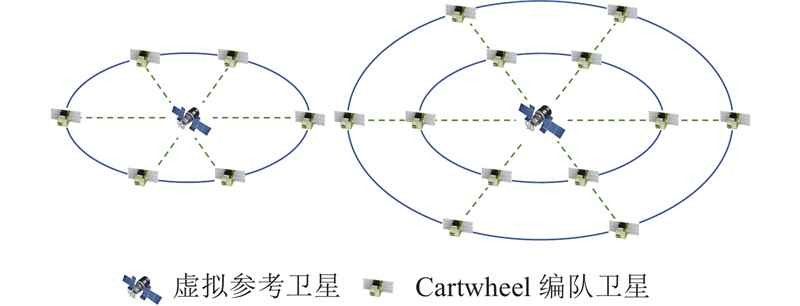
表 1 虚拟参考卫星的轨道参数
Tab.1
| 参数 | 数值 | 参数 | 数值 | |
| 6 900 | 0 | |||
| 0.01 | 0 | |||
| 97.5 | 0 |
以Cartwheel六星编队与十二星编队为研究模型,卫星轨道半长轴长度设置为50 km,对DOWR测量方法与ADS-TWR测量方法的星间运动误差进行数值计算与对比. 2种方法的卫星运动误差对比结果如图11所示. 由于DOWR方法中一次测量可在单个时隙内完成,DOWR方法的星间运动误差不受卫星编队卫星数目及时隙长度的影响,整体误差较小. 相比之下,ADS-TWR方法的测量精度明显受编队卫星数目及时隙长度的影响. 随着卫星数量的增加,完成一次ADS-TWR测量所需的总测量周期显著增长,进而导致星间运动误差增大.
图 11
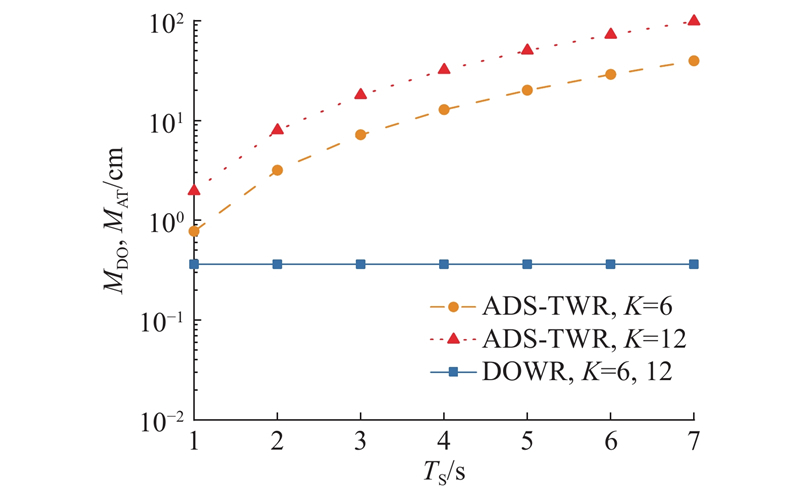
仿真结果表明,在测量周期较长的大规模多星编队场景下,DOWR方法依然能够保持更高的测量精度. 当星间距离在百公里之内时,DOWR方法的卫星运动误差保持在mm量级,相较于ADS-TWR方法的误差降低了约2个数量级. 这一结果表明,DOWR测量方法在抑制星间运动误差方面具有显著优势,能够有效弥补ADS-TWR方法在复杂编队场景中测量精度下降的缺陷.
2.3.3. 伪码相位噪声
接收机的热噪声、动态应力以及发射机的伪码抖动相位噪声也会引入测量误差. 本文采用延时锁定环路(delay-locked loop, DLL)进行伪码跟踪,接收机的热噪声标准差
式中:
为了避免伪码信号的能量损耗及频谱混叠,在伪码速率为5.115 MHz,以40 MHz的时钟对70 MHz信号进行欠采样的条件下,射频前端带宽设为20 MHz. 减小相关器间距有利于降低热噪声误差,但若相关间距过小,会使自相关函数主峰过窄,进而导致伪码鉴别时产生较大的测量误差. 相关器间距通常设置为1.
选择相干积分时间与环路噪声带宽时需要权衡环路的动态性能与噪声性能. 环路带宽越大,环路应对动态应力导致振荡的能力越强,但会使进入环路的噪声增加. 同时,接收机的收敛速度也受环路带宽的影响. 经综合考虑,码环的环路带宽取为35 Hz. 为了避免码极性变化对相干积分产生影响,相干积分时间应小于一个码元周期. 本文相干积分时间取码元周期的四分之一,即50
动态应力的表达式[17]为
式中:
鉴于高阶环路的复杂性,选择二阶环路进行伪码跟踪. 对于如Cartwheel构型的多星编队而言,编队内卫星间的相对运动较小,动态应力引起的误差可以忽略不计[18].
发射机的伪码相位抖动噪声的表达式[17]为
式中:Tu为测量间隔时间,
对于DOWR方法来说,每个单程测量中均会引入发射机伪码相位抖动噪声与接收机热噪声. 发射机伪码相位抖动噪声会对
图 12
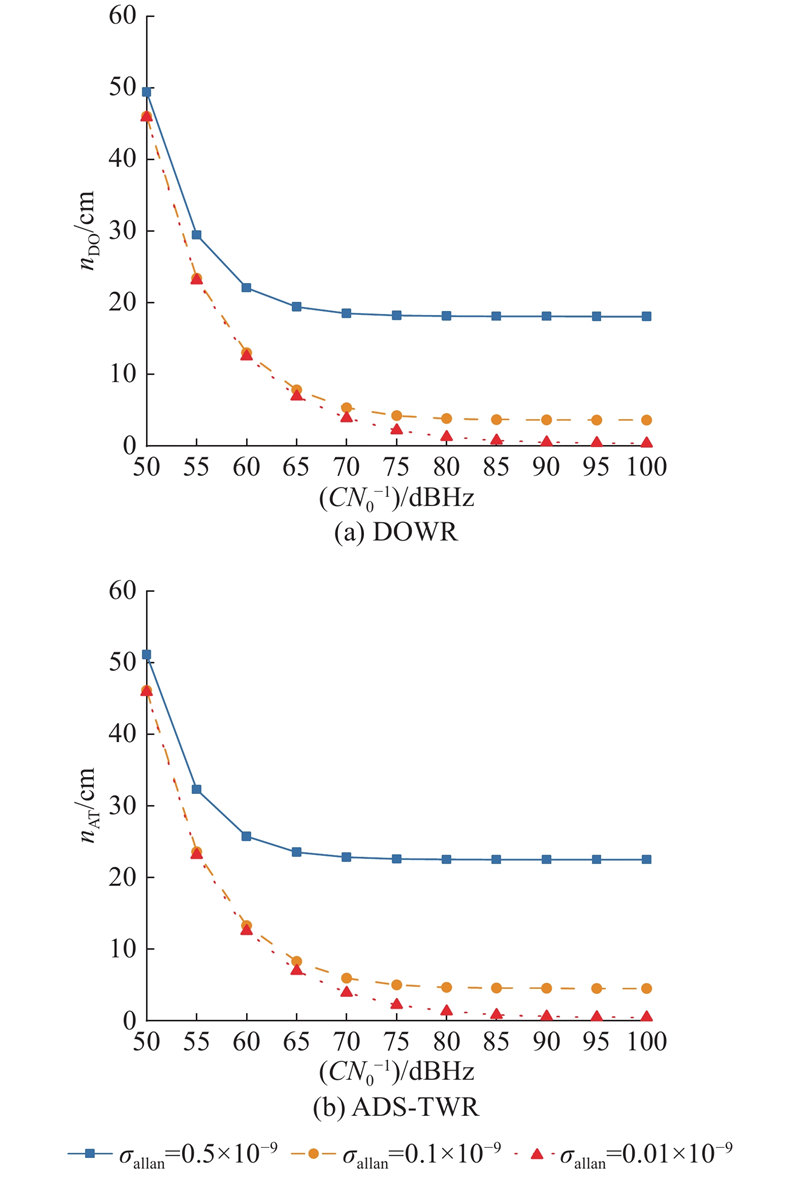
表 2 伪码相位噪声系统与环路参数表
Tab.2
| 参数 | 数值 | 参数 | 数值 | |
| 2 | 35 | |||
| 5.115 | 20 | |||
| 50 | 5 |
2.3.4. 其他误差
硬件延时属于系统级的固定偏差,其大小因卫星设备差异而略有不同. 消除该误差的常用方法是硬件校准,即通常在地面环境下进行多次测量并取均值后进行补偿[22].
2.4. 误差建模总结
表 3 DOWR、ADS-TWR与混合测量方案对比表
Tab.3
| 星间测距方案 | 软硬件规模需求 | 系统同步需求 | 测量精度 | 可扩展性 |
| 注:“++”表示最优,“+”次之,“−”最差,相同符号表示并列. | ||||
| 频分复用体制下的DOWR方法 | — | ++ | ++ | — |
| 时分复用体制下的ADS-TWR方法 | ++ | + | — | ++ |
| 混合体制测量方案 | + | + | ++ | ++ |
如图13所示为EDO、EAT的仿真结果. 结果表明,在多星编队场景中,ADS-TWR方法的总测距误差能够达到m量级. 当频率源短期稳定度达到0.01×
图 13
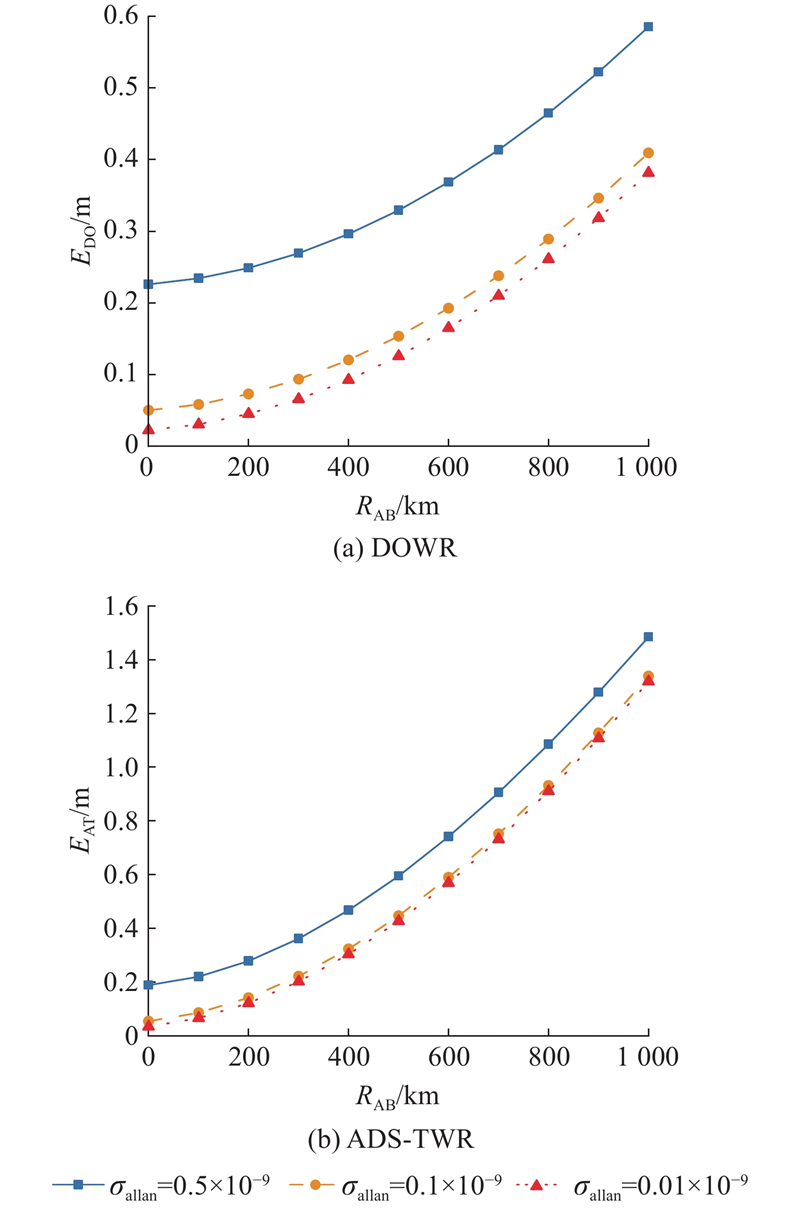
图 13 星间距离测量总误差仿真结果
Fig.13 Simulation results of overall inter-satellite ranging error
3. 实验验证
为了验证前文分析与仿真结果,搭建实验平台,分别对DOWR与ADS-TWR 2种测量方法的性能进行实测与对比. 其中仅对部分误差进行验证,星间运动引起的误差在地面难以模拟,因此未进行实测验证,该误差主要参考仿真验证结果.
3.1. 实验平台
测量设备须支持混合体制测量方案,满足频分复用与时分复用体制要求,并具备严格的时隙控制能力. 系统需要精准采集测量信号的发射与接收时间,以完成DOWR与ADS-TWR测距计算. 为此,基于伪码测量方法实现多星编队测量方案,测量设备的整体架构如图14所示. 该设备包含数字信号处理模块与射频前端,其中数字信号处理模块基于FPGA实现,射频前端采用S波段. 测量设备实物如图15所示,主要参数见表4. 其中,f0为频率源输出标称频率,εacc为频率源准确度,Pth为接收机捕获门限(静态),Drx为接收机动态范围,Ptx为发射功率,fc1为载波频率1,fc2为载波频率 2. 系统采用OCXO作为频率源,相较于原子钟,OCXO在功耗、体积、成本上具有明显优势,更适用于微小卫星平台.
图 14
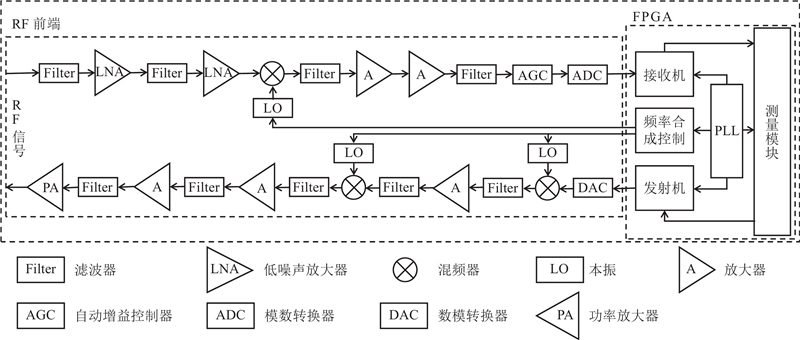
图 15
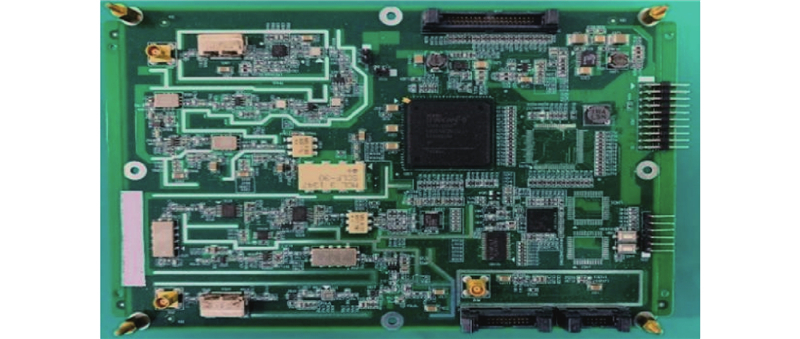
表 4 测量设备主要硬件参数表
Tab.4
| 参数 | 数值 | 参数 | 数值 | |
| 40 | −110 | |||
| ≥60 | ||||
| ≥400 | ||||
| 2000 |
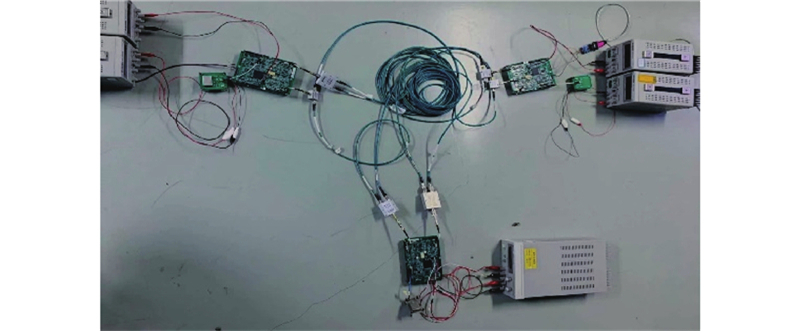
时分复用实验平台实物如图16所示. 该平台由3个相同频点的S波段星间RF测量单板、3个小型化OCXO、3个电源以及分路器、线缆等组成. 在实验过程中,测量单板通过串口将测量数据传输至计算机进行后续处理.
图 16
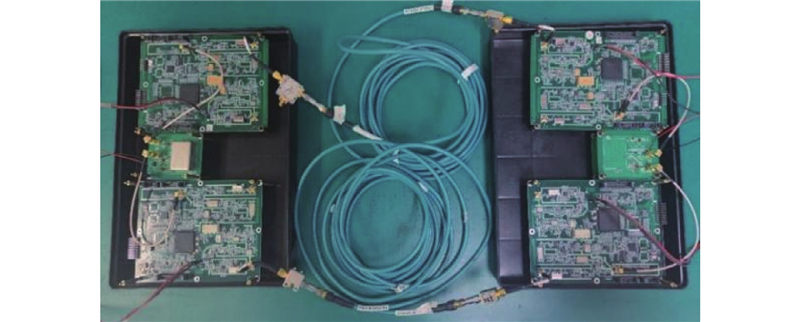
频分复用实验平台实物如图17所示. 每个节点配备2个不同频点的S波段星间RF测量单板,共用同一个OCXO作为频率源. 不同节点间的同频点测量单板通过射频线缆相互连接,实验数据通过串口由测量单板传输至计算机进行处理.
图 17
3.2. 功能验证
在进行距离测量之前,需要对系统进行标定,包括硬件延时标定与射频信号在射频线缆中传输速度标定. 标定过程如下:分别采用长度为5、10 m的2组射频线缆进行多次测量,测得距离平均值分别为120 995.314 m和121 001.805 m. 由此计算得出硬件延时标定值为4.033
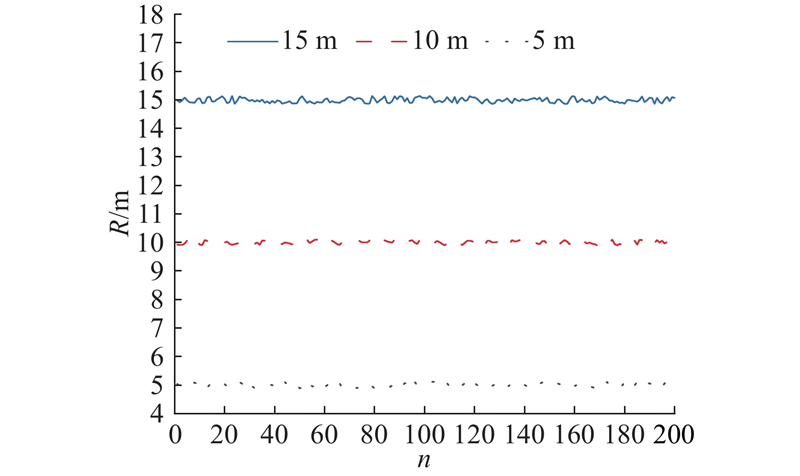
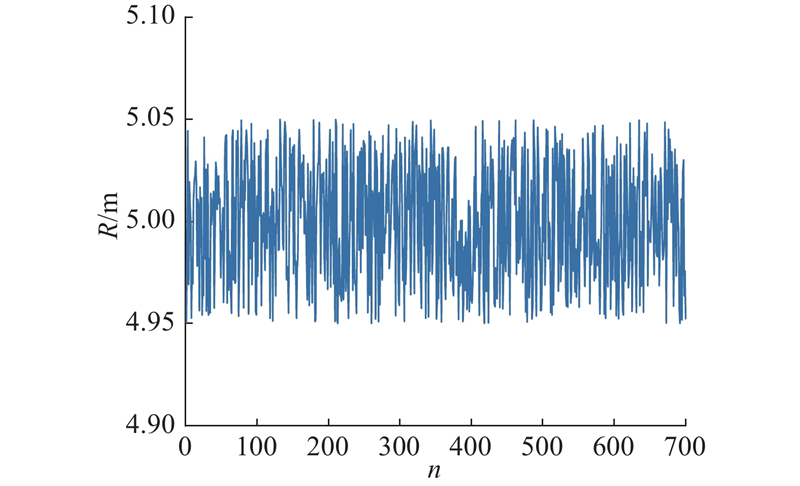
在完成标定后,分别采用长度为5、10、15 m的射频线缆进行测量. 将测量结果减去标定的硬件延时后,获得距离均值分别为5.007、10.020、15.041 m,结果如图18所示. 其中,n为测量编号,R为测量距离. 实验结果与实际线缆长度高度一致,验证了标定参数的准确性,同时也表明实验平台能够正常稳定工作.
图 18
3.3. 稳定性和载噪比性能验证
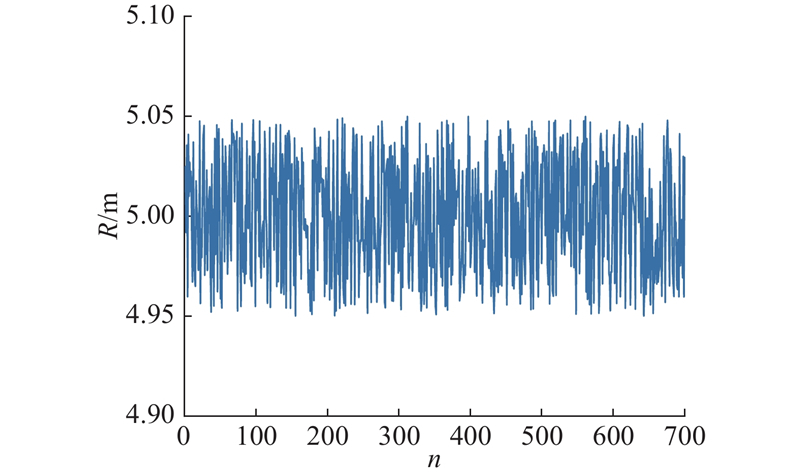
稳定性实验主要验证了长时间情况下的距离测量结果. 实验选用5 m长的射频线缆,进行1 h的连续测量,实验结果如图19所示,标准差为2.9 cm,符合预期. 该结果验证了实验平台在长时间运行下具备稳定的测量性能.
图 19
为了测试实验平台在不同载噪比条件下的测量性能,开展载噪比性能实验. 通过调节发射机输出信号功率与可调式衰减器,并在接收端使用载噪比估算算法测量输入信号载噪比,对系统在[50, 70] dBHz内的测量性能进行评估,结果如图20所示. 实验结果表明,测距性能随载噪比变化的趋势与理论预期一致,验证了系统在较宽载噪比范围内的鲁棒性和有效性.
图 20
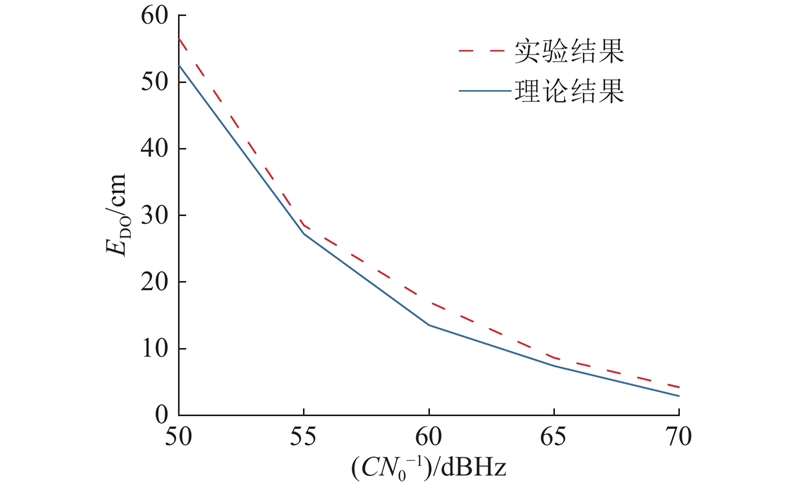
图 20 DOWR距离测量载噪比验证结果
Fig.20 Carrier-to-noise ratio verification results of DOWR ranging
3.4. DOWR与ADS-TWR的性能对比
对ADS-TWR方法进行实测,并与DOWR测量方法的稳定性验证结果进行对比. 选用长度为5 m的射频线缆,ADS-TWR测量结果如图21所示,其均值为5.012 m,标准差为3.0 cm. 结果表明,在未考虑卫星运动引入的误差时,DOWR与ADS-TWR 2种方法的测量性能基本一致,与理论分析结果相符.
图 21
4. 结 语
提出基于DOWR和ADS-TWR的多星星间混合测量体制,建立理论模型,对各项误差进行分析与评估,并提出相应的补偿措施. 建立实验平台,通过实测验证了理论分析的正确性. 研究表明,基于时分复用和频分复用的混合测量体制方案结合了二者的优点,突破了频分复用测量体制在可扩展性方面的限制,保留了DOWR方法的高测距精度优势,提高了多星测量的效率,有效解决了单一体制无法同时兼顾可扩展性与高精度要求的问题.
参考文献
Characteristics and accuracies of the GRACE inter-satellite pointing
[J].
Formation flying radio-frequency metrology validation and performance: the PRISMA case
[J].DOI:10.1016/j.actaastro.2012.07.034 [本文引用: 1]
基于抗差自适应估计的微纳卫星相对定位算法
[J].
Relative positioning algorithm based on robust adaptive estimation for micro-nano satellite
[J].
用于低轨卫星扩频通信系统的高动态快捕算法
[J].
High dynamic fast acquisition algorithm for low orbit satellite spread spectrum communication system
[J].
纳型卫星编队飞行技术现状及发展趋势
[J].DOI:10.3969/j.issn.1673-8748.2017.05.011 [本文引用: 1]
Current status and developing trends of nanosatellites formation flying
[J].DOI:10.3969/j.issn.1673-8748.2017.05.011 [本文引用: 1]
Multi-satellite relative navigation scheme for microsatellites using inter-satellite radio frequency measurements
[J].DOI:10.3390/s21113725 [本文引用: 1]
Initial results of centralized autonomous orbit determination of the new-generation BDS satellites with inter-satellite link measurements
[J].DOI:10.1007/s00190-018-1113-7 [本文引用: 1]
Performance analysis and validation of precision multisatellite RF measurement scheme for microsatellite formations
[J].DOI:10.1088/1361-6501/ac37ea [本文引用: 2]
Simulation of dual one-way ranging measurements
[J].
地月空间星地双向单程测量高精度模型
[J].DOI:10.3873/j.issn.1000-1328.2023.02.012 [本文引用: 1]
A high-precision model of dual one-way ranging in the cis-lunar space
[J].DOI:10.3873/j.issn.1000-1328.2023.02.012 [本文引用: 1]
Novel approach to intersatellite time-difference measurements for microsatellites
[J].DOI:10.2514/1.G002394 [本文引用: 1]
Potentialities of multifrequency ionospheric correction in global navigation satellite systems
[J].DOI:10.1007/s00190-010-0425-z [本文引用: 1]
卫星导航中电离层误差校正技术现状与发展
[J].
Status and development of the ionospheric error correction techniques in satellite navigation
[J].
Influence of higher-order ionospheric delay correction on GPS precise orbit determination and precise positioning
[J].DOI:10.1016/j.geog.2016.06.005 [本文引用: 1]
Dual transponder ranging performance in the presence of oscillator phase noise
[J].DOI:10.1007/s11771-015-2652-1 [本文引用: 1]


