



喷涂轨迹是决定喷涂质量和效率的重要因素,合理的喷涂轨迹不仅能保证涂层的覆盖率和厚度均匀性,还能提高喷涂效率和涂料利用率. Yu等[10]引入边缘保持算法,以避免破坏点云模型的边缘特征,并优化了喷涂间距和喷涂轨迹. Liu等[11]设计点云喷涂区域划分网络,为不同形状的区域提出不同的喷涂模式,以提高喷涂效率. Nieto等[12]开发出基于三维点云的喷涂算法,利用球形网格包裹具有复杂表面的对象,实现喷涂路径的自动规划. Hua等[13]提出基于表面分割与轨迹序列优化的喷涂轨迹规划方法,通过区域生长和最小曲率点细分3D表面,采用平面-点云求交算法生成各子表面最优轨迹,并基于交换进化粒子算法优化轨迹序列连接. Kuang等[14]针对复杂曲面点云模型,提出喷涂路径规划方法. 该方法经曲率切片处理后,由定向边界框算法生成子切片路径并利用蚁群算法进行全局优化,最终得到最优喷涂轨迹. Xu等[15]基于非支配排序遗传算法II(non-dominated sorting genetic algorithm, NSGA-II),构建出7自由度刚柔耦合喷涂机器人的多目标轨迹优化方法. 验证表明,该方法能够在满足工艺约束下同步提升喷涂质量与效率.
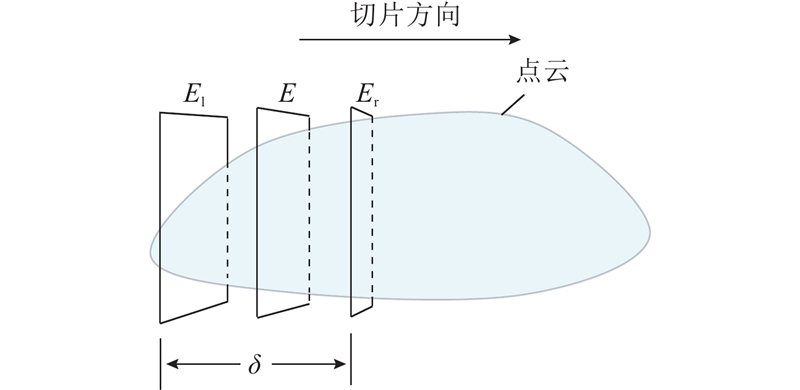
随着深度学习技术的快速发展,其在高自由度机器人轨迹规划中的研究逐步增多. Zhang等[16]针对六轴机械臂提出基于深度强化学习的多目标轨迹规划方法,通过将精度、能耗与平滑度等目标集成至学习环境,所生成的轨迹在均匀性与平滑性上均优于经典的快速扩展随机树(rapidly-exploring random tree, RRT)算法. Wang等[17]结合改进的YOLOv5深度视觉检测、逆投影定位与最优路径规划,构建出完整的模型驱动机器人系统,提升了针对不规则漆膜缺陷的修复效率和自动化水平. Bhat等[18]通过田口实验与回归分析,识别出影响机器人喷涂质量的关键因素,为喷涂工艺参数的精准调控提供了依据. 上述研究展示了深度学习技术在提升轨迹规划质量与工艺控制水平方面的较大潜力. 然而,这类方法通常依赖大量高质量数据进行模型训练,且其“黑箱”特性使得工艺机理的可解释性较弱. 此外,尽管现有喷涂轨迹规划方法在简单曲面的单色喷涂中展现出一定适用性,但在复杂曲面个性化图案喷涂场景下仍存在明显不足. 多数研究聚焦于单色喷涂,且多基于栅格型轨迹设计,难以满足多样化图案的精准喷涂需求.
本研究提出基于3D点云的复杂曲面个性化图案喷涂轨迹规划与优化方法;通过融合栅格型喷涂轨迹和螺旋型喷涂轨迹,形成适用于复杂曲面的高几何精度喷涂混合轨迹;基于涂料堆积分布预测模型,结合序列二次规划(sequential quadratic programming, SQP)与改进灰狼算法(improved grey wolf optimizer, IGWO)对喷涂间距和速度进行协同优化,提高喷涂的几何精度和涂层厚度均匀度.
1. 材料与方法
1.1. 涂层堆积模型
涂层堆积模型是喷涂轨迹规划的理论依据,椭圆双β模型是已有模型[19-22]中准确度较高且泛用性较强的. 如图1所示,点
图 1
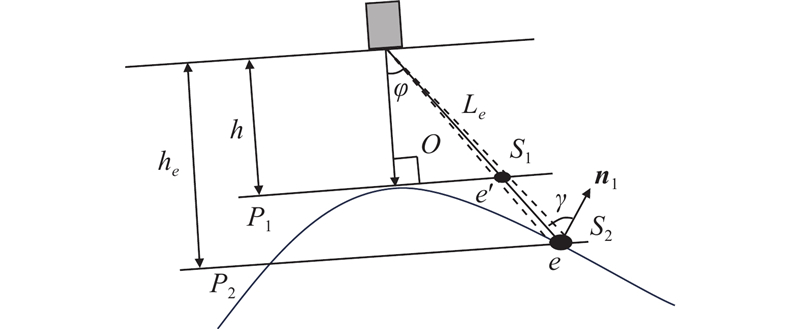
根据椭圆双β模型,当涂料被垂直地喷涂在平面P1上时,会形成如图2所示的椭圆形的区域. 其中
图 2
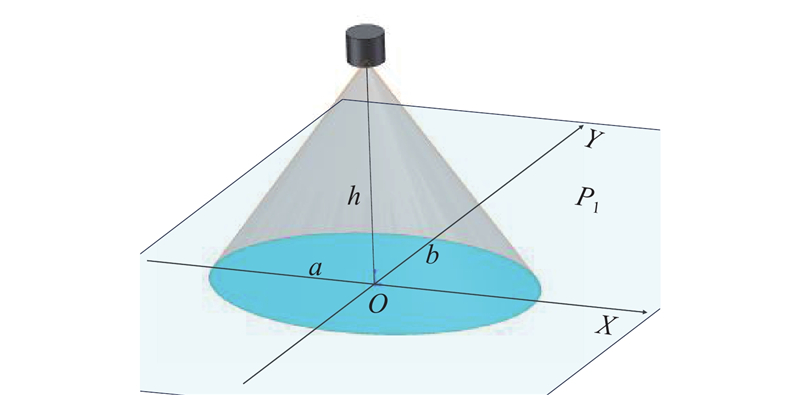
点
根据有限喷涂模型的假设,喷涂区域外的涂层厚度为0. 当平面
假设喷枪的移动速度为
点
1.2. 混合型喷涂轨迹规划
1.2.1. 喷涂区域规划
多色喷涂易导致涂料交叉污染,为此将多色图案拆解为多个独立的单色图案进行喷涂. 为了实现高效的喷涂轨迹规划,运用先进的图像处理和曲面分析技术实现对目标点云中喷涂区域的智能分割,具体步骤如下. 1)采用HSV色域阈值分割算法将多色图案分解为m个单色子图案集合. 2)利用Canny边缘提取算法提取单色图案的边缘,记为
1.2.2. 喷涂轨迹规划
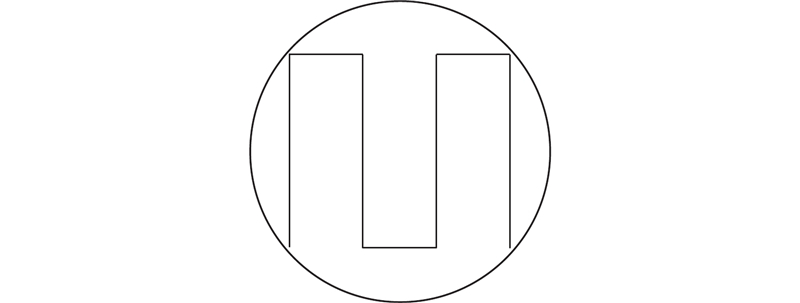
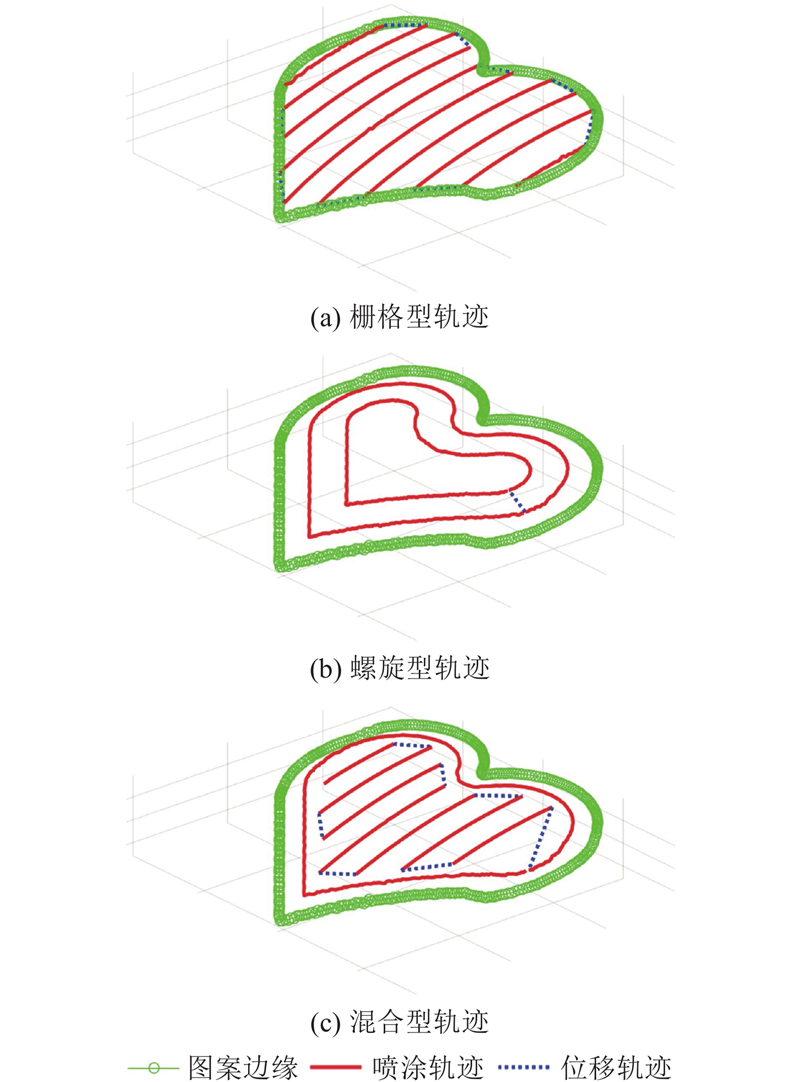
常见的喷涂轨迹主要包括栅格型轨迹和螺旋型轨迹,如图3所示. 栅格型轨迹具有良好的涂层覆盖性,其工艺简单,但在处理复杂边缘时,存在边界喷涂均匀性不足的问题. 螺旋型轨迹凭借其连续的路径特性,能够显著提高边界轮廓的喷涂精度和均匀性,但其轨迹规划复杂度较高,且在图案内圈区域易出现涂层厚度不均匀现象. 本研究提出螺旋-栅格混合喷涂轨迹规划方法:针对个性化图案的边缘轮廓区域,以图案边缘特征为导向生成贴合复杂图案边缘的螺旋型轨迹;对图案内部区域采用栅格型轨迹,提高喷涂效率和内部涂层的均匀性,如图4所示. 利用这种分区喷涂策略,既保证了复杂边界的喷涂质量,又兼顾了整体喷涂效率和涂层均匀性. 其中螺旋型轨迹规划步骤如下. 1)利用主成分分析法(PCA)计算边缘点云
图 3
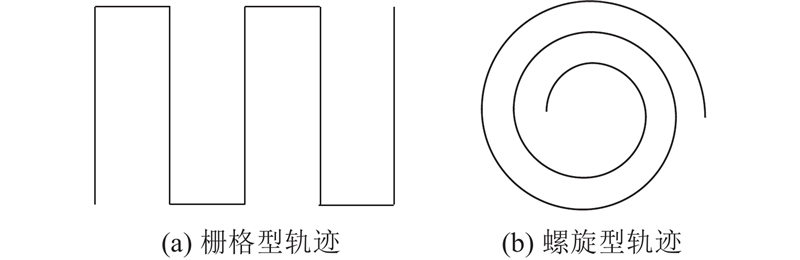
图 4
最后,求解特征方程
图 5
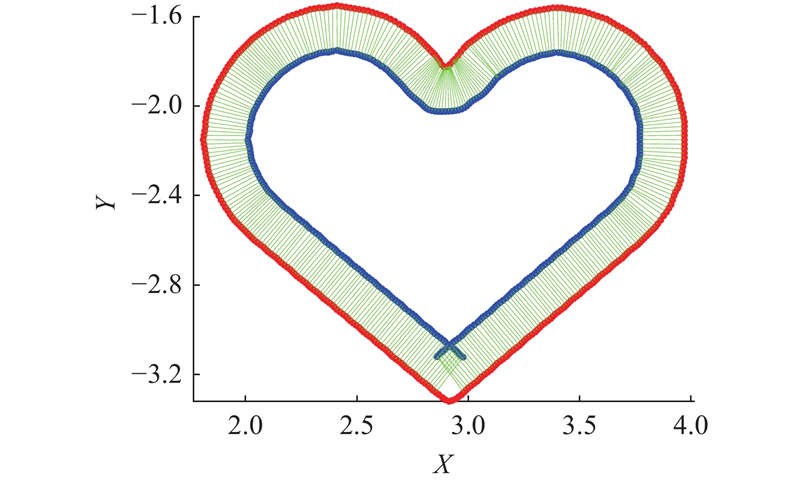
图 6
1.3. 喷涂轨迹优化模型与方法
在传统喷涂作业中,切片间距与喷枪移动速度通常依据经验设定为固定值. 面对具有复杂几何特征的自由曲面工件,这种单一参数的静态策略难以有效适应曲率变化与动态喷涂过程,易导致涂层厚度分布不均、边缘覆盖不足或材料过度堆积等问题. 本研究提出分层协同优化策略:内层栅格型轨迹采用基于序列二次规划法(sequential quadratic programming, SQP),协同优化多条平行栅格轨迹的间距与移动速度;外层螺旋型轨迹基于改进灰狼优化算法(improved grey wolf optimizer, IGWO),优化螺旋型轨迹上各点的喷枪速度. 通过内外层优化的协同,实现复杂曲面上涂层厚度均匀性的智能控制与显著提升.
1.3.1. 内层栅格型轨迹优化
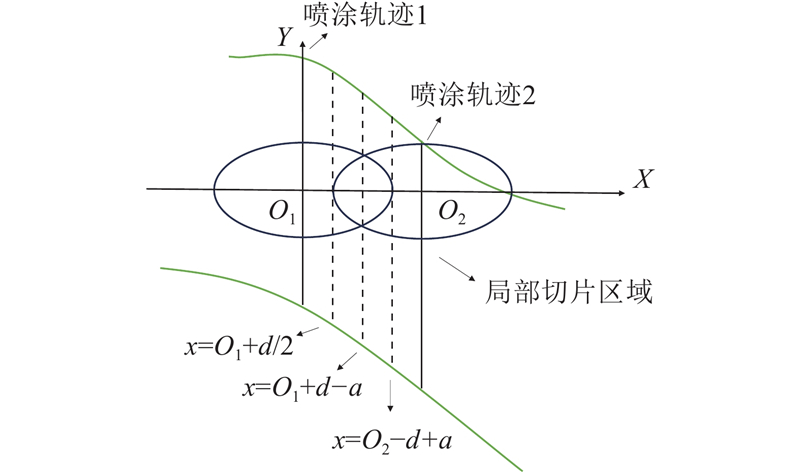
如图7所示为2条喷涂轨迹叠加时示意图,d为轨迹间距. v为喷枪的移动速度. 为了量化涂层均匀度,更好地对喷涂质量进行评估,提出局部切片法,从众多位于两轨迹之间的点中选取关键点用以计算涂层均匀度. 由图7可知,在
图 7
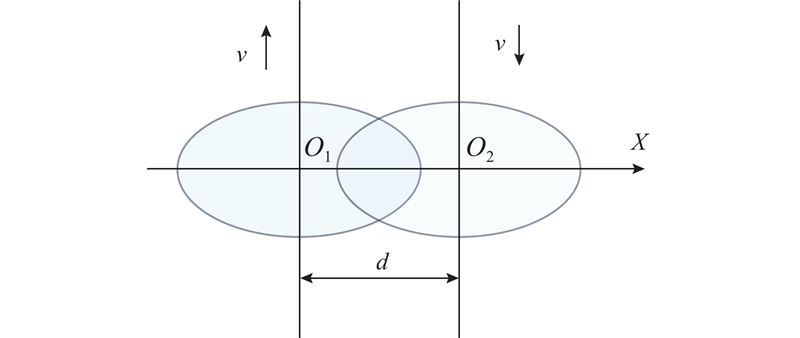
图 8
式中:
式中:
1.3.2. 外层螺旋型轨迹优化
通过SQP优化,栅格轨迹区域的涂层均匀性得到显著提升. 在栅格轨迹与螺旋轨迹的过渡叠加区域,由于2种轨迹的走向和密度存在显著差异,若螺旋轨迹速度仍采用恒定值或经验设定,极易在该区域产生剧烈的涂层厚度波动,严重破坏整体涂层的质量,成为提升喷涂性能的瓶颈. 为了实现螺旋轨迹与内部栅格轨迹喷涂效果的平滑衔接,本阶段将在对螺旋轨迹上喷涂速度分布进行精细化优化,最小化全局涂层厚度的变异系数,使整体厚度分布趋于一致.
灰狼优化算法[24](grey wolf optimizer algorithm, GWO)是模拟灰狼群体社会等级与协作狩猎行为的智能元启发式优化算法. GWO具有无梯度、强全局探索和易实现等特点,是求解螺旋轨迹高维速度优化问题的理想选择. 由于传统GWO在处理此类复杂问题时仍存在收敛速度慢和易陷入局部最优的情况,本研究结合喷涂轨迹优化问题自身特点提出以下改进策略.
(1)初始化策略. 鉴于螺旋轨迹的几何与物理特性,其轨迹点的喷涂速度主要取决于各点与内部栅格区域的距离:为了平衡2种轨迹叠加产生的涂层厚度分布,距栅格区域越近的轨迹点,其速度应相对较高,避免材料过度堆积;反之,距栅格区域越远的轨迹点,喷枪移动速度应相对较低,以实现更多材料的沉积. 基于这一物理认知,设计高效的距离启发式种群初始化策略. 1)计算螺旋轨迹上各点与栅格区域边界的最短距离,据此构建初始速度分布. 2)以此物理引导解为基础,引入可控的高斯随机扰动,批量生成初始种群.
(2)非线性收敛因子. 针对传统GWO线性收敛因子易导致全局探索能力过早丧失和后期局部搜索能力不足的问题,设计非线性收敛因子:
式中:t为主循环的迭代次数,
(3)自适应权重分配. 传统GWO为α、β和δ狼赋予均等的权重,这限制了精英个体在搜索后期的指导作用,容易陷入局部最优. 为此,构建自适应权重策略:
通过迭代进程动态调整权重系数,以强化精英引导、加速收敛并提高收敛精度.
2. 实验与分析
2.1. 喷涂轨迹仿真分析
本实验选择的椭圆双β喷涂模型参数由喷涂实验拟合而成:a = 121.99 mm、b = 46.57 mm、qmax = 22.32 μm、β1 = 2.47、β2 = 4.72和h = 150 mm. 如图9所示,规划轨迹前,将多色图案拆解为单色子图案. 为了验证本研究所提方法在个性化图案上的适用性,选取图9左侧的心形子图案(2 160 mm×1 770 mm)作为典型案例. 该图案同时包含内凹尖角、外凸尖角、直线与圆弧等复杂几何特征,对轨迹规划的通用性要求较高,具有很好的代表性. 分别采用栅格型轨迹(间距150 mm)、螺旋型轨迹(间距150 mm)和混合型轨迹(间距150 mm)进行喷涂轨迹规划,规划路径如图10所示.
图 9
图 10
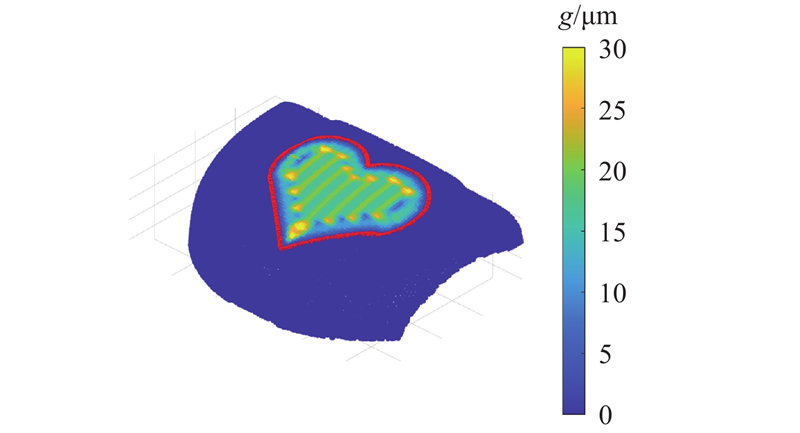
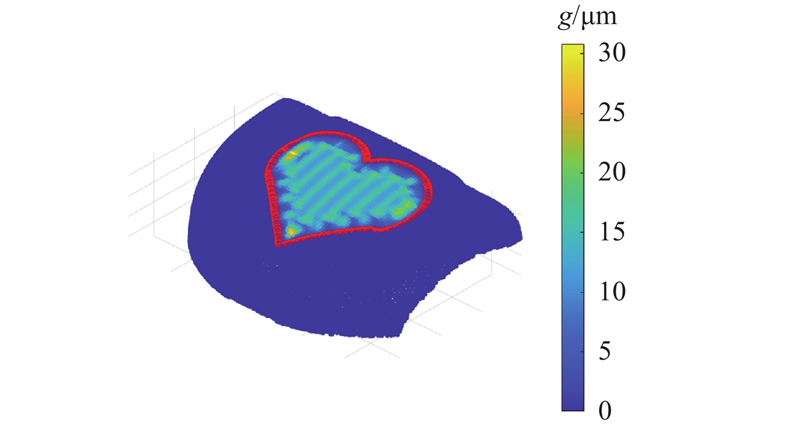
如图11所示,选取具有显著曲率变化与丰富几何特征的某型汽车前盖作为喷涂对象,模型尺寸为2 800 mm×1 800 mm×840 mm,曲面包含急剧过渡的棱线、缓变的穹顶区域,g为涂层厚度. 在此模型上进行的涂层厚度分布仿真,能有效考核轨迹规划算法对工程实际中复杂几何形态的适应能力. 提取仿真实验中喷涂图案的边缘点与目标图案边缘进行对比,定义
图 11
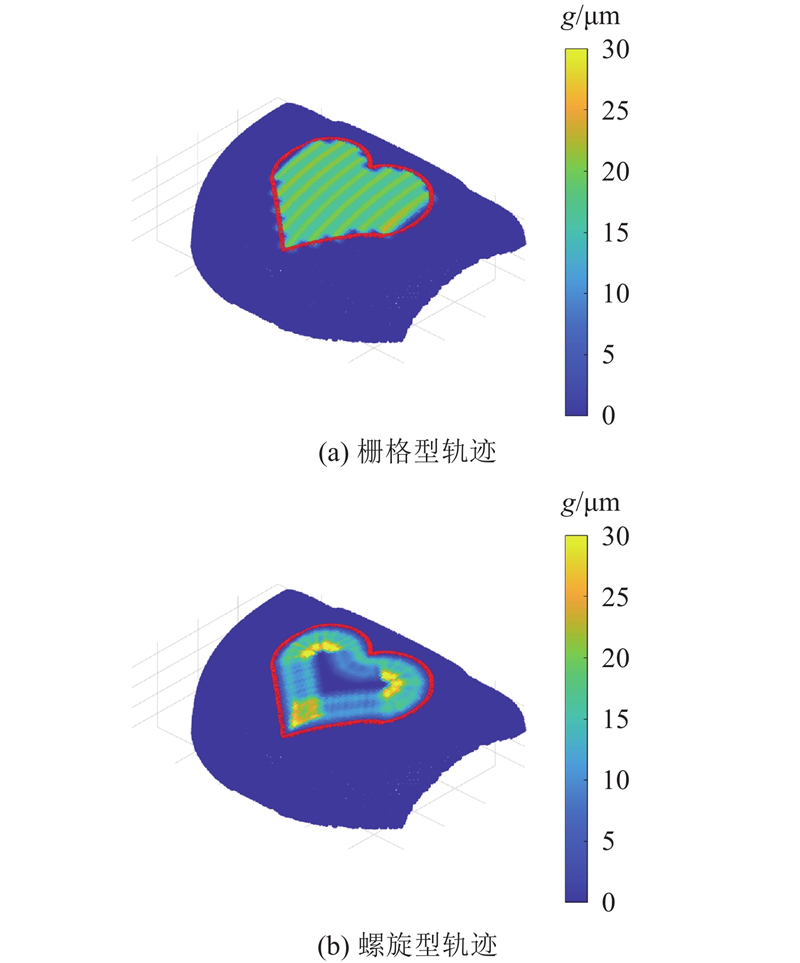
图 12
2.2. 涂层均匀性优化验证
为了验证面对复杂曲面时喷涂轨迹的优化效果,采用SQP与IGWO进行仿真实验. 设置SQP参数如下:函数容差为1.0×10⁻⁶,最大迭代次数为100,有限差分步长为1.0×10⁻⁴. 设置IGWO参数如下:种群规模为300,最大迭代次数为500. 在AMD Ryzen 9 7940HX CPU @ 2.70 GHz,16 GB RAM的硬件平台上,针对心形图案的完整轨迹生成与优化,平均耗时约为54 min.
图 13
如图14所示为传统GWO与IGWO的最佳适应度fbest对比图,其中NI为迭代次数. 可以看出,改进后算法在收敛速度与优化能力上都表现出显著提升. 后期传统GWO显然陷入局部最优,IGWO引入可控随机扰动机制,有效增强算法跳出局部最优解的能力;同时,通过引入动态收敛因子调整策略,实现了从全局探索到局部开发的平滑转换. 此举在提升收敛精度的同时,也有效维持了种群的多样性. 为了评估可控随机扰动对多次规划结果的影响,对多次运行所得的结果进行统计分析. 将IGWO独立运行10次,并与在相同条件下运行10次的传统GWO进行对比. 统计结果表明,IGWO获最佳适应度的平均值为0.144,最优值为0.143,且10次结果的标准差低至0.146,展现出良好的稳定性. 更重要的是,IGWO全部10次运行的结果均优于传统GWO在此10次运行中获得的最佳值(0.157). 这充分证明,可控随机扰动有效且一致地提升了算法性能.
图 14
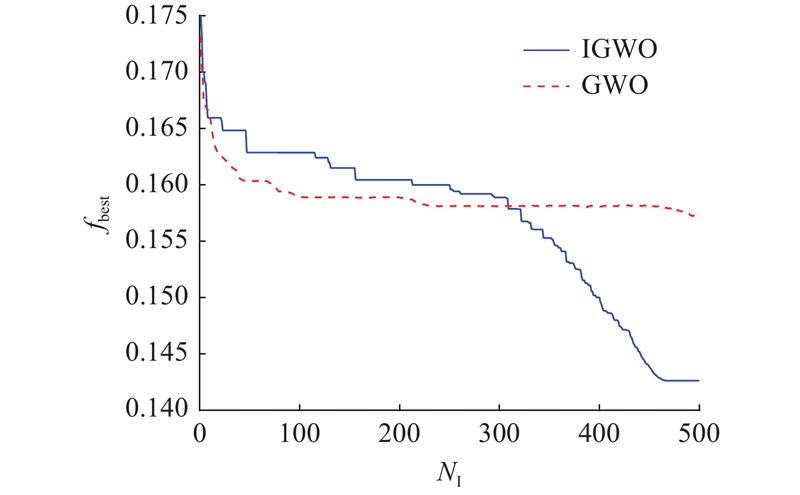
图 14 不同灰狼算法的最佳适应度对比
Fig.14 Comparison of best fitness values of different grey wolf optimizer algorithms
2.3. 多图案普适性验证实验
为了验证混合型轨迹及优化方法的普适性,进行3种轨迹下圆形和方形涂层的仿真实验,结果如图15所示. 可以看出,单一的栅格或螺旋轨迹性能存在明显波动,其优劣严重受限于图案几何形状. 喷涂圆形时,螺旋轨迹优势明显;喷涂方形时,栅格轨迹表现更佳. 混合型轨迹在经过优化后,成功融合了前述轨迹的优点,在方形和圆形图案上均取得接近甚至优于单一最佳轨迹的效果,证明了该方法在不同场景下均具备可靠且自适应的喷涂能力.
图 15
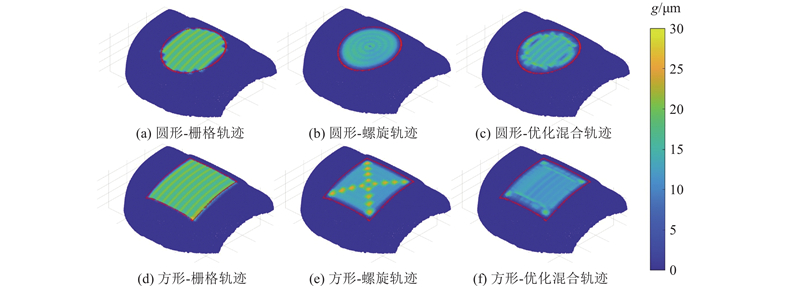
图 15 圆形与方形图案在3种轨迹下的涂层仿真结果
Fig.15 Coating simulation results for circular and square patterns using three trajectories
2.4. 讨论与分析
综合比较心形、圆形和方形图案在栅格型轨迹、螺旋型轨迹及优化后的混合型轨迹下的喷涂性能,汇总喷涂心形、圆形和方形时各方案的关键评价指标如表1所示,包括图案边缘误差
表 1 不同轨迹规划方法在不同图案下的涂层综合性能对比
Tab.1
| 图案类型 | 轨迹类型 | R/μm | CV/% | ||
| 心形 | 栅格轨迹 | 32.29 | 23.39 | 3.02 | 17.08 |
| 心形 | 螺旋轨迹 | 13.12 | 42.29 | 7.25 | 59.92 |
| 心形 | 优化混合轨迹 | 13.12 | 12.64 | 1.98 | 14.46 |
| 圆形 | 栅格轨迹 | 27.00 | 19.42 | 2.59 | 22.38 |
| 圆形 | 螺旋轨迹 | 13.76 | 10.78 | 1.07 | 8.99 |
| 圆形 | 优化混合轨迹 | 13.76 | 15.02 | 2.11 | 14.76 |
| 方形 | 栅格轨迹 | 15.39 | 5.52 | 1.78 | 9.80 |
| 方形 | 螺旋轨迹 | 14.25 | 14.22 | 3.66 | 24.74 |
| 方形 | 优化混合轨迹 | 14.25 | 8.16 | 1.04 | 8.61 |
与传统单一轨迹规划方法相比,所提方法仍存在一定的局限性,主要体现在生成轨迹和优化参数所需的流程相对复杂,计算时间较长,约为54 min. 主要原因:1)在优化过程,每一次函数评估都须调用计算密集的涂层堆积模型在整个曲面点云上进行物理仿真. 2)GWO作为随机搜索算法,内在的随机性导致收敛至稳定最优解需要足够的迭代次数与种群规模,增加了仿真调用的总次数. 此种设计是在当前阶段,为追求最优喷涂质量而进行的必要权衡. 所有计算均服务于离线优化,即在实际喷涂前完成轨迹规划,因此较长的计算时间并不影响最终喷涂作业的执行效率. 未来的研究将重点探索近似模型等加速策略,以提升算法的效率.
3. 结 语
本研究提出基于3D点云的复杂曲面个性化图案喷涂轨迹规划方法. 1)基于椭圆双β模型建立复杂曲面上的涂层堆积模型;2)通过对比分析揭示栅格型轨迹与螺旋型轨迹在覆盖效率与边缘几何精度的互补特性,形成适用于复杂曲面的混合型轨迹;3)设计基于序列二次规划法与改进灰狼算法的喷涂轨迹优化方法,同时优化图案内外层轨迹,提升了涂层厚度均匀度. 仿真结果充分表明,所提方法在复杂曲面个性化喷涂中展现出卓越的普适性与性能优势. 在最具挑战性的心形图案上,所提方法的涂层均匀性相较螺旋轨迹提升了75.87%,边缘误差较栅格轨迹降低了59.36%;在方形与圆形等经典图案上,所提方法亦能稳定地取得最优或接近最优的综合性能. 系列结果一致证明,所提方法成功融合不同轨迹的优势,有效规避了单一轨迹的形状依赖缺陷,为复杂曲面个性化喷涂提供了高鲁棒性的解决方案. 该方法有效满足了复杂曲面上完整个性化图案喷涂轨迹规划的需求,具有较好的应用前景. 未来,计划开展所提喷涂轨迹规划方法针对曲率突变局部区域的性能研究,分析机械臂运动过程中的动态冲击和执行效率优化问题.
参考文献
Optimizing the implementation of robotic aircraft painting systems solutions and strategies
[J].
冷喷涂技术的研究现状及在航空工业领域内的应用
[J].DOI:10.3969/j.issn.1005-023X.2012.17.015
Research of cold gas dynamic spray technology and its application in aviation industry
[J].DOI:10.3969/j.issn.1005-023X.2012.17.015
Evolution of the automotive body coating process: a review
[J].
超大作业空间涂装机器人研究进展
[J].DOI:10.16080/j.issn1671-833x.2023.12.046 [本文引用: 1]
Research advancement of coating robot for super large space
[J].DOI:10.16080/j.issn1671-833x.2023.12.046 [本文引用: 1]
Exposure assessment of organic solvents for aircraft paint stripping and spraying workers
[J].
智能喷涂机器人关键技术研究现状及进展
[J].DOI:10.3901/JME.2022.07.053 [本文引用: 1]
Research progress and trend of key technology of intelligent spraying robot
[J].DOI:10.3901/JME.2022.07.053 [本文引用: 1]
Point cloud modeling and slicing algorithm for trajectory planning of spray painting robot
[J].DOI:10.1017/S0263574721000308 [本文引用: 1]
Semantic segmentation based spraying trajectory planning for complex product
[J].DOI:10.1109/TII.2024.3383865 [本文引用: 1]
Autonomous trajectory planning for spray painting on complex surfaces based on a point cloud model
[J].DOI:10.3390/s23249634 [本文引用: 1]
A spraying path planning algorithm based on point cloud segmentation and trajectory sequence optimization
[J].DOI:10.1007/s12555-022-0203-8 [本文引用: 1]
Multi-objective trajectory optimization for rigid-flexible coupling spray-painting robot integrated with coating process constraints
[J].DOI:10.1186/s10033-024-01130-5 [本文引用: 1]
Multi-objective optimal trajectory planning for robotic arms using deep reinforcement learning
[J].DOI:10.3390/s23135974 [本文引用: 1]
Model-enabled robotic machining framework for repairing paint film defects
[J].DOI:10.1016/j.rcim.2024.102791 [本文引用: 1]
Optimization of robotic spray painting trajectories using machine learning for improved surface quality
[J].DOI:10.1038/s41598-025-03448-z [本文引用: 1]
Process modeling, simulation, and paint thickness measurement for robotic spray painting
[J].DOI:10.1002/1097-4563(200009)17:9<479::AID-ROB3>3.0.CO;2-L
Modeling of paint flow rate flux for elliptical paint sprays by using experimental paint thickness distributions
[J].DOI:10.1108/01439910610638243 [本文引用: 1]
Trajectory generation of spray painting robot using point cloud slicing
[J].DOI:10.4028/www.scientific.net/amm.44-47.1290 [本文引用: 1]
Grey wolf optimizer
[J].DOI:10.1016/j.advengsoft.2013.12.007 [本文引用: 1]


