浙江大学学报(工学版), 2026, 60(11): 2355-2363 doi: 10.3785/j.issn.1008-973X.2026.11.005

机械工程

基于深度学习的桌面级3D打印参数实时优化方法

曹铭,, 谌道宽, 原鹏飞, 周锦鹏, 周奎,

1. 南昌大学 先进制造学院,江西 南昌 330031

2. 江西洪都航空工业集团有限责任公司 工艺装备研发中心,江西 南昌 330001

Real-time optimization method for desktop level 3D printing parameters based on deep learning

CAO Ming,, CHEN Daokuan, YUAN Pengfei, ZHOU Jinpeng, ZHOU Kui,

1. School of Advanced Manufacturing, Nanchang University, Nanchang 330031, China

2. Process Equipment Research and Development Center, Jiangxi Hongdu Aviation Industry Group Co., Ltd., Nanchang 330001, China

通讯作者: 周奎,男,副教授,博士. orcid.org/0000-0003-1103-2166. E-mail:zhoukui@ncu.edu.cn

收稿日期: 2025-09-20  

基金资助: 江西省重点研发计划资助项目(20232BBE50017);江西省自然科学基金资助项目(20232BAB215016,20242BAB25358);赣鄱俊才支持计划·青年科技人才托举项目(2024QT13);江西省大学生创新创业训练计划项目(202510403037).

Received: 2025-09-20  

Fund supported: 江西省重点研发计划资助项目(20232BBE50017);江西省自然科学基金资助项目(20232BAB215016,20242BAB25358);赣鄱俊才支持计划·青年科技人才托举项目(2024QT13);江西省大学生创新创业训练计划项目(202510403037).

作者简介 About authors

曹铭(1986一),男,副教授,博土,从事智能装备、生物3D打印研究.orcid.org/0000-0002-3885-0516.E-mail:caoming@ncu.edu.cn , E-mail:caoming@ncu.edu.cn

摘要

3D打印机的参数调节依赖人工经验,且打印质量不稳定,为此提出基于改进YOLOv11模型的智能在线参数调节方法. 基于传统3D打印平台,增加指向喷嘴的图像采集系统,建立打印参数(如速度和温度)与打印质量(如拉伸强度和表面粗糙度)之间的定量映射模型. 通过改进YOLOv11模型,识别打印过程中出现的多种缺陷(如拉丝和欠挤出)的早期视觉特征,实时调整关键打印补偿参数. 实验结果表明,在预设缺陷参数下,启用在线调节方法后,打印件的拉伸强度相较于未调节状态提升了4倍,表面粗糙度从Ra100显著优化至Ra50. 所提方法能够在使用过程中自动化调整参数以提升打印质量.

关键词: 增材制造技术 ; 深度学习 ; 图像识别 ; 缺陷检测 ; 打印参数动态优化

Abstract

An intelligent online parameter adjustment method based on an improved YOLOv11 model was proposed to address poor print quality and the heavy reliance on manual expertise for parameter tuning in 3D printers. On the basis of a conventional 3D printing platform, a nozzle-targeted image acquisition system was incorporated, and a quantitative mapping model between printing parameters (such as speed and temperature) and print quality metrics (such as tensile strength and surface roughness) was established. The improved YOLOv11 model was employed to identify early visual signatures of various defects (such as stringing and under-extrusion) during the printing process, enabling real-time adjustment of key compensatory parameters. Experimental results demonstrate that, under preset defect parameters, activating the online adjustment method increases the tensile strength of printed parts by four times compared to the unadjusted state, while significantly reducing surface roughness from Ra100 to Ra50. The proposed method can automatically adjust parameters during use to improve print quality.

Keywords: additive manufacturing technology ; deep learning ; image recognition ; defect detection ; dynamic optimization of printing parameter

PDF (4882KB) 元数据 多维度评价 相关文章 导出 EndNote| Ris| Bibtex  收藏本文

本文引用格式

曹铭, 谌道宽, 原鹏飞, 周锦鹏, 周奎. 基于深度学习的桌面级3D打印参数实时优化方法. 浙江大学学报(工学版)[J], 2026, 60(11): 2355-2363 doi:10.3785/j.issn.1008-973X.2026.11.005

CAO Ming, CHEN Daokuan, YUAN Pengfei, ZHOU Jinpeng, ZHOU Kui. Real-time optimization method for desktop level 3D printing parameters based on deep learning. Journal of Zhejiang University(Engineering Science)[J], 2026, 60(11): 2355-2363 doi:10.3785/j.issn.1008-973X.2026.11.005

3D打印作为增材成型技术应用在不同的领域中[1]:在医疗器械领域用于制造复杂结构,如支架、夹具和导管,特别是牙齿模型[2];在航空航天领域用于制造飞机发动机叶片和机身结构件[3];在汽车制造领域用于制造汽车零部件,如发动机缸体、进气歧管和排气歧管等[4];在建筑领域用于制造建筑结构件,如桥梁、隧道和房屋等[5]. 随着3D打印技术的不断发展,如何提升3D打印的制造质量,成为研究热点[6].

基于熔融沉积成型(fused deposition modeling, FDM)技术的3D打印机成本较低且适于个人用户使用,因此市场占用率较高[7]. 成本过低可能导致打印机硬件设备选材低端化,同时打印质量与打印参数调节强关联[8]. 为了提升3D打印的质量,个人用户通常依据打印过程中的出丝表现和打印件表面状态对打印参数进行动态调整[9]. 这种方式可以大幅提升打印质量,但是个人用户需要大量时间学习3D打印相关知识,不仅打印效率低,而且耗费人力物力.

本研究提出基于深度学习的3D打印参数实时调节方法,通过视觉识别技术,在打印过程中动态监测挤丝状态并智能调整关键参数[10],实现打印质量的闭环优化控制. 此方法旨在降低3D打印机用户对经验式参数调试的依赖,以提升打印效率和质量[11].

1. 实验平台与可行性分析

1.1. 实验平台与设备

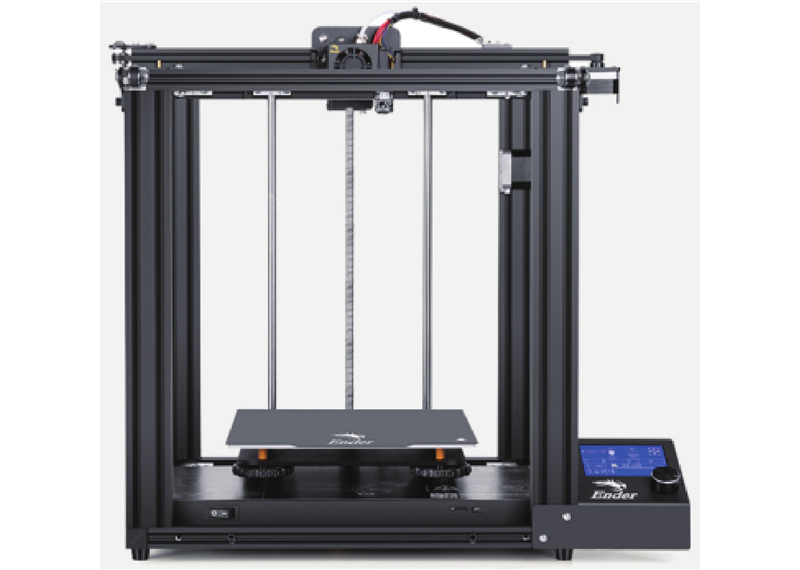
如图1所示,实验平台基于创想三维Ender-5S型桌面3D打印机改造而成. 作为市场普及率较高的入门级设备,该型号打印机原控制系统采用Marlin固件架构,通过UART协议将G代码指令传输至以STM32为核心的主控板[12],由该芯片独立完成G代码解析、运动学计算、电机驱动及温度控制等全部任务.

图 1

图 1   Ender-5S 3D打印机

Fig.1   Ender-5S 3D printer


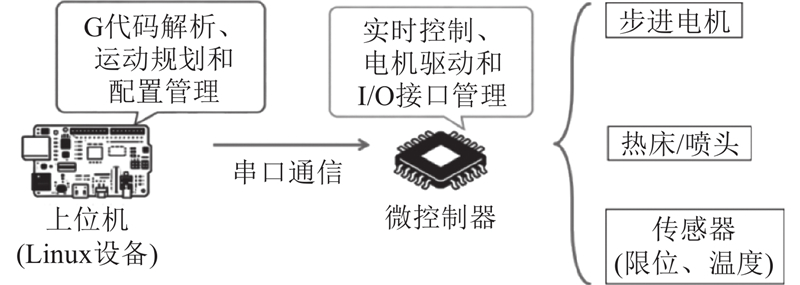
为了提升系统计算能力并实现智能控制,将打印机控制系统原有架构替换为如图2所示的Klipper分层控制系统. 在该架构中,复杂的G代码解析与运动规划任务被转移至运行Linux操作系统的上位机,利用其较强的计算性能实现精确和高效的运动控制[13],下位机主控板仅负责指令接收与底层电机执行. Linux上位机除承担运动控制任务外,还可直接运行深度学习推理程序. 本研究基于Klipper架构实现“上位机+主控板”的协同控制结构,为后续在线视觉监测与参数智能调节提供了必要的硬件与软件基础.

图 2

图 2   Klipper架构图

Fig.2   Klipper architecture diagram


打印机采用笛卡尔坐标系XYZ三轴运动系统,主要打印材料为聚乳酸(polylactic acid,PLA)材料. 典型工艺参数如下:喷嘴加热温度为190~215 ℃,耗材直径为1.75 mm,喷嘴孔径为0.4 mm,配备单喷嘴结构;热床温度设定为55~65 ℃,喷嘴运动速度最佳范围为80~110 mm/s[14]. 打印尺寸为75 mm × 75 mm × 3 mm的标准方块试件,以该试件的拉伸强度与表面粗糙度作为评价打印状态的核心性能指标. 图像采集系统采用分辨率为1080p、采样频率为30 Hz的CMOS摄像头[15]. 相较于CCD摄像头,CMOS传感器集成度高、体积小巧且成本低廉,更适用于本系统的参数采集任务[16]. 鉴于桌面级FDM打印机喷头与打印平台间距有限,为了规避设备干涉,将摄像头安装在喷头框架的斜上方,具体位置如图3所示.

图 3
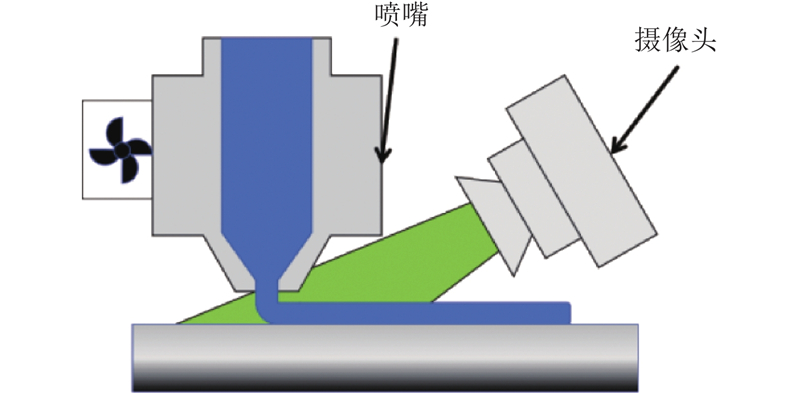
图 3   视觉系统硬件部分结构图

Fig.3   Structural diagram of vision system hardware component


1.2. 打印参数对打印质量的影响

基于前期深入的设备调试与大量实验验证,最终选定挤出流率[17]、喷头温度、喷头移动速度及Z轴偏离量[18]作为关键控制参数. 为了实现智能调节,通过部署在Linux上位机上的自定义Python脚本,构建自动化数据采集流水线,负责在打印过程中同步捕获不同参数组合下的工件图像. 对初始图像集进行人工分析,经验性地识别与确认多个与打印质量强相关的视觉特征. 上述特征在图像中的可辨识性从工程上验证了:利用深度学习模型从视觉信息中自动提取这些特征并构建端到端的参数预测模型,在技术路径上是完全可行的. 此结论为后续构建基于视觉的闭环控制系统奠定了关键基础.

1.2.1. 挤出流率

挤出流率是指实际挤出量相对于切片软件理论计算挤出量的百分比,即固件中的流量百分比,基准值为100%,本研究限定其可调范围为50%~150%. 挤出流率对打印质量具有决定性影响,该参数设定须平衡材料黏附性与挤出顺畅性,过低(<50%)将导致材料无法黏合,过高(>150%)则阻碍喷嘴运动. 通过实验观测,当挤出流率为90%~120%时,表面质量无显著波动. 超过120%和低于80%的情况分别定义为挤出流率过高与过低,以此作为数据采集与模型训练的明确依据.

不同挤出流率下的挤丝状态对比如图4所示. 当挤出流率过低时,出丝过细,呈半圆柱状,相邻丝材间因填充不足而形成明显沟壑,严重影响层间结合与表面质量. 当挤出流率过高时,材料从喷嘴两侧过量溢出,产生飞边,导致相邻路径间发生干涉与堆积. 在正常挤出流率下,挤出丝材形态均匀,铺展充分,最终形成的表面更为平整,粗糙度显著降低.

图 4
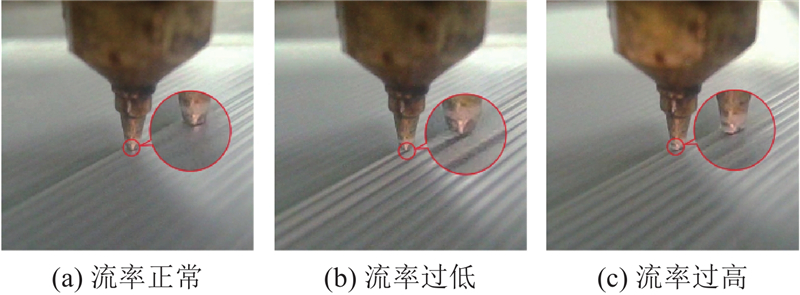
图 4   不同挤出流率下的丝材状态图

Fig.4   Diagram of filament states under different extrusion flow rates


1.2.2. 喷头温度

实验所用PLA材料的最佳打印温度窗口为190~220 ℃. 为了保证数据标定的准确性,将200~210 ℃界定为正常温度范围,低于185 ℃与高于225 ℃的情况分别归类为温度过低与过高. 为了确保打印过程可行,设定170~250 ℃为系统硬性上下限:当温度低于170 ℃时,材料无法充分熔化,导致挤出失败;当温度高于250 ℃时,材料过度液化、无法成型,同样会造成打印任务终止.

不同温度下的挤丝状态对比如图5所示. 在200 ℃的正常温度下,材料挤出平稳、丝形均匀,状态稳定. 当温度降至170 ℃时,材料熔融不充分导致挤出阻力增大和出丝断续不均,并在喷嘴处形成材料堆积. 在250 ℃的过高温度下,材料因过度熔融甚至部分降解,黏度急剧下降,无法在挤出后及时冷却定型,表现为丝材扭曲、起伏不定,形态失控.

图 5
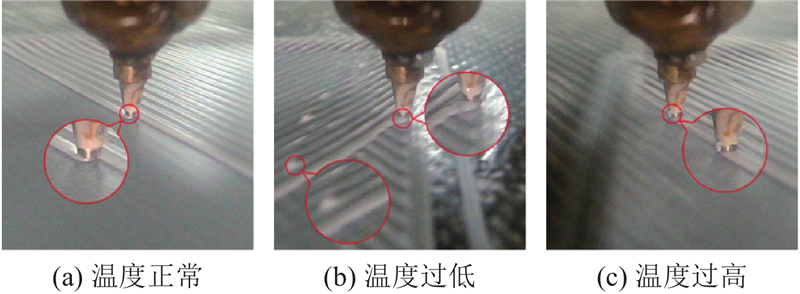
图 5   不同喷头温度下的挤丝状态图

Fig.5   Diagram of filament extrusion states under different nozzle temperatures


1.2.3. 喷头移动速度

喷头移动速度须设定在合理区间:若速度过低,则单位时间的挤出量相对过剩,造成材料堆积;若速度过高,则会在图像采集过程中产生运动模糊,从而弱化乃至掩盖关键的视觉特征.

不同喷头移动速度下的挤丝状态对比如图6所示. 当速度为100 mm/s时,图像清晰无拖影,丝材形态均匀,状态正常. 当速度降至25 mm/s时,材料相对过量挤出,丝材横截面增大,呈近圆柱状并伴有明显堆积. 当速度升至200 mm/s时,图像严重模糊,特征细节几乎无法辨识.

图 6
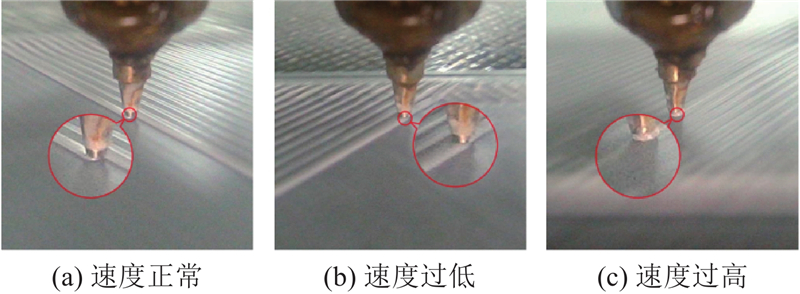
图 6   不同喷头移动速度下的挤丝状态图

Fig.6   Diagram of filament extrusion states under different nozzle travel speed conditions


1.2.4. Z轴偏移量

低成本3D打印机中常见的Z轴偏离问题,可归因于机械与控制系统两方面的局限:步进电机及传动部件的精度误差会直接导致层高失控;打印设备为了节约成本,普遍未配备自动调平功能,使得打印平台的整体平整度高度依赖人工调试,加剧了Z轴方向的累积误差. Z轴不同偏离状态下的挤丝对比如图7所示. 当Z轴未发生偏离时,挤丝过程稳定,丝材形态均匀. 当喷嘴向下偏离0.1 mm时,导致喷嘴与打印面间距过小,挤出的材料因空间不足而向两侧溢流. 当喷嘴向上偏离0.1 mm时,丝材在抵达打印表面前悬空距离过长,发生弯曲并部分向上卷曲,导致打印路径上出现不规则凸起.

图 7
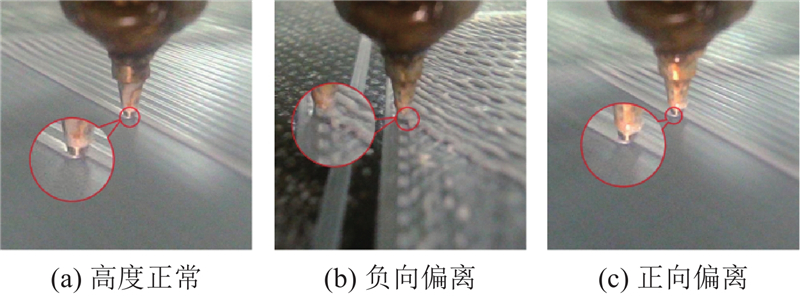
图 7   不同Z轴偏离量下的挤丝状态图

Fig.7   Diagram of filament extrusion states under different Z-axis deviations


1.3. 参数组合作用

在单一参数作用下,打印缺陷的图像较为明显,但是在实际打印过程中,打印质量通常由多个打印参数共同决定. 例如,打印过程中出现居间粘连、表面溢出和边线粘连等现象[19],这通常是挤出流率过高和Z轴向下偏离的共同作用,但是实际图片特征又有些许区别. 在打印过程中建立如表1所示的包含挤出流率、喷头温度、喷头移动速度和Z轴偏离量的数据集[20],将这4个参数分为3种状态,图片的分类范围为从0000至2222的81种组合,得到每张图片对应的类别. 以此为基础建立包含81种分类,每种分类包含100至400不等数量的图片,建立包含13000张图片的总集,再通过随机的分离脚本将总集分为训练集、验证集与测试集,划分比例为4∶1∶1.

表 1   3D打印机参数状态定义

Tab.1  3D printer parameter state definition

参数状态数值范围基准值
挤出流率/%正常(0)100
过高(1)120~150
过低(2)50~80
喷头温度/℃正常(0)205
过高(1)215~230
过低(2)170~185
喷头移动速度/(mm·s−1)正常(0)100
过快(1)150~200
过慢(2)20~50
Z轴偏离量/mm无偏离(0)0
正向偏离(1)0.05~0.15
负向偏离(2)−0.05~−0.15

新窗口打开| 下载CSV


2. 图像预处理与深度学习训练

2.1. 图像预处理

通过部署于打印机喷嘴处的CMOS摄像头采集图像. 打印环境复杂,采集图像受热辐射、振动及光线变化等因素制约,存在多种噪声干扰[21],在用于模型训练与推理前,须执行图像预处理操作[22],提升数据质量.

2.1.1. 高斯滤波去噪

鉴于所用的CMOS摄像头在采集过程中靠近处于加热状态的打印喷头,捕获的图像受到显著的高斯热噪声干扰. 为了有效抑制此类噪声,在图像预处理环节采用高斯滤波算法[23],计算式为

$ G\left(x,y\right)=\frac{1}{2{\text{π}} {\sigma }^{2}}{\text{exp}}\left(-\frac{{x}^{2}+{y}^{2}}{2{\sigma }^{2}}\right). $

式中:$ G(x,y) $为高斯滤波器在位置 $ (x,y) $ 的数值,$ \sigma $为标准差. 实际应用中采用3×3$ (\sigma =1) $的高斯卷积核进行卷积运算.

2.1.2. 亮度均一化

由于固定光源与运动喷头间的相对位置变化,采集的图像存在明显的亮度不均,此类光照差异会显著干扰模型的训练稳定性. 为此,在预处理流程中引入亮度均一化算法[24],以消除光照干扰. 为了保证图像亮度均一性,将图像从蓝绿红三原色颜色空间转换到亮度与AB两个颜色通道的三空间通道,通过L通道独立调整亮度. 转换过程包括RGB到XYZ的转换:

$ \left.\begin{array}{l}{{\boldsymbol{X}}}=0.412\boldsymbol{R}+0.357\boldsymbol{G}+0.180\boldsymbol{B },\\{\boldsymbol{Y}}=0.212\boldsymbol{R}+0.715\boldsymbol{G}+0.072\boldsymbol{B },\\{{\boldsymbol{Z}}}=0.019\boldsymbol{R}+0.119\boldsymbol{G}+0.950\boldsymbol{B}.\end{array}\right\} $

以及XYZ通道到LAB通道的转换:

$ \left.\begin{array}{l}\boldsymbol{L}=116f(\boldsymbol{Y}/{Y}_{\text{n}})-16\boldsymbol{J},\\\boldsymbol{A }=500\left[f\left(\boldsymbol{X}/{X}_{\text{n}}\right)-f(\boldsymbol{Y}/{Y}_{\text{n}})\right],\\\boldsymbol{B}=200\left[f\left(\boldsymbol{Y}/{Y}_{\text{n}}\right)-f(\boldsymbol{Z}/{Z}_{\text{n}})\right].\end{array}\right\} $

式中:$ \boldsymbol{R}、\boldsymbol{G}\text{和}\boldsymbol{B}\text{均} $为通道矩阵,X$ 、 $Y$ \mathrm{和} $Z$ \mathrm{均} $为中间矩阵,L为输出的亮度通道矩阵,A$ \mathrm{和} $B均为色彩通道矩阵,Xn、Yn$ \mathrm{和} $Zn$ \mathrm{均} $为参考白点的标准值,J为与 Y 同型的全 1矩阵. 转换后采用限制对比度自适应直方图均衡化(contrast limited adaptive histogram equalization, CLAHE)算法对L通道进行处理,提高图像对比度[25].

2.1.3. 边缘特征增强

鉴于关键参数的影响集中体现于打印件的边缘轮廓,为了强化此类特征,经综合对比,最终采用双边滤波算法进行图像增强. 双边滤波算法能同时实现噪声抑制与边缘保留,有效提升特征质量[26]:

$ {I}_{\text{out}}\left(i,j\right)=\frac{\displaystyle\sum \limits_{k,l}{I}_{\text{in}}\left(k,l\right)w(i,j,k,l)}{\displaystyle\sum \limits_{k,l}w(i,j,k,l)}. $

式中:$ {I}_{\text{out}}(i,j) $为输出图像在位置$ (i,j) $处的像素值;$ {I}_{\text{in}}(k,l) $为输入图像在位置$ (k,l) $处的像素值;$ w(i,j,k,l) $为双边滤波的权重函数,由空间权重和强度权重组成.

2.1.4. 预处理结果

图像经前述预处理流程处理后,结果如图8所示. 可以看出,相较于处理前的图像,处理后图像的平均亮度从174.73降低至144.95,标准偏差从62.06提升至72.31,表明整体亮度下降,边缘特征得到显著增强,同时高斯噪声被有效抑制.

图 8
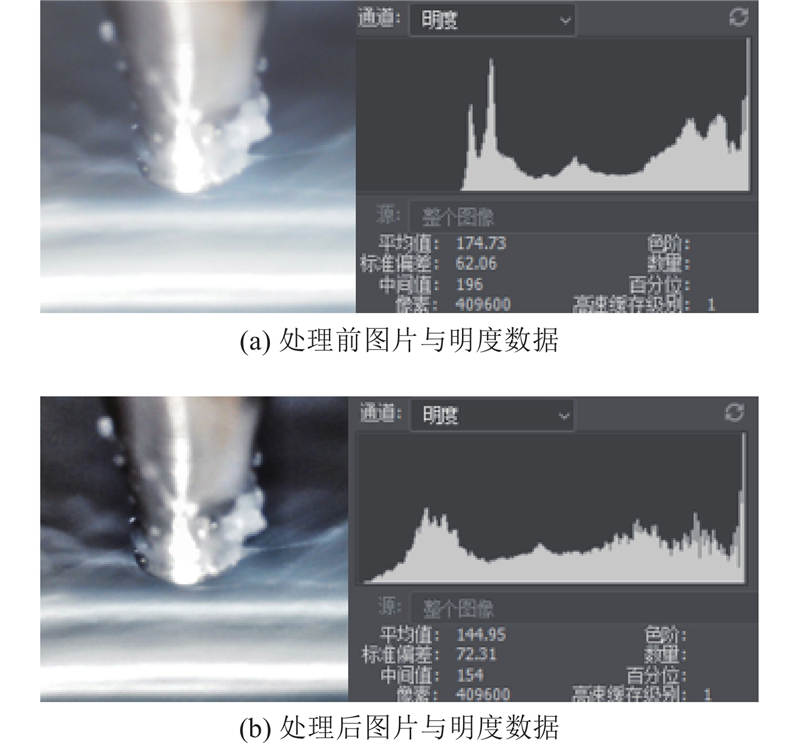
图 8   图像增强处理前后对比图

Fig.8   Comparison of images before and after enhancement


2.2. 深度学习原理与YOLOv11模型结构优化
2.2.1. 深度学习原理

深度学习是机器学习的重要分支,它通过构建具有多层处理层的人工神经网络,实现对数据的多层次特征提取和学习[27]. 深度学习模型的核心是神经网络,基本结构包括输入层、隐藏层和输出层[28]. 每一层由多个神经元组成,神经元之间由权重连接,通过激活函数对输入信号进行非线性变换[29]. 本研究使用卷积神经网络(CNN)作为基础模型,卷积层、池化层和全连接层的组合结构能够有效地提取图像的空间特征. 卷积层使用卷积核在图像上进行滑动,提取局部特征;池化层通过降采样减少特征图的大小,提高计算效率;全连接层将提取的特征映射到最终的分类结果.

2.2.2. YOLO模型介绍与优化

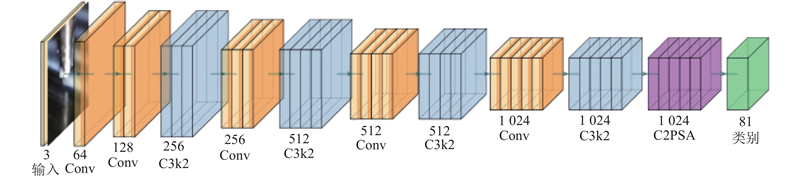
YOLO系列算法是基于深度学习的单阶段目标检测算法[30]. 该算法将目标检测任务视为回归问题,通过单次前向传播直接预测目标的位置和类别,具有检测速度快和精度高的特点[31]. 采用如图9所示的YOLO系列第11代图像分类算法模型作为基础模型,训练过程中使用交叉熵损失函数来衡量模型预测结果与真实标签之间的差异:

图 9

图 9   YOLOv11图像分类结构

Fig.9   YOLOv11 image classification architecture


$ L=-\frac{1}{N}\sum \limits_{i=1}^{N}\sum \limits_{c=1}^{C}{y}_{ic}\log \left({P}_{ic}\right). $

式中:$ N $为样本数量,$ C $为类别数量,$ {y}_{ic} $为第$ i $个样本属于第$ c $类的真实标签,$ {P}_{ic} $为模型预测第$ i $个样本属于第$ c $类的概率. 为了优化模型参数,采用Adam优化器[32],更新规则为

$ \left.\begin{gathered} {m}_{t} ={\beta }_{1}{m}_{t-1}+(1-{\beta }_{1}){g}_{t},\\{v}_{t} ={\beta }_{2}{v}_{t-1}+(1-{\beta }_{2})g_{t}^{2},\\{\hat{m}}_{t} =\dfrac{{m}_{t}}{1-\beta _{1}^{t}},\\{\hat{v}}_{t} =\dfrac{{v}_{t}}{1-\beta _{2}^{t}},\\{\theta }_{t} ={\theta }_{t-1}-\alpha \dfrac{{\hat{m}}_{t}}{\sqrt{{\hat{v}}_{t}+\varepsilon }}.\end{gathered}\right\} $

式中:$ t $为迭代次数,$ {m}_{t} $为第$ t $次迭代的阶数,$ {v}_{t} $为第$ t $次迭代的步长,$ {g}_{t} $为第$ t $次迭代的梯度,${\theta }_{t} $为第t次迭代的模型参数,$ {\beta }_{1} $和$ {\beta }_{2} $均为动量系数,$ \alpha $为学习率,$ \varepsilon $为数值稳定性常数.

采用空间注意力机制和通道注意力机制相结合的方式,以提升模型对出丝状态特征的提取能力. 注意力机制通过模拟人类视觉系统的选择性注意机制,使模型能够关注输入数据中的重要特征. 在图像处理任务中,注意力机制可以帮助模型更好地理解图像中的关键区域,提高模型的性能[33]. 如图10所示为卷积块注意力模块(convolutional block attention module, CBAM)结构示意图,空间注意力机制关注图像中的空间位置信息,通过计算每个位置的重要性权重,突出关键区域的特征;通道注意力机制关注不同特征通道的重要性,通过自适应地调整各个通道的权重,增强重要特征通道的贡献. 空间注意力机制的计算过程:

图 10
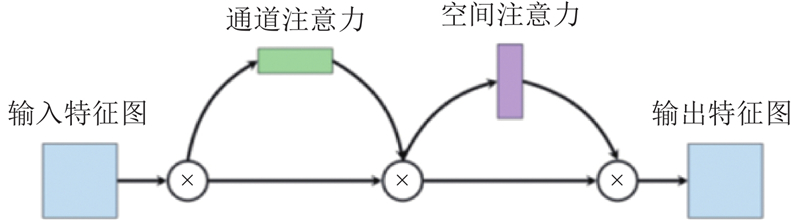
图 10   卷积块注意力模块结构示意图

Fig.10   Architecture diagram of convolutional block attention module


$ {{{\boldsymbol{A}}}}_{\text{s}}=\sigma \left({{{\boldsymbol{W}}}}_{\text{s}}\ast {{\boldsymbol{F}}}+{{{\boldsymbol{b}}}}_{\text{s}}\right). $

式中:$ {\boldsymbol{A}}_{\text{s}} $为空间注意力权重矩阵,$ \boldsymbol{F} $为输入特征矩阵,$ {\boldsymbol{W}}_{\text{s}} $和$ {\boldsymbol{b}}_{\text{s}}\text{均} $为可学习的参数矩阵,$ \sigma $为sigmoid激活函数. 通道注意力机制的计算过程:

$ {{{\boldsymbol{A}}}}_{\text{c}}=\sigma \left({{{\boldsymbol{W}}}}_{\text{c}}\ast \text{GAP}\left({{\boldsymbol{F}}}\right)+{{{\boldsymbol{b}}}}_{\text{c}}\right). $

式中:$ {\boldsymbol{A}}_{\text{c}} $为通道注意力权重矩阵,$ \text{GAP} $为全局平均池化操作,$ {\boldsymbol{W}}_{\text{c}} $和$ {\boldsymbol{b}}_{\text{c}}\text{均} $为可学习的参数矩阵. 通过将空间注意力权重和通道注意力权重与原始特征图相乘,得到增强后的特征图:

$ \boldsymbol{F}_{\text {enh }}=\boldsymbol{F} \odot \boldsymbol{A}_{\mathrm{s}} \odot \boldsymbol{A}_{\mathrm{c}} .$

式中:$ {\boldsymbol{F}}_{\text{enh}} $为输出特征矩阵,$ \odot $为逐矩阵相乘操作.

将注意力机制引入YOLO,模型能够更好地关注出丝状态的关键特征,提高对打印参数状态的识别准确率. 如图11所示为本研究使用的改进模型.

图 11
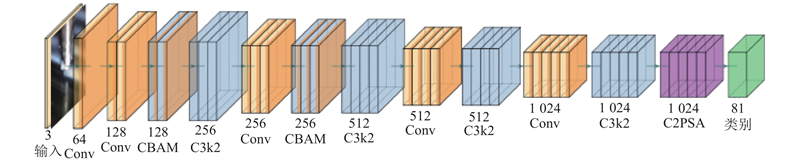
图 11   YOLOv11-卷积块注意力模块图像分类结构

Fig.11   Image classification structure of YOLOv11-convolutional block attention module


2.3. 训练结果分析

训练平台为AutoDL的2块显存24 G的RTX4090,GPU驱动为535.146.02,CUDA版本为12.2,批次大小设为16,训练以300轮准确度后停止以确定最佳参数. 本研究采用图像分类算法,不涉及目标检测部分,在评判时仅选用平均精度均值MAP作为主要评价指标,表示模型在所有类别上的平均精度.

$ \text{MAP}=\frac{1}{N}\sum \limits_{i=1}^{N}{\text{AP}}_{{i}}. $

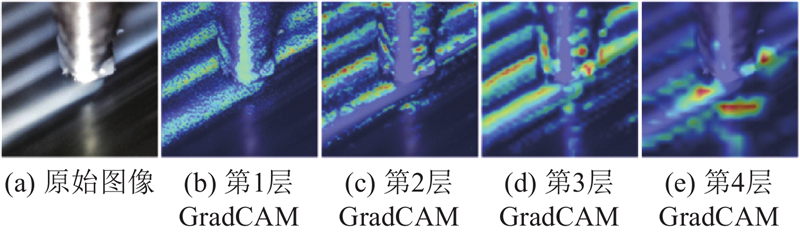
式中:$ \mathrm{A}{\mathrm{P}}_{{i}} $为第$ i $个类别的平均精度,$ N $为类别数量. 在当前模型中,$ N=81 $,表示模型在81组参数状态下的平均精度. 对比以下3种处理方式的MAP:原始图像+YOLOv11原始模型、增强图像+YOLOv11原始模型、增强图像与YOLOv11-CBAM模型,结果分别为85.25%、92.12%和92.30%. 可以看出,经图像增强与模型改进后,识别准确度显著提升. 如图12所示,采用梯度加权类激活映射(gradient-weighted class activation mapping, GradCAM)对改进后的模型进行可视化分析. 通过观察每个C3K2残差模块输出的特征热力图,发现模型在多层特征融合后,关注区域高度聚焦于与打印状态相关的关键结构. 该结果从视觉上证实了模型特征识别的有效性与针对性.

图 12

图 12   梯度加权类激活映射特征热点图

Fig.12   Gradient-weighted class activation mapping feature heatmap


3. 模型加载与打印效果分析

3.1. 模型加载与实验

如图13所示为参数调节与自动修正参数的工作原理. 在打印过程中,上位机作为装载Linux系统的计算机,一方面遵循原有切片软件运行命令,另一方面通过摄像头将打印过程中实时拍摄到的图片经过图像前处理后根据YOLO计算结果得出分类.

图 13
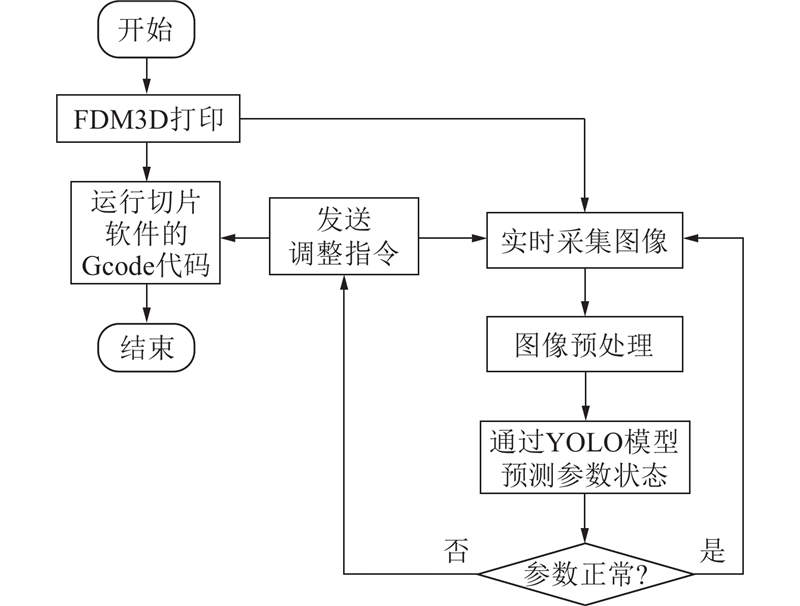
图 13   实时调节的打印过程流程图

Fig.13   Printing process flow chart of real-time adjustment


如图14为调节机制的运行情况,对图像分类为1210,即挤出流率偏高,喷头温度偏低,喷头移动速度偏高,Z轴偏离正常,而后根据预测结果发送修正指令,实现对打印机的自动校准.

图 14
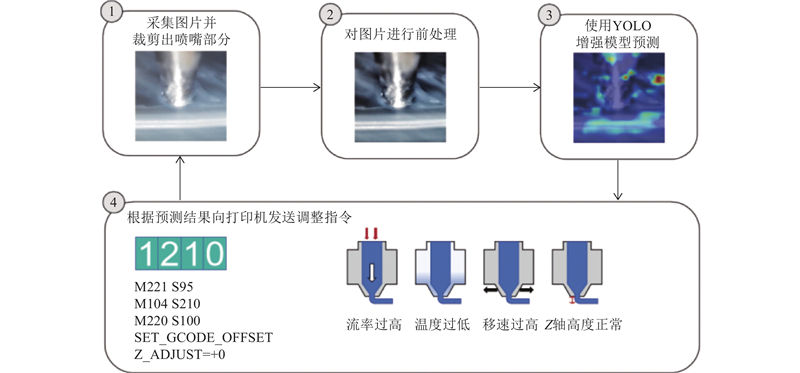
图 14   图像识别与调节过程

Fig.14   Image recognition and adjustment process


3.2. 打印效果分析

PLA材料是源自可再生资源的生物基可降解热塑性聚酯,具有明确的打印适用性:玻璃化转变温度约为55~60 ℃,熔融温度约为150~160 ℃,最佳打印温度窗口为190~220 ℃. 该材料具备较高的拉伸强度(通常为50~70 MPa)与刚性,但韧性较低;在加工中熔体流动性好、收缩率小且不易翘曲,对热床黏附性良好,作为可堆肥降解材料,符合绿色制造趋势. 基于以上理化特性,PLA成为验证本研究中打印参数智能调节方法的理想材料,其明确的温度–流动性关系与成形特性为参数优化提供了直接的物理依据.

使用正常参数、缺陷参数、缺陷参数开启自动调节的方法分别打印2种测试件:1)75 mm × 75 mm × 3 mm的标准方块,用于测试拉伸强度与表面质量;2)结构复杂的棋子模型,用于验证方法在复杂几何结构下的适用性. 正常参数为经人工优化后打印效果最佳的经验设定;缺陷参数模拟实际打印中因设置错误或传感器异常导致的参数偏离情形. 缺陷参数设定挤出流率为50%,喷头温度为185 ℃,喷头移动速度为100 mm/s,Z轴偏离量为0;正常参数挤出流率为100%,喷头温度为200 ℃,喷头移动速度为100 mm/s,Z轴偏离量为0.

3.2.1. 表面质量对比

如图15所示,在正常参数下,打印件丝线间距均匀,少量沟壑放大后可见,表面粗糙度为Ra25. 在缺陷参数下,出现丝线间距过小与明显孔洞,粗糙度恶化至Ra100. 应用自动调节系统后,打印过程被动态优化,系统持续调整参数使打印状态从缺陷向正常趋近,打印件表面丝线间距趋于合理,表面粗糙度显著改善至Ra50左右. 综上所述,对于简单几何模型,该方法被证实能有效提升3D打印的表面质量.

图 15
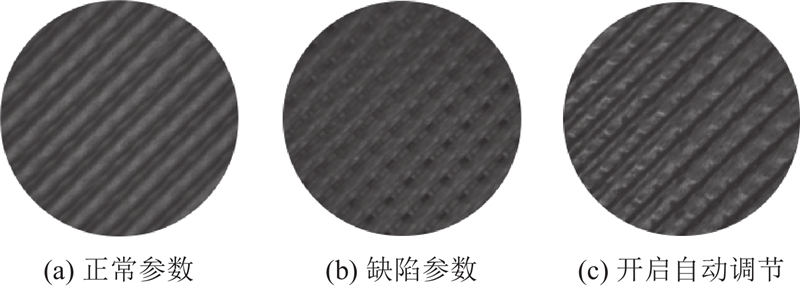
图 15   不同参数组合条件下标准件表面质量对比

Fig.15   Comparison of surface quality of standard parts under different parameter combinations


3.2.2. 强度测试

参数、缺陷参数和自动调节参数组合分别制备12个标准拉伸试样,共计36个样本. 采用万能试验机对所有样本进行准静态拉伸实验,以获取其拉伸强度及断裂行为数据. 力学性能测试结果如表2所示,其中σM为平均拉伸强度,F为平均断裂拉力. 可以看出,与正常参数相比,缺陷参数导致标准件的拉伸强度和断裂拉力均显著降低了约75%. 在自动调节系统启用后,σM和F分别恢复至9.53 MPa和2214.63 N;拉伸强度恢复超过93%的正常参数下性能水平,表明大部分性能损失被有效补偿. 通过所提自动参数调节方法,标准件的力学性能被大幅提升,接近正常参数水平,验证了该方法在改善打印件力学性能方面的有效性.

表 2   不同参数组合条件下标准件的拉伸性能测试结果

Tab.2  Tensile performance test results of standard parts under different parameter combinations

参数分类$ \sigma_{\mathrm{M}}$/MPa$ F $/N
缺陷参数2.23502.13
开启自动调节9.532214.63
正常参数11.232246.45

新窗口打开| 下载CSV


3.2.3. 复杂模型效果

如图16所示,正常参数下打印的复杂模型表面光滑平整,质量良好. 在缺陷参数下,因挤出流率过低导致丝材间隙过大,表面出现明显缺陷. 启用自动调节系统后,系统通过实时识别挤丝状态并动态调整参数,使打印质量在过程中持续改善,最终效果趋近于正常参数水平.

图 16
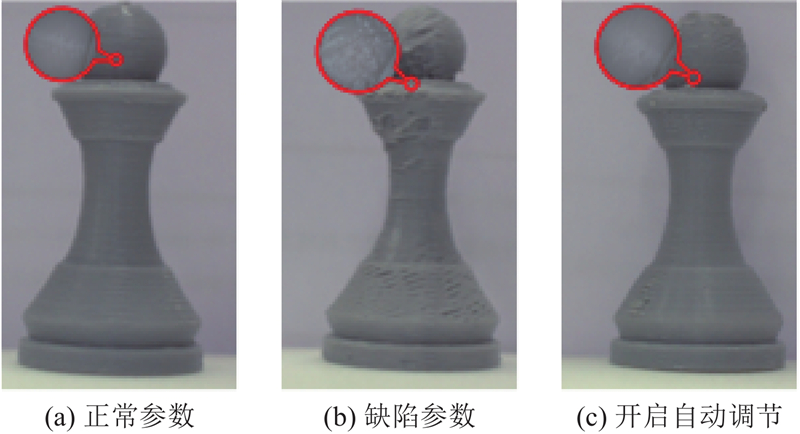
图 16   不同参数组合条件下复杂模型的表面质量对比

Fig.16   Comparison of surface quality of complex models under different parameter combinations


4. 结 语

本研究基于桌面级FDM 3D打印机的挤丝状态图像,提出采用改进YOLOv11模型的打印参数实时调节方法. 通过采集不同参数组合下的挤丝图像,构建包含81组参数状态的数据集,并在模型中引入注意力机制以增强特征提取能力. 实验结果表明:1)在图像预处理与注意力机制共同作用下,改进后的YOLOv11模型MAP从85.25%提升至92.30%,显著提高了对打印参数状态的识别性能;2)将训练完成的模型部署至实际打印系统中,实现了对打印参数的实时监测与动态调节,有效提升了打印件的力学性能,使其接近正常参数下的水平;3)所提方法在复杂模型打印任务中表现出良好的泛化能力,能够依据模型不同结构特征自动调整参数,提升复杂几何形状的打印质量. 所提参数调节方法可在打印过程中依据实时视觉反馈自动调整参数,在一定程度上替代依赖人工经验的操作方式. 该方法特别适用于传感器配置有限的中低端打印机及非专业用户,有助于降低设备使用门槛,减少对人工干预的依赖. 本研究仍存在一定局限性:1)模型当前计算复杂度较高,在资源受限的嵌入式设备上实现实时推理仍面临挑战;2)研究主要针对PLA材料的打印参数优化,在其他材料(如ABS和PETG)上的适用性尚未验证;3)系统在极端异常情况(如严重堵头)下的识别与处理能力仍有待加强. 基于以上分析,未来工作将重点围绕以下方向展开:1)推进模型轻量化设计,通过知识蒸馏和神经网络剪枝技术提升推理效率;2)拓展模型的多材料适用性,建立涵盖不同材料的打印参数优化体系;3)完善异常处理机制,增强系统在复杂工况下的鲁棒性. 通过这些改进,进一步推动智能3D打印技术的普及与应用.

参考文献

孟伟

3D打印技术及应用趋势分析

[J]. 科技创新与应用, 2021, (11): 146- 148

[本文引用: 1]

MENG Wei

Analysis of 3D printing technology and its application trends

[J]. Technology Innovation and Application, 2021, (11): 146- 148

[本文引用: 1]

邓滨, 欧阳汉斌, 黄文华

3D打印在医学领域的应用进展

[J]. 中国医学物理学杂志, 2016, 33 (4): 389- 392

[本文引用: 1]

DENG Bin, OUYANG Hanbin, HUANG Wenhua

Application progress of three-dimensional printing in medical field

[J]. Chinese Journal of Medical Physics, 2016, 33 (4): 389- 392

[本文引用: 1]

谭立忠, 方芳

3D打印技术及其在航空航天领域的应用

[J]. 战术导弹技术, 2016, (4): 1- 7

[本文引用: 1]

TAN Lizhong, FANG Fang

3D printing technology and its application in aerospace industry

[J]. Tactical Missile Technology, 2016, (4): 1- 7

[本文引用: 1]

谢文

3D打印技术在汽车机械制造领域的应用

[J]. 汽车与驾驶维修, 2025, (6): 20- 22

[本文引用: 1]

XIE Wen

Applications of 3D printing technology in automotive mechanical manufacturing

[J]. Auto Driving and Service, 2025, (6): 20- 22

[本文引用: 1]

贾杭, 顾九毓, 庞扬扬

3D打印在建筑领域中的应用发展

[J]. 土木工程, 2023, 12 (5): 604- 610

DOI:10.12677/HJCE.2023.125067      [本文引用: 1]

JIA Hang, GU Jiuyu, PANG Yangyang

Application and development of 3D printing in the field of architecture

[J]. Hans Journal of Civil Engineering, 2023, 12 (5): 604- 610

DOI:10.12677/HJCE.2023.125067      [本文引用: 1]

冯丹艳

基于FDM技术3D打印典型零件的力学性能和质量研究

[J]. 装备制造技术, 2022, (2): 50- 52

[本文引用: 1]

FENG Danyan

Research on mechanical properties and quality of 3D printing typical parts based on FDM technology

[J]. Equipment Manufacturing Technology, 2022, (2): 50- 52

[本文引用: 1]

余东满, 李晓静, 王笛

熔融沉积快速成型工艺过程分析及应用

[J]. 机械设计与制造, 2011, (8): 65- 67

[本文引用: 1]

YU Dongman, LI Xiaojing, WANG Di

Process analysis and application for rapid prototyping based on fused deposition modeling

[J]. Machinery Design and Manufacture, 2011, (8): 65- 67

[本文引用: 1]

刘秋平

教育及生活用品3D打印的市场应用探索

[J]. 科技风, 2024, (34): 4- 6

[本文引用: 1]

LIU Qiuping

Exploration on the market application of 3D printing for educational and daily supplies

[J]. Technology Wind, 2024, (34): 4- 6

[本文引用: 1]

马秀清, 劳志超, 李明谦, 等

3D打印工艺参数对PLA/PTW共混物力学性能影响的研究

[J]. 中国塑料, 2024, 38 (2): 70- 75

[本文引用: 1]

MA Xiuqing, LAO Zhichao, LI Mingqian, et al

Effect of 3D printing process parameters on mechanical properties of PLA/PTW blends

[J]. China Plastics, 2024, 38 (2): 70- 75

[本文引用: 1]

SAMPEDRO G A R, AGRON D J S, AMAIZU G C, et al

Design of an in-process quality monitoring strategy for FDM-type 3D printer using deep learning

[J]. Applied Sciences, 2022, 12 (17): 8753

DOI:10.3390/app12178753      [本文引用: 1]

黄周林, 周敏, 李鑫炎, 等

基于机器视觉的3D打印异常诊断方法

[J]. 机床与液压, 2024, 52 (13): 212- 218

[本文引用: 1]

HUANG Zhoulin, ZHOU Min, LI Xinyan, et al

Abnormal diagnosis method of 3D printing based on machine vision

[J]. Machine Tool and Hydraulics, 2024, 52 (13): 212- 218

[本文引用: 1]

ROHIT J S, KUMAR N. Evaluation of additive manufacturing using Marlin firmware [M]// SINGH R, GEHLOT A. Intelligent circuits and systems. London: CRC Press, 2021: 342–350.

[本文引用: 1]

NAZARENKO V, OSTROUSHKO B

Comparative research of 3D printer main control parameters and characteristics utilising Klipper firmware

[J]. Machinery and Energetics, 2025, 16 (1): 81- 90

DOI:10.31548/machinery/1.2025.81      [本文引用: 1]

王世檩, 朱家威, 张鹏, 等

基于FDM成型技术的打印强度和成型速率研究进展

[J]. 中国塑料, 2025, 39 (1): 112- 117

[本文引用: 1]

WANG Shilin, ZHU Jiawei, ZHANG Peng, et al

Research progress in printing strength and molding rate based on FDM molding technology

[J]. China Plastics, 2025, 39 (1): 112- 117

[本文引用: 1]

HARUTA M, KIKKAWA J, KIMOTO K, et al

Comparison of detection limits of direct-counting CMOS and CCD cameras in EELS experiments

[J]. Ultramicroscopy, 2022, 240: 113577

DOI:10.1016/j.ultramic.2022.113577      [本文引用: 1]

RAI H, SINGH K R, NATARAJAN A, et al

Advances in field effect transistor based electronic devices integrated with CMOS technology for biosensing

[J]. Talanta Open, 2025, 11: 100394

DOI:10.1016/j.talo.2024.100394      [本文引用: 1]

GAO X, YAO T, GAO F, et al

A new granule extrusion-based for 3D printing of POE: studying the effect of printing parameters on mechanical properties with “response surface methodology”

[J]. Iranian Polymer Journal, 2025, 34 (5): 739- 750

DOI:10.1007/s13726-024-01405-7      [本文引用: 1]

LIU B, QIAN B, LIANG Y, et al

Fast and accurate auto-disturbances-rejection temperature control system based on particle swarm optimized fuzzy control: applied for particle three-dimensional (3D) printing prosthetic orthotic plate

[J]. Additive Manufacturing, 2025, 101: 104704

DOI:10.1016/j.addma.2025.104704      [本文引用: 1]

KUMAR L, KUMAR SATYARTHI M

SurfaceVision: an automated module for surface fault detection in 3D printed products

[J]. Tehnički Glasnik, 2025, 19 (2): 243- 251

DOI:10.31803/tg-20240925082150      [本文引用: 1]

韩定坤

FDM 3D打印工艺对轻质蜂巢结构机械性能的影响

[J]. 机械工程与技术, 2024, (1): 44- 51

[本文引用: 1]

HAN Dingkun

The influence of FDM 3D printing process on the mechanical properties of lightweight honeycomb structure

[J]. Mechanical Engineering and Technology, 2024, (1): 44- 51

[本文引用: 1]

STEFENON S F, SEMAN L O, SINGH G, et al

Enhanced insulator fault detection using optimized ensemble of deep learning models based on weighted boxes fusion

[J]. International Journal of Electrical Power and Energy Systems, 2025, 168: 110682

DOI:10.1016/j.ijepes.2025.110682      [本文引用: 1]

顾海军, 陈胜

一种基于深度学习的轮胎缺陷检测系统

[J]. 计算机与数字工程, 2022, 50 (7): 1463- 1467

[本文引用: 1]

GU Haijun, CHEN Sheng

A tire defect detection system based on deep learning

[J]. Computer and Digital Engineering, 2022, 50 (7): 1463- 1467

[本文引用: 1]

吴京城, 施露露, 杜亚南, 等

基于双重高斯滤波的细胞图像快速分割方法

[J]. 激光与光电子学进展, 2022, 59 (2): 0210002

DOI:10.3788/LOP202259.0210002      [本文引用: 1]

WU Jingcheng, SHI Lulu, DU Yanan, et al

Fast segmentation method of cell image based on dual-Gaussian filtering

[J]. Laser and Optoelectronics Progress, 2022, 59 (2): 0210002

DOI:10.3788/LOP202259.0210002      [本文引用: 1]

王靖, 姜文刚, 程耀, 等

基于Lab颜色空间改进U—Net的稻田杂草分割方法

[J]. 中国农机化学报, 2025, 46 (5): 148- 154

[本文引用: 1]

WANG Jing, JIANG Wengang, CHENG Yao, et al

Improved U—Net based on Lab color space for weed segmentation method in rice fields

[J]. Journal of Chinese Agricultural Mechanization, 2025, 46 (5): 148- 154

[本文引用: 1]

杨卫中, 徐银丽, 乔曦, 等

基于对比度受限直方图均衡化的水下海参图像增强方法

[J]. 农业工程学报, 2016, 32 (6): 197- 203

[本文引用: 1]

YANG Weizhong, XU Yinli, QIAO Xi, et al

Method for image intensification of underwater sea cucumber based on contrast-limited adaptive histogram equalization

[J]. Transactions of the Chinese Society of Agricultural Engineering, 2016, 32 (6): 197- 203

[本文引用: 1]

刘毛毛, 刘宗辉, 周东, 等

基于改进双边滤波的GPR图像强振幅噪声压制算法

[J]. 地球物理学进展, 2022, 37 (4): 1749- 1756

[本文引用: 1]

LIU Maomao, LIU Zonghui, ZHOU Dong, et al

GPR image strong amplitude noise suppression algorithm based on improved bilateral filtering

[J]. Progress in Geophysics, 2022, 37 (4): 1749- 1756

[本文引用: 1]

MOHAMMED A, KORA R

A comprehensive review on ensemble deep learning: opportunities and challenges

[J]. Journal of King Saud University Computer and Information Sciences, 2023, 35 (2): 757- 774

DOI:10.1016/j.jksuci.2023.01.014      [本文引用: 1]

马岽奡, 唐娉, 赵理君, 等

深度学习图像数据增广方法研究综述

[J]. 中国图象图形学报, 2021, 26 (3): 487- 502

[本文引用: 1]

MA Dongao, TANG Ping, ZHAO Lijun, et al

Review of data augmentation for image in deep learning

[J]. Journal of Image and Graphics, 2021, 26 (3): 487- 502

[本文引用: 1]

李浩宇, 曲丽颖, 华子杰, 等

基于深度学习的荧光显微成像技术及应用

[J]. 激光与光电子学进展, 2021, 58 (18): 1811007

DOI:10.3788/LOP202158.1811007      [本文引用: 1]

LI Haoyu, QU Liying, HUA Zijie, et al

Deep learning based fluorescence microscopy imaging technologies and applications

[J]. Laser and Optoelectronics Progress, 2021, 58 (18): 1811007

DOI:10.3788/LOP202158.1811007      [本文引用: 1]

JIANG P, ERGU D, LIU F, et al

A review of YOLO algorithm developments

[J]. Procedia Computer Science, 2022, 199: 1066- 1073

DOI:10.1016/j.procs.2022.01.135      [本文引用: 1]

耿创, 宋品德, 曹立佳

YOLO算法在目标检测中的研究进展

[J]. 兵器装备工程学报, 2022, 43 (9): 162- 173

DOI:10.11809/bqzbgcxb2022.09.023      [本文引用: 1]

GENG Chuang, SONG Pinde, CAO Lijia

Research progress of YOLO algorithm in target detection

[J]. Journal of Ordnance Equipment Engineering, 2022, 43 (9): 162- 173

DOI:10.11809/bqzbgcxb2022.09.023      [本文引用: 1]

李明, 来国红, 常晏鸣, 等

深度学习算法中不同优化器的性能分析

[J]. 信息技术与信息化, 2022, (3): 206- 209

DOI:10.3969/j.issn.1672-9528.2022.03.052      [本文引用: 1]

LI Ming, LAI Guohong, CHANG Yanming, et al

Performance analysis of different optimizers in deep learning algorithm

[J]. Information Technology and Informatization, 2022, (3): 206- 209

DOI:10.3969/j.issn.1672-9528.2022.03.052      [本文引用: 1]

SREEJAM M, AGILANDEESWARI L

Deep multimodal unmixing of hyperspectral images using convolutional block attention module (CBAM) and LiDAR features

[J]. The Egyptian Journal of Remote Sensing and Space Sciences, 2025, 28 (4): 666- 680

DOI:10.1016/j.ejrs.2025.10.002      [本文引用: 1]

/

〈 〉