



随着城市路网日益复杂、机动车保有量不断增长,城市交通拥堵问题愈加严重. 交通流预测作为智能交通的核心技术[1],通过挖掘多源数据中的时空依赖与非线性规律实现对未来流量的预测. 受多种不确定因素影响,道路间存在显著关联,如何有效建模并量化这种关联性,对提升预测精度与可靠性至关重要.
传统的交通流预测方法由于未能充分挖掘交通数据中的时空关联性且难以建模非线性特征[2],被深度学习方法逐渐取代. 深度学习方法通过多层非线性映射,自适应地学习交通流数据中复杂的非线性规律,大幅提高了交通流预测的精度和效率. 由于交通数据同时具有时间相关性与空间相关性,单纯依赖时间建模难以充分表达路网特征,Li等[3]提出扩散卷积递归神经网络,将图卷积网络[4](GCN)与循环神经网络[5](RNN)相结合,通过扩散卷积建模路网的空间依赖,并利用循环神经网络捕捉时序特征,有效提升了交通流预测的精度. Guo等[6]提出基于注意力机制的图卷积神经网络,通过注意力机制动态建模时空依赖,从而提升了对复杂交通流动态模式的刻画能力. 上述模型的图构建方法大多依赖道路连通性或距离,难以刻画路网中潜在的空间相关性[7]. Song等[8]提出时空同步图卷积网络,通过构建时空图来替代单纯表示空间关系的邻接矩阵,同时引入图卷积操作提取时空特征[9].
上述研究虽然在一定程度上克服了复杂路网中空间依赖与时间依赖的建模障碍,但它们主要关注相关性而非因果性,难以解释道路间因果作用的来源、传播路径以及时延信息. 引入因果建模,可以提升交通流预测准确性并增强决策的可解释性.
Zhao等[10]提出因果条件隐马尔可夫模型,用于预测多模式交通流,但该模型依赖于静态因果图假设,难以刻画交通网络中随时间动态演化的因果关系,从而在捕捉复杂时空依赖和长时滞因果效应方面存在局限. Liu等[11]结合空间邻近性和时间先后性构建异常因果树,推断因果依赖关系,但忽略了对因果流向的刻画. Kapoor 等[12]针对道路交叉口场景,通过分析交叉点之间的因果关系,预测可能的拥堵传播模式. 上述方法侧重于空间维度的因果依赖,对时间序列间的因果关系关注不足. 格兰杰因果检验[13]能够深刻发掘时间序列数据之间潜在的因果关系,Li等[14]基于格兰杰因果和分解算法提取交通流时间序列的趋势,并结合2轮Lasso回归构建因果依赖图,从而揭示路网结构与交通流的相关性. He等[15]提出时空格兰杰因果关系,结合时空对齐算法与格兰杰因果检验,建模因果关系的全局传输与动态空间依赖. Zhang等[16]提出干预格兰杰因果结构学习模型,利用异构介入性时间序列数据推断格兰杰因果结构并识别未知目标,具有较强的鲁棒性. 格兰杰因果检验依赖线性假设,难以刻画数据中的非线性关系,并且在复杂路网中面临较高的计算开销.
针对上述不足,本文提出因果先验引导的交通流时空预测模型(causality prior guided spatio-temporal traffic flow prediction model, CP-STN). 在空间维度上,引入离散化建模机制,融合日周期嵌入与周周期嵌入,实现时空特征的联合表达. 在时间维度上,提出时滞表征因果卷积,用于从时间序列中挖掘潜在的因果关系. 设计因果验证机制,对潜在因果序列进行筛选,提取具有真实因果效应的节点关系及其因果延迟,并将经验证的因果结构作为动态图卷积的先验知识.
1. CP-STN框架
所提模型的整体框架如图1所示,主要包含以下3个模块.
图 1
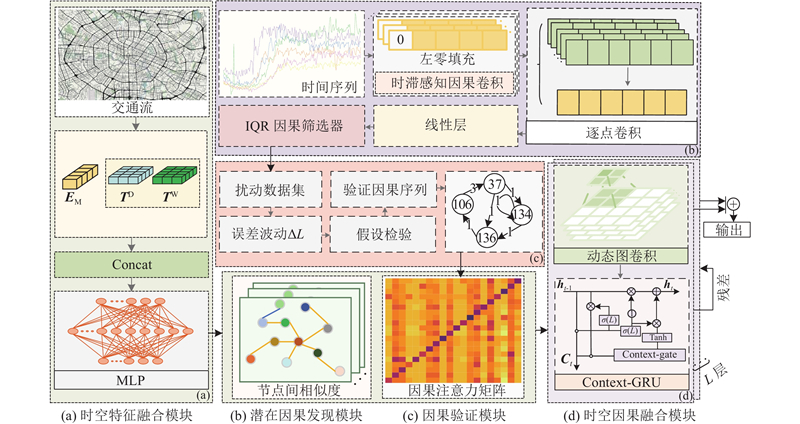
1)时空特征融合模块:将原始输入数据在空间维度进行离散化处理,通过计算Spearman相关性得到相关性矩阵
2)潜在因果发现模块:利用时滞表征因果卷积在多尺度时间窗口中建模时序数据的依赖结构,构建IQR筛选器,并通过基于四分位距法生成的动态阈值对结果进行筛选,从而捕捉潜在因果序列.
3)因果验证模块:对于每个潜在因果变量,构建扰动数据集. 在假设无因果关系的条件下,通过比较干预结果与原始结果的偏差来判断因果关系是否存在,并进一步计算具有因果效应的节点之间的因果时延.
1.1. 时空特征融合
在空间维度上,道路节点间的流量关系不仅受到地理结构与交通环境约束,还表现出显著的非线性依赖特征. 为了有效刻画这种复杂关系,在空间建模中引入基于 Spearman 等级相关系数的相似性度量方法. 该方法能够捕捉节点间的非线性相关性,且在交通流数据常呈非正态分布的情况下具有更高的可靠性. 为了提升相似性表征的精度与稳健性,结合等距离散化策略,对相关性计算结果进行优化,从而构建更准确的空间非线性特征表示. 模块结构如图1(a)所示.
1)节点交通流量离散化.
以某一节点
式中:
式中:
图 2
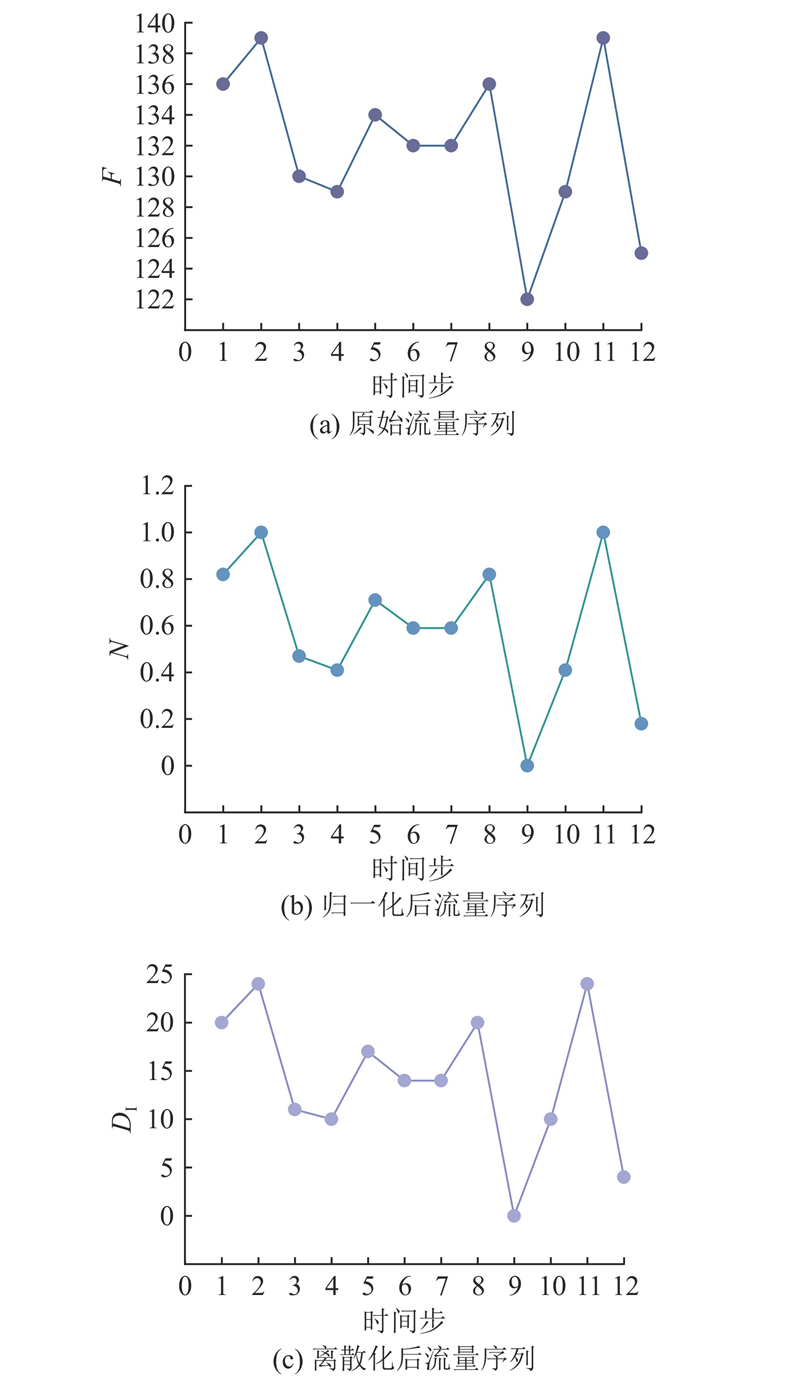
图 2 原始流量序列离散前、后的对比图
Fig.2 Comparison of original traffic flow series and its discretized counterpart
2)计算Spearman 相关性
式中:
其中
重复执行1)、2),得到所有样本的Spearman相关性矩阵
式中:
将
将空间嵌入融入日周期嵌入和周周期嵌入,得到模型输入
式中:TD、TW分别为广播机制扩维后的日周期嵌入和周周期嵌入.
日周期嵌入和周周期嵌入的计算过程如下:
式中:
1.2. 潜在因果发现
尽管基于 Spearman 等级相关的空间非线性建模能够有效刻画复杂交通流特征,但该方法仅能反映相关性而难以区分因果驱动关系,存在解释性不足的问题. 本文进一步引入潜在因果发现机制,从因果角度揭示节点间的真实影响路径,从而弥补相关性建模的不足,提升时空依赖表征的准确性.
图 3
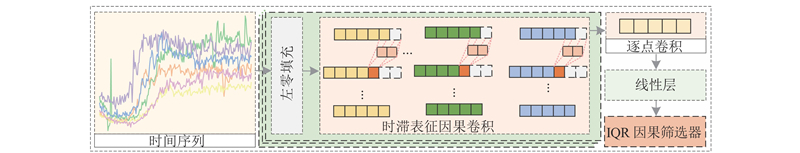
为了刻画时间序列的因果依赖,将节点
1.2.1. 时滞表征因果卷积
在交通流建模中,不同路段间的信息传播往往具有显著的时间滞后性和非局部依赖性,例如高峰期某一关键节点的拥堵可能在数分钟后蔓延至相邻区域. 传统的卷积神经网络感受野受限,难以捕捉这种长距离的时序影响. 本文在潜在因果发现模块中设计时滞表征因果卷积,通过在卷积核中引入扩张间隔以指数级扩展感受野,实现对长程依赖的有效建模,适用于捕捉交通流中潜在的长时滞因果关系. 第
式中:
为了能够更平滑地处理连续时序中滞后、非线性的交通流量数据,提升模型对复杂交通动态的建模能力,在因果卷积中使用GELU作为激活函数.
式中:erf为误差函数.
1.2.2. IQR因果筛选器
在复杂时序系统的潜在因果发现任务中,注意力机制虽然能够高效建模高维时序数据的非线性依赖,但注意力分数仅反映节点间的相关性,缺乏因果推断所需的外部扰动与方向性. 注意力分数的高密集性进一步增加了在干扰因素作用下识别真实因果关系的复杂性,显著限制了因果结构学习的准确性与效率. 本文提出基于注意力权重分布的筛选机制,通过非参数统计方法捕捉注意力分数的数值分布差异,自适应生成分离阈值,将对目标变量预测有显著贡献的变量筛选为潜在因果候选集,剔除弱相关干扰项. 具体步骤如下.
1)归一化预处理及排序.
对原始注意力分数
式中:
2)基于四分位距的动态阈值确定.
传统的固定阈值方法往往缺乏对数据分布的动态适应性,可能导致筛选结果过于严格或过于宽松. 为了解决该问题,引入基于四分位距(IQR)的动态阈值策略,捕捉注意力分数分布中的显著偏离值. 具体来说,对于步骤1)得到的注意力分数序列,计算该序列的四分位数.
第一四分位数 (Q1):将数据集分成四等份,处于25%位置上的数值.
第三四分位数 (Q3):将数据集分成四等份,处于75%位置上的数值.
基于Q1和Q3,计算四分位距:
定义动态阈值
3)因果候选序列筛选.
如果某一序列
为了确保筛选结果的合理性并减少因果判定的误判,限制筛选出的潜在因果变量的数量不超过总输入变量的一半. 这有助于避免模型过度解读噪声或过度依赖弱相关性,从而提升后续因果验证的效率和准确性.
1.3. 因果验证
图 4
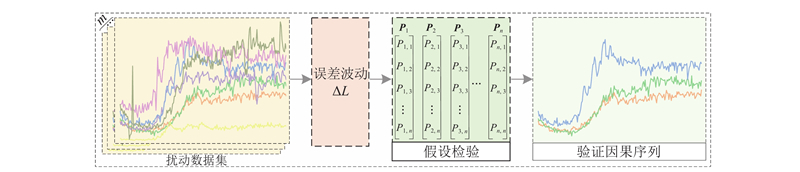
对于目标时间序列
式中:
式中:
式中:count
在提取目标序列的真实因果序列后,引入因果滞后来量化因果序列对目标序列的时间延迟作用,进而建模节点间的时空依赖特性. 节点
式中:
1.4. 时空因果融合
在CP-STN模型中,输入数据先经过空间维度的离散化处理,再与日周期、周周期嵌入融合. 融合后的特征通过多层感知机映射,进而计算节点间的空间相似度,捕捉更高阶的空间相似性结构,并将该结构融入上下文感知门控循环单元(GRU)的输入中,从而增强空间信息的表达能力. 因果验证模块生成的因果注意力矩阵
式中:
经上下文感知GRU处理后得到的隐状态,既融合了时间序列特征,又结合了因果上下文信息. 在此基础上,引入动态图卷积对节点之间的高阶空间依赖与动态拓扑结构进行进一步建模. 动态图卷积利用二阶邻接相似度及图结构对节点进行加权更新,从而在全局范围内捕捉复杂的时空交互模式,实现时间依赖与空间结构的深度耦合,显著提升交通流预测的精准度. 该模块的结构如图1(d)所示.
2. 实验分析
2.1. 数据集和实验设置
采用PeMSD4、PeMSD8的流量数据和成都-滴滴的速度数据进行实验. PeMSD4与PeMSD8数据集均来自加利福尼亚州公路交通传感器网络,其中PeMSD4包含2018年1月至2月期间共307个交通传感器的流量数据,采样间隔为5 min;PeMSD8包含2016年7月至8月期间共170个交通传感器的流量数据,采样间隔同样为5 min. 成都-滴滴数据长度为17 280个时间步,包含524个节点,时间为2018年1月至4月,采样间隔为10 min. 训练集、验证集、测试集按6∶2∶2的比例进行划分.
使用PyTorch 3.10,在配备NVIDIA GeForce RTX 4090显卡的设备上进行实验. 实验中,PeMSD4和PeMSD8的历史滑动窗口及未来滑动窗口均设为12,成都-滴滴的历史与未来滑动窗口均设为6,批大小为16,初始学习率为0.001,并设置指数衰减率为0.001,在训练过程中动态更新学习率,优化器选用Adam. 实验采用平均绝对误差MAE、均方根误差RMSE和决定系数R2作为评价指标,计算如下:
式中:
2.2. 对比实验
为了验证所提CP-STN模型的有效性并考察其在不同交通结构下的适应性,选取高速公路与城市出行2类典型交通场景,分别对应PeMSD4、PeMSD8和成都-滴滴3个真实交通数据集,开展针对未来一小时交通流的平均性能指标对比实验,将CP-STN与10种基准模型进行比较. 10种基准模型包括时间卷积网络(TCN)、长短期记忆神经网络(LSTM)、扩散卷积递归神经网络[3](DCRNN)、基于注意力机制的时空图卷积网络[6](ASTGCN)、下采样卷积交互网络[17](SCINet)、图神经控制微分方程[18](STG-NCDE)、深度时空不确定性量化[19](DeepSTUQ)、贝叶斯图卷积网络[20](BGCN)、考虑路网虚拟空间的交通流预测模型[21](FGI)、基于信息瓶颈与原型的时间回归任务图可解释性研究[22](GINTRIP). 实验结果如表1所示.
表 1 不同模型在3个交通流数据集上的预测准确度
Tab.1
| 模型 | PeMSD4 | PeMSD8 | 成都-滴滴 | ||||||||
| MAE | RMSE | R2 | MAE | RMSE | R2 | MAE | RMSE | R2 | |||
| TCN | 23.06 | 36.03 | 19.22 | 30.16 | 2.79 | 4.05 | |||||
| LSTM | 22.14 | 36.11 | 20.17 | 31.50 | 2.78 | 4.04 | |||||
| DCRNN | 22.28 | 34.29 | 16.74 | 25.63 | 2.78 | 4.09 | |||||
| ASTGCN | 20.44 | 32.81 | 16.49 | 25.36 | 2.35 | 3.49 | |||||
| SCINet | 19.75 | 31.69 | 16.50 | 25.71 | 2.25 | 3.45 | |||||
| STG-NCDE | 20.29 | 31.36 | 15.83 | 24.89 | 2.32 | 3.44 | |||||
| DeepSTUQ(23) | 19.15 | 31.36 | 15.04 | 23.97 | 2.29 | 3.44 | |||||
| BGCN(24) | 18.83 | 31.73 | 14.82 | 23.84 | 2.35 | 3.34 | |||||
| FGI(24) | 19.31 | 31.68 | 14.93 | 23.64 | 2.19 | 3.31 | |||||
| GINTRIP(24) | 18.66 | 31.01 | 14.91 | 24.05 | 2.29 | 3.37 | |||||
| CP-STN | 18.36 | 30.23 | 14.34 | 23.60 | 2.14 | 3.18 | |||||
分析表1可知,TCN和LSTM虽能较好地捕捉交通流数据中的时序特征,但由于未建模空间特征,两者的预测性能较差. DCRNN将交通流预测建模为有向图上的扩散过程,ASTGCN是基于注意力机制的图卷积网络,同时对空间和时间特征建模,这2个模型的预测性能均有所提升. SCINet将时间序列下采样为2个子序列,并采用不同的卷积滤波器提取各子序列特征,以保留多尺度信息. STG-NCDE基于神经控制微分方程,对时空序列分别建模. DeepSTUQ关注交通预测的不确定性量化,通过对任意不确定性和认知不确定性进行估计,提升预测精度. BGCN引入贝叶斯方法以增强模型的泛化能力,解决了确定性模型面临的不确定性捕获及过拟合问题. FGI通过自适应加权邻接矩阵和特征增强机制学习道路节点的时变关联特性,取得了较高的预测精度. GINTRIP结合信息瓶颈原理与原型表示机制,有效增强了时间图回归模型的可解释性,在模型可理解性与预测精度上均优于FGI.
本文提出的CP-STN模型引入潜在时序因果发现机制,挖掘交通流因果关系并建模关键路径,不仅显著提升了模型预测的准确性,也增强了模型的可靠性. 与FGI模型相比,CP-STN模型在PeMSD4和PeMSD8数据集上的MAE指标分别降低了
为了更直观地评估CP-STN模型在未来一小时内的多步预测性能,图5可视化了该模型与8个基准模型在3个数据集上的预测结果. 在成都-滴滴数据集上,DCRNN的预测性能随时间推移波动较大,稳定性不足;ASTGCN因同时建模空间与时间特征,预测性能较DCRNN更稳定且效果更优. 在PeMSD4数据集上,FGI的R2指标下降较明显,而DeepSTUQ则表现更平稳. CP-STN模型的误差曲线上升最缓慢,性能最稳定.
图 5

图 5 CP-STN与基准模型在3个数据集上的预测性能对比
Fig.5 Prediction performance comparison of CP-STN and baseline models on three datasets
2.3. 消融实验
表 2 CP-STN模型在PeMSD4数据集上的消融实验结果
Tab.2
| 模型 | MAE | RMSE | R2 |
| w/o D | 18.37 | 30.65 | |
| w/o DW | 19.32 | 31.51 | |
| w/o CD | 18.42 | 30.73 | |
| w/o IQR | 18.43 | 30.71 | |
| w/o CV | 18.40 | 30.60 | |
| CP-STN | 18.36 | 30.23 |
w/o D:取消时空特征融合模块中的离散化处理.
w/o DW:时空特征融合模块中去除日周期嵌入和周周期嵌入.
w/o CD:使用均匀分布的注意力分数替换因果注意力分数.
w/o IQR:取消潜在因果发现模块中的IQR因果筛选器,原始注意力分数直接进入因果验证模块.
w/o CV:在保留潜在因果发现模块的基础上取消因果验证模块.
如表2、3所示,去除离散化处理(w/o D)后,模型在PeMSD4数据集上的MAE升高至18.37,表明空间离散化处理对捕捉非线性依赖、提升预测精度具有积极作用. 在去除日周期嵌入和周周期嵌入(w/o DW)后,模型在PeMSD4数据集上的MAE相较于完整模型提高了
表 3 CP-STN模型在PeMSD8数据集上的消融实验结果
Tab.3
| 模型 | MAE | RMSE | R2 |
| w/o D | 14.44 | 23.85 | |
| w/o DW | 14.59 | 24.93 | |
| w/o CD | 14.51 | 23.98 | |
| w/o IQR | 14.47 | 24.01 | |
| w/o CV | 14.49 | 23.91 | |
| CP-STN | 14.34 | 23.61 |
2.4. 因果注意力可视化
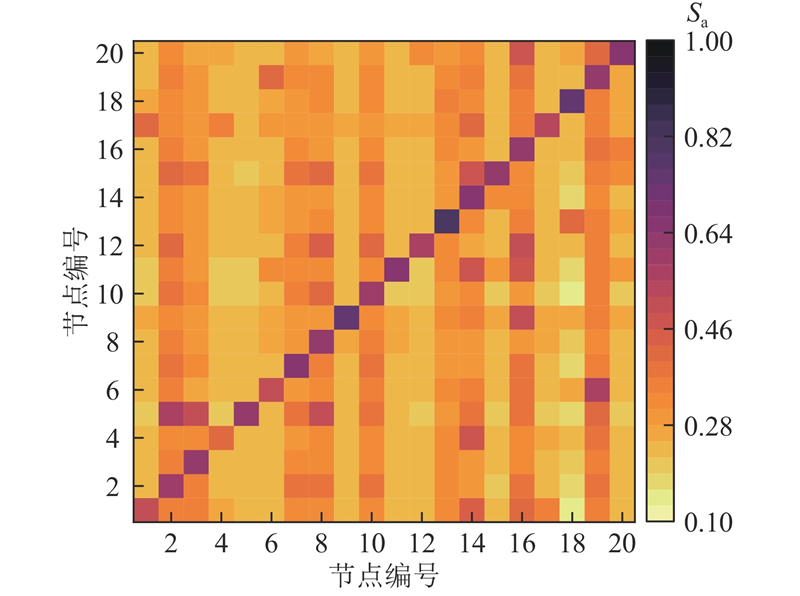
对PeMSD8数据集中部分节点的因果注意力分数Sa进行可视化分析. 如图6所示,颜色越深表示相应传感器之间的因果作用越显著. 可以看出,对角线颜色整体较深,表明模型在预测时主要依赖时间序列自身的历史数值,这反映了模型对时间序列历史依赖关系的有效建模能力. 此外,部分非对角线位置也呈现出明显的深色区域,例如节点16与节点9、节点2与节点5之间存在较强的注意力分数,揭示了它们在路网中存在显著的跨节点因果关系. 上述结果表明,模型不仅能够捕捉节点间的空间依赖,还能量化关键路段之间的相互影响,凸显了该模型对复杂空间依赖性的刻画能力.
图 6
2.5. 因果时延
图 7
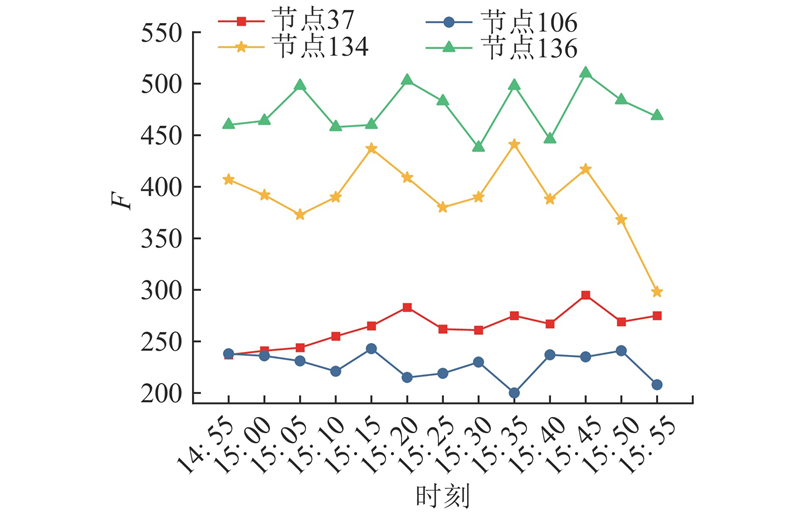
图 7 部分节点在不同时间段的流量变化
Fig.7 Traffic flow variations of partial nodes across different time periods
图 8
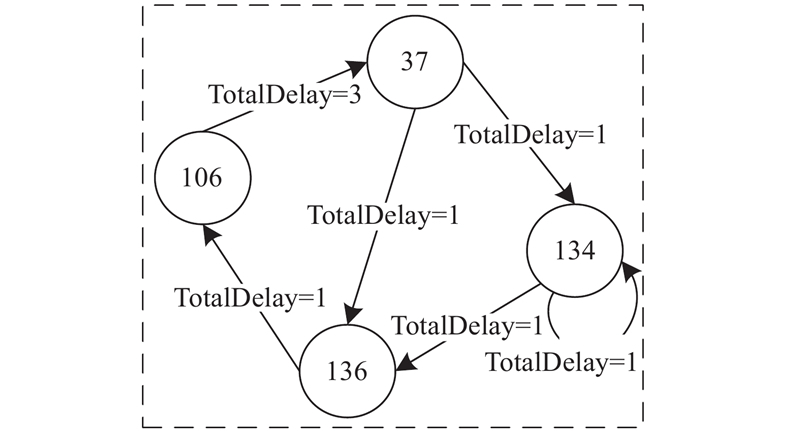
从图8可以看出,节点37与节点134的流量变化在一个时间片(5 min)后会共同作用于节点136. 例如在15:20,节点37与节点134的共同作用使节点136在15:25时的交通流量呈现下降趋势. 这种多源因果效应揭示了交通网络中节点间复杂的交互机制. 此外,节点134在5 min后对自身交通状况产生影响,说明节点的历史状态也是影响节点未来状态的重要因素. 上述结果不仅验证了模型对因果延迟和多节点交互关系的刻画能力,也为理解交通流在时空维度上的传播规律提供了依据.
2.6. 超参数实验
为了确定模型层数
表 4 不同模型层数在PeMSD8数据集上的平均预测结果
Tab.4
| L | MAE | RMSE | R2 |
| 1 | 14.58 | 23.63 | |
| 2 | 14.34 | 23.60 | |
| 3 | 14.45 | 23.61 |
如表5所示,当超参数m取值为0.8、1.0时,模型性能均低于最优值;当m = 1.2时,模型性能最优. 在PeMSD8数据集上,与 m = 1.0 相比,m = 1.2时的MAE 降低
表 5 不同超参数m在PeMSD8数据集上的平均预测结果
Tab.5
| m | MAE | RMSE | R2 |
| 0.8 | 14.53 | 23.91 | |
| 1.0 | 14.41 | 23.72 | |
| 1.2 | 14.34 | 23.60 | |
| 1.4 | 14.39 | 23.69 |
如表6所示,当显著性水平α取值为0.25时,模型性能最优:在PeMSD8数据集上,MAE和RMSE相较于α=0.20时分别降低了0.069 97%和0.463 9%,相较于α = 0.30时分别降低了0.278 2%和0.923 6%.
表 6 不同超参数α在PeMSD8数据集上的平均预测结果
Tab.6
| α | MAE | RMSE | R2 |
| 0.20 | 14.35 | 23.71 | |
| 0.25 | 14.34 | 23.60 | |
| 0.30 | 14.38 | 23.82 | |
| 0.35 | 14.47 | 23.93 |
2.7. 效率实验
为了评估 CP-STN 模型的计算性能,从平均每轮训练时间ttr、MAE指标及参数量Np 3个方面对模型进行效率评估. 实验基于PeMSD8数据集,在固定硬件环境下记录各模型的训练时间. 从表7可知,CP-STN的参数量显著少于SCINet与STG-NCDE模型. 尽管DeepSTUQ与GINTRIP模型训练时间较短,但预测精度相对较低,难以兼顾效率与性能.
表 7 基于时间、精度与参数量的模型效率对比
Tab.7
| 模型 | ttr/s | MAE | Np/103 |
| ASTGCN | 127 | 16.49 | 179.46 |
| SCINet | 64 | 16.50 | 2 778.62 |
| STG-NCDE | 241 | 15.83 | 2 547.28 |
| DeepSTUQ | 35 | 15.04 | 198.64 |
| GINTRIP | 21 | 14.91 | 415.87 |
| CP-STN | 63 | 14.34 | 218.63 |
3. 结 论
(1)时空融合模块在空间维度上结合Spearman等级相关系数与等距离散化,有效刻画了节点间复杂非线性依赖,为潜在因果发现提供了更可靠的特征输入,增强了空间依赖建模能力.
(2)设计时滞表征因果卷积,逐层扩展感受野以捕捉多时间尺度依赖,结合基于四分位距的自适应阈值,实现了对潜在因果关系的准确识别.
(3)在零假设下对潜在因果关系进行统计检验,并进一步量化时间延迟特征,为因果结构的精细化分析提供了依据.
未来工作将引入天气、节假日、突发事故等外部因素,并将其融入因果建模框架,以更全面地刻画交通流演化规律.
参考文献
基于深度学习的短期交通流预测方法综述
[J].DOI:10.19818/j.cnki.1671-1637.2024.02.003 [本文引用: 1]
A review of short-term traffic flow prediction methods based on deep learning
[J].DOI:10.19818/j.cnki.1671-1637.2024.02.003 [本文引用: 1]
Semi-supervised classification of graph convolutional networks with Laplacian rank constraints
[J].DOI:10.1007/s11063-020-10404-7 [本文引用: 1]
基于时间图卷积网络的交通流时空预测模型
[J].DOI:10.15958/j.cnki.gdxbzrb.2025.04.11 [本文引用: 1]
Traffic flow spatiotemporal prediction model based on temporal graph convolutional network
[J].DOI:10.15958/j.cnki.gdxbzrb.2025.04.11 [本文引用: 1]
基于双向自适应门控图卷积网络的交通流预测
[J].DOI:10.16097/j.cnki.1009-6744.2023.01.020 [本文引用: 1]
Traffic flow prediction based on bidirectional adaptive gated graph convolutional network
[J].DOI:10.16097/j.cnki.1009-6744.2023.01.020 [本文引用: 1]
Investigating causal relations by econometric models and cross-spectral methods
[J].
Robust causal dependence mining in big data network and its application to traffic flow predictions
[J].DOI:10.1016/j.trc.2015.03.003 [本文引用: 1]
STGC-GNNs: a GNN-based traffic prediction framework with a spatial–temporal Granger causality graph
[J].DOI:10.1016/j.physa.2023.128913 [本文引用: 1]
Scinet: time series modeling and forecasting with sample convolution and interaction
[J].
Graph neural controlled differential equations for traffic forecasting
[J].DOI:10.21203/rs.3.rs-3972614/v1 [本文引用: 1]
Bayesian graph convolutional network for traffic prediction
[J].DOI:10.1016/j.neucom.2024.127507 [本文引用: 1]
Regional traffic flow combination prediction model considering virtual space of the road network
[J].DOI:10.1016/j.physa.2024.129598 [本文引用: 1]


