浙江大学学报(工学版), 2026, 60(12): 2716-2724 doi: 10.3785/j.issn.1008-973X.2026.12.017

通信与电子工程

引脚受限数字微流控系统的多液滴并行驱动

曹铭,, 黄祖维, 梁徽鸿, 段武峰, 袁速杰, 许振民, 周奎

南昌大学 先进制造学院,江西 南昌 330031

Multi-droplet parallel actuation for pin-constrained digital microfluidic system

CAO Ming,, HUANG Zuwei, LIANG Huihong, DUAN Wufeng, YUAN Sujie, XU Zhenmin, ZHOU Kui

School of Advanced Manufacturing, Nanchang University, Nanchang 330031, China

收稿日期: 2025-10-27  

基金资助: 江西省重点研发计划资助项目(20232BBE50017);江西省自然科技基金资助项目(20232BAB215016);江西省自然科学基金资助项目(20242BAB25358);江西省研究生创新专项资助项目(YC2025-S349).

Received: 2025-10-27  

Fund supported: 江西省重点研发计划资助项目(20232BBE50017);江西省自然科技基金资助项目(20232BAB215016);江西省自然科学基金资助项目(20242BAB25358);江西省研究生创新专项资助项目(YC2025-S349).

作者简介 About authors

曹铭(1986—),男,副教授,博士,从事智能装备、生物3D打印研究.orcid.org/0000-0002-3885-0516.E-mail:caoming@ncu.edu.cn , E-mail:caoming@ncu.edu.cn

摘要

针对数字微流控系统中通量受引脚数量制约的问题,设计并实现了引脚数量受限的数字微流控系统. 该系统使用模块化设计解耦控制回路与电极阵列,实现并行通道数量的可配置扩展. 基于介电润湿基本原理,分析单液滴与多液滴并行驱动机理的异同,并在本平台上考察储液槽对液滴生成性能的影响,以及并行液滴数量对液滴驱动性能的影响. 实验结果表明,TC储液槽可以有效降低液滴生成的最小驱动电压,最大降幅为14.70%;液滴体积变异系数由1.32%降低至0.57%. 当并行驱动最多7组液滴时,液滴运动与拆分所需的最小驱动电压相对于单液滴情况变化均不超过1.5%,拆分后液滴体积变异系数始终小于3%.

关键词: 数字微流控 ; 介电润湿 ; 液滴等效电路 ; 液滴生成 ; 并行液滴驱动 ; 边缘检测

Abstract

A pin-limited digital microfluidic system was designed and implemented in order to address the limitation of system throughput imposed by the number of control pins in the digital microfluidic system. A modular design was adopted to decouple the control circuitry from the electrode array, enabling configurable expansion of the number of parallel channels. The similarities and differences between single-droplet actuation and parallel multi-droplet actuation were analyzed based on the fundamental principle of electrowetting on dielectric. The effect of reservoir structure on droplet generation performance was evaluated on the developed platform, and the influence of the number of parallel droplets on droplet actuation performance was analyzed. The experimental results demonstrated that the TC reservoir effectively reduced the minimum driving voltage required for droplet generation, with a maximum reduction of 14.70%, while the coefficient of variation of droplet volume decreased from 1.32% to 0.57%. Variations in the minimum driving voltage required for droplet transport and splitting, compared with the single-droplet case, remained within 1.5%, and the coefficient of variation of droplet volume after splitting consistently remained below 3% under conditions of up to seven parallel droplet groups.

Keywords: digital microfluidic ; electrowetting on dielectric ; equivalent circuit of droplet ; droplet generation ; parallel droplet actuation ; edge detection

PDF (4402KB) 元数据 多维度评价 相关文章 导出 EndNote| Ris| Bibtex  收藏本文

本文引用格式

曹铭, 黄祖维, 梁徽鸿, 段武峰, 袁速杰, 许振民, 周奎. 引脚受限数字微流控系统的多液滴并行驱动. 浙江大学学报(工学版)[J], 2026, 60(12): 2716-2724 doi:10.3785/j.issn.1008-973X.2026.12.017

CAO Ming, HUANG Zuwei, LIANG Huihong, DUAN Wufeng, YUAN Sujie, XU Zhenmin, ZHOU Kui. Multi-droplet parallel actuation for pin-constrained digital microfluidic system. Journal of Zhejiang University(Engineering Science)[J], 2026, 60(12): 2716-2724 doi:10.3785/j.issn.1008-973X.2026.12.017

数字微流控(digital microfluidic, DMF)系统因其高度集成化、响应速度快、样品消耗量小及可实现自动化运行等优点[1-3],在生物学[4-5]、医学[6]及分析化学[7]等领域得到了广泛应用. 随着单细胞组学[8-9]、病原体快速检测[10-11]及药物高通量筛选[12-13]等新兴实验需求的增长,科研与应用领域对DMF系统的高通量、低成本和灵活扩展能力提出了更高要求,尤其在电极阵列规模与控制策略方面.

为了解决电极数量受限的问题,研究者们提出了多种改进控制方式. Xing等[14]将有源矩阵与数字微流控技术相结合,实现了用M+N个控制信号控制M×N个电极,从而显著增加了可控电极的数量. 该方案采用一个控制节点控制一个电极的控制模式,且在操控多液滴并行运动时,电极控制策略较为复杂. 为了低成本地增加电极阵列的电极数量,Roy团队提出“引脚受限”的数字微流控芯片——通过单个控制节点控制多个电极,有效减少了控制引脚数[15]. 受限于当时印刷电路板(printed circuit board, PCB)多层板制造工艺的高成本,该方案多采用2层板工艺,存在布线复杂、电极通道布局固定、扩展性不足等问题. 这些不足在一定程度上制约了DMF在大规模并行实验中的推广应用.

为了解决上述问题,本研究设计基于“引脚受限”控制策略改进的高通量DMF系统. 该系统采用模块化设计理念,将控制电路与电极阵列进行解耦,使得电极阵列的并行通道数可以根据实验需求灵活增减. 采用4层板PCB制造工艺制备电极阵列,显著降低了布线复杂性、布线时间成本及故障率,并提升了电极布局的灵活性,进而增强了系统的通用性. 基于此方案,该系统不仅简化了多液滴并行操控的控制策略,还进一步增强了可操作性及稳定性. 该研究为低成本、高通量且可扩展的DMF实验平台提供了有效的技术途径,并为DMF实验平台在临床诊断、合成生物学与自动化实验室等领域中的应用奠定了硬件基础.

1. 液滴驱动机理

1.1. 单液滴介电润湿

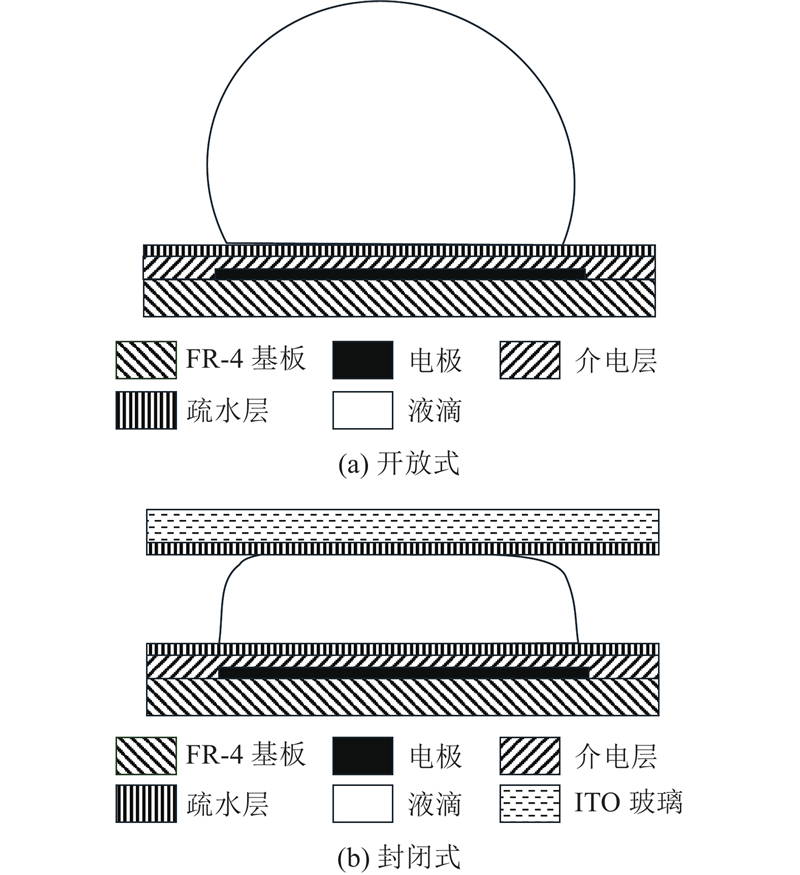
常见的数字微流控芯片分为开放式和封闭式2种[16],如图1所示. 当对液滴下方的电极施加电压时,芯片表面的疏水性会发生改变,液滴的接触角随电压增大而减小. 常用下式来描述液滴接触角随电压变化的关系[17]:

图 1

图 1   常见数字微流控芯片的结构

Fig.1   Structure of common digital microfluidic chip


$ \cos \theta =\cos {\theta }_{0}+\frac{{\varepsilon }_{0}{\varepsilon }_{\text{d}}{V}^{2}}{2d{\gamma }_{\mathrm{\lg }}}. $

式中:$ V $为施加在液滴上的电压,$ \theta $为施加电压$ V $时的液滴接触角,$ {\theta }_{0} $为未施加电压时的液滴初始接触角,$ {\varepsilon }_{0} $为真空介电常数, $ {\varepsilon }_{\text{d}} $为介电层的介电常数,$ d $为介电层的厚度,$ {\gamma }_{\mathrm{\lg }} $为液-气界面表面张力. 根据式(1)可知,介电润湿效果与介电层材料介电常数、介电层材料厚度以及施加的电压有关,且$ \theta $会随$ V $的增大而减小,理论上可以趋近于0. 在实际实验中,当施加电压增大到一定值时,$ \theta $不会继续降低,该电压称为饱和电压;当施加电压小于饱和电压时,式(1)能够准确预测接触角变化[18-19].

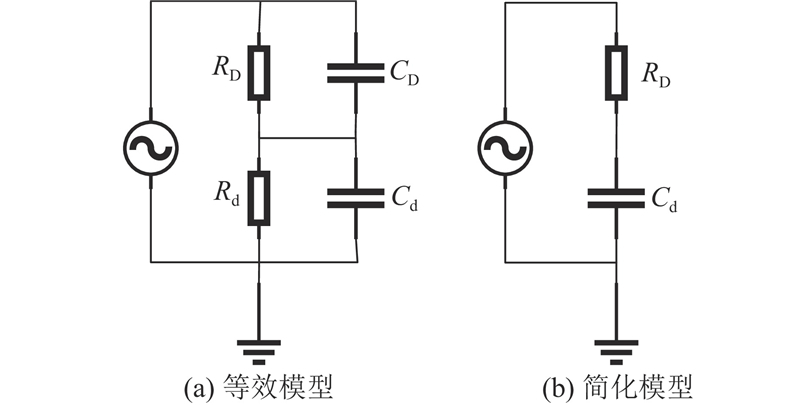
为了更精确地描述液滴充电过程,将液滴和介电层均等效为阻容并联模型,其等效电路如图2(a)所示. 其中,$ {R}_{\text{D}} $为液滴的等效电阻,与液滴中离子的种类和浓度有关[20],通常在M$ \Omega $级别;$ {C}_{\text{D}} $为液滴的等效电容,$ {X}_{\text{D}} $为液滴等效电容的电抗;$ {R}_{\text{d}} $和$ {C}_{\text{d}} $分别为介电层等效电阻和等效电容,由介电层的介电系数和厚度决定,$ {X}_{\text{d}} $为介电层等效电容的电抗,$ {C}_{\text{d}} $通常在pF级别. 图2(a)中的等效模型可以在满足$ {R}_{\text{d}}\gg {X}_{\text{d}} $以及$ {R}_{\text{D}}\ll {X}_{\text{D}} $的条件下简化为图2(b)中的简化模型[21], 时间常数$ \tau $由下式定义:

图 2

图 2   封闭式数字微流控芯片的等效模型及简化模型

Fig.2   Equivalent and simplified models of closed digital microfluidic chip


$ \tau ={R}_{\text{D}}{C}_{\text{d}}. $

由式(2)可得,$ \tau $的数量级为$ {10}^{-6} $. 在对液滴施加电压后,液滴充电至稳态电压所需的时间为3τ~5τ.

1.2. 多液滴介电润湿与并行驱动

为了以低成本、高效率的方式驱动多个液滴,提出采用多层印刷电路板工艺制造电极阵列,能够显著降低布线复杂度,提高电极通道布局自由度. 在图3(a)中,电极阵列被虚线划分成多个通道,其中每个通道的电极均由独立的电压通道控制,不同通道之间相同位置的电极并联于同一电压通道. 当一个电压通道输出电压时,通道上并联的所有电极将同时达到指定电压,即可高效地控制多个液滴同时运动.

图 3
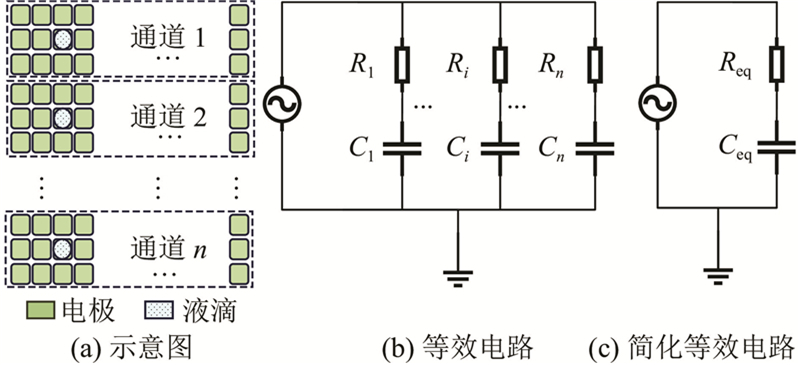
图 3   电极阵列示意图及等效电路

Fig.3   Schematic diagram and equivalent circuit of electrode array


当液滴在电极阵列通道内运动时,每个通道横向与纵向排列的电极数量均须大于或等于3,否则液滴将无法运动. 为了简化液滴运动过程,下文所提到的电极阵列每个通道纵向排列的电极数量均等于3,横向电极数量大于纵向电极数量. 控制同一电压输出通道的多个液滴同时运动时,该过程等效于一个电压源给多个并联的阻容电路同时充电,等效电路如图3(b)所示,简化后如图3(c)所示.

$ \begin{split} &{R}_{\text{eq}}=\frac{{R}_{\text{D}}}{n},\\&{C}_{\text{eq}}=n{C}_{\text{d}}.\end{split} $

式中:$ n $为单个电压输出通道上的液滴个数,$ {R}_{\text{eq}} $为并行驱动多个液滴的总等效阻抗,$ {C}_{\text{eq}} $为并行驱动多个液滴时的总等效电容. 将$ {R}_{\text{eq}} $和$ {C}_{\text{eq}} $代入式(2)可得,单个电压输出通道控制多个液滴时的等效电路时间常数与控制单个液滴时相同,即在单个电压通道输出功率足够大的情况下,液滴充电至稳态电压的时间与并行驱动数量无关. 与控制单个液滴相比,并行控制$ n $个液滴时,液滴达到稳态电压需要电压通道提供$ n $倍电荷,即在相同充电时间内,电压通道须提供$ n $倍电流. 如图4所示为液滴并行运动及跨越通道的过程.

图 4

图 4   液滴并行运动及跨越通道的示意图

Fig.4   Schematic diagram of droplet parallel motion and channel crossing


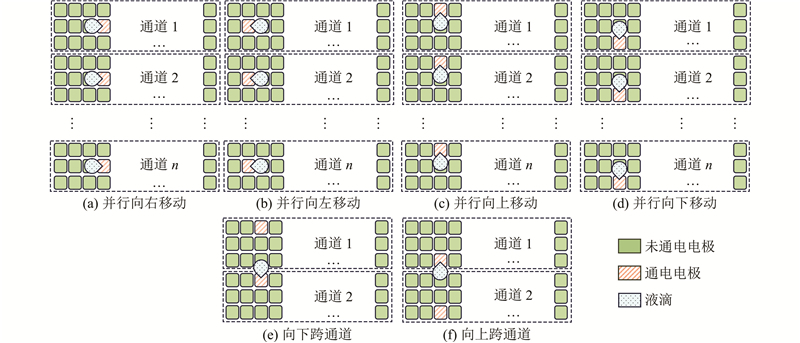
图4(a)、(b)演示了液滴在电极阵列通道内并行横向移动. 当给位于同一电压输出通道的多个液滴左侧的电极施加的电压$ V $≥液滴运动所需的最小驱动电压$ {V}_{\text{m,th}} $时,多个液滴并行向左移动;反之,多个液滴并行向右运动.

图4(c)、(d)演示了液滴在电极阵列通道内并行纵向移动. 当给位于同一电压输出通道的多个液滴上侧的电极施加的电压$ V\geqslant {V}_{\text{m,th}} $时,多个液滴并行向上移动;反之,多个液滴并行向下运动.

图4(e)、(f)演示了液滴跨越通道的过程. 当液滴位于通道上界时,若给电极通道内该列电极的下界电极施加的电压$ V\geqslant {V}_{\text{m,th}} $,则可驱动液滴移动至上一个通道的下界;反之,则可驱动液滴移动至下一个通道的上界.

2. DMF系统构成及芯片制造流程

2.1. DMF系统构成

DMF系统由主控板、电压扩展板、数字微流控芯片及上位机4部分构成,系统构成框图如图5所示.

图 5
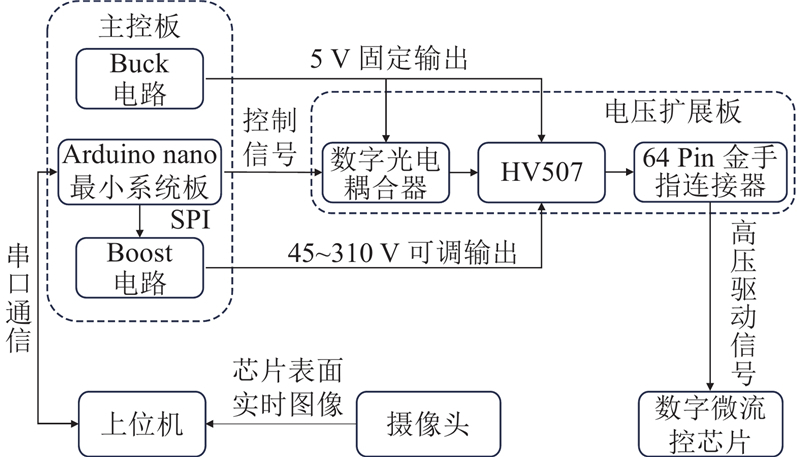
图 5   数字微流控系统构成框图

Fig.5   Block diagram of digital microfluidic system architecture


1)主控板主要由电源模块与微控制器2部分构成. 其中,电源模块包含降压型(DC-DC buck)与升压型(DC-DC boost)2类转换电路. 降压电路采用降压型DC-DC控制器(MP1584)及其外围元件实现,将输入的12 V直流电压降至5 V,为逻辑芯片及相关电路提供低压电源. 升压电路采用升压型DC-DC控制器(MAX1771)与数字电位器(MCP41050)协同工作,实现将12 V输入电压转换为45~310 V内可调的高压输出,以满足液滴驱动需求. 微控制器选用Arduino Nano,用于调控DC-DC升压电路的输出电压,并配合电压扩展模块实现对液滴运动的灵活操控.

2)电压扩展板由数字光电耦合器(ACPL 024L)、高压隔离开关芯片(HV507)和64-Pin金手指连接器组成. ACPL 024L用于实现逻辑控制回路与高压驱动回路的电气隔离,以防止高压回路出现故障而击穿主控板. HV507将主控板中DC-DC boost电路的高压输出扩展为64路可编程高压输出,并通过64-Pin金手指连接器与数字微流控芯片相连. HV507单个高压输出通道的最大输出电流为0.5 mA,而单个液滴在电润湿驱动过程中的稳态电流通常处于μA量级,因此通过并联多个电极通道即可实现多个液滴的并行驱动. 64-Pin金手指连接器使控制电路与数字微流控芯片解耦,使得在不修改控制电路的前提下,可以灵活调整电极阵列的布局及并行电极通道数量,显著提升系统的通用性与可扩展性.

3)数字微流控芯片由电极阵列板、介电层、疏水层及氧化铟锡(ITO)透明玻璃组成,如图6(a)所示.

图 6

图 6   数字微流控芯片的结构及实物图

Fig.6   Structure and photograph of digital microfluidic chip


电极阵列板顶层由7个并行的电极通道(378个2.75 mm×2.75 mm可操控电极)和2个独立控制的储液槽组成,电极间距为100 μm. 储液槽由一个C形电极和4个电极组成的T形构成,该储液槽生成液滴的体积均一性优于传统储液槽[22]. 储液槽设计如图6(b)所示. 电极阵列板使用4层板工艺制造,叠层关系如图6(c)所示. 控制信号由内层1、内层2及底层通过过孔贯通至顶层与顶层电极相连,顶层除电极和丝印外禁止布线,以保证电极阵列表面的平整度.

电极阵列板的每个电极通道由3行18列可独立控制的电极组成,各电极通过金手指连接器与HV507的不同输出通道相连. 各并行电极通道中相同位置的电极并联至HV507的同一高压输出通道,以实现多液滴并行操控. 电极阵列表面覆盖一层厚度为12.5 μm的ETFE薄膜,并经超疏水处理,作为介电层和疏水层. ITO玻璃的导电侧也需要进行超疏水处理,以降低液滴的运动阻力. 数字微流控芯片的具体制造流程见2.2节.

4)使用PyQt工具包构建上位机,图形化界面可以有效降低用户使用门槛. 上位机主要包含通信设置模块、电源控制模块、驱动信号模式设置模块及液滴控制模块. 该上位机使用串口协议与微控制器(Arduino Nano)通信,通信设置模块实现串口通信及串口选择功能. 电源控制模块用于调节电源模块,使其输出45~310 V可调的高压. 驱动信号模式设置模块支持液滴驱动信号模式切换,包括高压阶跃信号模式与高压方波模式(频率、占空比均可调). 液滴控制模块可以通过图形化界面实现液滴生成、运动、合并及拆分功能.

2.2. DMF芯片制造流程

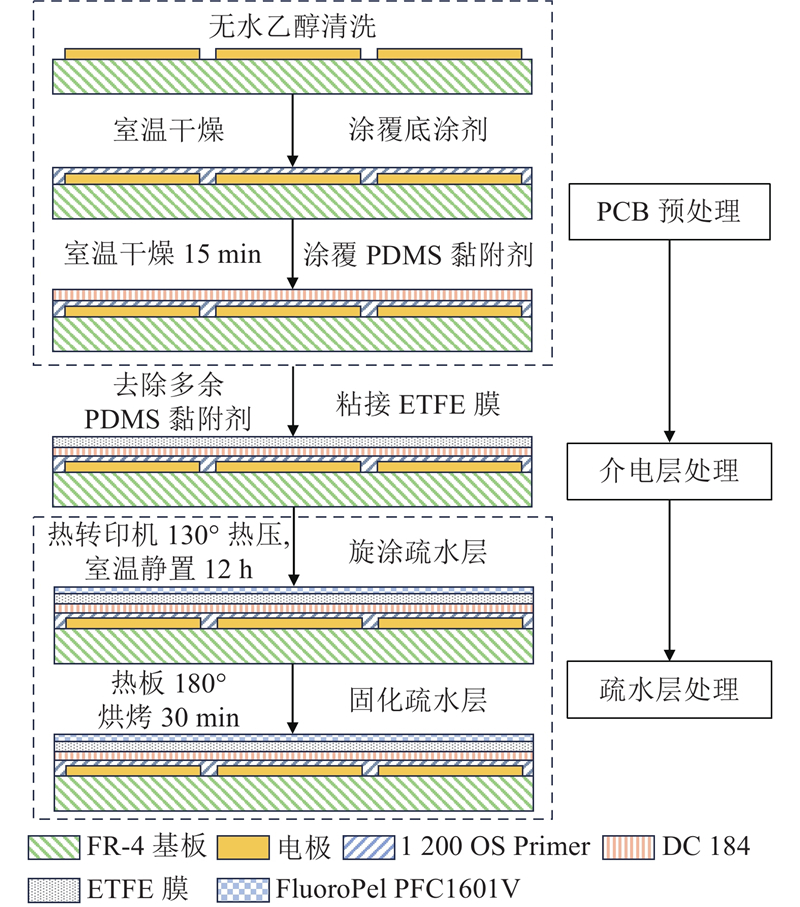
DMF芯片下极板处理流程如图7所示. 将使用JLCEDA PRO设计的电极阵列(见图6)交付给嘉立创(Shenzhen JLC Technology Group Co.,Ltd.)加工制造.

图 7

图 7   下极板处理流程图

Fig.7   Flowchart of bottom plate fabrication process


为了增强PDMS黏附剂在电极表面的附着性能,使用无水乙醇对电极表面进行清洗,以去除可能存在的污染物. 待电极表面干燥后,在电极表面均匀涂覆一层底涂剂(1200 OS Primer, Dow Corning),并于室温下自然风干15 min. 在底涂剂干燥后,将预先配制好的PDMS黏附剂(DC 184, CH DE-Silicone Elastomer Kit, Dow Corning)均匀涂覆于PCB顶层的电极表面,以提升ETFE薄膜的粘接牢固性,并有效抑制热处理过程中气泡的生成.

在清除多余PDMS黏附剂后,将预先裁剪好尺寸合适、厚度为12.5 μm的ETFE薄膜(Shanghai Anyuan New Materials Technology Co., Ltd)覆盖于电极区域.

为了保证ETFE薄膜的均匀贴合及粘接牢固性,使用A4纸包裹已粘接好ETFE薄膜的PCB,并置于已预热至130 ℃的热转印机中进行热压处理. 热压完成后,移除A4纸,用铝箔重新包裹处理后的PCB,并在室温下静置干燥12 h,以确保粘接层充分固化. 在干燥完成后,将处理过的PCB放置于匀胶机吸盘上,使用移液枪在电极阵列中心滴加体积为60 μL的疏水涂层材料(FluoroPel PFC1601V, CYTONIX),并以2 500 r/min的转速旋涂30 s,使疏水涂层均匀覆盖于ETFE薄膜表面. 在旋涂完成后,将其置于180 ℃的热板上烘烤30 min,以固化疏水涂层.

DMF芯片上极板(ITO玻璃)的表面处理流程如图8所示. 使用无水乙醇清洗ITO玻璃表面,待其自然干燥后,将其放置于匀胶机吸盘上,并确保ITO玻璃导电面朝上. 在ITO玻璃导电面滴加体积为60 μL的疏水涂层材料,以2 500 r/min的转速旋涂30 s,使疏水涂层均匀覆盖ITO玻璃导电表面. 在旋涂完成后,将ITO玻璃转移至180 ℃的热板上烘烤30 min,以固化疏水涂层.

图 8
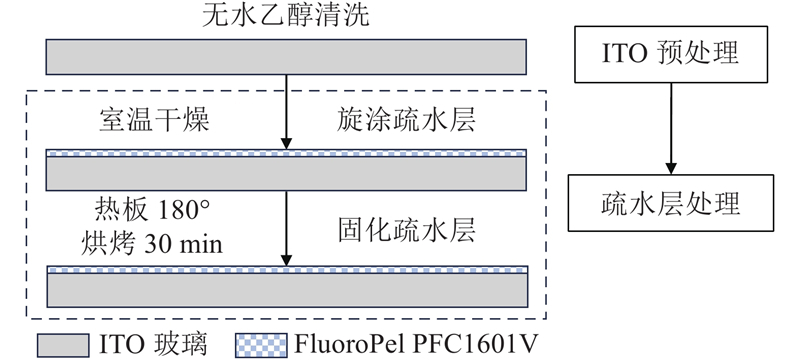
图 8   上极板ITO玻璃表面处理的流程图

Fig.8   Flowchart of surface treatment process for ITO glass top plate


3. 实验和讨论

设计的DMF系统中,单个高压通道可以同时驱动多个电极,实现多液滴的并行操控,从而提升实验通量并降低系统复杂度. 为了保证并行操控的一致性,须关注液滴生成体积的均一性,而储液槽对DMF系统的液滴生成性能具有重要影响. 下文将通过实验分析不同储液槽对DMF系统液滴生成性能的影响以及并行液滴数量对DMF系统液滴驱动性能的影响.

3.1. 储液槽对DMF系统液滴生成性能的影响

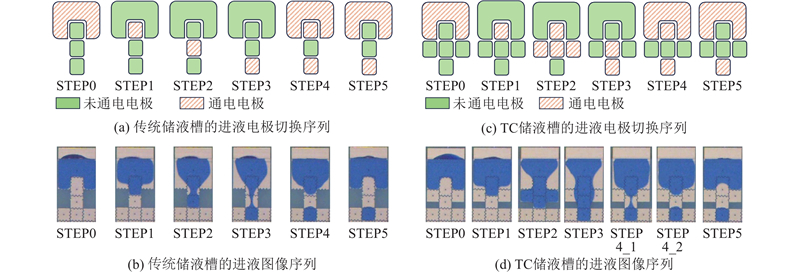
为了研究不同储液槽对DMF系统液滴生成性能的影响,从液滴生成所需的最小驱动电压$ {V}_{\text{g,th}} $和液滴体积均一性2个方面,对传统型与TC型储液槽的液滴生成性能进行对比分析. 如图9(a)、(b)所示分别为传统储液槽的进液电极切换序列及对应的进液图像序列,如图9(c)、(d)所示为TC储液槽的对应结果.

图 9

图 9   不同储液槽的进液过程

Fig.9   Droplet generation processes of different reservoirs


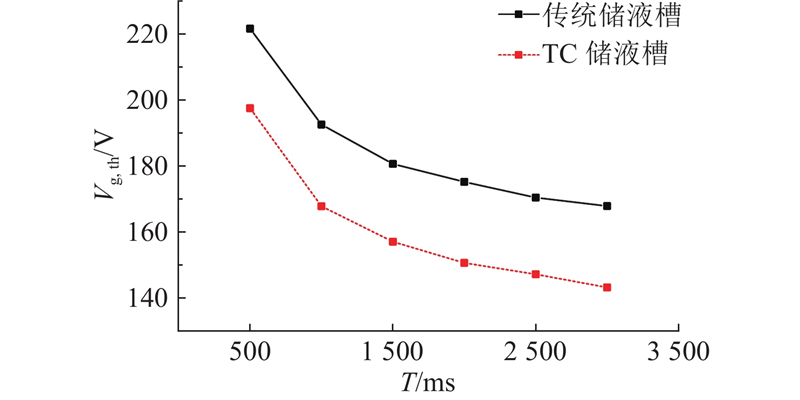
图10给出不同电极切换时间间隔T下2种储液槽对应的$ {V}_{\text{g,th}} $. 实验中,将高压驱动信号设置为频率为1 kHz,占空比为50%的正极性方波. 在各电极切换时间间隔下,2种储液槽对应的$ {V}_{\text{g,th}} $均通过重复实验(n = 10)测得,图10中的数据点表示平均值.

图 10

图 10   不同储液槽进液所需的最小驱动电压

Fig.10   Minimum driving voltages required for droplet generation from different reservoirs


表1进一步给出各时间间隔下$ {V}_{\text{g,th}} $的平均值μV及标准差σV,各测量点的标准差较小,表明实验结果具有良好的重复性.

表 1   不同储液槽在不同时间间隔下最小驱动电压的平均值及标准差(n = 10)

Tab.1  Mean and standard deviation of minimum driving voltage for different reservoirs at different time intervals (n = 10)

T/ms储液槽类型μV/VσV/V
500传统储液槽221.640.22
TC储液槽197.510.15
1000传统储液槽192.570.29
TC储液槽167.790.15
1500传统储液槽180.620.15
TC储液槽157.030.15
2000传统储液槽170.410.15
TC储液槽150.610.15
2500传统储液槽170.410.15
TC储液槽147.160.15
3000传统储液槽167.840.22
TC储液槽143.160.22

新窗口打开| 下载CSV


结果表明,随着电极切换时间间隔的增加,2种储液槽所需的$ {V}_{\text{g,th}} $均逐渐降低并趋于平缓;与传统储液槽相比,TC储液槽在各时间间隔下均表现出更低的$ {V}_{\text{g,th}} $,其中在3 000 ms时差异最为显著,降低幅度约为14.70%. 这种现象的原因如下:电极切换时间间隔的增加延长了电润湿力的作用时间,在表面钉扎力近似保持不变的情况下,较低驱动电压下电荷的累积效应即可产生足以驱动液滴运动的电润湿力[23].

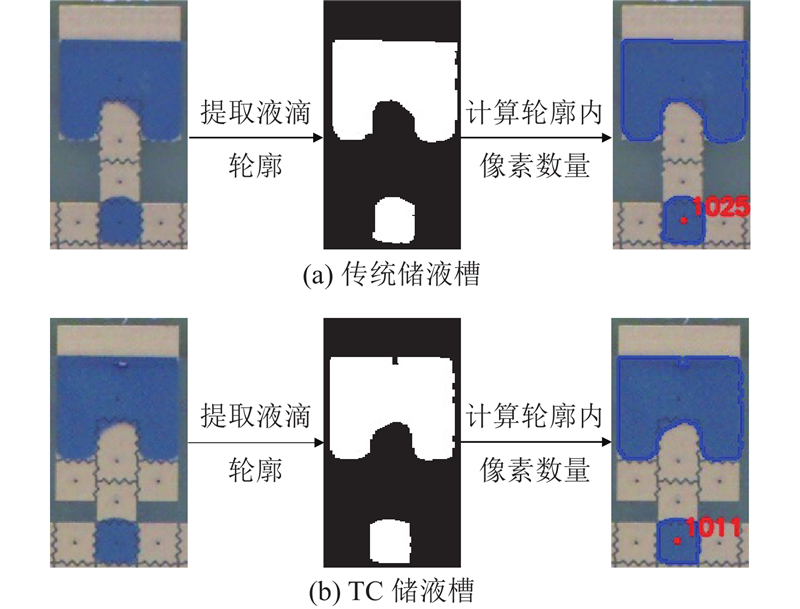
为了分析2种储液槽对液滴生成体积均一性的影响,在电极切换时间间隔为500 ms,驱动信号幅度为290 V,频率为1 kHz,占空比为50%的正极性方波条件下开展实验,每种储液槽对应的液滴生成实验均独立重复进行10次. 由于本DMF系统为2层结构,且ITO上极板与ETFE薄膜之间的间隙固定为280 μm,采用液滴拍摄图像的像素数量来近似表征液滴体积,以评估液滴生成体积的均一性. 在相同的拍摄条件下,将相机采集的RGB图像转换为HSV色彩空间,通过阈值分割提取蓝色液滴轮廓,并计算内部像素数量,如表2所示. 其中,μpixel为液滴像素数量的平均值,σpixel为液滴像素数量的标准差,CVpixel为液滴像素数量的变异系数. 具体的图像处理流程如图11所示.

表 2   不同储液槽对液滴体积均一性的影响

Tab.2  Effect of different reservoirs on droplet volume uniformity

储液槽类型μpixelσpixelCVpixel/%
传统储液槽1028.8013.611.32
TC储液槽1011.405.720.57

新窗口打开| 下载CSV


图 11

图 11   液滴像素计数的图像处理流程

Fig.11   Image processing workflow for droplet pixel quantification


从表2可见,与传统储液槽相比,TC储液槽生成液滴的体积平均值降低约1.69%,表明TC储液槽在减少试剂消耗方面具有一定优势. TC储液槽生成液滴的像素数量标准差由13.61降低至5.72,对应的变异系数由1.32%降低至0.57%,表明液滴体积分布更加集中,体积均一性得到改善,能够更好地满足平行实验对实验条件一致性的需求.

3.2. 并行液滴数量对DMF系统液滴运动性能的影响

根据所提的液滴并行驱动理论可知,在高压信号源输出功率足够的条件下,DMF系统可以实现多组液滴的并行驱动. 为了分析液滴并行数量对液滴运动$ \text{最小驱动电压} $Vm,th的影响,在不同电极切换时间间隔下,对单液滴及5个、7个液滴并行驱动条件下的$ {V}_{\text{m,th}} $进行测试(n = 10).

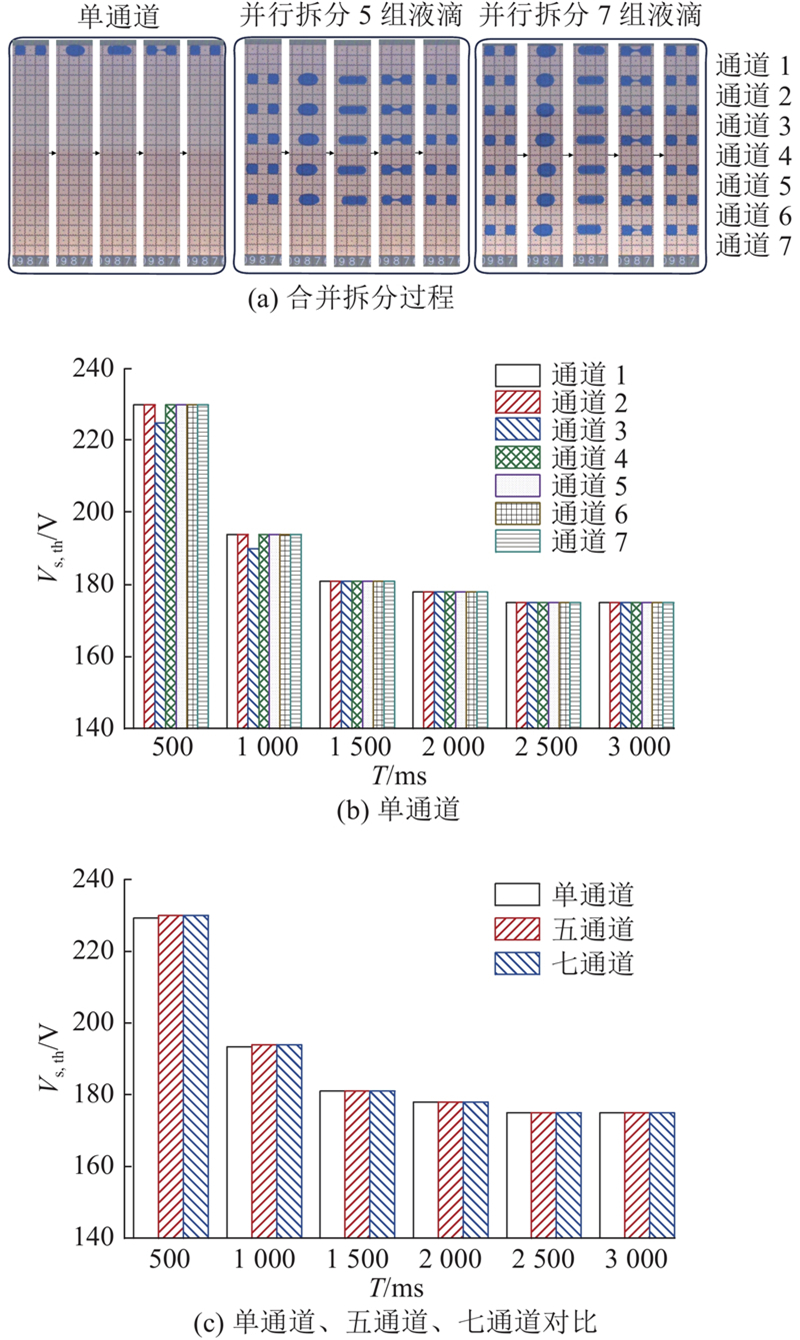
使用移液枪,在暴露于空气中的TC储液槽电极部分滴加体积为15 μL的液滴,将高压驱动信号设置为频率为1 kHz,占空比为50%的正极性方波. 单液滴运动测试时,在第1~7通道分别进行实验,每次仅驱动一个液滴在坐标为(13,0)与(9,0)的电极之间往复运动,并测得对应通道的最小驱动电压. 当并行驱动5个液滴时,液滴在第2~6通道的相同区域内并行往复运动. 当并行驱动7个液滴时,液滴在第1~7通道的相同区域内并行往复运动,如图12(a)所示.

图 12

图 12   液滴并行运动及最小驱动电压对比

Fig.12   Parallel droplet motion and comparison of minimum driving voltage


图12(b)、(c)中的数据点表示平均值. 结果表明,$ {V}_{\text{m,th}} $均随着电极切换时间间隔的增大而逐渐降低并趋于稳定,$ {V}_{\text{m,th}} $的变化趋势与$ {V}_{\text{g,th}} $一致,主要原因是电极切换时间间隔的增加延长了电润湿力的有效作用时间.

从图12(b)可知,不同通道下单个液滴运动的$ {V}_{\text{m,th}} $差异较小,其中第3通道的$ {V}_{\text{m,th}} $最低,与其他通道的最大差值仅为1.66%. 该差异主要由于ETFE薄膜表面疏水性能无法达到绝对一致,在滴加疏水涂层材料时,滴加位置靠近电极阵列中心,导致第三通道的疏水性能略高于其他通道,从而减小该通道的$ {V}_{\text{m,th}} $.

如图12(c)所示,不同并行液滴数量条件下的$ {V}_{\text{m,th}} $测试结果显示,在相同的电极切换时间间隔下,$ {V}_{\text{m,th}} $不随并行液滴数量的增加而显著升高,即使在7个液滴并行驱动条件下,$ {V}_{\text{m,th}} $也仅比单液滴情况升高约1.38%. 上述结果表明,液滴并行数量对$ {V}_{\text{m,th}} $的影响较小,系统具备良好的多液滴并行驱动能力.

3.3. 并行液滴数量对DMF系统液滴拆分性能的影响

为了研究并行液滴数量对DMF系统液滴拆分性能的影响,从液滴拆分所需的最小驱动电压$ {V}_{\text{s,th}} $和拆分后液滴体积的均一性2个方面进行评估.

为了分析液滴并行数量对$ {V}_{\text{s,th}} $的影响,在不同电极切换时间间隔下,对1组、5组及7组液滴并行拆分条件下的$ {V}_{\text{s,th}} $进行测试(n = 10). 实验参数与3.2节一致.

1组液滴拆分测试中,在第1~7通道分别进行实验,液滴在坐标为(8,0)的电极上先合并后拆分,并测得各通道对应的$ {V}_{\text{s,th}} $. 5组液滴并行拆分时,液滴在第2~6通道内同步拆分. 7组液滴并行拆分时,液滴在第1~7通道内同步进行,实验过程如图13(a)所示.

图 13

图 13   液滴并行合并与拆分及最小驱动电压对比

Fig.13   Parallel droplet merging and splitting and comparison of minimum driving voltage


图13(b)、(c)中的数据点表示平均值. 结果表明,$ {V}_{\text{s,th}} $随着电极切换时间的延长而降低,与$ {V}_{\text{g,th}} $的变化趋势一致,均源于电润湿力作用时间的延长. 从图13(b)可知,第三通道的$ {V}_{\text{s,th}} $最低,与其他通道的最大差值仅为2.17%,该差异主要源于ETFE薄膜表面的疏水性能无法达到完全一致,与3.2节中的分析结论相同. 进一步观察图13(c)可知,并行液滴数量对$ {V}_{\text{s,th}} $的影响不明显,即使在7组液滴并行拆分条件下,$ {V}_{\text{s,th}} $也仅比单组液滴提高约0.31%.

为了分析并行液滴数量对液滴拆分后体积均一性的影响,实验条件与3.1节中液滴生成体积均一性实验一致. 在此基础上,按照前述分组,对1组、5组及7组液滴并行拆分后液滴体积的均一性进行对比分析(n = 10). 记录拆分后液滴拍摄图像的像素数量,如表3所示.

表 3   并行液滴数量对拆分后液滴体积均一性的影响

Tab.3  Effect of droplet parallel number on uniformity of split droplet volume

液滴并行数量μpixelσpixelCVpixel/%
1组946.5619.052.01
5组959.7621.832.26
7组962.9525.252.62

新窗口打开| 下载CSV


从表3可知,随着液滴并行数量由1组液滴增加至7组液滴,拆分后液滴体积的变异系数由2.01%增加至2.62%. 尽管变异系数存在轻微上升的趋势,但始终低于3%,表明并行液滴数量的增加未对液滴拆分后的体积均一性产生显著影响.

4. 结 语

针对生物化学领域对大规模平行实验的迫切需求,研发了兼顾低成本、灵活性、高通量的DMF系统. 该系统使用多层PCB工艺制造电极阵列,有效降低了设备的整体制造成本. 模块化的设计理念实现了控制电路与电极阵列的解耦,从而显著提升了电极阵列的设计灵活性,更好地满足了生物化学实验的多样化需求. 通过在电极阵列中并联多个独立电极通道,显著提升了系统通量.

实验结果表明,TC储液槽能够显著降低液滴生成的最小驱动电压(相较于传统储液槽,最小驱动电压的最大降幅可达14.70%),并提升液滴生成体积的一致性. 此外,在多通道并行驱动条件下,DMF系统能够稳定实现多液滴的并行运动与拆分操作,系统性能未随并行液滴数量的增加而出现明显劣化,表现出良好的多液滴并行操作一致性与可扩展性.

综上所述,本研究为DMF系统的多液滴高效并行操作提供了理论依据和实验支撑,为生物化学领域开展大规模平行实验提供了更加经济、高效的解决方案.

在后续工作中,将引入基于视觉识别的闭环反馈机制,对不同通道液滴的运动状态进行实时监测与调节,以进一步提升不同通道间的运动同步性及复杂操作条件下的控制鲁棒性.

参考文献

Thai D A, Liu Y

Nucleic acid amplification tests in digital microfluidics: the promise of next-generation point-of-care diagnostics

[J]. Microsystems and Nanoengineering, 2025, 11 (1): 155

DOI:10.1038/s41378-025-00977-5      [本文引用: 1]

Gumuscu B

Mammalian cell culture and analysis in digital microfluidic platforms

[J]. Lab on a Chip, 2025, 25 (9): 3297- 3313

DOI:10.1039/d5lc00250h     

Dong W, Fu R, Zhang N, et al

Digital microfluidics with integrated Raman sensor for high-sensitivity in-situ bioanalysis

[J]. Biosensors and Bioelectronics, 2025, 271: 117036

DOI:10.1016/j.bios.2024.117036      [本文引用: 1]

Papamatthaiou S, Menelaou P, Oussallam B, et al

Recent advances in bio-microsystem integration and Lab-on-PCB technology

[J]. Microsystems and Nanoengineering, 2025, 11 (1): 78

DOI:10.1038/s41378-025-00940-4      [本文引用: 1]

Han C, Zhang R, He X, et al

A digital manufactured microfluidic platform for flexible construction of 3D co-culture tumor model with spatiotemporal resolution

[J]. Biofabrication, 2025, 17 (1): 015029

DOI:10.1088/1758-5090/ad9636      [本文引用: 1]

Fan W, Li D, Ding J, et al

Reimagining point-of-care assays: automated digital microfluidics for multiplex in vitro diagnostics

[J]. Talanta, 2025, 294: 128270

[本文引用: 1]

Liu Z, Wang S, Wang K, et al

Digital microfluidic-based fluorescence methods for the automated determination of copper ions in wine

[J]. Microchimica Acta, 2025, 192 (3): 157

DOI:10.1007/s00604-025-07019-x      [本文引用: 1]

Ruan Q, Shi C, Lin X, et al

Dynamic whole genome amplification using digital microfluidics for single-cell sequencing

[J]. Chemical Engineering Journal, 2025, 511: 162099

DOI:10.1016/j.cej.2025.162099      [本文引用: 1]

Jin K, Ding F, Liu X, et al

CAB-DMF: enhanced precision in trace-level omics analysis with a capillary action-based digital microfluidic sampling method

[J]. Sensors and Actuators B: Chemical, 2026, 450: 139213

DOI:10.1016/j.snb.2025.139213      [本文引用: 1]

Xie Y, Chen Z, Cai D, et al

Rapid detection of uropathogens using an integrated multiplex digital nucleic acid detection assay powered by a digital-to-droplet microfluidic device

[J]. Analytical Chemistry, 2024, 96 (30): 12561- 12569

DOI:10.1021/acs.analchem.4c02578.s001      [本文引用: 1]

Bai H, Hu J, Liu T, et al

A sample-to-answer digital microfluidic multiplexed PCR system for syndromic pathogen detection in respiratory tract infection

[J]. Lab on a Chip, 2025, 25 (6): 1552- 1564

DOI:10.1039/D4LC00704B      [本文引用: 1]

Zhai J, Liu Y, Ji W, et al

Drug screening on digital microfluidics for cancer precision medicine

[J]. Nature Communications, 2024, 15 (1): 4363

DOI:10.1038/s41467-024-48616-3      [本文引用: 1]

Yoon S, You D K, Jeong U, et al

Microfluidics in high-throughput drug screening: organ-on-a-chip and C. Elegans-based innovations

[J]. Biosensors, 2024, 14 (1): 55

DOI:10.3390/bios14010055      [本文引用: 1]

Xing Y, Liu Y, Chen R, et al

A robust and scalable active-matrix driven digital microfluidic platform based on printed-circuit board technology

[J]. Lab on a Chip, 2021, 21 (10): 1886- 1896

DOI:10.1039/D1LC00101A      [本文引用: 1]

Roy S, Mitra D, Bhattacharya B B, et al. Pin-constrained designs of digital microfluidic biochips for high-throughput bioassays [C]// 2010 International Symposium on Electronic System Design. Bhubaneswar: IEEE, 2010: 4-9.

[本文引用: 1]

Ly K, Pathan A, Rackus D G

A review of electrochemical sensing in droplet systems: droplet and digital microfluidics

[J]. Analytica Chimica Acta, 2025, 1347: 343744

DOI:10.1016/j.aca.2025.343744      [本文引用: 1]

Mugele F, Baret J C

Electrowetting: from basics to applications

[J]. Journal of Physics: Condensed Matter, 2005, 17 (28): R705

DOI:10.1088/0953-8984/17/28/R01      [本文引用: 1]

Millefiorini S, Tkaczyk A H, Sedev R, et al

Electrowetting of ionic liquids

[J]. Journal of the American Chemical Society, 2006, 128 (9): 3098- 3101

DOI:10.1021/ja057606d      [本文引用: 1]

Nanayakkara Y S, Moon H, Payagala T, et al

A fundamental study on electrowetting by traditional and multifunctional ionic liquids: possible use in electrowetting on dielectric-based microfluidic applications

[J]. Analytical Chemistry, 2008, 80 (20): 7690- 7698

DOI:10.1021/ac8009802      [本文引用: 1]

Gong J

All-electronic droplet generation on-chip with real-time feedback control for EWOD digital microfluidics

[J]. Lab on a Chip, 2008, 8 (6): 898- 906

DOI:10.1039/b717417a      [本文引用: 1]

Li Y J, Cahill B P

Frequency dependence of low-voltage electrowetting investigated by impedance spectroscopy

[J]. Langmuir, 2017, 33 (45): 13139- 13147

DOI:10.1021/acs.langmuir.7b03049      [本文引用: 1]

Guan Y, Tong A Y, Nikapitiya N Y J B, et al

Numerical modeling of microscale droplet dispensing in parallel-plate electrowetting-on-dielectric (EWOD) devices with various reservoir designs

[J]. Microfluidics and Nanofluidics, 2016, 20 (2): 39

DOI:10.1007/s10404-016-1703-8      [本文引用: 1]

Xu J, Wang X, Huang Q, et al

Droplet manipulation on an adjustable closed-open digital microfluidic system utilizing asymmetric EWOD

[J]. Lab on a Chip, 2024, 24 (1): 8- 19

DOI:10.1039/D3LC00856H      [本文引用: 1]

/

〈 〉