浙江大学学报(工学版), 2026, 60(12): 2571-2580 doi: 10.3785/j.issn.1008-973X.2026.12.003

机械与动力工程

非对称磁极永磁电机转矩性能分析与多工况优化

许明俊,, 耿慧慧,, 胡文静, 颜世龙, 李文语, 刘世强, 王艺诺

山东理工大学 交通与车辆工程学院,山东 淄博 255000

Torque performance analysis and multi-condition optimization of asymmetric magnetic poles permanent magnet motor

XU Mingjun,, GENG Huihui,, HU Wenjing, YAN Shilong, LI Wenyu, LIU Shiqiang, WANG Yinuo

School of Transportation and Vehicle Engineering, Shandong University of Technology, Zibo 255000, China

通讯作者: 耿慧慧,女,讲师. orcid.org/0000-0002-1908-9645. E-mail:huihuigeng@sdut.edu.cn

收稿日期: 2025-09-18  

基金资助: 国家自然科学基金资助项目(52275261,52505269);山东省自然科学基金资助项目(ZR2025MS914).

Received: 2025-09-18  

Fund supported: 国家自然科学基金资助项目(52275261,52505269);山东省自然科学基金资助项目(ZR2025MS914).

作者简介 About authors

许明俊(1997—),男,博士生,从事新能源汽车驱动电机及控制技术的研究.orcid.org/0009-0003-0880-2040.E-mail:20402010115@stumail.sdut.edu.cn , E-mail:20402010115@stumail.sdut.edu.cn

摘要

为了提升内置式永磁同步电机(IPMSMs)的转矩密度,提出非对称磁极(AMP)转子拓扑结构. 该结构基于N/S极交替排布构建非对称磁极,通过推导非对称磁极转子的磁动势分布函数,结合能量法建立电机输出转矩的解析表达式,揭示非对称磁极设计对输出转矩的作用机理. 为了提升非对称磁极永磁电机在多工况下的综合性能,提出面向多运行工况的协同优化策略. 通过选取4种典型工况下的代表工作点,以同时提升输出转矩和降低损耗为目标,实现了对非对称磁极永磁电机全速域范围内转矩与效率的协同优化. 优化后的电机在各个工作点下的输出转矩均有显著提升,转矩脉动普遍降低5%以上,齿槽转矩减小0.42 N·m,在中高速运行区间,铁芯损耗与永磁体涡流损耗之和在对应工作点下分别降低了2.7%和3%,最高效率提升了1%. 通过电磁仿真与样机试验,对提出的非对称磁极永磁电机的输出性能进行验证. 结果表明,优化后的新型非对称磁极永磁电机具有优良的转矩输出能力与运行效率.

关键词: 永磁电机 ; 非对称磁极 ; 多目标优化 ; 多运行工况 ; 电磁特性

Abstract

An asymmetric magnetic pole (AMP) rotor topology was proposed in order to enhance the torque density of interior permanent magnet synchronous motors (IPMSMs). The AMP structure was constructed based on an alternating N/S pole arrangement. An analytical expression for the electromagnetic torque was established by deriving the magnetomotive force distribution function of the AMP rotor and incorporating the energy method. The analytical expression revealed the underlying mechanism by which the AMP design influenced the output torque. A coordinated optimization strategy for multi-operating scenarios was developed in order to improve the comprehensive performance of the asymmetric magnetic pole permanent magnet synchronous motor (AMP-PMSM) under multiple operating conditions. Four representative operating points under typical working conditions were selected. A torque–efficiency coordinated optimization across the entire speed range was achieved for the proposed motor with the dual objective of simultaneously increasing output torque and reducing loss. The optimized motor exhibited a significant improvement in output torque at all operating points. The torque ripple was generally reduced by more than 5%, and the cogging torque decreased by 0.42 N·m. The sum of the core losses and the permanent magnet eddy current losses was reduced by 2.7% and 3% at the corresponding operating point in the medium and high speed operating range, respectively, while the maximum efficiency was improved by 1%. Electromagnetic simulations and prototype experiments were conducted to validate the performance of the proposed AMP-PMSM. Results demonstrated that the optimized motor achieved superior torque capability and operating efficiency.

Keywords: permanent magnet motor ; asymmetric magnetic pole ; multi-objective optimization ; multiple operating condition ; electromagnetic characteristic

PDF (9142KB) 元数据 多维度评价 相关文章 导出 EndNote| Ris| Bibtex  收藏本文

本文引用格式

许明俊, 耿慧慧, 胡文静, 颜世龙, 李文语, 刘世强, 王艺诺. 非对称磁极永磁电机转矩性能分析与多工况优化. 浙江大学学报(工学版)[J], 2026, 60(12): 2571-2580 doi:10.3785/j.issn.1008-973X.2026.12.003

XU Mingjun, GENG Huihui, HU Wenjing, YAN Shilong, LI Wenyu, LIU Shiqiang, WANG Yinuo. Torque performance analysis and multi-condition optimization of asymmetric magnetic poles permanent magnet motor. Journal of Zhejiang University(Engineering Science)[J], 2026, 60(12): 2571-2580 doi:10.3785/j.issn.1008-973X.2026.12.003

永磁电机以高功率密度、高可靠性和高效率等优势,在电动汽车、航空航天、船舶等领域得到了广泛的应用[1-4]. 作为电动汽车驱动系统的核心部件,驱动电机的性能直接影响整车的动力表现. 转矩密度是衡量永磁电机性能的核心指标,电机拓扑结构的创新是提升永磁电机转矩密度的有效途径.

近年来,为了提升永磁电机的转矩密度,国内外学者在电机拓扑创新方面开展了广泛研究. 乔志伟等[5-8]通过设置不规则磁障以及改变一侧永磁体的形状与材料的方式实现磁极偏移,从而减小磁阻转矩与永磁转矩之间的相位角差,提升输出转矩. 该结构的加工工艺复杂,磁障形状的不规则性增加了转子冲片的制造难度. 杨明磊等[9-11]采用分段式Halbach阵列结构,有效改善了气隙磁密的波形,提高了转矩密度,但多层永磁体布局导致装配复杂度增大,在高速运行条件下转子机械强度面临更大的考验. 在定子侧拓扑优化方面,贾晨等[12-13]提出定子空气槽结构,通过提升工作谐波的绕组因数,实现了输出转矩的有效提高. 该结构改变了定子齿处的磁路分布,可能导致空气槽两侧的局部磁通密度过于集中,进而引起局部饱和.

在电机设计参数的优化方面,智能算法如遗传算法、粒子群算法得到广泛应用. 徐磊等[14]结合响应面模型与多目标遗传算法,以提升转矩品质为目标,优化电机结构参数. 曹永娟等[15]基于分层策略,采用NSGA-Ⅱ多目标遗传算法,对电机的气隙磁密、感应电动势和齿槽转矩等性能进行优化. 谢颖等[16]利用粒子群算法对永磁电机进行优化设计,改善了转矩性能. 上述研究大多聚焦于单一工作点下的性能优化,电动汽车驱动电机在实际运行中面临复杂多变的行驶工况,性能需求动态变化,传统的单一工况优化难以满足实际运行中的全面性能要求.

基于上述分析,本文提出相邻磁极不对称的新型非对称磁极永磁同步电机(asymmetric magnetic poles permanent magnet synchronous motor, AMP-PMSM),介绍非对称磁极的结构特点,分析转子磁动势的分布规律. 基于能量法推导AMP-PMSM的输出转矩表达式,阐明非对称磁极设计对输出转矩和转矩脉动的影响机理. 基于多工况协同优化策略对AMP-PMSM进行多目标优化,选取4种不同工况下的代表性工作点,以同时提升转矩性能和降低损耗为优化目标,对永磁体的结构参数进行协同优化,实现不同工况下的转矩与效率的整体提升. 对优化前、后的AMP-PMSM与传统的对称磁极永磁电机进行电磁特性的对比分析,通过样机试验验证新型AMP-PMSM的性能优越性.

1. AMP-PMSM拓扑结构

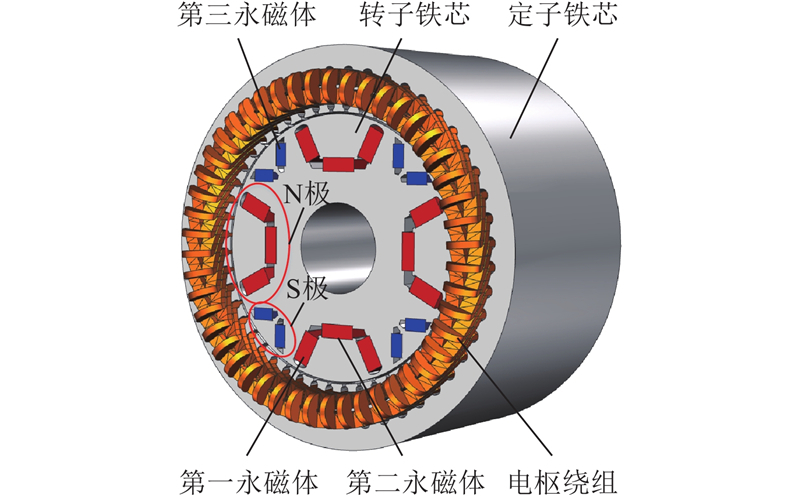
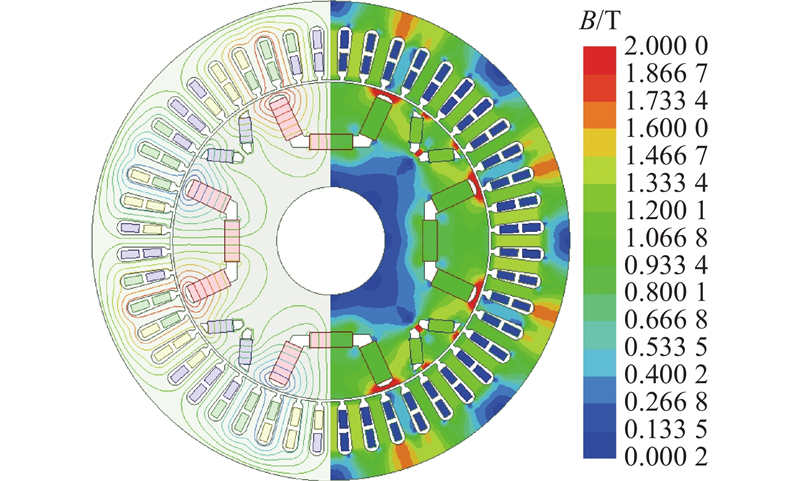
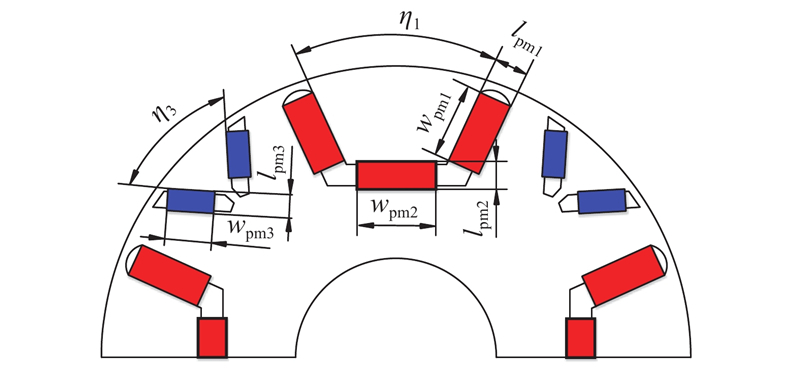
提出AMP-PMSM,相邻的N极与S极采用非对称结构,S极磁极采用常规的V型结构,N极磁极采用U型结构,S极与N极的极弧系数不同. 该N-S极非对称构型有助于调节转子磁动势的分布,提高电机转矩密度. AMP-PMSM的结构如图1所示,主要参数如表1所示,磁力线与磁密云图如图2所示.

图 1

图 1   非对称磁极永磁同步电机的结构图

Fig.1   Structure diagram of asymmetric magnetic poles permanent magnet synchronous motor


表 1   电机的主要参数

Tab.1  Main parameter of motor

参数数值参数数值
相数3定子外径/mm160
极对数4定子内径/mm107.4
定子齿数48转子外径/mm105.8
额定功率/kW5永磁体材料NdFe35
额定转速/(r·min−1)3 000定、转子铁芯材料DW310-35

新窗口打开| 下载CSV


图 2

图 2   磁力线与磁通密度云图

Fig.2   Magnetic field lines and magnetic flux density cloud map


如图2所示,AMP-PMSM共包含3条主磁通路径:第一永磁体单独励磁的磁路、第一与第三永磁体串联励磁的磁路、第二与第三永磁体串联励磁的磁路. AMP-PMSM未出现单极漏磁的现象,漏磁仅集中于永磁体端部区域. 结构设计时,在保证转子铁芯机械强度的前提下,通过减小永磁体端部面积,使该区域的磁通密度易于达到饱和限值,从而有效抑制额外漏磁的产生. 定子齿与定子轭部均未出现饱和现象,整体的磁场分布合理.

2. AMP-PMSM转矩性能与铁芯损耗分析

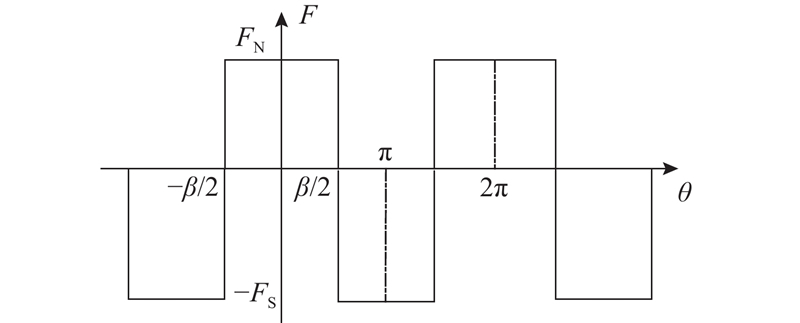
根据AMP-PMSM的主磁路分布,采用的相邻磁极不对称的非对称磁极永磁转子磁动势分布如图3所示[17]. 其中,FN和FS分别为N极与S极的等效转子磁动势,θ为空间电角度,β为N极对应的极弧角度(电角度).

图 3

图 3   非对称磁极永磁同步电机的转子磁动势

Fig.3   Rotor magnetomotive force of asymmetric magnetic poles permanent magnet synchronous motor


一个周期内的转子磁动势分布函数为

$ {F}_{{\mathrm{r}}}\left(\theta \right)=\begin{cases} -{F}_{\text{S}},\;\;-{\mathrm{\text{π}}} \leqslant \theta \leqslant -\dfrac{\beta }{2};\\{F}_{\text{N}},\;\;-\dfrac{\beta }{2} \lt \theta \lt \dfrac{\beta }{2};\\-{F}_{\text{S}},\;\;\dfrac{\beta }{2} \leqslant \theta \leqslant {\mathrm{\text{π}}}.\end{cases} $

从式(1)可知,非对称磁极转子磁动势经傅里叶分解后的函数表达式为

$ {F}_{\text{r}}\left(\theta ,t\right)={F}_{\text{r0}}+\sum \limits_{n=1}^{\mathrm{\infty }}{F}_{\text{r}n}\cos \left(n\theta +n{\omega }_{\text{e}}t\right) . $

式中:n为转子磁动势谐波次数,Fr0为直流分量,Frn为n次谐波幅值,ωe为转子旋转速度. 其中,Fr0和Frn的表达式分别为

$ {F}_{\text{r}0}=\frac{{F}_{\text{N}}\beta -{F}_{\text{S}}\left(2{\mathrm{\text{π}}} -\beta \right)}{2{\mathrm{\text{π}}} } , $

$ {F}_{\text{r}n}=\frac{2}{n\text{π} }\left({F}_{\text{N}}+{F}_{\text{S}}\right)\sin \frac{n\beta }{2} . $

根据磁通连续性原理可知,N极的总磁通量始终等于S极的总磁通量. 在计算转子磁动势时,假设定子表面光滑,气隙长度分布均匀,由此可得

$ \frac{{\mu }_{0}RL}{g}{F}_{\text{N}}\beta =\frac{{\mu }_{0}RL}{g}{F}_{\text{S}}\left(2{\mathrm{\text{π}}} -\beta \right) . $

式中:μ0为真空磁导率,R为定子内圆半径,L为轴向长度,g为气隙长度.

从式(5)可知,非对称磁极结构转子磁动势的直流分量始终为零,因此式(2)可以表示为

$ {F}_{\text{r}}\left(\theta ,t\right)=\sum \limits_{n=1}^{\mathrm{\infty }}{F}_{\text{r}n}\cos \left(n\theta +n{\omega }_{\text{e}}t\right) . $

当电枢绕组通入三相对称正弦电流时,以A相电枢绕组中心线为基准,可得三相绕组空间分布绕组函数为

$ \left. \begin{aligned}& {N}_{{a}}\left(\theta \right)=\displaystyle \sum \limits_{h=1,3,5 \cdots }{N}_{\text{s}h}\cos\; (h\theta) ,\\&{N}_{{b}}\left(\theta \right)=\displaystyle \sum \limits_{h=1,3,5 \cdots }{N}_{\text{s}h}\cos\; [h\left(\theta -2{\mathrm{\text{π}}} /3\right)],\\&{N}_{{c}}\left(\theta \right)=\displaystyle \sum \limits_{h=1,3,5 \cdots }{N}_{\text{s}h}\cos\; [h\left(\theta -4{\mathrm{\text{π}}} /3\right)]\end{aligned}\right\} $

式中:h为绕组函数谐波次数;Nsh为绕组函数谐波幅值,

$ {N}_{\text{s}h}=\frac{2{N}_{\text{w}}{k}_{\text{w}}}{hp{\mathrm{\text{π}}} } , $

其中Nw为每相串联总匝数,kw为绕组因数,p为电机极对数.

三相电流的表达式为

$ \left. \begin{aligned}& {i}_{{a}}(t)={I}_{\mathrm{m}}\cos \left({\omega }_{\text{s}}t+{\theta }_{0}\right),\\&{i}_{{b}}(t)={I}_{\mathrm{m}}\cos \left({\omega }_{\text{s}}t+{\theta }_{0}-2\text{π} /3\right),\\&{i}_{{c}}(t)={I}_{\mathrm{m}}\cos \left({\omega }_{\text{s}}t+{\theta }_{0}-4\text{π} /3\right).\end{aligned} \right\}$

式中:Im为电流峰值,ωs为ωe与p的乘积,θ0为电流初相角.

三相合成磁动势为

$ \begin{aligned}{F}_{\text{s}}\left(\theta ,t\right)=&{F}_{{a}}\left(\theta ,t\right)+{F}_{{b}}\left(\theta ,t\right)+{F}_{{c}}\left(\theta ,t\right)=\\&{N}_{{a}}\left(\theta \right){i}_{{a}}(t)+{N}_{{b}}\left(\theta \right){i}_{{b}}(t)+{N}_{{c}}\left(\theta \right){i}_{{c}}(t).\end{aligned} $

将式(7)、(9)代入式(10),可得

$\begin{split} {F}_{\text{s}}\left(\theta ,t\right)=&\sum \limits_{k=0,1,2 \cdots }\left[{F}_{({\mathrm{6}}k{\mathrm{+1}})s}\cos \left({\omega }_{\text{s}}t-(6k+1)\theta \right)\right]+\\&\sum \limits_{k=1,2 \cdots }\left[{F}_{{(6k-1)s}}\cos \left({\omega }_{\text{s}}t+(6k-1)\theta \right)\right].\end{split} $

式中:Fvs为v(v = 6k ± 1)次谐波幅值,

$ {F}_{{v{\mathrm{s}}}}=\frac{3{N}_{\text{w}}{k}_{\text{w}}{I}_{\mathrm{m}}}{vp{\mathrm{\text{π}}} } . $

式(11)可以表示为

$ {F}_{\text{s}}\left(\theta ,t\right)=\sum \limits_{v}{F}_{{v{\mathrm{s}}}}\cos \left(v\theta -{\omega }_{\text{s}}t\right);v=6k+1(k=0,\pm 1, \cdots ). $

考虑定子开槽影响的气隙磁导函数可以表示为

$ \mathit{\Lambda }\left(\theta \right)=\sum \limits_{m=0}^{\mathrm{\infty }}{\mathit{\Lambda }}_{{m}}\cos \left(\frac{mZ}{p}\theta \right) . $

式中:m为气隙磁导函数的谐波次数;Λm为磁导函数的m次谐波的幅值,m = 0时为磁导函数的直流分量;Z为定子齿数.

在忽略铁芯饱和的条件下,根据能量法可得非对称磁极永磁电机的输出转矩表达式:

$ {T}_{\text{e}}=\frac{\partial {W}_{\text{m}}}{\partial {\theta }_{\text{r}}}=\frac{LRg}{2{\mu }_{0}}\frac{\partial }{\partial {\theta }_{\text{r}}}\int \nolimits_{0}^{2{\mathrm{\text{π}}} }{\left[{B}_{\text{r}}\left(\theta ,t\right)+{B}_{\text{s}}\left(\theta ,t\right)\right]}^{2}{\mathrm{d}}\theta .$

式中:Wm为气隙磁共能;Br(θ, t)为永磁磁场产生的气隙磁密,

$ \begin{split} {B}_{\text{r}}\left(\theta ,t\right)=&{F}_{\text{r}}\left(\theta ,t\right)\mathit{\Lambda }\left(\theta \right)=\\&\frac{1}{2}\sum \limits_{n=1}^{\mathrm{\infty }}\sum \limits_{{m}=0}^{\mathrm{\infty }}{F}_{\text{r}n}{\mathit{\Lambda }}_{\textit{m}}\Bigg[\cos \left(n{\omega }_{\text{e}}t+\theta \left(n+\dfrac{mZ}{p}\right)\right)+\\&\cos \left(n{\omega }_{\text{e}}t+\theta \left(n-\dfrac{mZ}{p}\right)\right)\Bigg];\\[-4pt]\end{split}$

Bs(θ, t)为电枢磁场产生的气隙磁密,

$\begin{split} {B}_{\text{s}}\left(\theta ,t\right)=&{F}_{\text{s}}\left(\theta ,t\right)\mathit{\Lambda }\left(\theta \right)=\\&\frac{1}{2}\sum \limits_{v}\sum \limits_{{m}=0}^{\mathrm{\infty }}{F}_{{v{\mathrm{s}}}}{\mathit{\Lambda }}_{\textit{m}} \Bigg[\cos \left({\omega }_{\text{s}}t-\theta \left(v-\dfrac{mZ}{p}\right)\right)+ \\&\cos \left({\omega }_{\text{s}}t-\theta \left(v+\dfrac{mZ}{p}\right)\right)\Bigg].\\[-4pt]\end{split}$

根据上述推导可知,在定子磁动势与磁导函数相同的条件下,非对称磁极结构对输出转矩的影响主要源于该结构对转子磁动势基波与谐波幅值Frn的作用. 在不同的极弧角度β下,AMP-PMSM转子磁动势的基波幅值变化曲线如图4所示.

图 4
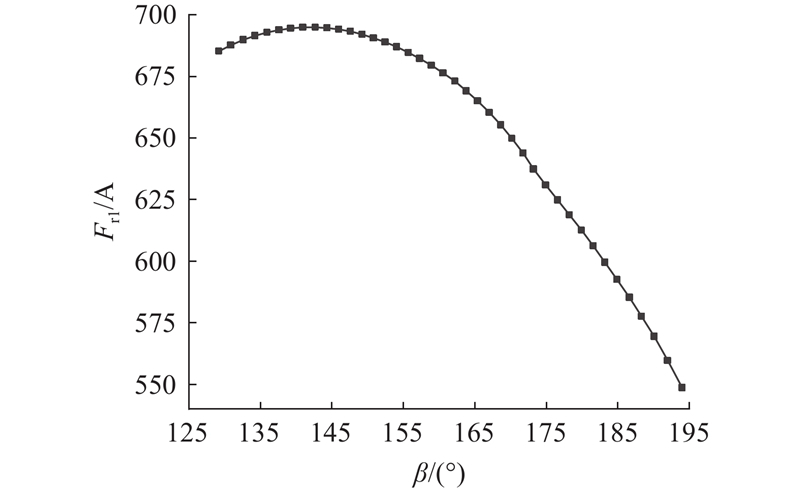
图 4   不同极弧角度下转子磁动势的基波幅值

Fig.4   Fundamental amplitude of rotor magnetomotive force under different pole arc angle


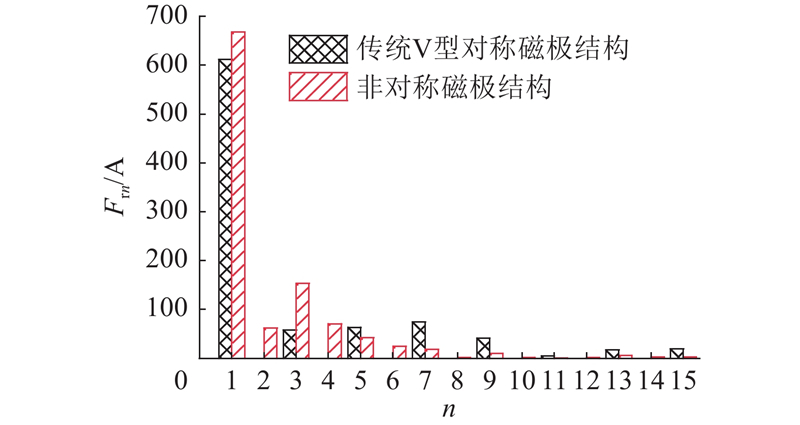
从图4可知,随着β的增大,转子磁动势基波幅值呈现先增大后减小的趋势. 通过合理设计非对称磁极结构相邻磁极的磁动势,可以有效增大转子磁动势的基波幅值. 在永磁体体积一致的条件下,AMP-PMSM与传统V型对称磁极结构的转子磁动势谐波对比如图5所示.

图 5

图 5   转子磁动势谐波的对比

Fig.5   Comparison of rotor magnetomotive force harmonic


从图5可知,与传统的V型对称结构相比,非对称磁极结构的转子磁动势基波幅值从611.14 A提升至667.05 A,增幅约为9.1%,前15次谐波中除3次谐波外,其余奇次谐波幅值均减小. 由于磁场分布的不对称性,该结构引入偶次谐波,其中2次、4次和6次谐波的幅值较高. 根据磁场调制理论[18]可知,基波幅值的提升有助于增强输出转矩,提高转矩密度. 偶次谐波因缺乏极对数匹配且转速一致的定子磁动势成分,不产生有效转矩,但会与气隙磁导相互作用引发转矩脉动. 这类偶次谐波还会导致电机铁芯损耗增加. 铁芯损耗可以通过Bertotti模型进行计算[1]:

$ {P}_{\text{Fe}}={k}_{\text{h}}{B}^{2}f+{k}_{\text{e}}{B}^{2}{f}^{2}+{k}_{\text{c}}{B}^{1.5}{f}^{1.5} . $

式中:kh为磁滞损耗系数,B为磁通密度幅值,f为气隙磁场频率,ke为涡流损耗系数,kc为附加损耗系数.

从式(18)可知,铁芯损耗与气隙磁密密切相关. 非对称磁极结构引入的偶次谐波会使气隙磁场谐波含量增加,进而显著影响铁芯损耗.

为了在提升AMP-PMSM转矩密度的同时抑制转矩脉动并降低铁芯损耗,须对FN、FS及β进行协同优化,以调控磁动势分布,在提高基波幅值的同时削弱偶次谐波的不利影响. 由于上述参数由永磁体结构决定,后续将重点围绕非对称磁极永磁体的关键结构参数开展优化,实现AMP-PMSM输出性能的综合提升.

3. AMP-PMSM多工况优化

为了提升AMP-PMSM的综合性能,基于电动汽车的不同运行工况,针对AMP-PMSM进行转矩与效率的协同优化. 优化参数的示意图如图6所示,取值范围如表2所示.

图 6

图 6   AMP-PMSM设计参数的示意图

Fig.6   Schematic diagram of AMP-PMSM design parameter


表 2   设计变量取值范围表

Tab.2  Table of design variable value range

设计变量初始值约束范围
第一永磁体充磁方向长度lpm1/mm65~7
第一永磁体宽度wpm1/mm12.512~14
第二永磁体充磁方向长度lpm2/mm65~7
第二永磁体宽度wpm2/mm1514~16
第三永磁体充磁方向长度lpm3/mm43~5
第三永磁体宽度wpm3/mm98~10
第一永磁体夹角η1/(°)4035~55
第三永磁体夹角η3/(°)8070~90

新窗口打开| 下载CSV


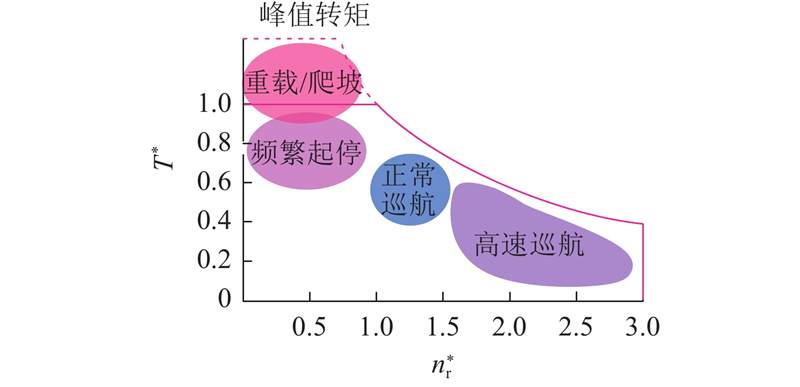
电动汽车的不同运行工况在驱动电机整个速度范围内的分布情况如图7所示[19]. 其中,$n_{\mathrm{r}}^* $和T*分别为转速和转矩的标幺值. 为了提升AMP-PMSM在不同运行工况下的综合性能,根据图7所示的工况分布,选取4个具有代表性的工作点进行多目标优化,具体如下. Op1: (0.5nrated, 1.2Trated),重载/爬坡工况. Op2: (0.5nrated, 0.9Trated),频繁启停工况. Op3: (1.2nrated, 0.7Trated),普通巡航工况. Op4: (2nrated, 0.5Trated),高速巡航工况. 其中,nrated为额定转速,Trated为额定转矩. 针对不同的工作点,须侧重的优化目标也不同. 对于工作点Op1和Op2,优化目标为实现平均输出转矩最大化,同时使转矩脉动与齿槽转矩最小化. 对于工作点Op3和Op4,优化目标为实现平均输出转矩最大化,同时最小化铁芯损耗(core loss, Cl)与永磁体涡流损耗(eddy loss, El).

图 7

图 7   驱动电机运行工况的分布图

Fig.7   Distribution of drive motor operating condition


采用进化算法进行多目标优化,各工作点下的Pareto解集分布如图8所示. 其中,Tavg为平均输出转矩,Trip为转矩脉动,Tcog为齿槽转矩.

图 8
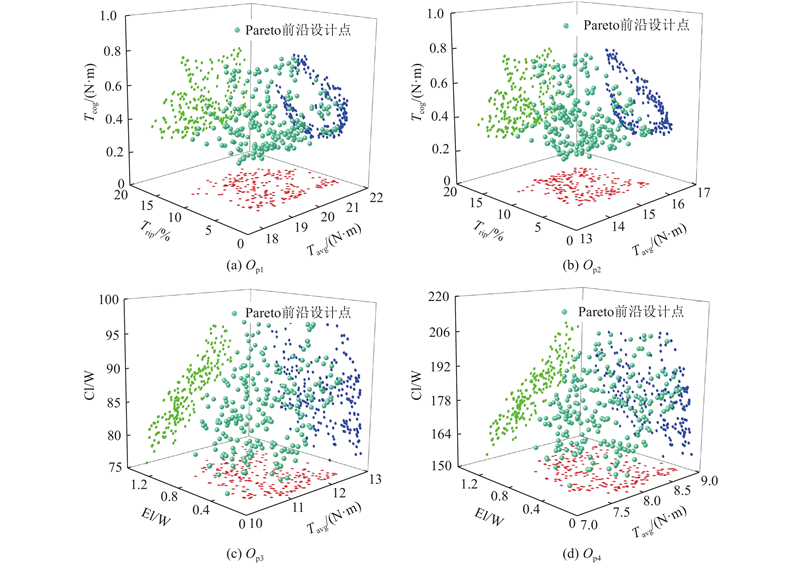
图 8   各个工作点下的Pareto前沿设计点分布图

Fig.8   Distribution of Pareto front design points at different operating points


为了从各设计点中确定相对最优解,定义参数匹配系数. 该系数越大,表明优化后永磁电机的综合性能越优[20]. 各工作点下的参数匹配系数由下式表示:

$ \left.\begin{aligned}\displaystyle&S_1 = \left[ C_1 \frac{T_{\mathrm{avg1}}(i)}{T_{\mathrm{avg1}}(0)} - C_2 \frac{T_{\mathrm{r1}}(i)}{T_{\mathrm{rip1}}(0)} - C_3 \frac{T_{\mathrm{cog}}(i)}{T_{\mathrm{cog}}(0)} \right] \times 100 ,\\[1.8em]&\displaystyleS_2 = \left[ C_4 \frac{T_{\mathrm{avg2}}(i)}{T_{\mathrm{avg2}}(0)} - C_5 \frac{T_{\mathrm{r2}}(i)}{T_{\mathrm{rip2}}(0)} - C_6 \frac{T_{\mathrm{cog}}(i)}{T_{\mathrm{cog}}(0)} \right] \times 100 ,\\[1.8em]&\displaystyleS_3 = \left[ C_7 \frac{T_{\mathrm{avg3}}(i)}{T_{\mathrm{avg3}}(0)} - C_8 \frac{{\mathrm{Cl}}_3(i)+{\mathrm{El}}_3(i)}{{\mathrm{Cl}}_3(0)+{\mathrm{El}}_3(0)} \right] \times 100 ,\\[1.8em]&\displaystyleS_4 = \left[ C_9 \frac{T_{\mathrm{avg4}}(i)}{T_{\mathrm{avg4}}(0)} - C_{10} \frac{{\mathrm{Cl}}_4(i)+{\mathrm{El}}_4(i)}{{\mathrm{Cl}}_4(0)+{\mathrm{El}}_4(0)} \right] \times 100.\end{aligned}\right\} $

式中:i表示不同的设计点;Tavg1(0)~Tavg4(0)为各工作点的初始平均转矩;Trip1(0)、Trip2(0)分别为Op1和Op2的初始转矩脉动;Tcog(0)为初始齿槽转矩;Cl3(0)、Cl4(0)分别为Op3和Op4的初始铁芯损耗;El3(0)、El4(0)为对应的永磁体涡流损耗;C1~C10为权重系数. 针对不同工况下的优化目标,对300个设计点进行权重分析,采用CRITIC权重法计算得到各权重系数,结果如表3所示.

表 3   权重系数表

Tab.3  Weight coefficient table

权重系数数值权重系数数值
C10.43C60.27
C20.31C70.55
C30.26C80.45
C40.43C90.55
C50.30C100.45

新窗口打开| 下载CSV


为了在多工况下实现电机的最优综合性能,须计算综合考虑各工作点的参数匹配系数S,公式如下:

$ S=S_{1}+S_{2}+S_{3}+S_{4} . $

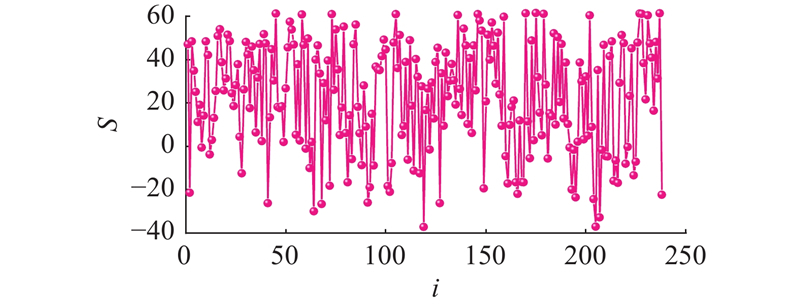
根据式(19)、(20)得到不同设计点的参数匹配系数,如图9所示. 其中,i为设计点编号. 第175个设计点的参数匹配系数最大,故选为相对最优工作点. 优化前、后的参数及性能对比分别如表4、5所示. 从表5可知,多目标优化后电机在各工作点下的性能均得到改善,实现了转矩与效率的协同优化.

图 9

图 9   参数匹配系数的分布图

Fig.9   Distribution plot of parameter matching coefficient


表 4   AMP-PMSM优化参数的对比表

Tab.4  Comparison table of optimized parameters for AMP-PMSM

参数优化前优化后参数优化前优化后
l1/mm66.8w1/mm12.513
l2/mm65.5w2/mm1514.8
l3/mm44.9w3/mm99.2
η1/(°)4054η3/(°)8089

新窗口打开| 下载CSV


表 5   AMP-PMSM优化结果的对比表

Tab.5  Comparison table of optimization results for AMP-PMSM

状态Tavg1/(N·m)Trip1/%Tcog/(N·m)Tavg2/(N·m)Trip2/%
优化前19.312.40.714.514.7
优化后20.16.90.28157.2
状态Tavg3/(N·m)(Cl3+El3)/WTavg4/(N·m)(Cl4+El4)/W
优化前11.389.38186.3
优化后11.686.98.2180.8

新窗口打开| 下载CSV


4. AMP-PMSM输出特性的对比

4.1. 输出转矩的对比

为了对比优化前、后AMP-PMSM和传统V型永磁电机在不同工作点下的转矩输出性能,仿真得到AMP-PMSM各工作点下的输出转矩T曲线,如图10所示.

图 10
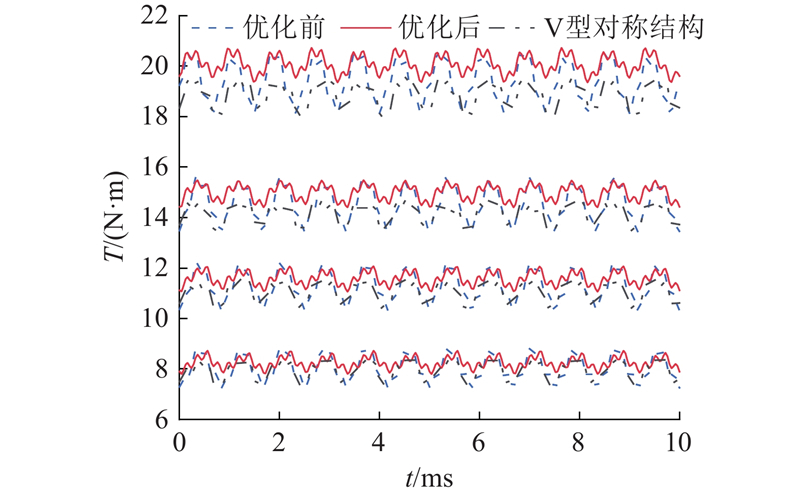
图 10   不同工作点下的输出转矩

Fig.10   Output torque at different operating points


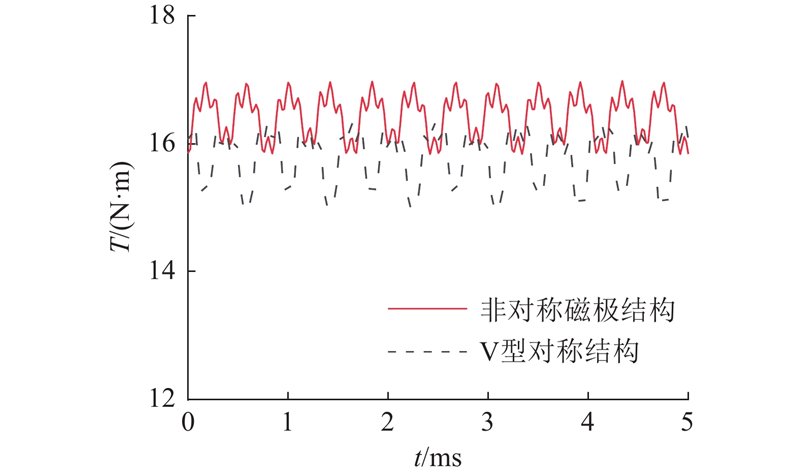
从图10和表5可知,在各工作点下,优化后的AMP-PMSM输出转矩均提升,转矩脉动下降. 与传统的V型对称结构相比,AMP-PMSM在Op1点处的平均转矩增加1.2 N·m,转矩脉动减小1.2%. 在Op2点处的平均转矩增加0.8 N·m,转矩脉动减小0.7%. 在Op3点处的平均转矩增加0.5 N·m,转矩脉动减小1.5%. 在Op4点处的平均转矩增加0.3 N·m,转矩脉动减小2%. 结果表明,优化后AMP-PMSM在各工况下的平均转矩更高,转矩脉动更小. 如图11所示,对比了永磁体体积相同时额定工况下的输出转矩.

图 11

图 11   输出转矩的对比图

Fig.11   Comparison diagram of output torque


从图11可知,在永磁体体积相同的条件下,传统V型对称结构的平均转矩为15.7 N·m,转矩脉动为8.3%,而AMP-PMSM的平均转矩为16.4 N·m,转矩脉动为7%. 结果表明,非对称磁极结构通过增大转子磁动势基波幅值提升了转矩密度,且在优化后有效抑制了偶次谐波引起的转矩脉动.

4.2. 齿槽转矩的对比

优化前、后AMP-PMSM与传统V型对称磁极永磁电机的齿槽转矩对比结果如图12所示.

图 12
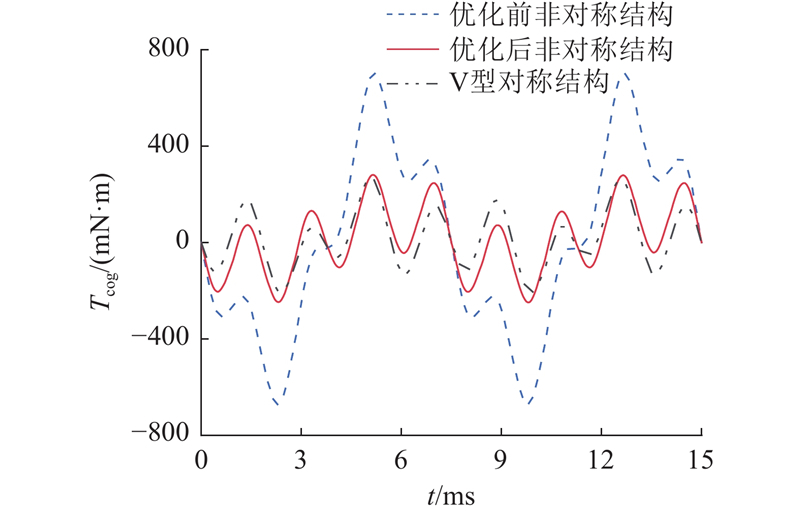
图 12   齿槽转矩的对比图

Fig.12   Comparison diagram of cogging torque


从图12可知,优化后AMP-PMSM的齿槽转矩峰值由0.7 N·m降至0.28 N·m,与传统V型对称结构的0.26 N·m相近. 结果表明,在多目标优化后,AMP-PMSM在提升转矩密度的同时,可以将齿槽转矩维持在与对称结构相当的水平.

4.3. 铁芯损耗和永磁体涡流损耗的对比

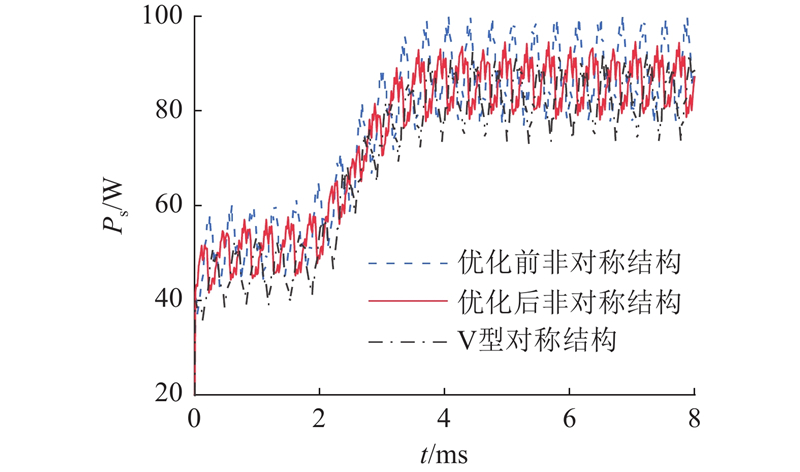
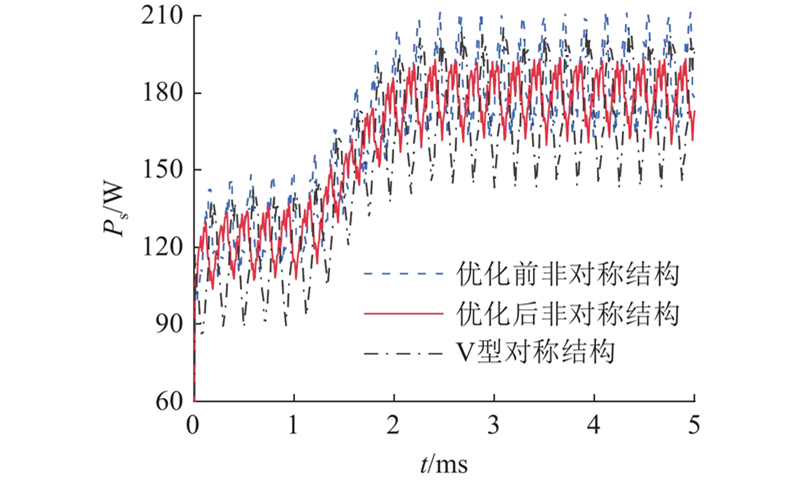
在Op3和Op4工作点处,优化前、后AMP-PMSM与传统V型对称磁极永磁电机的铁芯损耗与永磁体涡流损耗之和Ps的对比结果分别如图13、14所示. 可知,在Op3工作点处,优化后铁芯损耗与永磁体涡流损耗之和的平均值由89.3 W降至86.9 W,降幅为2.7%,比传统的V型结构增加了3.5 W. 在Op4工作点处,损耗平均值由186.3 W降至180.8 W,降幅达到3%,比传统V型结构增加了5.9 W. 优化后电机损耗虽然有所下降,但因气隙磁场中的偶次谐波含量增大,损耗略高于传统的V型结构. 优化前、后AMP-PMSM的铁损图如图15、16所示.

图 13

图 13   Op3工作点处的损耗之和对比

Fig.13   Comparison of sum of loss at operating point Op3


图 14

图 14   Op4工作点处的损耗之和对比

Fig.14   Comparison of sum of loss at operating point Op4


图 15

图 15   优化前的铁损图

Fig.15   Core loss map before optimization


图 16

图 16   优化后的铁损图

Fig.16   Core loss map after optimization


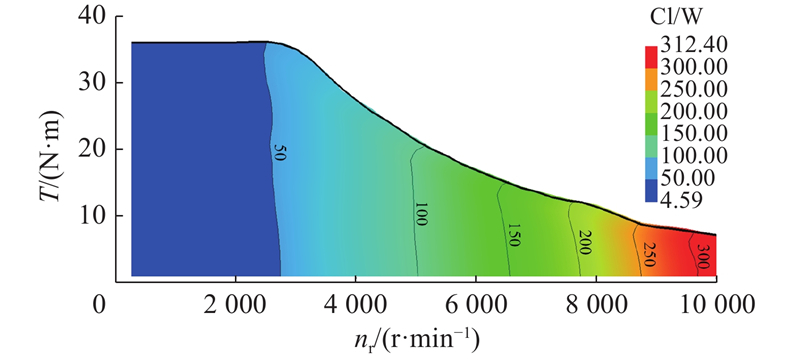
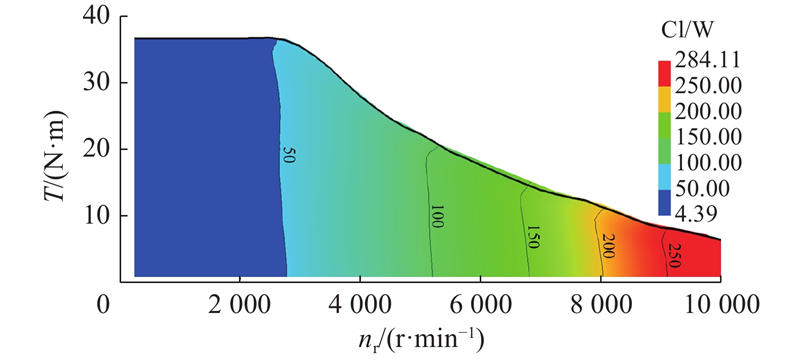
从图15、16可知,随着转速的升高,铁芯损耗逐渐增加. 在相同转速下,优化后电机的铁芯损耗较优化前降低,尤其是在中高速区间下降更明显. 这验证了所提出的多工况优化方法在提高AMP-PMSM输出转矩的同时,能够有效地降低损耗,提升能量转换效率.

4.4. 效率对比

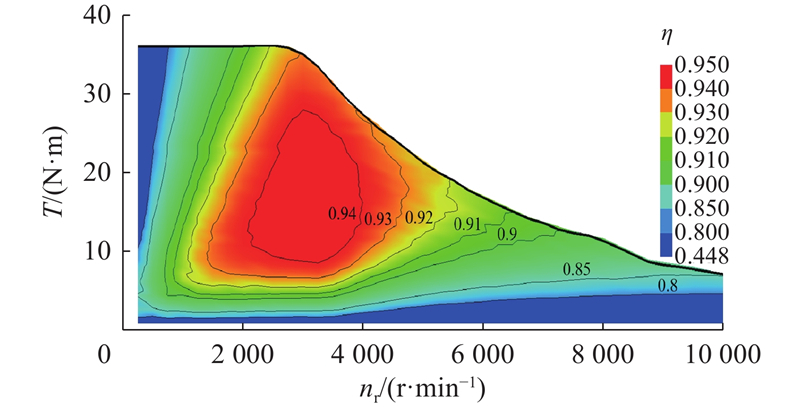
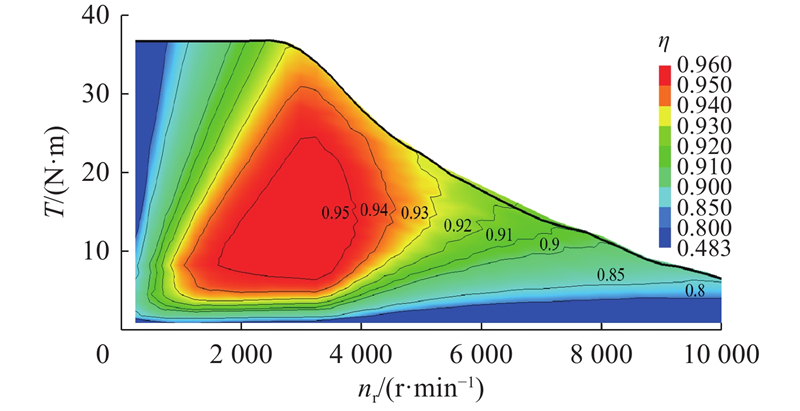
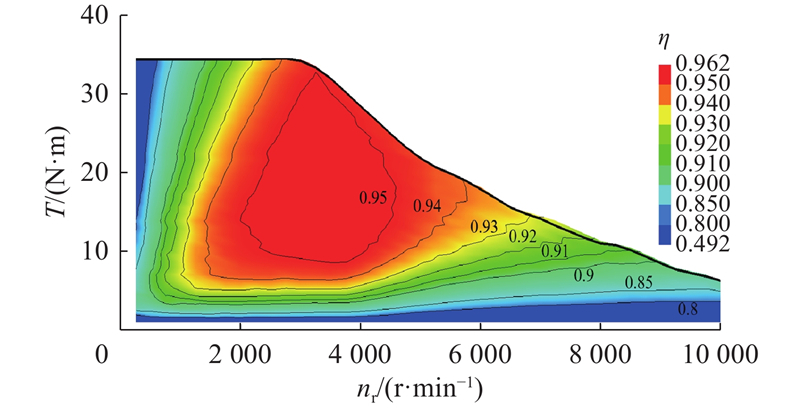
在控制铜耗一致的条件下,对优化前、后AMP-PMSM及传统V型永磁电机的效率进行仿真,得到的效率$\eta $分别如图17~19所示.

图 17

图 17   优化前AMP-PMSM的效率图

Fig.17   Efficiency map of AMP-PMSM before optimization


图 18

图 18   优化后AMP-PMSM的效率图

Fig.18   Efficiency map of AMP-PMSM after optimization


图 19

图 19   传统V型永磁电机的效率图

Fig.19   Efficiency map of conventional V-type permanent magnet motor


从图17、18可知,优化后AMP-PMSM的最高效率由95%提升至96%,出现在额定工作点附近. 这主要得益于电机转矩输出能力的增强和铁芯损耗的有效抑制,优化后电机高效率区更宽且整体效率提高. 与传统的V型永磁电机相比,AMP-PMSM在恒转矩区的输出转矩有所提高. 由于铁芯损耗相对较高,AMP-PMSM的最高效率略低于传统的V型永磁电机.

5. 试验验证

为了验证AMP-PMSM的整体性能,基于优化后的参数制造样机并开展试验. 如图20所示为所加工的转子铁芯和定子组件以及空载反电动势的测试平台.

图 20
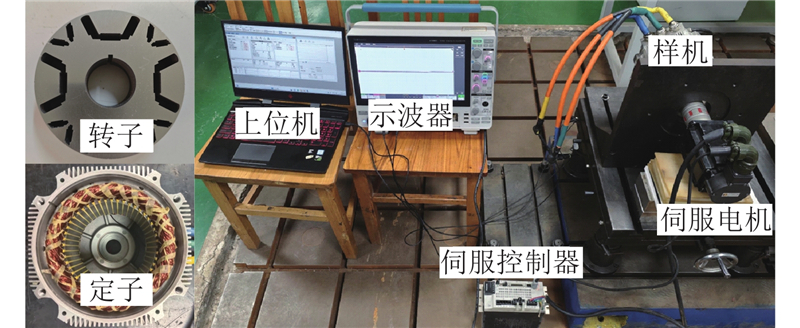
图 20   样机以及反电动势试验台

Fig.20   Prototype and back electromotive force test bench


在额定转速下,对样机开展空载反电动势试验,结果与有限元仿真的对比如图21所示. 其中,E为空载反电动势.

图 21
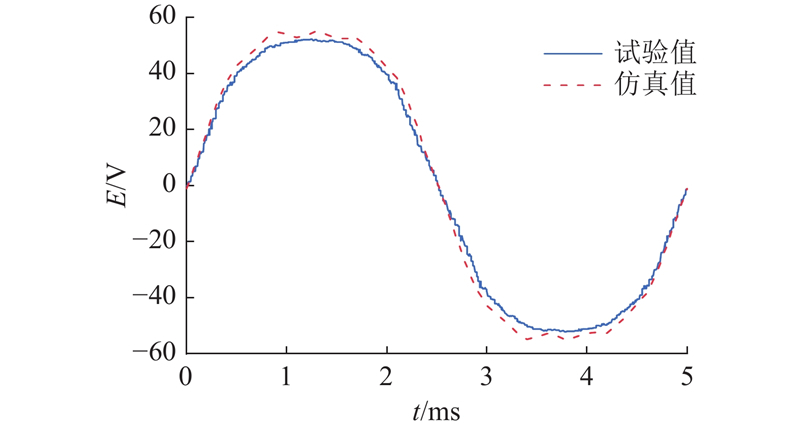
图 21   空载反电动势的仿真与试验结果

Fig.21   Simulation and experimental result of no-load back electromotive force


从图21可知,空载反电动势的试验与仿真波形吻合良好,具有较好的正弦性. 受加工与装配的影响,试验反电动势的幅值略低于仿真值,但畸变率分别为11.1%和9.4%,差异较小且处于较低水平,验证了仿真模型的准确性,有助于抑制电机振动噪声,提高运行平稳性. 齿槽转矩的测试平台及测试结果分别如图22、23所示.

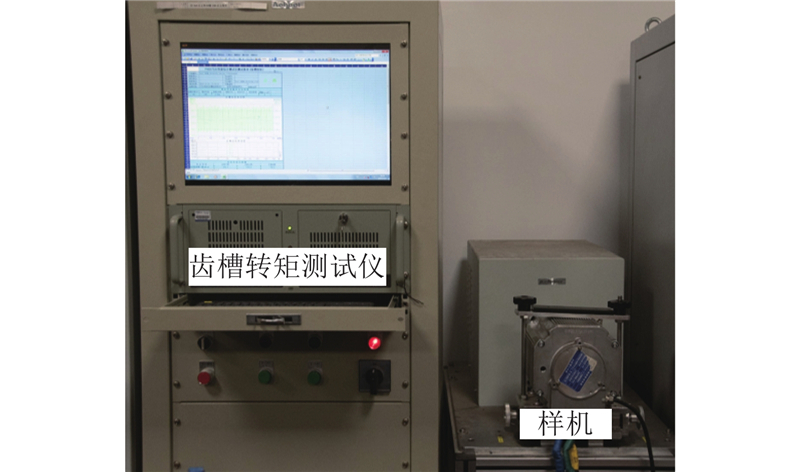
图 22

图 22   齿槽转矩的试验台

Fig.22   Test bench of cogging torque


图 23

图 23   齿槽转矩的试验结果

Fig.23   Test result of cogging torque


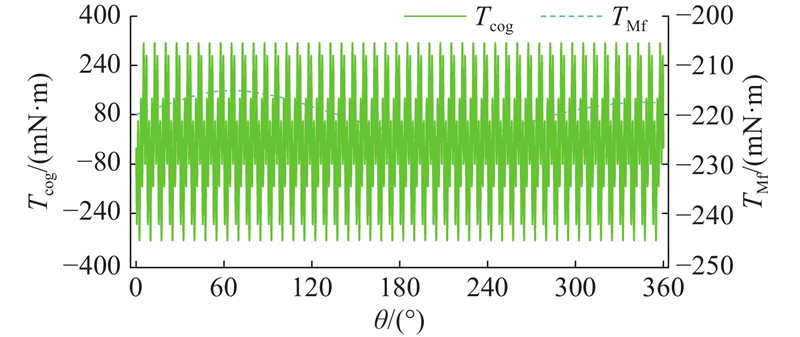
从图23可知,齿槽转矩呈周期性波动,通过试验测得,峰值约为0.32 N· m,与仿真值0.28 N·m的误差仅为0.04 N·m,验证了仿真模型的准确性,表明优化后的AMP-PMSM具有较小的齿槽转矩.

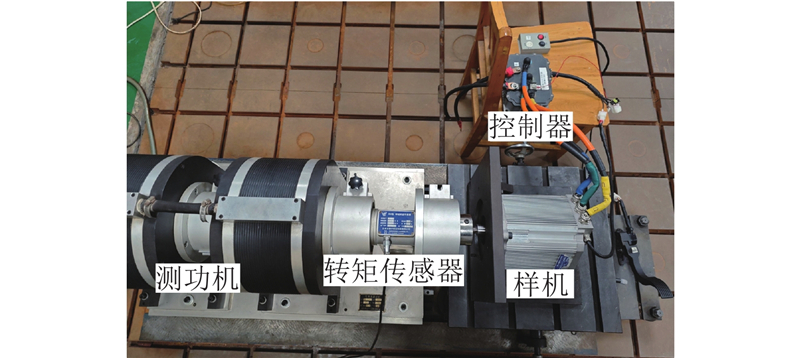
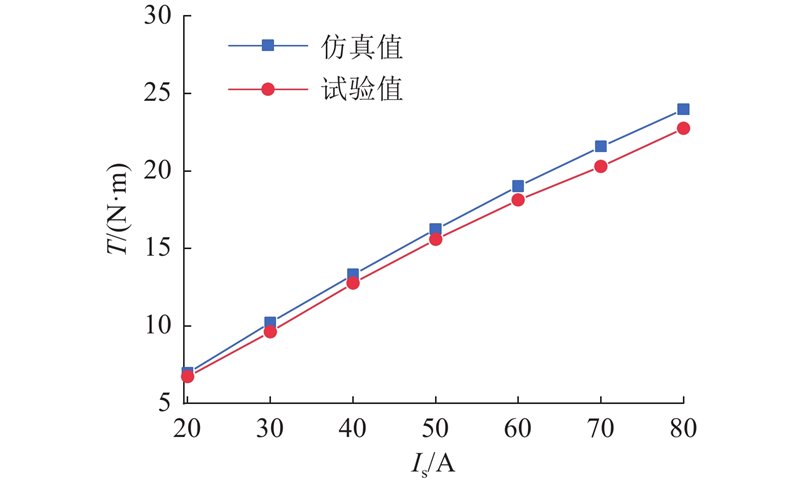
在转速为3 000 r/min的条件下,通过逐步增加负载转矩,实测了不同电枢电流对应的输出转矩,负载特性的测试平台如图24所示,测试结果如图25所示. 其中,Is为电枢电流. 从图25可知,仿真与试验结果整体一致,最大相对误差为6%,表明仿真模型能够准确反映实际电机的输出特性. 通过调节电枢电流,该AMP-PMSM可以较好地适应不同工况下的转矩需求. 额定工况下测得的输出转矩与仿真结果对比图如图26所示.

图 24

图 24   负载特性的试验台

Fig.24   Test bench of load characteristic


图 25

图 25   不同电枢电流下的输出转矩

Fig.25   Output torque at different armature current


图 26

图 26   额定工况下的输出转矩对比

Fig.26   Comparison of output torque under rated condition


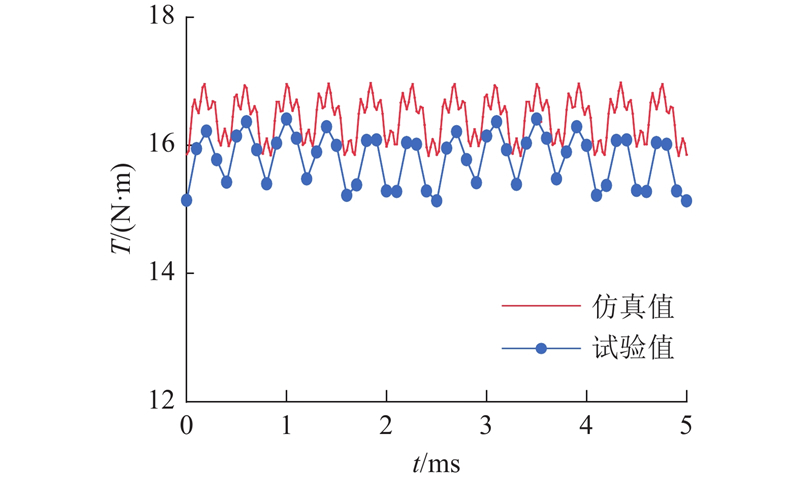
从图26可知,通过有限元仿真与试验测得的输出转矩波形基本一致. 仿真与试验的转矩平均值分别为16.43、15.79 N·m,相对误差为4%. 通过试验测得转矩脉动为8.1%,脉动水平较低,表明优化后的AMP-PMSM在提升转矩密度的同时,有效抑制了因偶次谐波引起的转矩脉动.

6. 结 语

提出相邻磁极不对称的AMP-PMSM. 分析非对称磁极结构对转子磁动势的影响,基于能量法推导AMP-PMSM输出转矩的表达式,揭示了非对称磁极结构对输出转矩和转矩脉动的作用机理. 提出面向多工况的多目标协同优化方法,针对AMP-PMSM不同工况下的工作点,实现了输出转矩与运行效率的协同优化. 相较于传统的对称磁极永磁电机,提出的AMP-PMSM在显著提升输出转矩的同时,转矩脉动与齿槽转矩未明显增大,且铁芯损耗与永磁体涡流损耗之和仅有小幅上升. 通过电磁仿真与样机试验对AMP-PMSM进行综合验证,仿真与实测结果吻合良好. 结果表明,AMP-PMSM具有优良的输出特性. 本研究验证了非对称磁极转子拓扑在工程应用中的可行性,为多工况下高性能永磁电机的优化设计提供了新的思路.

参考文献

史立伟, 刘政委, 乔志伟, 等

基于磁热耦合法的非对称混合磁极永磁电机热分析

[J]. 浙江大学学报(工学版), 2024, 58 (1): 207- 218

DOI:10.3785/j.issn.1008-973X.2024.01.022      [本文引用: 2]

Shi Liwei, Liu Zhengwei, Qiao Zhiwei, et al

Thermal analysis of asymmetric hybrid pole permanent magnet motor based on magneto-thermal coupling method

[J]. Journal of Zhejiang University (Engineering Science), 2024, 58 (1): 207- 218

DOI:10.3785/j.issn.1008-973X.2024.01.022      [本文引用: 2]

李烽, 王凯, 高培伟, 等

不同极槽配合交替极永磁电机齿槽转矩和转矩脉动的研究

[J]. 中国电机工程学报, 2022, 42 (17): 6491- 6498

DOI:10.13334/j.0258-8013.pcsee.211344     

Li Feng, Wang Kai, Gao Peiwei, et al

Investigation of cogging torque and torque ripple in consequent pole permanent magnet machine with different slot/pole number combinations

[J]. Proceedings of the CSEE, 2022, 42 (17): 6491- 6498

DOI:10.13334/j.0258-8013.pcsee.211344     

Zhu X, Xiang Z, Quan L, et al

Multimode optimization design methodology for a flux-controllable stator permanent magnet memory motor considering driving cycles

[J]. IEEE Transactions on Industrial Electronics, 2018, 65 (7): 5353- 5366

DOI:10.1109/TIE.2017.2777408     

史涔溦, 彭琳, 张振, 等

电压源激励下表贴式永磁同步电机退磁故障建模与分析

[J]. 电工技术学报, 2025, 40 (8): 2430- 2440

[本文引用: 1]

Shi Cenwei, Peng Lin, Zhang Zhen, et al

Modeling and analysis of demagnetization fault in surface mounted permanent magnet synchronous motors with voltage source excitation

[J]. Transactions of China Electrotechnical Society, 2025, 40 (8): 2430- 2440

[本文引用: 1]

Qiao Z, Shi L, Li F, et al

Characteristics analysis of magnetic-pole-shift in an asymmetric hybrid pole-permanent magnet-assisted synchronous reluctance motor

[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2025, 13 (2): 1394- 1405

DOI:10.1109/JESTPE.2024.3466168      [本文引用: 1]

Zhu Z Q, Xiao Y

Novel magnetic-field-shifting techniques in asymmetric rotor pole interior PM machines with enhanced torque density

[J]. IEEE Transactions on Magnetics, 2022, 58 (2): 8100610

DOI:10.1109/tmag.2021.3076418     

Xiao Y, Zhu Z Q, Wang S S, et al

A novel asymmetric interior permanent magnet machine for electric vehicles

[J]. IEEE Transactions on Energy Conversion, 2021, 36 (3): 2404- 2415

DOI:10.1109/TEC.2021.3055260     

王冰洁, 朱孝勇, 郑诗玥, 等

一种非对称混合永磁拓扑的电机转矩特性分析

[J]. 微电机, 2022, 55 (3): 21- 25

DOI:10.3969/j.issn.1001-6848.2022.03.005      [本文引用: 1]

Wang Bingjie, Zhu Xiaoyong, Zheng Shiyue, et al

Torque characteristics analysis of a hybrid permanent magnet motor with asymmetric topology design

[J]. Micromotors, 2022, 55 (3): 21- 25

DOI:10.3969/j.issn.1001-6848.2022.03.005      [本文引用: 1]

杨明磊, 钟再敏, 邵仲书, 等

三段式Halbach阵列永磁电机解析建模与研究

[J]. 西安交通大学学报, 2023, 57 (11): 130- 141

[本文引用: 1]

Yang Minglei, Zhong Zaimin, Shao Zhongshu, et al

Analytical modeling and research of three-segment Halbach array permanent magnet motor

[J]. Journal of Xi’an Jiaotong University, 2023, 57 (11): 130- 141

[本文引用: 1]

吕品, 马浩天, 苏勋文, 等

非均匀Halbach阵列外转子永磁同步电机分析与优化

[J]. 哈尔滨理工大学学报, 2025, 30 (4): 58- 70

Lv Pin, Ma Haotian, Su Xunwen, et al

Analysis and optimization of outer-rotor permanent magnet synchronous motor with non-uniform halbach array

[J]. Journal of Harbin University of Science and Technology, 2025, 30 (4): 58- 70

吕品, 王宁, 商泽华, 等. 三段式双层Halbach混合极永磁直线电机优化设计[J/OL]. 哈尔滨理工大学学报, [2025-07-08]. https://link.cnki.net/urlid/23.1404.n.20250708.0837.002.

[本文引用: 1]

贾晨, 吉敬华, 凌志健, 等

基于非气隙侧调制的永磁电机绕组因数提升机理

[J]. 中国电机工程学报, 2025, 45 (4): 1260- 1270

DOI:10.13334/j.0258-8013.pcsee.241497      [本文引用: 1]

Jia Chen, Ji Jinghua, Ling Zhijian, et al

Mechanism of winding factor enhancement permanent magnet motor based on non-air-gap side modulation

[J]. Proceedings of the CSEE, 2025, 45 (4): 1260- 1270

DOI:10.13334/j.0258-8013.pcsee.241497      [本文引用: 1]

Zhao Y, Li D, Liang Z, et al

A high power factor PM vernier machine with segmented stator

[J]. IEEE Transactions on Transportation Electrification, 2024, 10 (4): 9294- 9303

DOI:10.1109/TTE.2024.3353925      [本文引用: 1]

徐磊, 朱孝勇, 张超, 等

磁极径向组合轴向磁场永磁电机转矩品质分析与优化设计

[J]. 中国电机工程学报, 2021, 41 (6): 1971- 1982

DOI:10.13334/j.0258-8013.pcsee.202252      [本文引用: 1]

Xu Lei, Zhu Xiaoyong, Zhang Chao, et al

Torque quality analysis and optimization design of axial field machine with radial combined permanent magnet poles

[J]. Proceedings of the CSEE, 2021, 41 (6): 1971- 1982

DOI:10.13334/j.0258-8013.pcsee.202252      [本文引用: 1]

曹永娟, 冯亮亮, 毛瑞, 等

轴向磁场永磁记忆电机多目标分层优化设计

[J]. 中国电机工程学报, 2021, 41 (6): 1983- 1991

[本文引用: 1]

Cao Yongjuan, Feng Liangliang, Mao Rui, et al

Multi-objective stratified optimization design of axial-flux permanent magnet memory motor

[J]. Proceedings of the Chinese Society for Electrical Engineering, 2021, 41 (6): 1983- 1991

[本文引用: 1]

谢颖, 肖志博, 蔡蔚, 等

新型调制齿结构内置式轮毂电机设计分析与转矩脉动优化

[J]. 电机与控制学报, 2025, 29 (7): 142- 151

DOI:10.15938/j.emc.2025.07.014      [本文引用: 1]

Xie Ying, Xiao Zhibo, Cai Wei, et al

Design analysis and torque ripple optimization of novel modulated tooth structure internal hub motor

[J]. Electric Machines and Control, 2025, 29 (7): 142- 151

DOI:10.15938/j.emc.2025.07.014      [本文引用: 1]

Zhu X, Bai J, Xiang Z, et al

Low-vibration design and investigation of a consequent-pole PM motor utilizing composite MMF and subarea permeance

[J]. IEEE Transactions on Transportation Electrification, 2025, 11 (1): 3568- 3579

DOI:10.1109/TTE.2024.3439406      [本文引用: 1]

程明, 马钲洲, 花为, 等

电机气隙磁场调制统一理论研究进展与展望

[J]. 中国电机工程学报, 2025, 45 (4): 1220- 1236

DOI:10.13334/j.0258-8013.pcsee.241164      [本文引用: 1]

Cheng Ming, Ma Zhengzhou, Hua Wei, et al

Research progresses and prospects of general airgap field modulation theory for electrical machines

[J]. Proceedings of the CSEE, 2025, 45 (4): 1220- 1236

DOI:10.13334/j.0258-8013.pcsee.241164      [本文引用: 1]

Zhou X, Zhu X, Wu W, et al

Multi-objective optimization design of variable-saliency-ratio PM motor considering driving cycles

[J]. IEEE Transactions on Industrial Electronics, 2021, 68 (8): 6516- 6526

DOI:10.1109/TIE.2020.3007106      [本文引用: 1]

Zhang Y, Zhang X, Ren J, et al

Study of electromagnetic characteristics of brushless reverse claw pole electromagnetic and permanent magnet hybrid excitation generator for automobiles

[J]. IEEE Transactions on Energy Conversion, 2024, 39 (2): 1288- 1300

DOI:10.1109/TEC.2023.3338779      [本文引用: 1]

/

〈 〉