



早期的轨道检测技术主要依赖物理方法(如复合电磁[5]和震动信号[6]),这些方法在特定环境下具有一定的效果,但受制于固定设备和适用范围,难以进行大规模推广. 随着计算机视觉与图像处理技术的发展,出现了基于图像的轨道缺陷检测方法. 最初的图像检测方法多采用小波变换、边缘检测和阈值分割等手工特征提取方式[7],这些方法缺乏对图像高级语义的理解,面对复杂环境干扰或模糊目标时,往往检测效果不佳[8]. 深度学习技术的迅速发展为轨道缺陷检测提供了新的解决思路. 基于卷积神经网络(CNN)的目标检测方法[9-11],通过端到端的方法来学习图像中的高级语义特征,在多目标检测任务中取得了优异的性能. 然而,这类算法在应用到轨道缺陷检测领域时,仍面临实际困难. 一方面,轨道缺陷种类多且尺寸差异大,较小缺陷(如裂缝和腐蚀)易被漏检[12-15];另一方面,磨损和挤压缺陷往往边界模糊、纹理变化不明显且对比度低,易被误判为背景信息[8,16-17]. 针对上述问题,部分研究尝试引入注意力机制[18-20]与多尺度结构[21-24]来增强模型的感知能力,但存在以下不足:1)在现有的特征提取模块中,较小的缺陷所占像素较少,易在网络下采样阶段丢失或弱化[25],后期被漏检;2)边缘模糊类缺陷的识别效果依赖于缺陷的边缘清晰度,当前的研究缺乏处理弱边缘与弱纹理的方法[26],造成缺陷的错检和漏检.
本研究提出动态多尺度与纹理感知框架(dynamic multi-scale and texture-aware,DMT),为复杂缺陷场景下的检测提供系统化解决方案;为了提升网络对小目标与模糊缺陷的表征能力,基于DMT框架设计3种轻量级模块,分别为动态尺度感知池化(dynamic scale-aware pooling, DSP)、纹理对比增强(texture contrast enhancement, TCE)与模糊边缘感知(blurred boundary awareness, BBA);将DMT嵌入YOLOv8,构建轨道缺陷检测模型DMT-YOLOv8,在真实轨道缺陷数据集上开展实验,验证所提框架及模块的有效性.
1. 方法设计
1.1. 动态多尺度与纹理感知框架概述
DMT旨在从特征建模层面对检测网络进行有针对性的增强,通过多维度感知优化来提升对小目标与模糊目标的识别能力. DMT包含3个核心维度. 1)动态尺度建模(DSP):针对小目标在下采样过程中易出现特征稀释与语义丢失的问题,自适应调整感受野以增强其在深层特征中的表达. 2)纹理对比增强(TCE):面向边界模糊(如磨损和腐蚀)或低对比区域,突出纹理差异,避免其被误判为背景. 3)边界感知(BBA):对于模糊边缘类缺陷,强化网络对空间结构的建模能力,并与纹理增强形成互补. 这3个维度协同优化的DMT框架能够为轨道缺陷检测中小目标与模糊目标检测提供系统化的解决方案.
1.2. 动态尺度感知池化模块
在典型的目标检测网络中,特征提取模块通过多层下采样与语义抽象构建特征,小目标所占像素较少,易在网络下采样阶段丢失或弱化,后期被漏检. 此外,常规卷积操作在所有通道间共享感受野,缺乏结构差异性建模能力,进一步削弱了小目标的表达能力.
DSP能够增强模型对小目标缺陷的感知能力:引入通道分组机制,实现通道关注的差异化建模,减少通道间特征干扰;引入多尺度空洞卷积机制,强化小目标特征表征. DSP结构如图1所示,将输入特征图表示为
图 1
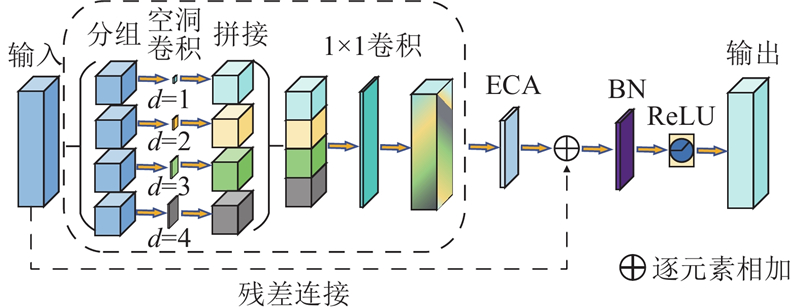
图 1 动态尺度感知池化模块的网络结构
Fig.1 Network structure of dynamic scale-aware pooling module
式中:
式中:
引入如图2所示的轻量级通道注意力机制(efficient channel attention,ECA)来增强关键通道的响应能力. 在完成ECA增强后,输出与原始输入进行残差连接,残差结果依次通过BN层和ReLU激活函数处理,最终生成模块的输出特征图. ECA及后续操作表达式为
图 2
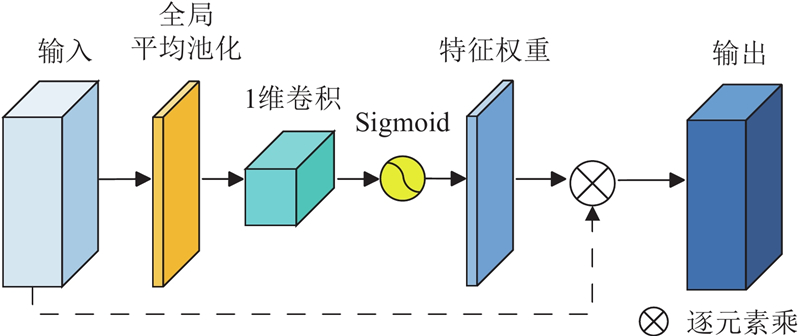
图 2 轻量级通道注意力机制的网络结构
Fig.2 Network structure of efficient channel attention mechanism
其中+表示残差连接. 通过引入通道分组和多尺度卷积,DSP在保持计算开销可控的前提下,能够有效缓解小目标特征稀疏与竞争干扰问题,显著提升特征表征质量.
1.3. 纹理对比增强模块
在铁路轨道缺陷检测任务中,如磨损和腐蚀的缺陷通常具有边界模糊和纹理变化微弱的特征. 常规检测网络难以准确建模此类区域中的局部突变,易被误判为背景信息,导致漏检. 如图3所示,TCE采用双分支结构,并行构建局部分支与全局分支,分别捕捉细节突变与上下文信息;通过差异建模生成纹理对比图,提取显著纹理特征,以引导主干网络更准确地聚焦于模糊区域中的潜在缺陷. 构造并行的局部与全局纹理提取分支,采用不同尺度的卷积核(3×3、5×5)对输入特征图
图 3
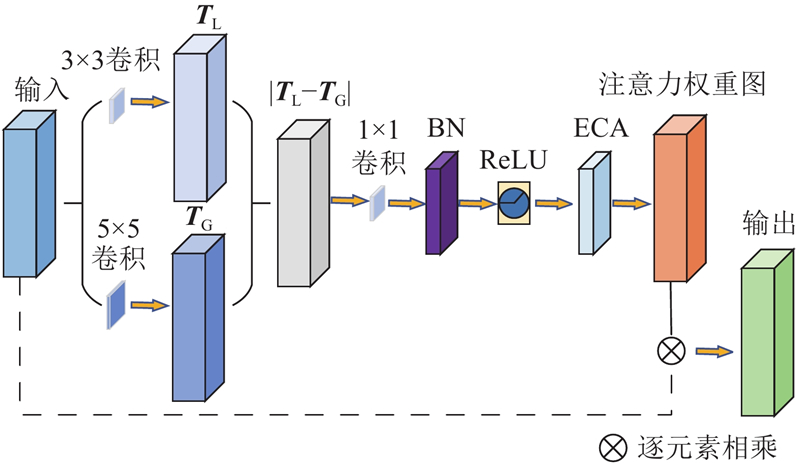
图 3 纹理对比增强模块的网络结构
Fig.3 Network structure of texture contrast enhancement module
在差异建模后引入由1×1卷积、BN层以及ReLU激活函数组成的编码结构. 该结构可有效压缩通道冗余,突出目标边缘区域:
在此基础上,融合ECA模块,进一步构建纹理引导权重图,将权重图与原始输入特征进行逐元素乘法融合,实现对模糊区域的显著性增强:
式中:
1.4. 模糊边缘感知模块
如图4所示,BBA通过引入弱边缘引导机制与边缘注意力建模,增强特征图中模糊边界区域的边界特征,提升模型在复杂背景下的边界判别能力. 与侧重纹理感知的TCE不同,BBA更注重边界轮廓信息,二者在功能上形成互补. BBA由2个互补分支组成:边缘感知分支和空间注意力分支. 前者用于捕捉模糊区域的边界信息,后者通过注意力机制突出这些区域. 1)边缘感知分支对输入Xc沿通道维度进行压缩,获得单通道特征均值图:
图 4
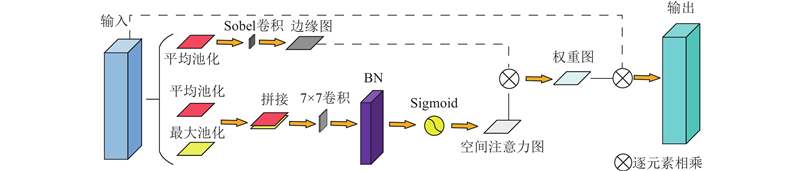
图 4 模糊边缘感知模块的网络结构
Fig.4 Network structure of blurred boundary awareness module
对均值图GAvg施加Sobel算子以计算图像梯度变化,提取边缘变化区域,得到候选的边缘响应图. 具体来说,在BBA中,采用水平与垂直双方向的Sobel算子,以覆盖轨道缺陷的不同走向. 算子采用固定的3×3卷积核,分别计算x与y方向的梯度响应,通过梯度平方和开方得到最终的边缘响应图:
该响应图可用于表征模糊缺陷可能位置区域,作为边缘引导先验. 2)空间注意力分支对输入特征图Xc在通道维度上施加平均池化与最大池化操作,得到2幅单通道特征图GAvg与GMax,在进行拼接后送入7×7卷积进行特征整合,使用BN层和Sigmoid激活函数生成空间注意力图Aspatial:
将边缘响应图与空间注意力图进行逐元素相乘融合,构建最终的边缘引导权重图Aedge,并用于对原始特征图进行加权增强,实现边缘区域的显著性增强:
BBA融合边缘引导先验与空间注意力,构建出具有结构感知能力的边缘引导权重图,能够有效提升对于模糊边界的检测性能.
1.5. DMT-YOLOv8轨道缺陷检测模型
为了验证所提模块的有效性,选取YOLOv8作为基准算法,将DSP、TCE与BBA这3个特征增强模块嵌入YOLOv8主干网络中,构造轨道缺陷检测模型DMT-YOLOv8. 经过多轮对比实验,最终确定的最优集成方式如图5所示. 所设计模块被嵌入至主干网络的不同层级:DSP位于P1与P2之间,TCE位于P2与P3之间,BBA位于P4与P5之间. 在整体框架中,DSP、TCE与BBA按照由浅至深的层级顺序依次发挥作用:DSP通过早期增强保留小目标的细粒度特征,为后续模块提供更完整的基础信息;TCE在中层阶段基于DSP传递的特征进行局部与全局纹理差异建模,为后续边界感知提供纹理线索;BBA位于中深层特征图中,在融合来自前层的纹理与空间信息后,进一步强化边界结构的表达. 三者在信息流上形成由细节到语义的递进关系,使特征增强、纹理建模与边界感知过程实现协同优化.
图 5
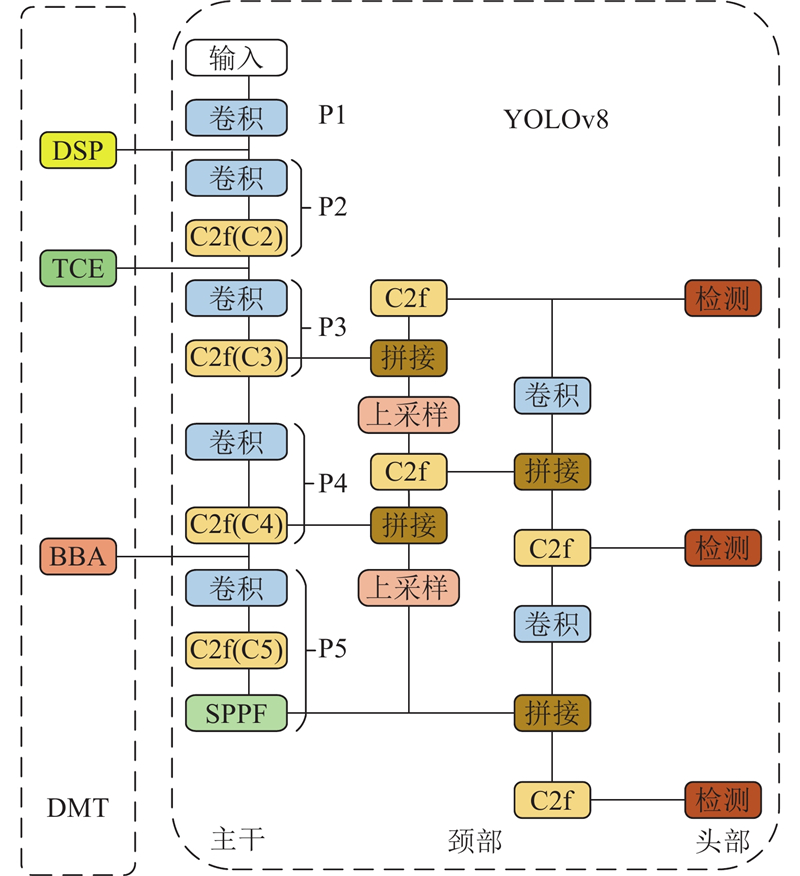
图 5 DMT-YOLOv8轨道缺陷检测模型的架构
Fig.5 Architecture of DMT-YOLOv8 model for railway defect detection
2. 实验结果及分析
实验均基于Windows 11操作系统与PyTorch框架实现,在搭载Intel i9-14900HX处理器NVIDIA RTX 4060 Laptop GPU的笔记本环境中完成.
2.1. 数据集
采用来自RoboFlow平台的开源数据集Railway Dataset[27]作为实验数据,数据集共包含图像829张,涵盖8类常见轨道缺陷,分别为crush(压痕)、dent(凹陷)、scratch(划痕)、slant(倾斜)、damage(破损)、dirt(污渍)、gap(间隙)和unknown(未知). 为了保证评估稳健性,将数据集按比例8∶2分为训练集(663张)和验证集(166张),在模型训练过程中,仅使用YOLO系列算法内置的包括随机缩放、翻转和颜色扰动在内的多种数据增强策略.
2.2. 评估指标
选取精确率P、召回率R、F1值和2种平均精度均值(mAP@0.5与mAP@0.5:0.95)作为主要评价指标,考虑到轨道缺陷多为中小尺度目标,且大部分缺陷本身具有模糊特征,不再额外引入独立的小目标或模糊目标评价指标.
2.3. 消融实验
为了确定DSP中分组数量N对算法性能的影响,分别选取N=[2,4,8]进行对比实验,结果如表1所示. 可以看出,当N=4时,模型在P、R、F1及mAP上均取得最佳表现,说明此时特征分组与组间信息交互之间达到较优平衡. 当N=2时,特征提取能力不足,导致检测精度与召回率下降;当N=8时,组间特征交互受限,整体性能略有回落. 综上,后续实验统一采用N=4作为默认配置.
表 1 动态尺度感知池化不同分组对所提模型检测性能的影响
Tab.1
| N | P/% | R/% | F1/% | mAP@0.5/% | mAP@0.5:0.95/% |
| 2 | 85.5 | 77.9 | 81.5 | 86.3 | 46.5 |
| 4 | 91.1 | 81.2 | 85.9 | 89.1 | 50.2 |
| 8 | 87.5 | 78.5 | 82.7 | 87.1 | 47.5 |
为了确定ECA中不同卷积核大小K对算法性能的影响,分别选取K=[3,5,7]进行对比实验,结果如表2所示. 由实验结果可见,当K=3时,模型在P、R、F1及mAP上均取得最佳表现,说明较小的局部卷积核能够更有效地建模通道间的相关性. 当K进一步增大时,注意力范围过宽,导致通道响应被平滑化,模型对细节特征的敏感性下降,从而引起性能退化. 综上,后续实验统一采用K=3作为ECA模块的默认配置.
表 2 轻量级通道注意力机制不同卷积核大小对所提模型检测性能的影响
Tab.2
| K | P/% | R/% | F1/% | mAP@0.5/% | mAP@0.5:0.95/% |
| 3 | 91.1 | 81.2 | 85.9 | 89.1 | 50.2 |
| 5 | 85.3 | 77.1 | 81.0 | 86.1 | 45.9 |
| 7 | 83.2 | 73.8 | 78.2 | 81.7 | 41.9 |
为了验证所提3个模块的独立贡献与协同效果,在YOLOv8基线模型上逐一嵌入DSP、TCE、BBA,并测试不同组合方式对检测性能的影响,结果如表3所示,其中np为参数量,rf为帧率. 考虑到模糊性广泛存在于轨道缺陷领域中,且中小型缺陷为主要缺陷类型,因此不再单独设立小目标与模糊目标指标. 可以看出,所设计模块在单独使用和组合使用的情况下,均能有效提升模型在轨道缺陷检测任务中的整体性能. 模型整体计算开销保持稳定,充分体现了所设计模块的轻量化特性. 在单模块实验中,DSP能够有效提升模型对小目标的检测能力,使得召回率相较基准模型提升了4.9个百分点,展现了该模块在减少漏检方面的有效性;TCE通过局部与全局纹理信息的差异建模,精确率和召回率均实现稳定提升,说明该模块具有较强的普适增强能力;BBA对于精确率贡献最大,相比基准算法提升了2.2个百分点,这说明对边界信息的增强能有效降低模糊目标的误检率. 实验结果与模块的设计初衷相一致:DSP面向小目标表征增强,TCE提供普适纹理建模,BBA强调边界精细化,实验结果印证了各自的针对性作用. 在多模块组合实验中,任意2种模块的组合均能获得相较单模块更优的性能,验证了3种模块之间的互补性. 例如,“DSP+TCE”与“DSP+BBA”的组合均能使mAP@0.5:0.95获得较大提升,说明DSP的小目标增强作用与TCE的差异建模和BBA的边缘引导均能够形成良好互补. 当3种模块同时集成时,模型性能达到最优:mAP@0.5由85.1%提升至89.1%,mAP@0.5:0.95由46.1%提升至50.2%,充分验证本研究提出的多模块协同增强策略在提升轨道缺陷检测精度方面的有效性与实用价值.
表 3 不同模块组合对模型检测性能的影响
Tab.3
| 序号 | DSP | TCE | BBA | P/% | R/% | F1/% | mAP@0.5/% | mAP@0.5:0.95/% | ΔmAP@0.5:0.95/% | np/106 | rf/(帧·s−1) |
| 1 | — | — | — | 85.6 | 72.3 | 78.4 | 85.1 | 46.1 | — | 3.16 | 77.5 |
| 2 | √ | — | — | 86.9 | 77.2 | 81.8 | 86.6 | 48.4 | +2.2 | 3.16 | 77.5 |
| 3 | — | √ | — | 87.0 | 76.5 | 81.4 | 85.4 | 47.8 | +1.6 | 3.19 | 76.3 |
| 4 | — | — | √ | 87.8 | 74.2 | 80.4 | 86.4 | 47.5 | +1.3 | 3.16 | 77.4 |
| 5 | √ | √ | — | 88.0 | 80.9 | 84.3 | 88.4 | 49.2 | +3.0 | 3.19 | 76.3 |
| 6 | √ | — | √ | 88.2 | 79.2 | 83.5 | 87.9 | 49.1 | +2.9 | 3.16 | 77.4 |
| 7 | — | √ | √ | 88.7 | 78.7 | 83.4 | 87.8 | 48.4 | +2.2 | 3.19 | 76.2 |
| 8 | √ | √ | √ | 91.1 | 81.2 | 85.9 | 89.1 | 50.2 | +4.1 | 3.19 | 76.2 |
2.4. 模块通用性与对比实验
为了进一步验证所提框架的通用性与可迁移性,额外选取具有代表性的两阶段检测算法Faster R-CNN(ResNet50+FPN)与单阶段检测算法YOLOv5n作为基准模型,将DMT嵌入其中进行实验,评估该框架在不同检测框架下的轻量级特性与性能表现,实验结果如表4所示. 可以看出,所提框架在不同检测模型中均展现出良好的轻量级特性与较强的性能增益. 对于YOLOv8和YOLOv5n,DMT能够在参数量仅增加1%~2%和计算速度损失不超过6%的情况下明显提升精度. 其中精确率、召回率和F1值均有提升,在YOLOv8中,召回率提升近9个百分点,展现了DMT在减少小目标漏检方面的有效性;同时,mAP也增加了3~4个百分点,证实了该框架在单阶段算法中具有良好的适用性. 对于Faster R-CNN (ResNet50+FPN),由于传统两阶段检测器在复杂场景下特征表达能力不足,其基准算法精度明显低于YOLO系列算法,在引入DMT框架后,其精确率、召回率和F1值均有超过10个百分点的提升,mAP@0.5增加了16%,mAP@0.5:0.95增加了28%,检测性能提升明显. 由于Faster R-CNN本身缺乏轻量化设计,在引入DMT后的参数量增加了24%,处理速度下降了23%,与精度的提升相比,这一代价仍处于可接受范围. 综上,在不同架构模型中,DMT能够在保持轻量化的前提下取得稳定且显著的性能提升,证明所提框架具有良好的通用性与实用价值.
表 4 动态多尺度与纹理感知框架在不同基准算法上的性能对比
Tab.4
| 模型 | P/% | R/% | F1/% | mAP@0.5/% | mAP@0.5:0.95/% | np/106 | rf/(帧·s−1) |
| YOLOv8 | 85.6 | 72.3 | 78.4 | 85.1 | 46.1 | 3.16 | 77.50 |
| DMT-YOLOv8 | 91.1 | 81.2 | 85.9 | 89.1 | 50.2 | 3.19 | 76.20 |
| Faster R-CNN (ResNet50+FPN) | 51.9 | 62.7 | 56.8 | 61.0 | 28.8 | 41.34 | 22.30 |
| DMT-Faster R-CNN (ResNet50+FPN) | 64.8 | 75.6 | 69.8 | 71.1 | 36.5 | 51.37 | 17.10 |
| YOLOv5n | 82.1 | 71.6 | 81.3 | 81.8 | 45.8 | 1.77 | 59.72 |
| DMT-YOLOv5n | 87.0 | 81.2 | 84.0 | 85.9 | 48.5 | 1.81 | 55.26 |
为了进一步验证所提模块的有效性,选取4种性能优于YOLOv8的代表性检测算法进行对比,分别为YOLOv9、YOLOv10、YOLOv11和RT-DETR[28]. 其中YOLOv9–11代表YOLO系列在不同阶段的最优成果;RT-DETR是近年来提出的端到端检测架构,具有较强的全局建模能力. 为了保证实验的公平性,所有算法均基于同一YOLO官方框架实现,均采用早停策略:当连续30个迭代轮次未取得性能提升时自动终止训练. 设置批次大小为2,学习率及其他超参数均保持默认配置,使用YOLO系列默认训练策略. 如表5所示,原始YOLOv8在多项指标上均明显弱于新算法,这表明YOLOv8在复杂缺陷检测任务中存在性能瓶颈. 在引入DMT后,DMT-YOLOv8在精确率、召回率和F1上均实现显著提升,不仅全面超越了基线YOLOv8,也整体反超其他对比算法,取得最优结果.
表 5 不同算法在轨道缺陷检测任务中的性能对比
Tab.5
| 算法 | P | R | F1 | mAP@0.5 | mAP@0.5:0.95 |
| YOLOv8 | 85.6 | 72.3 | 78.4 | 85.1 | 46.1 |
| YOLOv9 | 86.2 | 82.6 | 84.4 | 87.6 | 49.7 |
| YOLOv10 | 84.4 | 81.2 | 83.1 | 85.1 | 47.7 |
| YOLOv11 | 88.1 | 74.4 | 80.6 | 83.5 | 44.7 |
| RT-DETR | 90.1 | 79.9 | 84.7 | 86.1 | 47.5 |
| DMT-YOLOv8 | 91.1 | 81.9 | 85.9 | 89.1 | 50.2 |
为了进一步展示各算法的检测性能,选取YOLOv8、DMT-YOLOv8以及表现较优的YOLOv9和RT-DETR,绘制PR曲线,结果如图6所示. 可以看出,4种算法的PR曲线均呈现出随召回率提升而精度逐渐下降的趋势. 其中YOLOv8的曲线在下降过程中波动较大,且整体精度低于其他方法,可见该算法识别小目标与模糊目标的能力较弱;相比之下,YOLOv9与RT-DETR在中高召回率区间的曲线更为平稳,能够在保持较高召回率的同时维持较优的检测精度,整体表现优于YOLOv8;DMT-YOLOv8的PR曲线整体优于对比算法,当召回率约为80%时,DMT-YOLOv8的精确率达到82.3%,明显优于YOLOv9(P=81.9%)、RT-DETR(P=72.9%)和YOLOv8(P=70.9%). 说明在中高召回区域,DMT-YOLOv8能够在保持召回率稳定的同时获得更高的检测精度. 该实验结果表明,所提架能够有效提升模型对复杂缺陷的识别能力,使模型在保持较高召回率的同时维持较高精度.
图 6
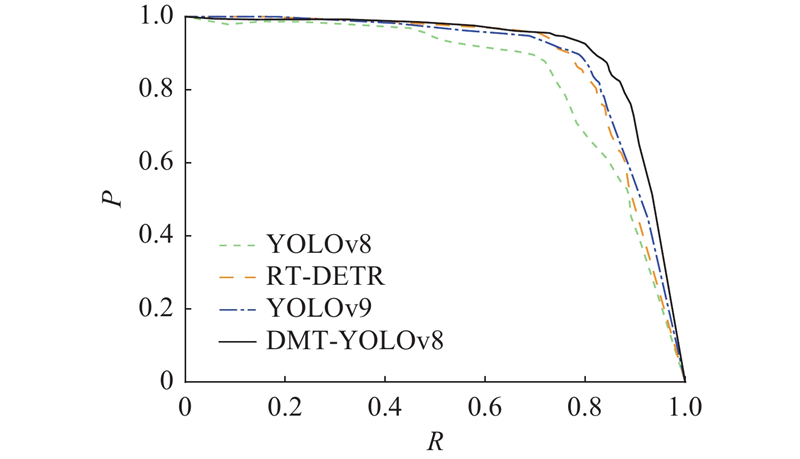
图 6 不同检测算法PR曲线对比
Fig.6 Comparison of PR curves of different detection algorithms
综合以上2个实验结果能够看出,DMT能够有效弥补YOLOv8在小目标与模糊目标检测方面的不足,提升算法整体检测性能.
2.5. 可视化与泛化实验
选取YOLOv8、YOLOv9和RT-DETR为对比算法,在测试数据集上对所有检测结果进行可视化,为了便于展示与对比,将图像进行适当的剪裁处理. 考虑篇幅限制,仅选取部分具有代表性的样例进行展示,如图7所示. 从可视化结果可以看出,YOLOv8在处理小目标和模糊目标时存在一定局限性:在第一第二张图中,出现小目标和模糊目标漏检的情况;在第三张和第四张图中,出现模糊目标误检的情况. 相比之下,YOLOv9和RT-DETR的特征提取能力有所提升,但算法缺乏对于模糊缺陷边缘信息的有效处理,在低对比度场景中仍容易出现误检,在4个示例中均可观察到类似情况. DMT-YOLOv8模型能够在复杂条件下准确识别小目标和模糊目标,整体检测质量显著优于其他对比模型. 该结果进一步验证了DMT在增强模型小目标感知能力和模糊目标识别能力方面的有效性与实用价值.
图 7
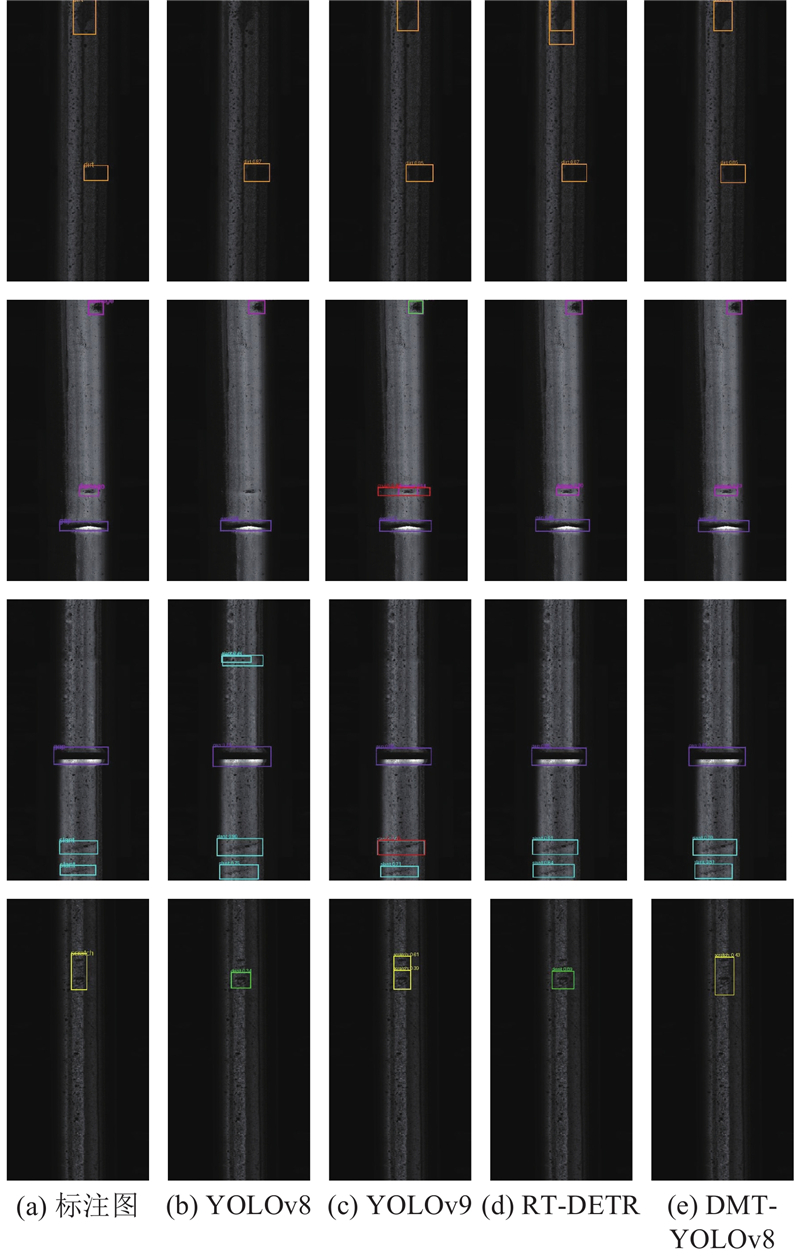
图 7 不同算法在轨道缺陷数据集上的可视化检测结果
Fig.7 Visual detection results of different algorithms on railway defect dataset
表 6
Rail-
Tab.6
| 算法 | P | R | F1 | mAP@0.5 | mAP@0.5:0.95 |
| YOLOv8 | 58.1 | 68.7 | 63.0 | 60.7 | 34.6 |
| DMT-YOLOv8 | 61.4 | 75.4 | 67.7 | 62.6 | 36.5 |
图 8
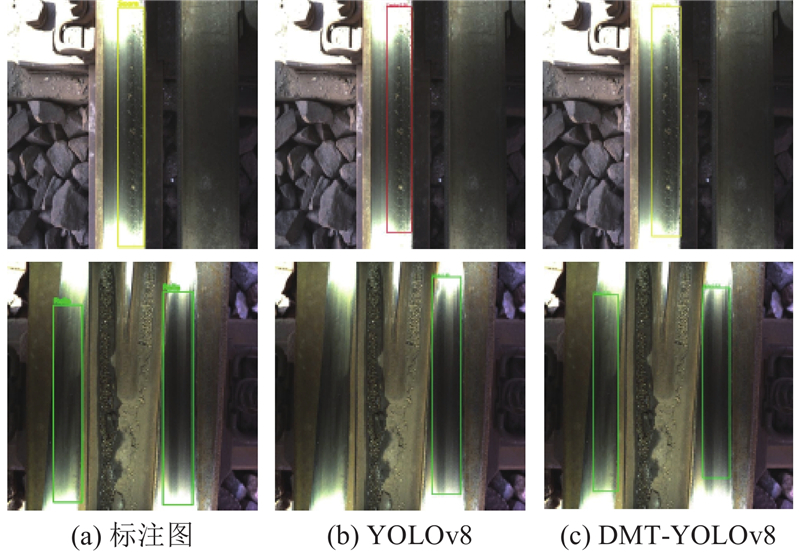
图 8
Rail-
Fig.8
Visual detection results of two algorithms on Rail-
2.6. 错误样例分析
为了全面地评估所提模型的性能,对检测失败样例进行分析,将主要错误类型分为4个类别,典型结果如图9所示. 第一列展示的错误样例主要源于数据集标注精度不足,模型实际上正确识别出缺陷,但与标注结果不一致;第二列样例对应连续性缺陷,模型因难以准确划定分界线而出现多检或误检,这是数据集标注准则不一致导致的错误;第三和第四列反映了模型在小目标和模糊目标检测方面仍存在不足,对于部分极小目标和高度模糊缺陷,仍存在漏检现象.
图 9
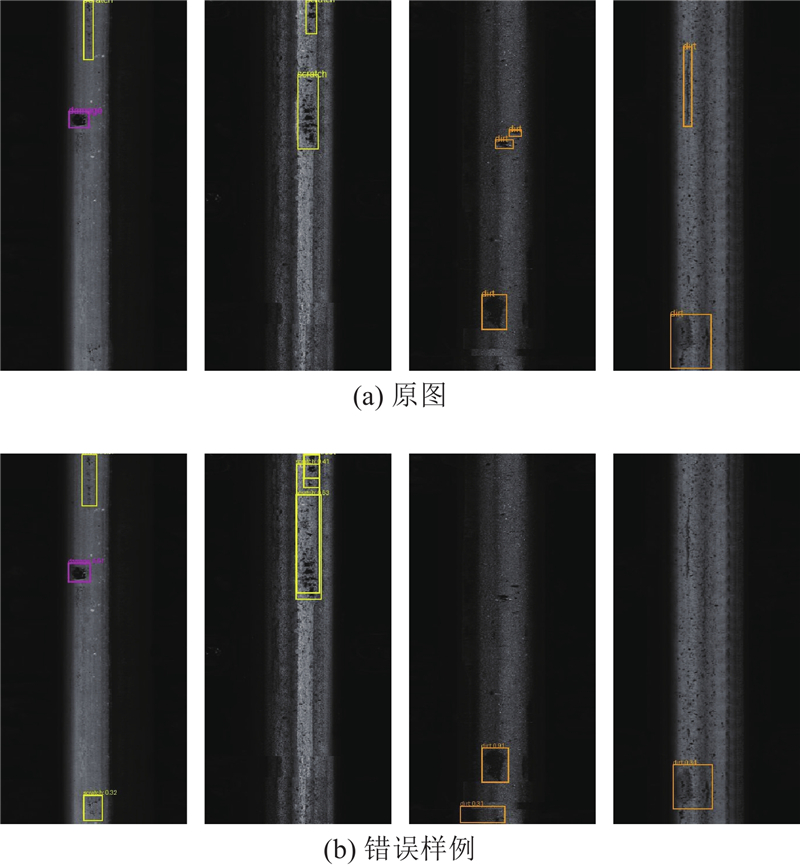
对错误样例进行分类统计,结果如表7所示. 由原标注漏标和连续型缺陷误检导致的错误占57.7%,这说明数据集在质量和标注一致性方面存在不足;小目标漏检导致的错误占11.5%,说明DMT的小目标建模效果较好;模糊目标的漏检、误检占30.8%,仍属于较为突出的问题,在未来可进一步强化针对模糊目标的建模能力.
表 7 所提模型检测错误类型统计
Tab.7
| 错误描述 | 数量 | 占比/% |
| 原标注漏标 | 8 | 30.8 |
| 连续型缺陷误检 | 7 | 26.9 |
| 小目标漏检 | 3 | 11.5 |
| 模糊目标漏检、误检 | 8 | 30.8 |
综上所述,轨道缺陷检测领域现有数据集在标注精度和标注一致性方面仍有提升空间,DMT及其设计模块亦存在进一步改进空间.
3. 结 语
针对轨道缺陷检测中小目标易漏检与模糊缺陷易误检的问题,本研究提出融合多尺度与纹理边缘感知的检测框架,设计3个特征增强模块,构造新的轨道缺陷检测算法. 在真实轨道缺陷数据集上的实验结果表明,所设计模块能够有效提升模型在小目标与模糊缺陷场景下的检测能力,并在多种基准算法中展现出良好的通用性. 泛化实验进一步验证了所提框架在领域中的适应性与鲁棒性. 未来的工作计划从构建更高质量的数据集,提升标注一致性,引入跨模态信息以及设计更高效的特征建模机制等方向展开.
参考文献
轻量化YOLOv5s-OCG的轨枕裂纹检测算法
[J].
Lightweight YOLOv5s-OCG rail sleeper crack detection algorithm
[J].
基于语义增广与YOLOv8的钢轨表面缺陷检测方法
[J].DOI:10.19713/j.cnki.43-1423/u.T20231930 [本文引用: 1]
Rail surface defect detection based on semantic augmentation and YOLOv8
[J].DOI:10.19713/j.cnki.43-1423/u.T20231930 [本文引用: 1]
Deep multitask learning for railway track inspection
[J].DOI:10.1109/TITS.2016.2568758 [本文引用: 1]
铁路钢轨波浪形磨损研究进展
[J].DOI:10.3969/j.issn.0258-2724.2016.02.006 [本文引用: 1]
Review of rail corrugation progress
[J].DOI:10.3969/j.issn.0258-2724.2016.02.006 [本文引用: 1]
基于瓦片编码网络的钢轨焊缝几何不平顺识别
[J].DOI:10.19713/j.cnki.43-1423/u.T20241206 [本文引用: 1]
A tile-coding-based neural network for rail weld irregularity identification
[J].DOI:10.19713/j.cnki.43-1423/u.T20241206 [本文引用: 1]
Unsupervised representation learning for monitoring rail infrastructures with high-frequency moving vibration sensors
[J].DOI:10.1109/TITS.2025.3557712 [本文引用: 1]
CUFuse: camera and ultrasound data fusion for rail defect detection
[J].DOI:10.1109/TITS.2022.3189677 [本文引用: 1]
Attention network for rail surface defect detection via consistency of intersection-over-union(IoU)-guided center-point estimation
[J].DOI:10.1109/TII.2021.3085848 [本文引用: 2]
基于机器视觉和卷积神经网络的轨道表面缺陷检测方法
[J].DOI:10.3969/j.issn.1001-8360.2021.04.013 [本文引用: 1]
Track surface defect detection method based on machine vision and convolutional neural network
[J].DOI:10.3969/j.issn.1001-8360.2021.04.013 [本文引用: 1]
基于深度学习的铁轨图像识别技术
[J].DOI:10.19713/j.cnki.43-1423/u.T20240411
Rail image recognition technology based on deep learning
[J].DOI:10.19713/j.cnki.43-1423/u.T20240411
Deep learning and laser-based 3-D pixel-level rail surface defect detection method
[J].DOI:10.1109/tim.2023.3272033 [本文引用: 1]
基于改进YOLO-v8的精密管件表面缺陷检测方法
[J].
Surface defect detection method of precision pipe fittings based on improved YOLO-v8
[J].
Track defect detection based on improved YOLOv5s
[J].
PENet-KD: progressive enhancement network via knowledge distillation for rail surface defect detection
[J].
Real-time pavement damage detection with damage shape adaptation
[J].DOI:10.1109/TITS.2024.3416508 [本文引用: 1]
A systematic literature review of defect detection in railways using machine vision-based inspection methods
[J].DOI:10.1016/j.ijtst.2024.06.006 [本文引用: 1]
Region and edge-aware network for rail surface defect segmentation
[J].DOI:10.1109/tim.2024.3406815 [本文引用: 1]
YOLO-v1 to YOLO-v8, the rise of YOLO and its complementary nature toward digital manufacturing and industrial defect detection
[J].DOI:10.3390/machines11070677 [本文引用: 1]
PFCNet: enhancing rail surface defect detection with pixel-aware frequency conversion networks
[J].DOI:10.1109/LSP.2025.3525855 [本文引用: 1]
A rail surface defect detection method based on pyramid feature and lightweight convolutional neural network
[J].DOI:10.1109/tim.2022.3165287 [本文引用: 1]
A road crack detection model integrating GLMANet and EFPN
[J].
基于CNN和Efficient Transformer的多尺度遥感图像语义分割算法
[J].
Semantic segmentation algorithm for multiscale remote sensing images based on CNN and Efficient Transformer
[J].
A hierarchical transfer-generative framework for automating multianalytical tasks in rail surface defect inspection
[J].DOI:10.1109/JIOT.2024.3374751 [本文引用: 1]


