



深度学习技术为小目标检测带来突破性进展. 两阶段检测方法将任务解耦为区域提议和分类回归. Faster R-CNN[3]由区域提议网络(region proposal network, RPN)实现特征共享,显著降低计算开销. 特征金塔网络[4] (feature pyramid network, FPN)利用分层特征实现多尺度目标识别. YOLO系列将检测建模为回归问题,实现速度与精度平衡. CPDD-YOLOv8[5]通过C2fGAM模块、P2浅层特征提取层及DSC2f结构,大幅提升检测性能. 针对小目标特征表达不足,Woo等[6]提出卷积块注意力模块(convolutional block attention module,CBAM),通过融合通道与空间注意力展现其优异的识别能力. BiFPN[7]采用加权双向连接和快速归一化,在保持高精度的同时显著提升推理效率. 在接触网检测领域,Zhong等[8]提出Faster RCNN粗定位结合强化学习精细定位的两阶段方法,实现螺栓松动诊断. Wu等[9]针对开口销检测中样本稀缺和数据不均衡问题,引入多尺度RPN和自适应损失函数,为小部件智能检测提供技术参考.
现有方法存在明显局限:两阶段方法精度高但速度慢,难以满足实时需求;单阶段方法速度快但依赖锚框和非极大值抑制(non-maximum suppression,NMS),在密集小目标场景易误检漏检;基于Transformer的DETR系列虽实现端到端检测,但收敛慢、资源消耗大. RT-DETR[10]作为百度提出的实时检测模型,通过高效混合编码器和IoU感知查询选择,摒弃锚框与NMS,利用全局建模能力有效捕获小目标特征,特别适合小目标(如吊弦螺栓)检测. 本研究提出改进的RT-DETR算法,优化接触网吊弦螺栓故障检测,提高松脱和脱落故障的检测精度和实时性,为铁路接触网智能巡检提供技术支撑.
1. RT-DETR模型
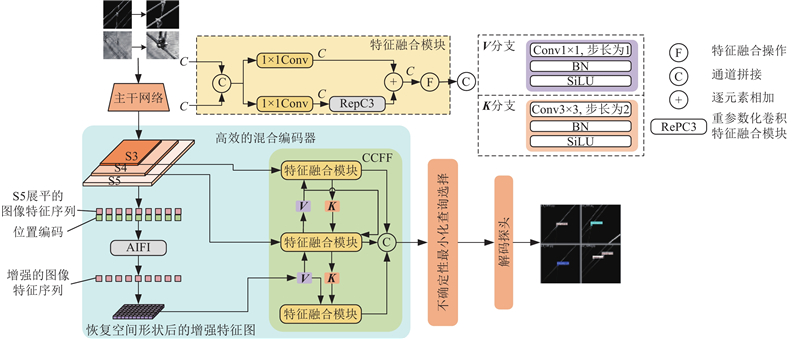
如图1所示为骨干网络以ResNet-18为基准的RT-DETR模型. RT-DETR由骨干网络、混合编码器、IoU感知查询选择器和Transformer解码器构成. 骨干网络采用预训练ResNet提取浅层、中层和深层这3种尺度(S3、S4和 S5的特征图(分辨率分别为输入的1/8、1/16、1/32). 混合编码器包含基于注意力的尺度内特征交互模块(attention-based intra-scale feature interaction,AIFI)和基于卷积神经网络的跨尺度特征融合(CNN-based cross-scale feature fusion,CCFF)模块:AIFI通过自注意力实现尺度内特征交互,CCFF采用双向传播机制进行跨尺度融合. IoU感知机制选择高质量查询并加速收敛. 解码器采用标准Transformer结构,支持动态调整层数. 通过二分图匹配和集合预测损失实现端到端训练,消除锚框和NMS依赖.
图 1
2. 检测模型改进设计
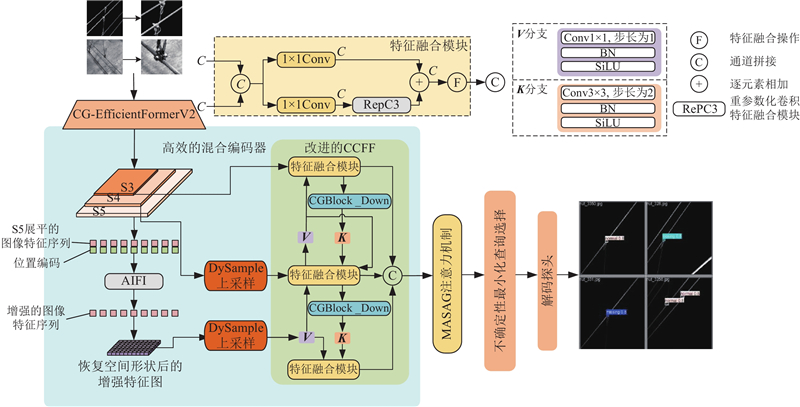
针对接触网吊弦线夹螺栓小目标检测难题,本研究提出如图2所示的改进RT-DETR算法. 1)用EfficientFormerV2[11]替换ResNet-18主干网络,提高性能并降低参数量;2)引入上下文引导模块(context-guided block,CGB)[12]构建CG-EfficientFormerV2,CGB采用深度可分离卷积结合空洞卷积扩大感受野;3)在 CCFF 模块中,用DySample动态上采样替代双线性插值,使采样点自适应聚焦目标区域,并集成CGBlock_Down保留下采样关键细节;4)引入空间-通道引导的多尺度注意力(multi-scale attention with spatial and channel guidance,MASAG)机制[13],通过局部-全局上下文融合和空间选择调制提取关键信息;5)采用Inner-MPDIou联合损失函数,引入边界框内部关键点距离度量和长宽比惩罚项,提升小目标边界框回归精度. 改进后的模型能够降低运算量,提高预测准确度和检测性能.
图 2
2.1. CG-EfficientFormerV2主干网络
2.1.1. 上下文引导模块
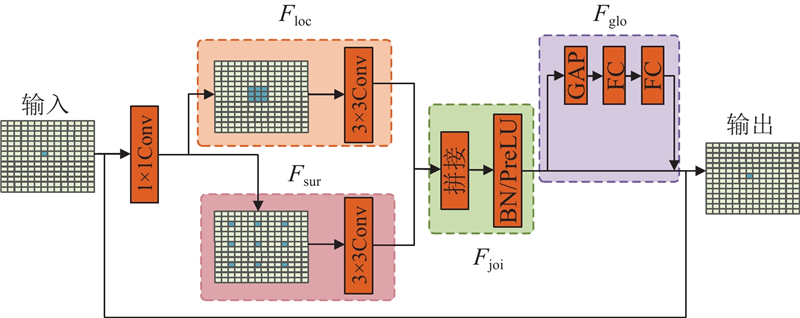
CGB[12]在接触网吊弦螺栓故障诊断中旨在通过有效融合局部、周围上下文和全局上下文特征,既保持较少的参数量又提升故障诊断精度,增强模型在复杂场景下的诊断能力. 如图3所示,CGB主要由4个部分组成. 1)局部特征提取器Floc通过3×3普通卷积从输入数据的8个邻近特征向量中学习局部特征,这一过程通过滑动卷积核在数据中提取不同位置的局部信息,增强模型对局部细节的敏感性. 2)周围上下文提取器Fsur使用3×3膨胀卷积扩大感受野,捕捉周围上下文信息以补充局部特征中的不足. 3)联合特征提取器Fjoi将局部特征和上下文特征进行融合,采用拼接(Concat)操作,并通过批量归一化(BN)层加速网络训练的收敛速度,进一步优化特征. 4)全局上下文提取器Fglo通过全局平均池化GAP和多层感知机操作对联合特征进行加权,最终生成全局上下文特征,并与输入数据进行元素级相乘,完成最终的特征融合.
图 3
2.1.2. EfficientFormerV2模型结构
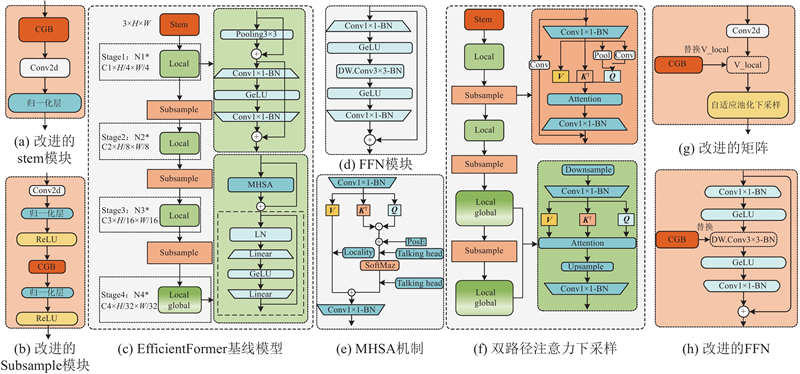
该模型是轻量级骨干网络,在小目标检测任务中性能优异. 网络采用如图4所示的局部-全局双通道架构:前段通过深度可分离卷积提取局部纹理边缘信息,后段利用多头自注意力机制建立全局语义关联. 这种分层混合设计突破了传统卷积感受野限制,实现了多层级特征互补融合. EfficientFormerV2采用分层特征提取架构,网络的初始特征变换过程表达式为
图 4
式中:
式(2)刻画了跨网络阶段的渐进式特征变换过程,
式中:
其中
2.1.3. 改进的EfficientFormerV2算法
本研究提出CG-EfficientFormerV2架构,在EfficientFormerV2基础上集成CGB. 1)在Stem组件嵌入上下文感知机制,构建判别性底层特征表示;2)在Stage1与Stage2间的Subsample模块部署CGB单元,缓解下采样过程中的空间信息损失;3)用CGB替换FFN中的深度可分离卷积层,提升局部特征建模能力;4)将MHSA中值矩阵
2.2. DySample上采样
接触网吊弦螺栓区域通常尺度较小且形态多变,使得RT-DETR基准模型能够识别的有效信息较少,本研究引入DySample动态上采样模块[14]至网络的上采样阶段. 如图5所示,DySample结构通过采样点生成器基于输入特征
图 5
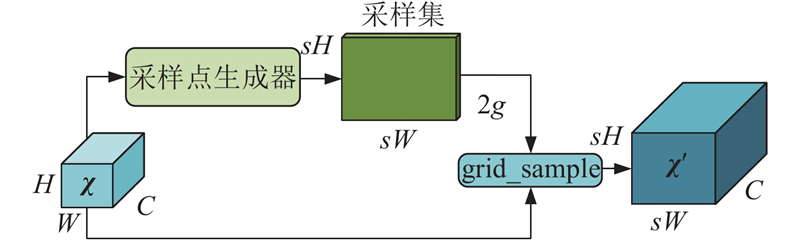
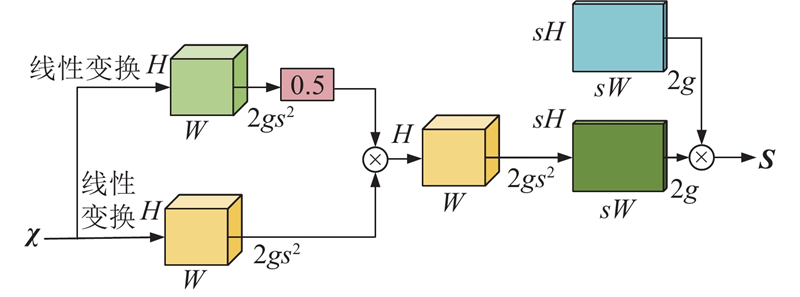
如图6所示,采样生成器是DySample的核心组件. 输入特征先通过线性变换生成通道数为2gs2的坐标偏移,其中2gs2表示低分辨率尺度下须预测的坐标偏移通道数. 随后通过动态调节偏移幅度,并利用像素重组将其转换为高分辨率采样坐标,最终结合原始网格生成采样集S,完成自适应上采样. 该方法显著提升了螺栓松动、缺失故障特征的表征能力,有效抑制了模型在大范围上下游参数调整时的性能退化.
图 6
2.3. 空间-通道引导的多尺度注意力机制
MASAG 采用四阶段级联架构实现编解码特征的深度融合,其结构如图7所示. 该机制接收来自编码器的特征张量
图 7
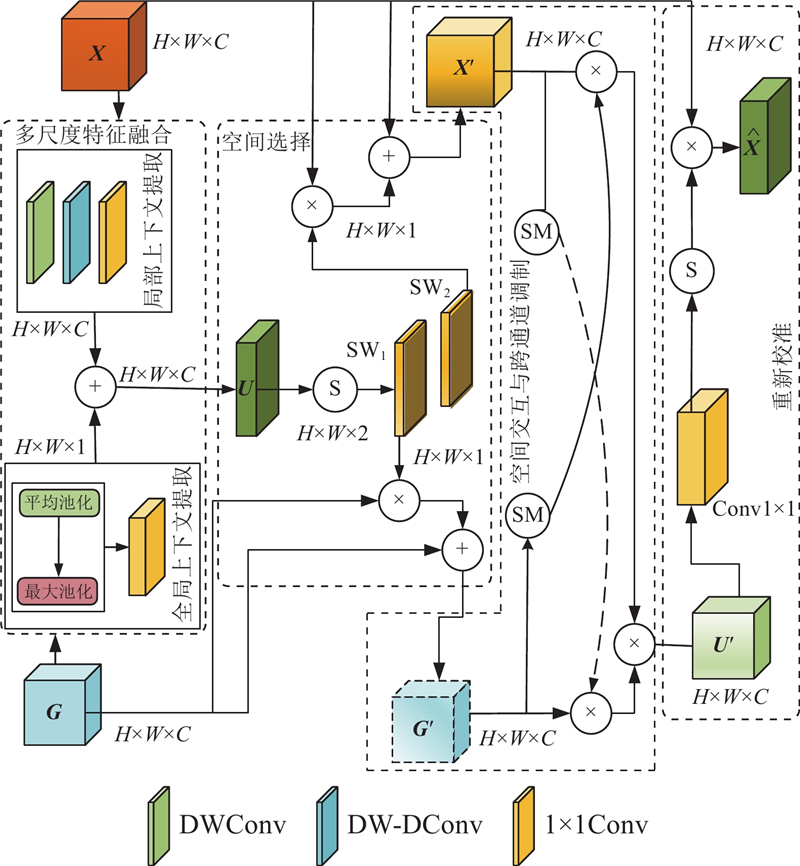
图 7 空间-通道引导的多尺度注意力机制
Fig.7 Spatial-channel guided multi-scale attention mechanism
局部路径中的编码器特征图
通过通道维度的softmax函数
其中
该过程先通过1×1卷积和sigmoid激活从融合特征图
2.4. Inner-MPDIou混合损失函数
式中:
图 8
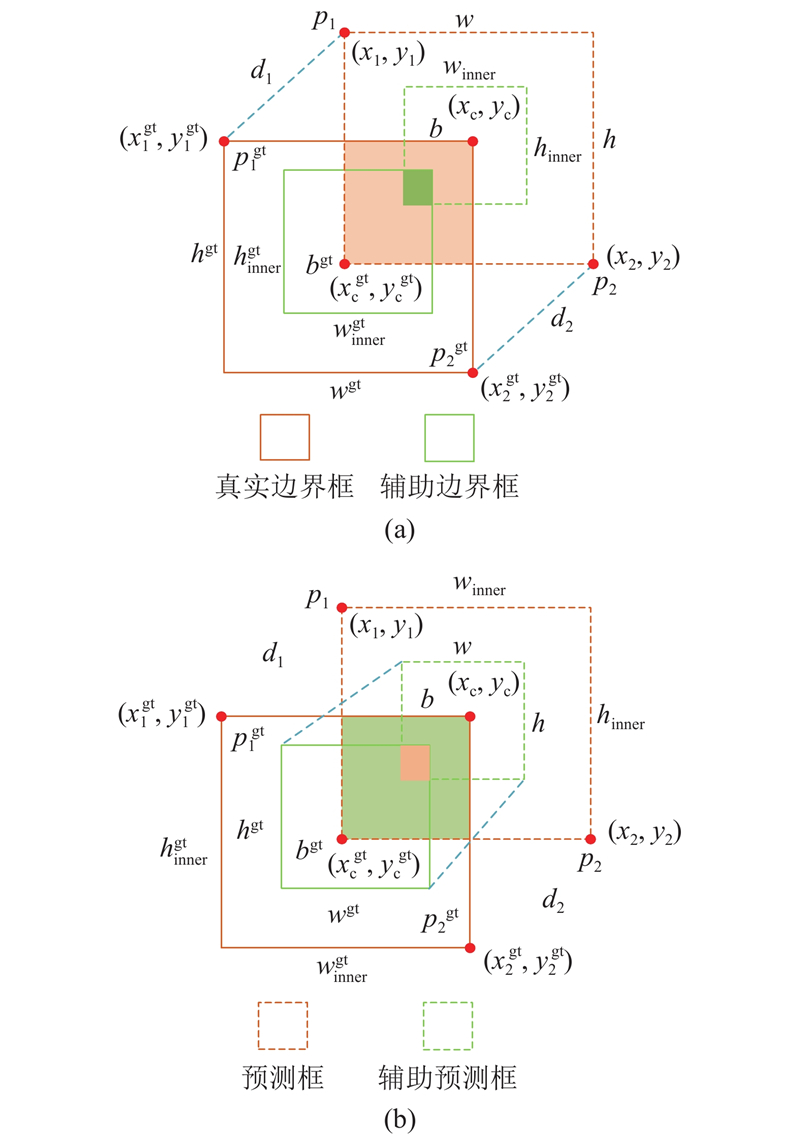
式中:
式中:
式中,各项损失本质上都是基于IoU的几何度量,量纲一致、数值范围相近,无需归一化即可直接叠加. 因此,等号右侧采用直接相加而非加权相加的设计. InnerMPDIoU在小目标检测中展现出3个关键优势:通过MPDIoU的点距惩罚项增强微小位置偏移感知能力,有效解决小目标梯度消失问题;利用InnerIoU的自适应尺度机制为不同收敛阶段提供差异化优化策略;综合考虑边界框多维几何特征,在保持计算效率的同时实现检测精度的实质性提升.
3. 实验结果分析
3.1. 数据集及预处理
3.1.1. 图像处理和数据增强
图 9
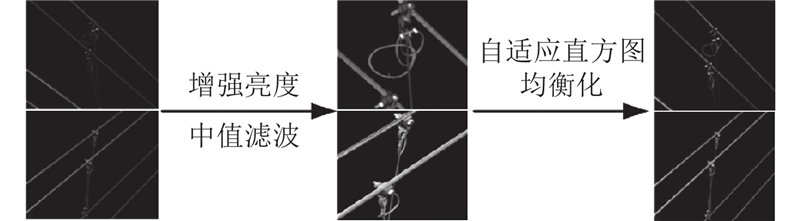
图 10
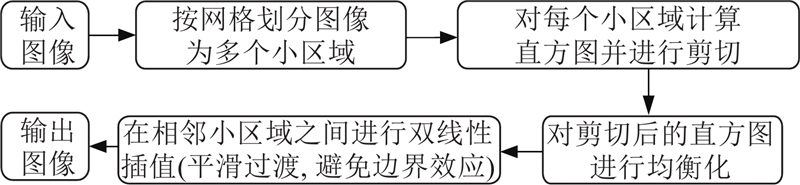
3.1.2. 数据集及缺陷类型
实验数据采集自铁路4C检测车系统,初始数据集包含882幅
图 11
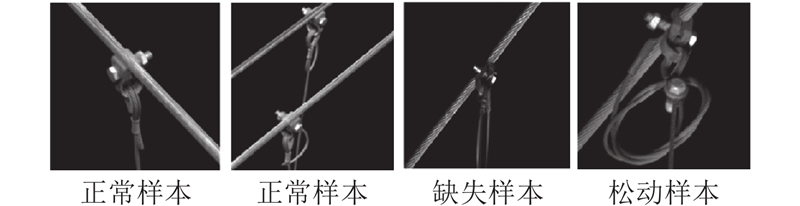
图 11 吊弦螺栓的正常和缺陷样本
Fig.11 Normal and defective samples of catenary dropper bolts
3.2. 实验环境搭建
实验基于Windows11操作系统,硬件配置为Inteli7-14650F处理器、NVIDIA RTX 4060 8 G显卡及16G内存,软件环境采用Python3.9.22和Pytorch2.1.0+cu121框架. 训练参数设置:输入图像尺寸640×640像素,批量大小为4,迭代200轮,早停轮数20轮. 所有实验均采用统一参数配置以确保结果可靠性.
3.3. 评价指标
采用多维度性能评估指标:在检测精度方面,选用平均精度均值mAP和召回率R作为评价指标,数值越大表明检测性能越优;在模型复杂度方面,通过浮点运算量FLOPs和参数量NP衡量轻量化程度,数值越小表明模型越轻量;在实时性方面,采用帧率Rf评估模型推理速度,数值越大表明实时性能越好.
式中:P表示预测为正类样本中真实正类的占比,R为模型成功识别的正类样本占实际正类总量的比率;TP表示被正确判定为正类的样本数量;FP表示被误判为正类的负类样本数量;FN指被误判为负类的正类样本数量. 平均精度AP通过计算精确率-召回率曲线下方与坐标轴围成的区域面积获得;mAP作为目标检测任务中量化识别性能的关键度量指标,计算方式为对各类别AP值求算术平均. mAP数值越高,表明检测算法的分类准确性与定位精度越优.
3.4. 消融实验
主干网络ResNet-18特征提取能力相对较弱,不利于小目标精细特征学习,但其参数量少、计算复杂度低,适合作为轻量化模型改进的基线. 本研究选取RT-DETR-R18作为对照基线,通过控制变量法完成消融实验,评价指标包括mAP@0.5、mAP@0.5:0.95、FLOPs、参数量和帧率,实验结果如表1所示. 消融实验结果表明,各改进模块对模型性能提升均有显著贡献. 引入EfficientFormerV2替代ResNet-18后,通过多尺度特征融合和高效注意力机制增强了小目标特征捕获能力,mAP@0.5从93.2%提升至95.0%,参数量降至11.80×10⁶,FLOPs降至15.97×10⁹,分别降低了41.27%和45.52%,帧率从12.4帧/s提升至35.6帧/s,推理速度提升187.1%. 在此基础上集成CGB,通过上下文引导特征增强策略强化螺栓轮廓和纹理表征,mAP@0.5提升至95.3%,FLOPs仅增加0.42×10⁹,帧率达到39.1帧/s,实现精度与速度协同优化. DySample动态上采样模块根据目标尺度自适应调整特征图分辨率,mAP@0.5和mAP@0.5:0.95分别达到95.6%和65.2%,帧率提升至39.7帧/s,有效改善了不同尺度目标的检测性能. MASAG机制通过多尺度空间注意力选择性聚焦螺栓关键部位并抑制背景干扰,使mAP@0.5提升至95.4%. CGB下采样模块增强了细节特征提取能力,mAP@0.5进一步提升至95.8%. 经多模块协同优化,最终模型的mAP@0.5达到97.2%,mAP@0.5:0.95达到69.5%,参数量为15.38×10⁶,FLOPs为20.07×10⁹,较基线模型分别降低了23.43%和31.53%,帧率达到40.6帧/s,相比基线提升227.4%,在保证检测精度的同时实现了轻量化与实时性要求,满足铁路接触网4C系统的实际应用需求.
表 1 改进模块消融实验结果
Tab.1
| EfficientFormerV2 | 改进后的EfficientFormerV2 | DySample | MASAG | CGB | mAP@0.5/% | mAP@0.5:0.95/% | NP/106 | Flops/109 | Rf/(帧· s−1) |
| — | — | — | — | — | 93.2 | 62.9 | 20.09 | 29.31 | 12.4 |
| √ | — | — | — | — | 95.0 | 63.7 | 11.80 | 15.97 | 35.6 |
| — | √ | — | — | — | 95.3 | 65.5 | 12.17 | 16.39 | 39.1 |
| — | √ | √ | — | — | 95.6 | 65.2 | 12.02 | 16.01 | 39.7 |
| — | √ | — | √ | — | 95.4 | 65.4 | 15.36 | 20.53 | 34.6 |
| — | √ | — | — | √ | 95.8 | 64.8 | 14.92 | 18.95 | 38.9 |
| — | √ | √ | √ | — | 96.3 | 68.0 | 14.41 | 19.37 | 36.4 |
| — | √ | — | √ | √ | 97.0 | 69.2 | 13.63 | 17.69 | 33.8 |
| — | √ | √ | — | √ | 96.8 | 67.6 | 12.37 | 16.84 | 37.9 |
| — | √ | √ | √ | √ | 97.2 | 69.5 | 15.38 | 20.07 | 40.6 |
3.5. 性能对比实验
3.5.1. 主流算法
为了验证本研究所提算法在接触网吊弦螺栓微小缺陷识别任务中的有效性和优越性,设计主流算法对比实验. 选取当前目标检测领域具有代表性的YOLO系列算法作为对比方法(模型大小保持在同个量级),通过在相同实验条件下的定量分析,全面考察各算法对接触网螺栓这类小目标的检测能力. 不同算法在测试集上的性能指标对比结果如表2所示.可以看出,所提模型在目标检测任务中展现出优越的综合性能. 在检测精度方面,所提模型的mAP@0.5达到97.2%,与YOLOv8m持平,仅比YOLOv5m低0.2个百分点. YOLOv13L的mAP@0.5=96.7%,但其参数量和FLOPs分别高达27.60×10⁶和38.67×10⁹,较所提模型分别增加79.5%和92.7%,表明其通过堆叠深层网络提升精度但牺牲了模型轻量化. 在轻量化方面,所提模型的参数量和FLOPs分别为15.38×10⁶和20.07×10⁹,相较检测精度相当的YOLOv8m分别降低了40.5%和22.3%,相较YOLOv5m分别降低了38.6%和19.85%. 小型模型如YOLOv5s和YOLOv8s虽具有更低的参数量和计算复杂度,但检测精度显著低于本研究模型,mAP@0.5分别为93.1%和94.5%,较所提模型分别降低了4.1和2.7个百分点,mAP@0.5:0.95分别降低了8.5和5.7个百分点,表明过度轻量化导致精度严重下降. 参数量相近的YOLOv10m的FLOPs比所提模型提高了37.74%,但mAP@0.5仅为94.3%,低2.9个百分点. 在推理速度方面,所提模型的帧率较YOLOv5m、YOLOv8m和YOLOv13L分别提升了203%、235%和158.6%. 与基线模型相比,所提模型的mAP@0.5和mAP@0.5:0.95分别提升了4和6.6个百分点,参数量和FLOPs分别降低了23.43%和31.53%,帧率从12.4帧/s提升至40.6帧/s. 综上,本研究所提模型实现了检测精度、模型轻量化、计算复杂度与实时性能的最优平衡,能够准确识别小尺寸、低对比度的吊弦螺栓缺陷,满足边缘设备部署和实时检测的工程需求,为铁路接触网智能运维提供了高效可靠的技术方案.
表 2 不同检测算法的性能对比实验结果
Tab.2
| 算法 | mAP@0.5/% | mAP@0.5:0.95/% | Flops/109 | NP/106 | Rf/(帧· s−1) |
| YOLOv5m | 97.4 | 69.8 | 32.30 | 25.04 | 13.4 |
| YOLOv5s | 93.1 | 61.0 | 12.10 | 9.15 | 38.9 |
| YOLOv8m | 97.2 | 69.6 | 39.66 | 25.84 | 12.1 |
| YOLOv8s | 94.5 | 63.8 | 13.01 | 9.36 | 35.1 |
| YOLOv10m | 94.3 | 63.5 | 32.23 | 15.31 | 12.6 |
| YOLOv11m | 95.7 | 65.2 | 34.26 | 20.03 | 12.0 |
| YOLOv12m | 95.4 | 65.4 | 34.04 | 20.10 | 15.8 |
| YOLOv13L | 96.7 | 66.1 | 38.67 | 27.60 | 15.7 |
| 基线模型 | 93.2 | 62.9 | 29.31 | 20.09 | 12.4 |
| 换主干模型 | 95.0 | 63.7 | 15.97 | 11.80 | 35.6 |
| 本研究 | 97.2 | 69.5 | 20.07 | 15.38 | 40.6 |
3.5.2. 损失函数
在自建数据集上逐一使用GIoU、InnerIoU、MPDIoU和Inner-MPDIoU损失函数进行训练,实验结果如表3所示. 与基准GIoU对比,Inner-MPDIoU的mAP@0.5达到95.7%,提高了2.5个百分点. MPDIoU虽然将精度提升至94.9%,却以降低召回率为代价;InnerIoU尽管平均精度稍显不足,但其召回率增加1个百分点,有效补偿了召回性能的损失. 综合来看,Inner-MPDIoU结合内部IoU计算方法和最小点距离机制,不仅维持91.0%的高召回率,还实现了最佳检测精度表现.
表 3 损失函数的性能对比实验结果
Tab.3
| 损失函数 | mAP@0.5/% | R/% |
| GIoU | 93.2 | 88.5 |
| InnerIoU | 93.1 | 89.5 |
| MPDIoU | 94.9 | 88.1 |
| Inner-MPDIoU | 95.7 | 91.0 |
如图12所示,在mAP训练曲线中,Inner-MPDIoU在前30个迭代轮次Epoch快速攀升至0.85,显著领先其他方法. 中期保持稳定增长优势,100个Epoch后收敛于95.7%最高点,相比基准GIoU提升2.5个百分点,较MPDIoU和InnerIoU分别提高了0.8和2.6个百分点,充分验证了融合策略的有效性. 从损失下降曲线可以看出,Inner-MPDIoU在训练初期下降速度较快,前20个Epoch内完成主要收敛过程;在训练中后期,损失函数曲线整体低于GIoU、InnerIoU和MPDIoU,并保持平稳的下降趋势,Inner-MPDIoU快速收敛特性和最小损失值表明其具有更好的优化稳定性和定位精度.
图 12
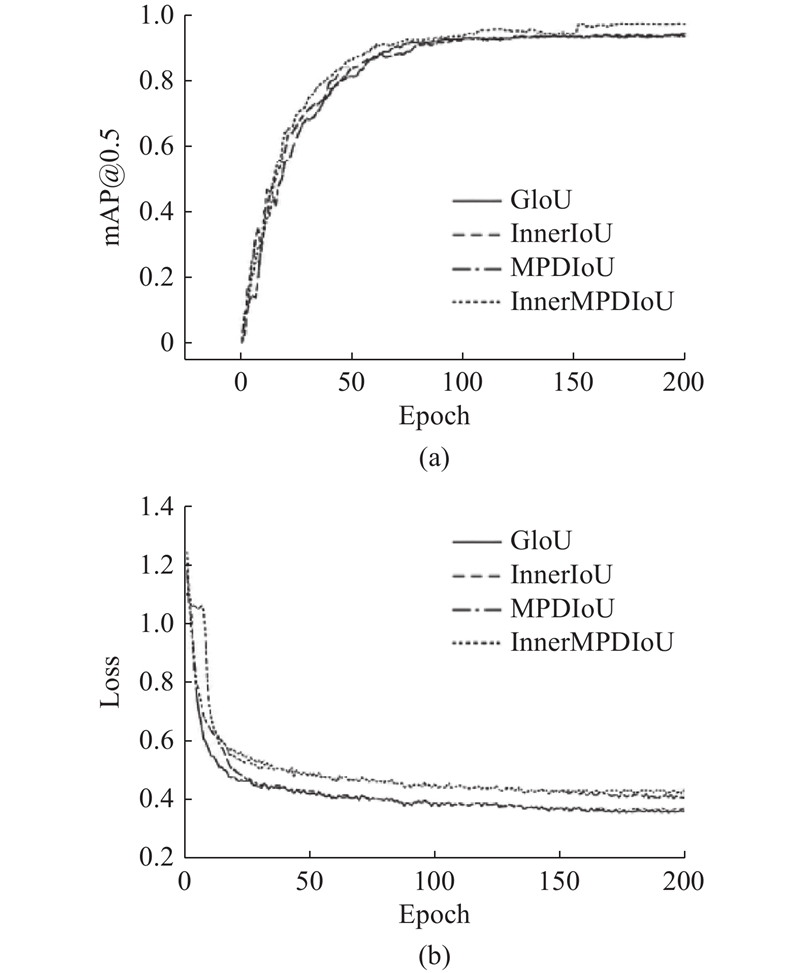
图 12 不同损失函数训练过程中的性能对比
Fig.12 Performance comparison of different loss functions during training
3.5.3. 轻量化主干网络
在相同的实验条件下,以RT-DETR-R18为基准网络进行对比,结果如表4所示. 在检测精度方面,CG-EfficientFormerV2的mAP@0.5=95.3%,居首位. 较UniRepLKnet提升0.1个百分点,较基准模型EfficientFormerV2提升0.3个百分点. 传统移动端网络MobileNetV2和ShuffleNetV2精度明显偏低,表明其轻量化设计削弱了特征表达能力. CG-EfficientFormerV2的参数量为12.17×10⁶,虽然MobileNetV2和ShuffleNetV2的参数量为9.35×10⁶,但精度显著偏低. 较参数量相近的ConvNeXt和GhostNetV2,所提模型精度分别提升0.6和3.1个百分点,显示出更高的参数效率. 虽然EfficientNetV1的mAP@0.5=95.1%,但参数量较所提模型高13.9%;在计算复杂度方面,CG-EfficientFormerV2的Flops=16.39×10⁹. UniRepLKnet和RepVit的Flops分别为17.80×10⁹和19.15×10⁹,较所提模型分别高8.6%和16.8%,但精度提升有限. 这表明网络架构设计比单纯增加计算量更关键. 虽然MobileNetV2的Flops=12.31×10⁹,但精度仅93.7%,证明过度压缩会导致性能退化. 在推理速度方面,CG-EfficientFormerV2的帧率为40.0帧/s,为最优值. 较精度相当的UniRepLKnet和EfficientNetV1分别提速32.0%和42.9%. ConvNeXt的Flops=16.66×10⁹,帧率仅为36.4帧/s,所提模型在相近计算量下性能更优,显示出更好的硬件亲和性.
表 4 轻量化主干网络的性能对比实验结果
Tab.4
| 主干网络 | mAP@0.5/% | Flops/109 | NP/106 | Rf/(帧· s−1) |
| GhostNetV2 | 92.2 | 13.68 | 12.38 | 39.9 |
| MobileNetv2 | 93.7 | 12.31 | 9.35 | 38.9 |
| MobileNetv4 | 95.0 | 13.64 | 11.01 | 38.6 |
| RepVit | 94.6 | 19.15 | 13.34 | 31.6 |
| ShuffleNetV2 | 90.8 | 13.36 | 9.35 | 38.7 |
| EfficientNetV1 | 95.1 | 12.33 | 13.86 | 28.0 |
| ConvNeXt | 94.7 | 16.66 | 12.30 | 36.4 |
| UniRepLknet | 95.2 | 17.80 | 12.92 | 30.3 |
| EfficientModel | 94.9 | 14.22 | 13.18 | 37.5 |
| EfficientFormerV2 | 95.0 | 15.97 | 11.80 | 35.6 |
| CG-EfficientFormerV2 | 95.3 | 16.39 | 12.17 | 40.0 |
综合分析,CG-EfficientFormerV2在11种对比网络中同时获得最高精度和最快速度. 精度-计算量比为5.8,精度-速度积为38.12,均显著优于其他模型. 较基准模型EfficientFormerV2,在参数量仅增3.1%、计算量增加2.6%的条件下,精度提升0.3个百分点、速度提升12.36%. 实验表明,CG-EfficientFormerV2有效平衡了精度与效率,适用于资源受限的实时检测场景.
3.5.4. 注意力机制
以RT-DETR-R18为基准网络进行注意力机制对比实验,结果如表5所示. MASAG机制表现最优,mAP@0.5=94.8%,较基准模型提升1.6个百分点. ECA和CBAM的mAP@0.5分别为92.9%和92.5%,均低于基准模型,表明单一通道注意力或通道-空间串联机制难以有效捕获关键特征. GAM的mAP@0.5虽为93.5%,但计算复杂度高达32.48×10⁹,参数量为25.83×10⁶,性价比较低. MASAG参数量为21.07×10⁶,较基准模型增加4.88%,较GAM减少18.4%,FLOPs为32.38×10⁹,与GAM相当但性能显著更优. 综合分析,MASAG以4.88%的参数增长和10.5%的计算量增长实现1.72个百分点的性能提升,其多尺度自适应聚合策略有效增强了特征表达能力,在性能、参数量和计算复杂度间达到最优均衡.
表 5 注意力机制的性能对比实验结果
Tab.5
| 注意力机制 | mAP@0.5/% | Flops/109 | NP/106 |
| 基准模型 | 93.2 | 29.31 | 20.09 |
| ECA | 92.9 | 29.86 | 19.27 |
| GAM | 93.5 | 32.48 | 25.83 |
| CBAM | 92.5 | 29.87 | 19.53 |
| MASAG | 94.8 | 32.38 | 21.07 |
3.6. 泛化实验
为了验证模型泛化性能,在VisDrone2019数据集上进行实验. 该数据集包含
表 6 改进模型的泛化实验结果
Tab.6
| 模型 | mAP@0.5/% | mAP@0.5:0.95/% | Rf/(帧· s−1) |
| RT-DETR-R18 | 42.8 | 26.0 | 21.6 |
| RT-DETR-替换的主干 | 43.5 | 26.7 | 35.3 |
| RT-DETR-改进的主干 | 45.0 | 27.5 | 34.0 |
| 本研究 | 48.6 | 29.0 | 37.2 |
3.7. 可视化分析
3.7.1. 数据集可视化
为了揭示接触网吊弦螺栓故障检测任务的复杂性,本研究对构建的数据集进行多维度统计分析. 如图13所示,在联合分布矩阵中,目标主要聚集于图像中心,宽高尺度集中在2.5%~7.5%,占图像总面积不足1%,属典型小目标检测问题. 精度-置信度曲线揭示类别不平衡问题:正常类样本约
图 13
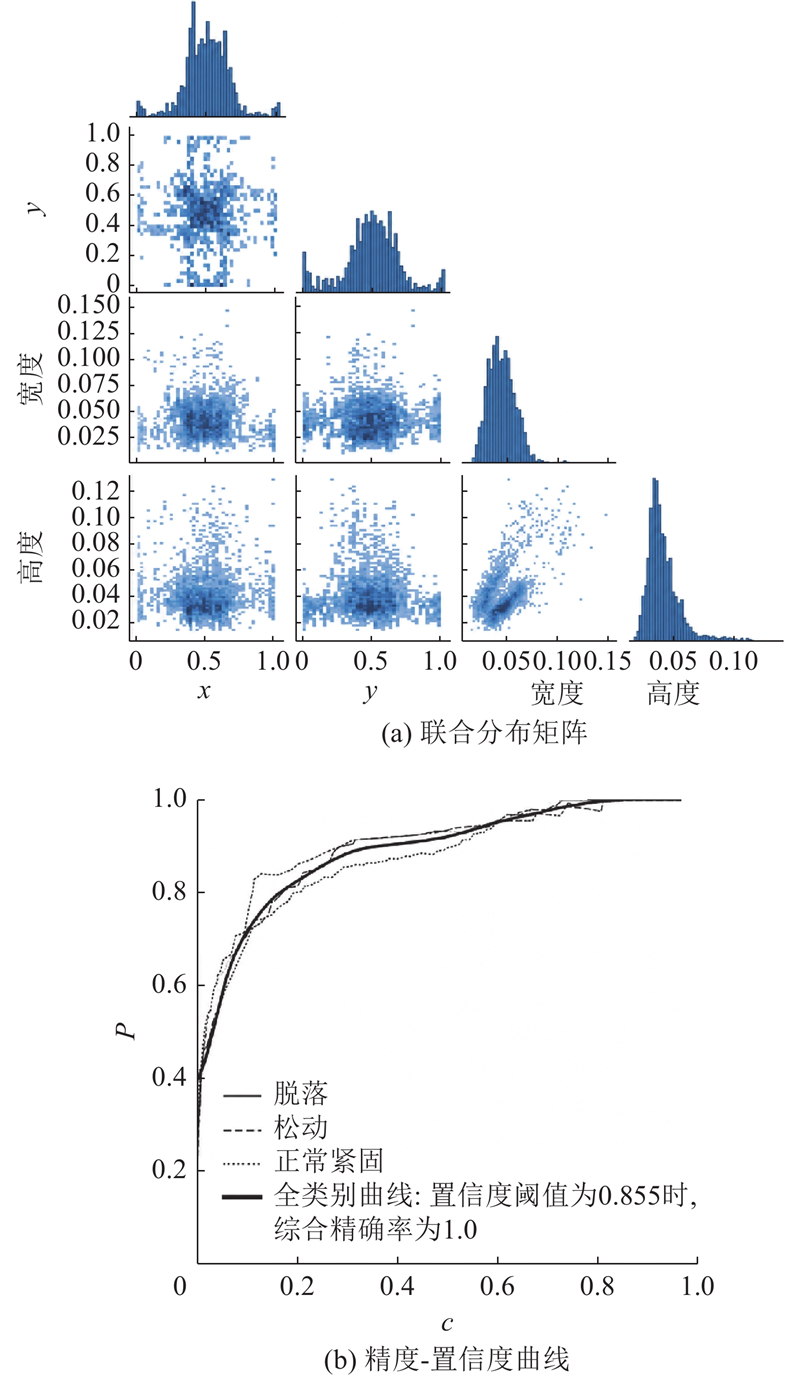
图 13 自建数据集多维度统计分析
Fig.13 Multi-dimensional statistical analysis of custom-built dataset
3.7.2. 检测性能定量可视化分析
为全面评估所提算法的检测性能,构建多维度量化评价体系. 如图14所示,在IoU=0.5条件下,mAP达到97.4%,其中松动类AP为98.5%,验证了模型对细微故障特征的敏感性. F1-置信度曲线表明,在置信度c=0.403处获得最优F1值为0.93,实现精确率与召回率的最佳平衡. 上述量化指标证明了本研究所提方法在接触网吊弦螺栓故障检测任务中的有效性.
图 14
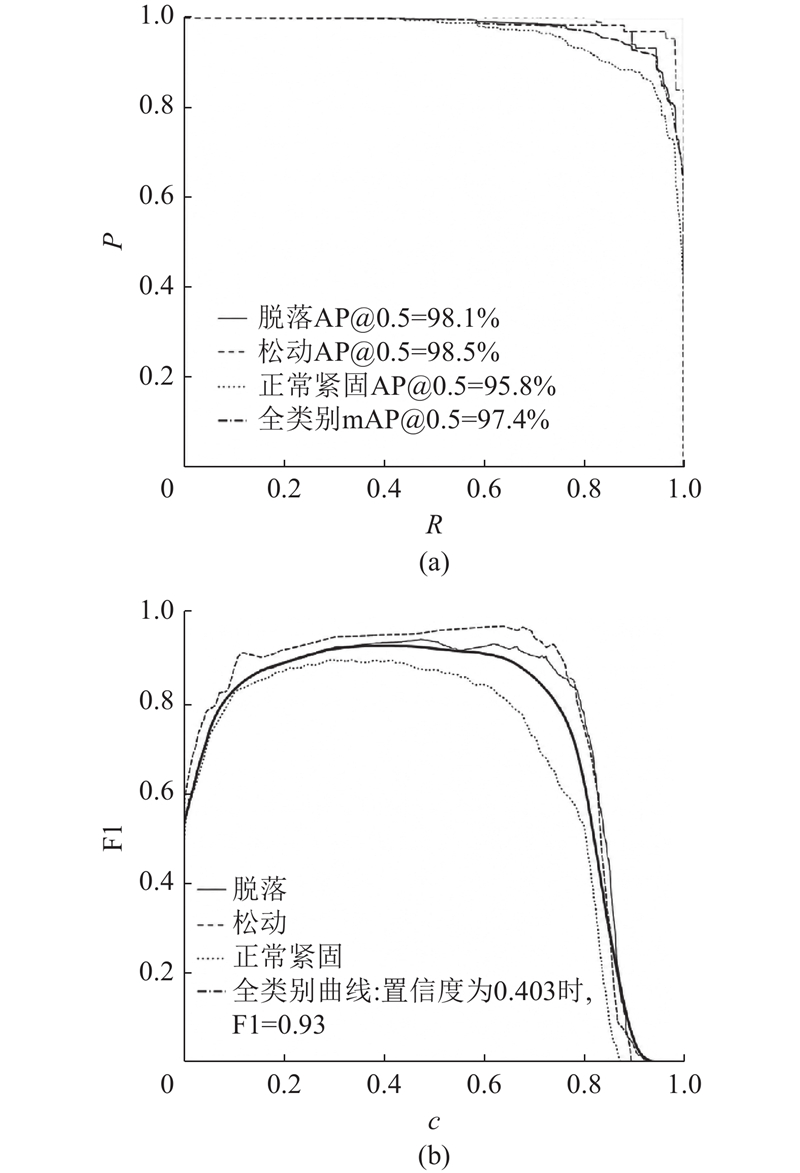
图 14 算法检测性能定量分析
Fig.14 Quantitative analysis of algorithm’s detection performance
3.7.3. 检测效果可视化
进行所提算法在接触网吊弦螺栓缺陷检测任务中的有效性验证,如图15(a)(b)所示为改进算法在测试集上的检测结果,包括正常、松动和缺失3种状态. 正常状态置信度分布在0.8~0.9,松动故障约0.8,缺失状态普遍达0.9,表明模型对小尺寸目标特征表达能力显著增强. 进行所提方法在实际铁路运营环境中的适用性验证,实验针对多种场景开展系统性测试. 实验样本选取涵盖接触网日常巡检中的典型困难工况,包括目标密集分布、极端光照条件及边界截断等情形. 如图15(c)(d)所示,算法在目标密集区域准确识别了间距小于50像素的相邻螺栓群组. 如图16所示为不同光照场景识别和边缘、截断场景样本识别. 可以看出,算法在灰度图像、低对比度及局部过曝条件下仍能精准定位,即使螺栓部分超出图像边界,算法仍能输出准确结果. 对比算法改进前后的检测性能差异,如图17所示为不同模型的检测结果对比. 图17表明,基准模型在小目标及异常类别识别中存在置信度偏低和误检现象. 在nut_1181、nut_1162和nut_1191中missing类置信度仅为0.5、0.3和0.6,且在nut_1169中将normal类误检为missing类. 替换改进主干网络后,模型对异常小目标的表征能力明显增强,nut_1181和nut_1191中missing类置信度分别提升至0.8和0.9,nut_1145中loosing类置信度由0.7提升至0.8,同时消除了nut_1169中missing类的误检. 进一步采用最优改进模型后,检测性能达到最佳,nut_1162中missing类置信度由0.3提升至0.8,nut_1181中missing类提升至0.9,nut_1139中normal类由0.7提升至0.8. 综上,本研究所提模型在提高整体检测置信度的同时,有效提升了低置信度目标的检测下限,表现出更优的检测精度与鲁棒性.
图 15
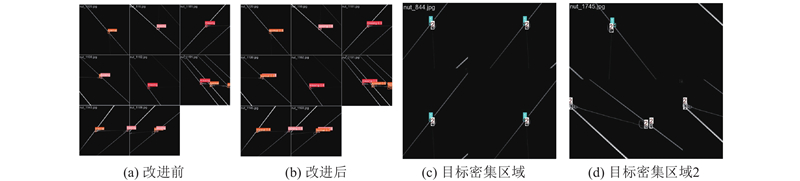
图 15 实际检测结果和密集场景样本识别
Fig.15 Actual detection results and dense scene sample recognition
图 16
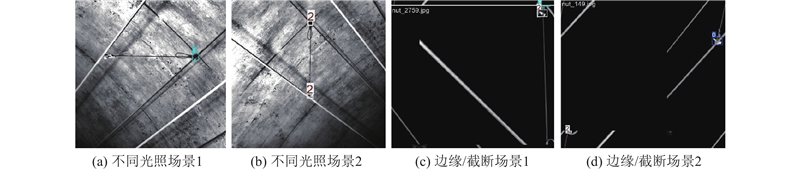
图 16 不同光照场景识别和边缘/截断场景样本识别
Fig.16 Sample recognition under different lighting conditions and edge/truncated scenarios
图 17
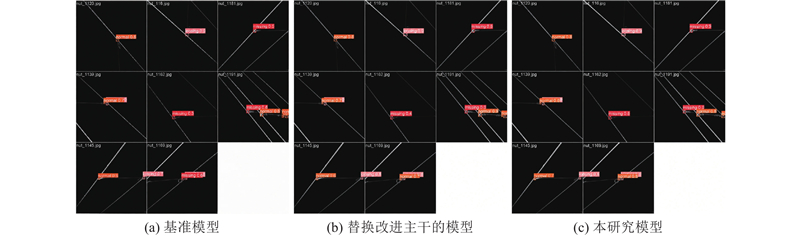
图 17 不同模型的检测结果对比
Fig.17 Comparison of detection results across different models
4. 结 语
针对接触网吊弦螺栓小目标检测准确率低和计算复杂度高的问题,本研究提出基于改进RT-DETR的轻量级检测框架. 1)进行特征提取网络优化:设计融合深度可分离卷积和空洞卷积的CG-EfficientFormerV2骨干网络,扩大感受野并降低参数量. 2)提出多尺度特征增强策略:采用DySample动态上采样技术实现目标区域精细化重构;结合CGBlock_Down下采样模块保持特征细节,增强边缘特征提取能力. 3)创新注意力机制:集成MASAG模块,通过空间选择性调制融合局部细节与全局语义,增强关键特征捕获能力. 4)改进损失函数:提出Inner-MPDIoU损失函数,基于边界框内部几何结构重构小目标定位准则,提升定位精度. 所提方法虽显著提升了检测精度和推理效率,但RT-DETR的Transformer-Decoder架构计算复杂度高,限制了高实时性能,难以满足高帧率在线巡检需求. 未来将探索更高效的解码结构与注意力机制,突破实时部署的性能瓶颈.
参考文献
深度学习小目标检测算法综述
[J].
Survey on deep learning-based small object detection algorithms
[J].
基于深度学习的小目标检测研究与应用综述
[J].DOI:10.3969/j.issn.0372-2112.2020.03.024 [本文引用: 1]
A survey of research and application of small object detection based on deep learning
[J].DOI:10.3969/j.issn.0372-2112.2020.03.024 [本文引用: 1]
Faster R-CNN: towards real-time object detection with region proposal networks
[J].DOI:10.1109/TPAMI.2016.2577031 [本文引用: 1]
A small object detection model in aerial images based on CPDD-YOLOv8
[J].DOI:10.1038/s41598-024-84938-4 [本文引用: 1]
A looseness detection method for railway catenary fasteners based on reinforcement learning refined localization
[J].DOI:10.1109/tim.2021.3086913 [本文引用: 1]
Intelligent cotter pins defect detection for electrified railway based on improved faster R-CNN and dilated convolution
[J].DOI:10.1016/j.compind.2024.104146 [本文引用: 1]
CGNet: a light-weight context guided network for semantic segmentation
[J].DOI:10.1109/TIP.2020.3042065 [本文引用: 2]
Detecting tiny objects in aerial images: a normalized Wasserstein distance and a new benchmark
[J].DOI:10.1016/j.isprsjprs.2022.06.002 [本文引用: 1]
Improving AI object detection in fire scenes through data augmentation
[J].DOI:10.1080/15459624.2025.2499600 [本文引用: 1]


