



随着海洋工程装备不断向深远海和高可靠性方向发展,水下作业系统对执行机构的空间布局、能效水平和稳定性等提出了更为严苛的要求[1-2]. 水下电液作动器(electro-hydraulic actuator,EHA)凭借功率密度高和系统集成度高的优势,在水下作业装备领域中展现出广阔的应用前景,可用于海底采油树阀门控制、深海取样设备、海底观测网络及水下运维平台等需要高功率密度、紧凑布置和长期密封运行的场景[3-4]. 为了满足高集成化的设计要求,水下EHA的多个零部件被紧密布置在有限空间内,使得系统结构耦合关系复杂,也进一步增加了结构模态分析与辨识的难度. 结构模态特性直接影响振动能量在系统中的传播与分布. 当模态设计不合理时,作动器容易出现局部甚至整体共振现象. 不仅加剧结构疲劳、降低控制精度,还可能导致关键部件失效,从而削弱系统可靠性[5-6]. 水下装备的声学性能也与结构密切相关[7],异常振动会导致水下辐射噪声增加,削弱装备的声隐蔽性能[8]. 因此,准确识别水下EHA的结构模态,是实现其高可靠、低振动和低噪声运行的关键.
围绕复杂结构的模态识别问题,国内外已形成多种分析方法体系,主要包括有限元法、频域辨识和时域辨识等. 基于有限元仿真方法的模态仿真方法依赖于建模精度[9-10],对于结构复杂、约束条件多的水下EHA系统,其工程适用性有限. 相比之下,基于实测振动响应数据的模态识别方法能够更准确地表征复杂系统的动力学特性[11]. 基于响应数据的模态识别方法主要分为频域与时域两类[12]. 频域方法如峰值拾取法和频域分解法[13-14],物理意义直观、实现简便,在中低阶弱耦合结构中得到广泛应用. 对于水下EHA这类复杂系统,频域方法难以稳定提取主导模态. 为了提升复杂系统的建模能力,时域模态识别方法逐渐受到关注,如时域分解法、最小二乘复指数法、自回归滑动平均和子空间辨识等方法[15-16]. 其中子空间辨识方法因具有良好的抗噪性能和高阶系统建模能力,更适用于模态数量多的复杂结构[17]. Xu等[18]采用随机子空间辨识方法,利用地震振动数据识别单桩式海上风力发电机的模态参数;Sevim等[19]基于环境振动数据,结合增强频域分解与随机子空间辨识方法,识别拱坝—水库—地基系统的动力学特性;黄焱等[20]使用改进的协方差驱动随机子空间模态提取海洋导管架平台的模态参数. 在工程应用中,随机子空间方法依赖稳定图筛选模态,其判据基于频率、阻尼比及振型的一致性[21]. 对于模态密集且能量分布差异显著的系统,难以区分主导模态. 纯时域建模方法也难以直观反映模态能量及其工程贡献,限制了主导模态判别能力. 相比之下,频域分析在抑制噪声、处理稳态响应及刻画频带特性等方面具有优势[22]. 因此,将频域信息引入子空间辨识框架,可以在保留物理可解释性的同时增强复杂系统建模能力,为主导模态识别提供更具工程适用性的途径.
本研究针对水下EHA模态密集且主导模态难以稳定提取的问题,在子空间模态识别框架下提出融合频域加权与参数优化的模态识别方法:1)构建频域状态空间模型,引入频域加权矩阵获得初始子空间模型;2)使用非线性优化算法优化模型参数,提升模态辨识的稳定性;3)通过水下EHA实验模态分析及整机振动测试验证所提方法的有效性,进一步揭示水下EHA的动力学特性.
1. 水下电液作动器系统结构与动力学分析
1.1. 水下电液作动器系统结构
水下EHA系统通过电机驱动液压泵向液压缸提供压力油,以电机转速及旋转方向作为主要调节量,实现对执行器速度与位移方向的控制[23]. 水下EHA系统结构如图1所示,外形尺寸为633 mm×234 mm×198 mm,整机质量40 kg,工作行程220 mm,工作水深不小于4 000 m. 该系统采用闭式液压回路,回路内部为全充油状态,核心部件包括永磁同步电机、轴向柱塞泵、液压缸、平衡阀、溢流阀、流量匹配阀及压力补偿器等. 其中流量匹配阀用于补偿非对称液压缸在伸缩过程中产生的供回油流量差;平衡阀用于实现负载保持与位置锁止;溢流阀用于限制系统峰值压力;压力补偿器用于协调外界海水压力与回油腔压力,实现压力平衡,确保系统在深海高压环境下的密封可靠性与运行稳定性. 整体上,水下EHA系统具有较高的集成度,多功能部件在有限空间内共享安装界面与载荷传递路径,导致系统质量与刚度分布呈现非均匀特征,局部柔性结构与整体振动模态之间易发生耦合. 与此同时,系统内部油液的存在使其动力学响应受到流固耦合作用的影响. 与外部海水引入的附加质量和阻尼效应相比,内部油液与结构之间的耦合作用更直接地参与水下EHA本体的动力传递过程,因而对其模态特性具有更为直接的影响. 陆上模态测试结果在一定程度上能够反映水下服役条件下EHA结构的主要动力学特征,因此本文后续模态实验与分析均在陆上条件开展,为水下EHA系统模态辨识提供支撑.
图 1
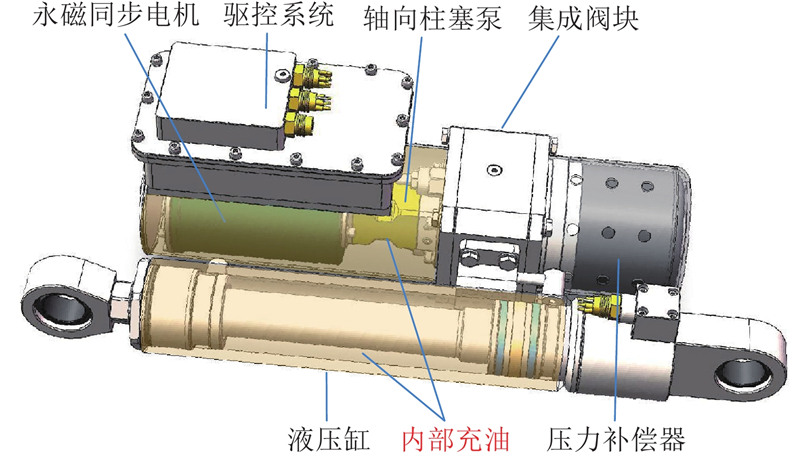
图 1 水下电液作动器系统结构示意图
Fig.1 Structure diagram of underwater electro-hydraulic actuator system
1.2. 水下电液作动器动力学分析
水下EHA系统高度集成,其结构模态通常表现出模态密集与能量分布非均匀的特征. 不同阶数的模态在系统动态响应中的参与程度存在差异,少数模态对整机振动行为具有主导作用,其余模态仅在局部结构产生有限影响. 准确辨识起主导作用的物理模态,是水下EHA系统模态分析要解决的关键问题之一. 为了开展模态辨识研究,将水下EHA系统等效为多自由度动力学系统,表达式为
式中:
式中:
式中:
2. 基于频域加权与参数优化的子空间模态识别方法
针对水下EHA结构高度集成、模态密集以及各模态可观性差异显著的问题,本研究在频域子空间辨识框架下提出融合频域加权与参数优化的改进方法,以增强主导物理模态的识别稳定性. 该方法流程如下:1)构建频域状态空间模型,建立以FRF为核心的辨识表达形式. 2)基于H1估计与相干分析对FRF数据进行筛选,构造多输出加权矩阵,平衡不同测点在模型辨识中的贡献. 3)在获得初始子空间模型后,采用非线性优化算法对模型参数进行优化,实现虚假模态抑制与模态参数收敛,提高主导模态提取的可靠性.
2.1. 频域子空间模型
相较于时域辨识,频域辨识直接以FRF描述系统的输入、输出关系,能够显式表征系统不同频段的动态特性[24],更有利于在频谱层面刻画水下EHA系统的模态特性. 基于此,利用频域子空间分析方法,水下EHA系统可表示为离散时间状态空间形式:
式中:
式中:
式中:
通过投影运算和奇异值分解确定
2.2. 频率响应函数可靠性分析与频域加权策略
在实际测试过程中,受噪声干扰及力锤操作误差等因素影响,每次FRF测试结果可能存在偏差. 采用多次重复采集的实验策略,对FRF结果进行稳定性评估与筛选,以保证用于系统辨识的输入数据具有较高可靠性.
首先,对模态测试获得的力锤输入与传感器输出信号进行频域变换,并基于自谱与互谱的定义,分别构建输入自谱矩阵、输出自谱矩阵以及输入输出互谱矩阵:
其中
为了评估FRF在各频率点处的可信度,引入相干函数对数据进行分析:
其中
此外,不同测点对系统模态的可观性存在差异. 若各通道采取等权处理,辨识过程易受高幅值通道的影响,降低模态识别的准确性. 本研究在H1估计的FRF基础上,加入频域加权策略,提高辨识鲁棒性. 在多输入、多输出系统下,水下EHA的频域输入、输出关系的FRF为
式中:
式中:
将W引入频域子空间辨识过程中,以平衡不同测点在建模中的贡献,使辨识结果更加突出整机层面的响应特征.
2.3. 子空间模型非线性参数优化
通过相干性筛选与多加权处理,可获得频域子空间辨识的初始状态空间模型. 由于实际测试过程中不可避免地存在环境噪声、模型阶数选取偏差和数据截断误差等因素,所获得的初始模型仍可能包含虚假模态、阻尼异常和频率漂移等不符合物理规律的模态参数. 因此,在初始模型基础上进一步优化参数,改善参数稳定性、约束非物理模态并提高模态结果的合理性. 设前述加权频域子空间算法获得的初始状态空间模型参数为
在获得初始模型
式中:
式中:
式中:
据此计算系统矩阵
式中:
2.4. 仿真验证与方法对比
为了验证所提方法在复杂频响条件下的适用性,构建包含8个输出通道的FRF仿真模型,用于模拟密集模态分布以及不同测量通道响应幅值差异. 在分析频段内共设置18阶物理模态,其中包含6组密集模态. 仿真得到的多通道FRF如图2所示,其中
图 2
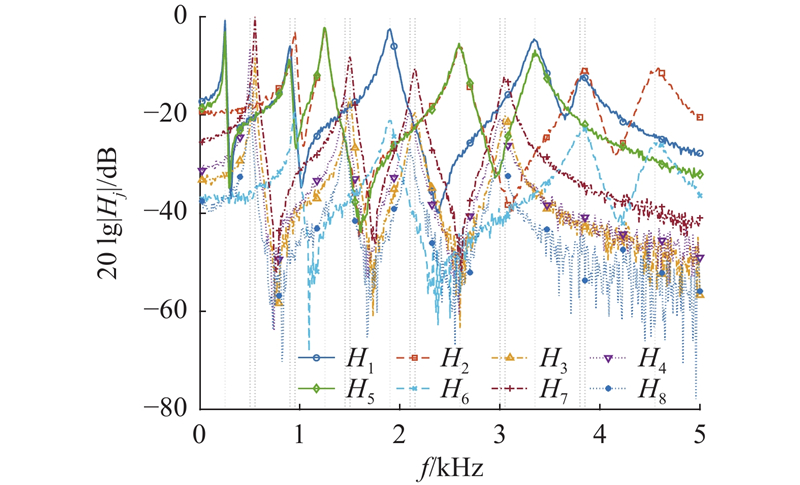
图 2 多输出频率响应函数仿真模型
Fig.2 Simulation model of multi-output frequency response function
为了评价不同方法的识别效果,以频率匹配度表示模态识别效果,以5 Hz作为固定频率匹配阈值. 该阈值为密集模态间距的10%,可避免相邻密集模态误匹配;当识别频率与真实频率偏差不超过5 Hz时,判定该模态识别成功. 在相同仿真条件下,将频域分解、时域子空间、传统频域子空间与本研究所提方法进行对比,结果如图3所示. 图中,
图 3
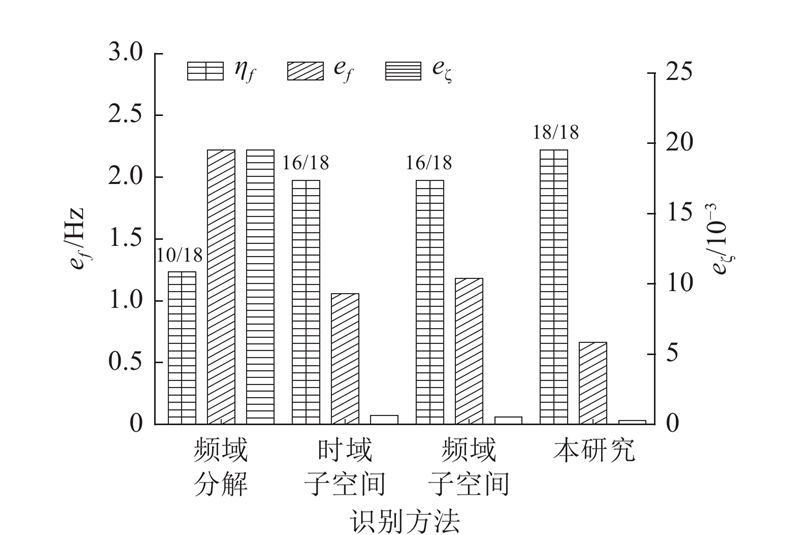
图 3 不同模态参数识别方法的识别结果对比
Fig.3 Comparison of identification results of different modal parameter identification methods
如图4所示为LM 参数优化过程中频率误差与阻尼比误差的迭代变化,其中
图 4
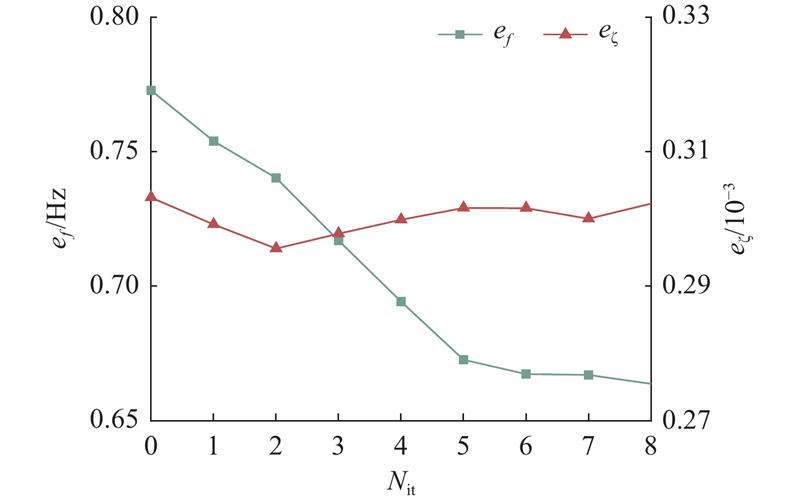
图 4 Levenberg-Marquardt参数优化过程的频率与阻尼比误差收敛曲线
Fig.4 Convergence curves of frequency and damping ratio error during Levenberg-Marquardt parameter optimization
3. 水下电液作动器结构模态辨识与运行振动分析
3.1. 实验平台与测试方法
为了验证所提模态辨识方法在水下EHA整机结构中的适用性,分析内部油液及外部水介质对其动力学特性的影响,开展水下EHA整机实验模态测试与振动响应测试.
3.1.1. 充油/无油状态下实验模态分析
分别对无油液状态和充油状态下的水下EHA整机开展实验模态分析,研究内部油液对其模态参数的影响. 两组实验保持支撑方式、测点布置、激励方式及采集参数一致. 实验采用弹簧绳悬挂水下EHA整机,使其近似自由边界状态,减小边界约束影响. 测试中,利用冲击力锤对整机壳体、液压缸及阀组等关键部位施加瞬态激励. 全机共设置24个激励点,主要布置于整机壳体、阀块和液压缸等刚度较高、传力路径明确且便于施加冲击激励的结构部位,以保证输入激励的稳定性和模态参数识别的有效性,激励点布置如图5所示. 在整机壳体和液压缸部位布置振动加速度传感器,采集结构响应. 鉴于垂直于整机壳体方向的振动幅值较大,后续模态辨识与振动分析主要采用该测点响应数据. 水下EHA实验模态测试平台如图6所示. 实验所用测试设备包括冲击力锤和压电式振动加速度传感器,主要参数如表1所示.
图 5
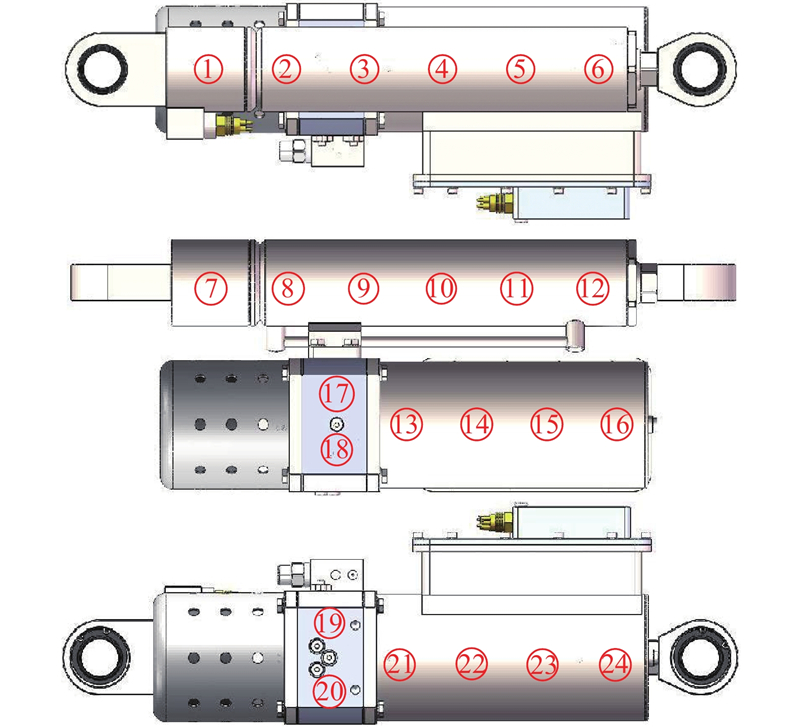
图 5 水下电液作动器激励点布置示意图
Fig.5 Layout of excitation points for underwater electro-hydraulic actuator
图 6
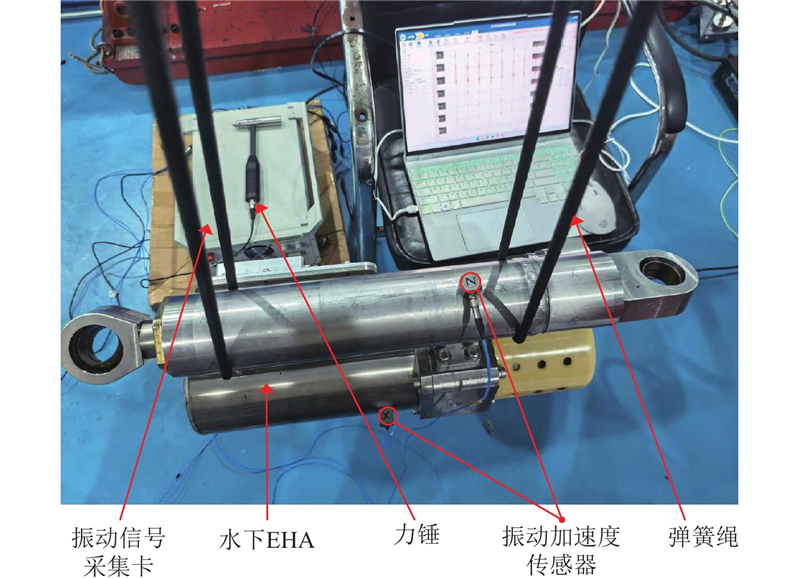
图 6 水下电液作动器实验模态测试平台
Fig.6 Experimental modal test platform for underwater electro-hydraulic actuator
表 1 水下电液作动器实验模态测试设备参数
Tab.1
| 设备 | 参数 | 数值 |
| 冲击力锤 | 锤头材质 | 不锈钢 |
| 量程/N | 5 000 | |
| 振动加速度 传感器 | 量程/(m·s−2) | ±500 |
| 频率响应/Hz | 0.5~7 000.0 | |
| 分辨率/(m·s−2) | 0.005 | |
| 安装谐振频率/Hz | >25 000 |
3.1.2. 陆上/水下环境振动测试
分别在陆上空气环境和水下环境中开展整机振动测试,分析外部水介质对水下EHA振动响应的影响,验证模态辨识结果. 两组实验保持支撑方式、传感器布置、加载方式及采集参数一致. 水下测试时,将水下EHA完全浸没于水池中,在无外部水流扰动的静水环境下开展振动测试. 陆上与水下测试均在整机壳体靠近阀块的位置布置振动加速度传感器,采集运行过程中的振动响应信号. 实验过程中,使水下EHA处于匀加速运行工况,利用其自身工作过程作为激励源. 根据水下EHA内部电机的运行特性及扫频测试需求,设定电机转速为在20 s内由0连续线性升高至额定最高转速 2 000 r/min. 该设置在保证转速变化连续性的基础上,使电机泵组在较宽频率范围内形成连续振动激励,充分激发水下EHA结构的多阶模态响应,使测试结果更接近实际运行状态下的动态响应特征. 水下EHA整机振动测试平台如图7所示.
图 7
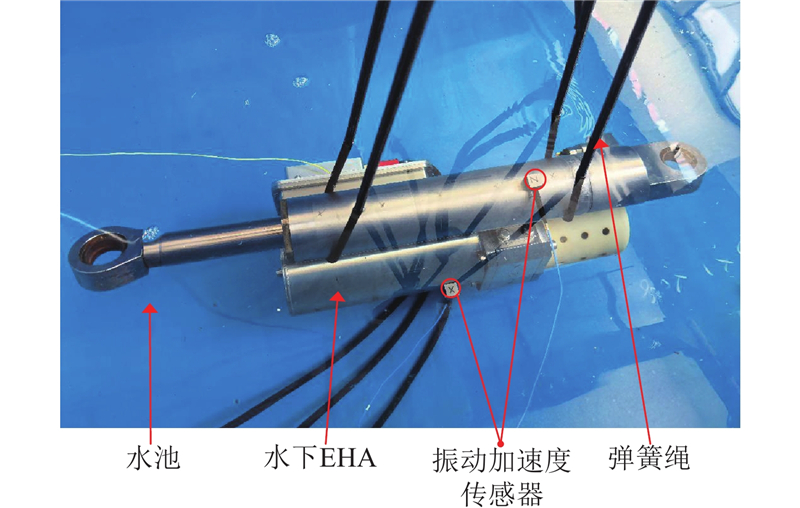
图 7 水下电液作动器整机振动测试平台
Fig.7 Vibration testing platform for underwater electro-hydraulic actuator
3.2. 充油/无油状态下模态辨识结果
在相同测试条件下,分别对内部无油液状态和内部充满油液状态下的EHA整机开展实验模态测试和模态辨识. 在实验实施过程中,每个激励点均进行5次有效重复激励,以提高测试数据的稳定性与统计可靠性. 为了减小信号截断效应及频谱泄漏对频域分析结果的影响,在数据预处理阶段对冲击力信号施加力窗,对加速度响应信号施加指数窗. 对各测点激励与响应信号计算基于H1估计的FRF及相干函数,并以相干函数作为评价指标对FRF数据进行筛选. 保留在共振峰频率处相干系数大于0.9的FRF数据,用于后续模态辨识. 以充油状态下水下EHA的激励点1~4号为例,其FRF及相干系数曲线如图8所示. 图中,H1为基于H1估计获得的FRF,
图 8
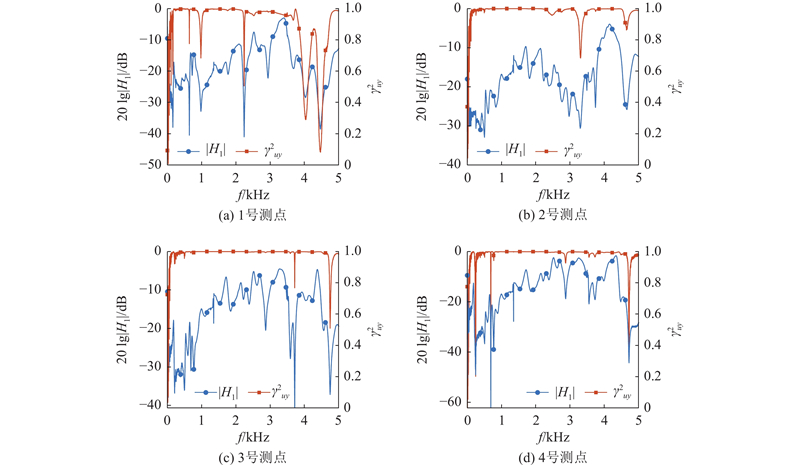
图 8 激励点1~4号的频率响应函数与相干系数
Fig.8 Frequency response functions and coherence coefficients of excitation points 1~4
由于水下EHA整机壳体处的主要振动响应集中在0~5 000 Hz范围内,后续模态辨识与分析均在该频段内开展. 先对24个激励点获得的FRF数据进行预处理,构建加权矩阵,以削弱不同测点响应幅值差异对辨识结果的影响. 再将加权后的频响数据引入频域子空间辨识过程,提取系统主要动态特征,获得初始状态空间模型. 为了保证充油与无油状态下辨识过程一致,结合奇异值分布特征选取相近模型阶数,其中充油状态取55阶、无油状态取54阶. 以初始状态空间模型参数为初值,采用LM优化方法修正系统矩阵,约束非物理模态. 优化后充油状态下的水下EHA模态模型与实测频响函数的拟合结果如表2所示,其中R为拟合精度. 将优化后频域子空间辨识结果与直接频域子空间辨识结果进行对比,原始方法在24个激励点上的平均拟合精度为85.31%;经频域加权与参数优化后,模型平均拟合精度提高至89.30%. 所采用的方法能够提高FRF拟合精度,所建立模型能够较好地反映水下EHA整机结构的实际动力学行为.
表 2 模态模型与实测频率响应函数数据的拟合精度
Tab.2
| 激励点编号 | R/% | 激励点编号 | R/% | |
| 1 | 83.53 | 13 | 94.35 | |
| 2 | 87.27 | 14 | 91.85 | |
| 3 | 86.22 | 15 | 93.98 | |
| 4 | 88.04 | 16 | 94.65 | |
| 5 | 88.22 | 17 | 91.13 | |
| 6 | 79.01 | 18 | 86.28 | |
| 7 | 83.25 | 19 | 87.78 | |
| 8 | 88.31 | 20 | 89.69 | |
| 9 | 88.72 | 21 | 92.64 | |
| 10 | 91.43 | 22 | 92.41 | |
| 11 | 91.23 | 23 | 94.77 | |
| 12 | 85.44 | 24 | 92.97 |
基于优化后的频域子空间模型,分别获得充油与无油状态下水下EHA的稳态图,结果如图9所示. 图中,Nm为模型阶数,a为幅值. 可以看出,两种状态下均可获得较为清晰的稳定极点分布. 稳态图中,真实结构模态通常在相邻模型阶次中表现为连续稳定的极点序列,固有频率和阻尼比变化较小,并与FRF峰值具有较好对应关系. 因此,综合考虑极点频率稳定性、阻尼比稳定性及FRF峰值对应关系进行模态定阶. 充油与无油状态下的固有频率和阻尼比分别如表3和表4所示,其中n为模态阶数,f为固有频率,ζ为阻尼比. 从低阶固有频率分布来看,充油状态下前几阶模态整体向低频方向偏移. 充油状态下前4阶模态频率分别为181.73、247.86、675.98和1 031.18 Hz;无油状态下前4阶模态频率分别为314.16、1 027.58、1 246.54和1 754.14 Hz. 油液填充后低阶模态频率有所降低,油液介质对水下EHA系统产生附加质量效应. 比较阻尼特性可知,充油状态下的平均阻尼比为0.042 00,无油状态下的平均阻尼比为0.032 75,前者较后者提高约28.24%. 油液填充不仅通过附加质量效应降低了部分模态频率,还可能通过油液黏性耗散机制增强系统能耗,提高水下EHA的整体阻尼比水平.
图 9
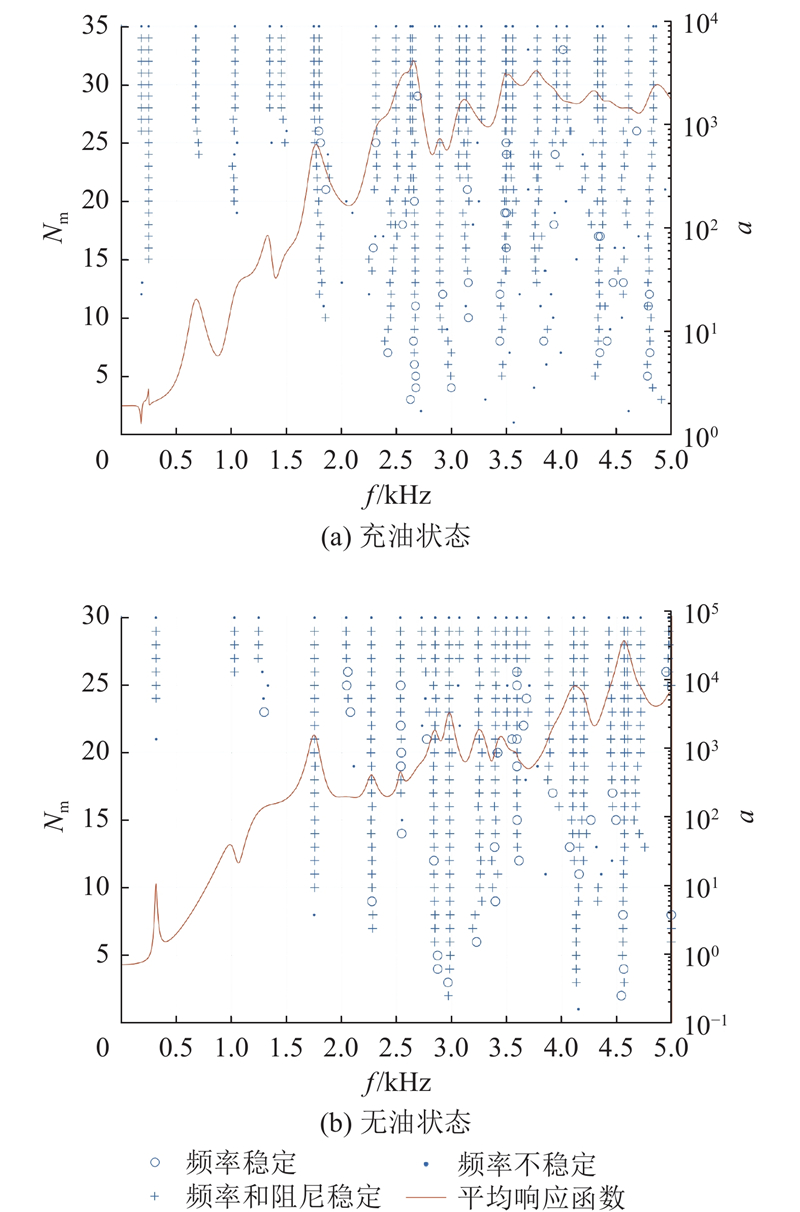
图 9 水下电液作动器模态稳态图
Fig.9 Modal stabilization diagram of underwater electro-hydraulic actuator
表 3 充油状态水下电液作动器固有频率与阻尼比
Tab.3
| n | f/Hz | ζ |
| 1 | 181.73 | 0.045 |
| 2 | 247.86 | 0.016 |
| 3 | 675.98 | 0.109 |
| 4 | 1 031.18 | 0.117 |
| 5 | 1 347.08 | 0.035 |
| 6 | 1 746.76 | 0.043 |
| 7 | 2 311.00 | 0.053 |
| 8 | 2 492.69 | 0.038 |
| 9 | 2 645.90 | 0.021 |
| 10 | 2 887.98 | 0.021 |
| 11 | 3 135.46 | 0.034 |
| 12 | 3 491.17 | 0.021 |
| 13 | 3 778.52 | 0.023 |
| 14 | 3 952.41 | 0.036 |
| 15 | 4 323.86 | 0.043 |
| 16 | 4 606.81 | 0.031 |
| 17 | 4 832.92 | 0.028 |
表 4 无油状态水下电液作动器固有频率与阻尼比
Tab.4
| n | f/Hz | ζ |
| 1 | 314.16 | 0.032 |
| 2 | 1 027.58 | 0.067 |
| 3 | 1 246.54 | 0.171 |
| 4 | 1 754.14 | 0.030 |
| 5 | 2 042.09 | 0.084 |
| 6 | 2 270.23 | 0.024 |
| 7 | 2 533.34 | 0.010 |
| 8 | 2 848.99 | 0.018 |
| 9 | 2 975.46 | 0.016 |
| 10 | 3 241.02 | 0.024 |
| 11 | 3 395.83 | 0.019 |
| 12 | 3 592.87 | 0.004 |
| 13 | 3 674.01 | 0.043 |
| 14 | 3 880.56 | 0.020 |
| 15 | 4 105.90 | 0.019 |
| 16 | 4 202.28 | 0.016 |
| 17 | 4 427.39 | 0.026 |
| 18 | 4 566.58 | 0.012 |
| 19 | 4 715.25 | 0.008 |
| 20 | 4 967.35 | 0.012 |
3.3. 水下电液作动器振动测试与模态验证
为了验证水下EHA结构动力学特性及实验模态辨识结果的准确性,在相同工况条件下分别开展陆上空气环境与水下环境整机振动测试. 实验过程中,通过控制电机转速实施线性扫频激励,以获得宽频振动激励. 对采集的振动信号采用Welch功率谱估计方法进行频域分析,以提高频谱估计的平滑性与抗噪性能,并据此识别结构主要共振频带及模态激发特征.
水下振动测试和陆上振动测试的频谱图如图10所示,其中a为振动加速度响应幅值. 为了获得频谱中的主要响应频率,基于峰值提取方法对频谱特征进行识别. 该方法先在频域内进行局部极大值搜索以确定候选峰值点,再通过幅值阈值筛选剔除由随机波动引起的低幅值伪峰,最终保留各频率邻域内响应显著的频率点作为代表峰值. 将提取的峰值频率与实验模态识别结果进行对比可知,两者具有一定的一致性,在水下环境中,690、1 020、1 370、2 340、4 380和4 620 Hz分别对应第3、4、5、7、15和16阶模态;在陆上环境中,700、1 390、1 740、2 380、2 920、3 450、3 760和4 350 Hz分别对应第3、5、6、7、10、12、13和15阶模态. 从频率对应关系来看,陆上测试频谱峰值与实验模态辨识结果吻合良好,所识别的模态频率能够准确反映结构的实际动力学特征,验证了所提方法模态辨识结果的可靠性. 对于水下环境,低频段主要峰值与模态频率保持良好对应,可用于表征水下工作状态下结构的主要振动特征. 中高频段响应受水介质阻尼、测点局部响应特性等因素的影响,易出现频率偏移和峰值叠加现象,使得峰值频率与模态阶次之间的对应关系相对复杂. 从振动响应特性来说,第1和第2阶模态的响应幅值相对较低,表明在水下EHA低转速工况下,旋转机械产生的激振能量有限,难以对低阶模态形成有效激励. 相较而言,第3~6阶模态对应的固有频率主导了结构振动响应的主要频率成分. 对于中高频段的振动响应,其频率成分呈现连续频带分布特征,反映出该频段响应主要受多阶模态耦合作用及宽频激励共同影响. 相较于陆上环境,水下环境中的频谱峰值较为平缓且幅值相对较低. 进一步计算表明,水下与陆上环境的振动信号均方根值分别为2.01和2.49 m/s2,陆上环境中的水下EHA振动水平更高. 总体来说,环境介质差异会对系统振动频率分布及响应幅值产生一定影响. 水下EHA采用充油结构,并由系统自身激振,其附加质量效应并不显著,因此陆上振动测试结果可在一定程度上表征水下EHA的振动特性.
图 10
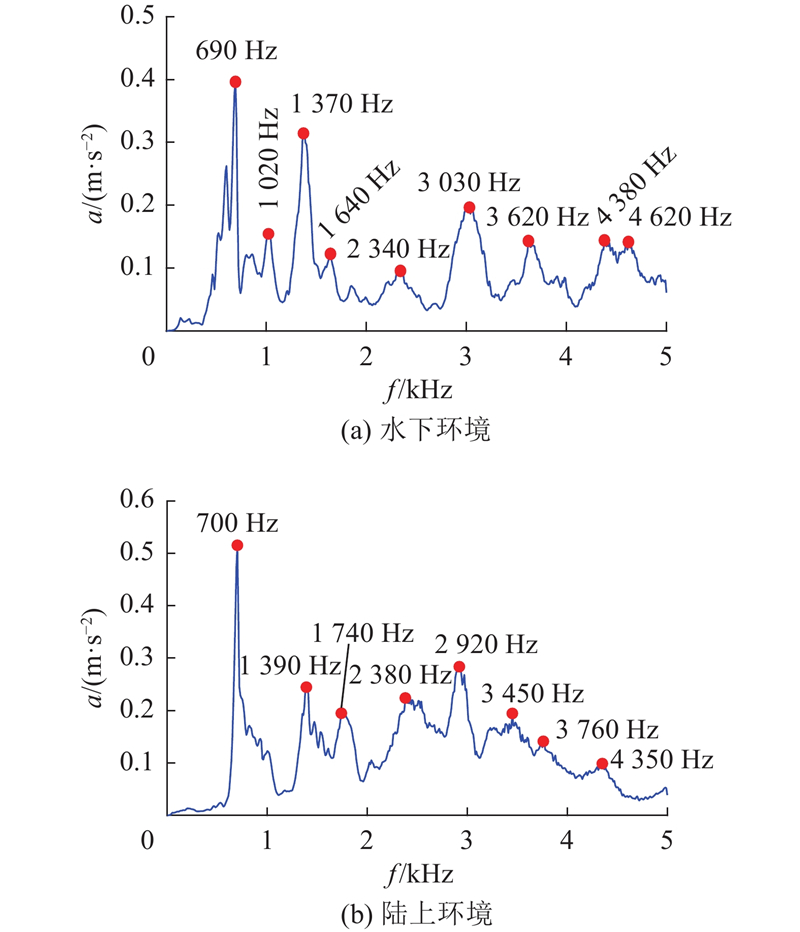
总体而言,水下和陆上环境中的主要频谱峰值均与实验模态辨识结果表现出较好的对应关系,表明扫频振动测试能够有效激发水下EHA系统的主要模态响应,结构模态主导振动响应特性. 上述结果进一步验证了本研究所提模态辨识方法的有效性,该方法能够较准确地识别水下EHA系统的主要模态特征,并为其动力学特性分析提供依据.
4. 结 语
针对水下EHA结构高度集成、模态密集且主导模态识别困难的问题,本研究提出融合频域子空间加权与参数优化的模态辨识方法,提取水下EHA的结构模态参数:1)基于水下EHA实验模态测试数据,构建频域子空间辨识模型,引入频域加权与LM参数优化方法修正模型. 优化后模型与实测FRF一致性良好,激励点平均拟合精度为89.30%. 2)充油与无油状态下水下EHA的模态辨识结果表明,油液填充改变了系统模态特性. 充油后,低阶固有频率整体下降,表现出明显的附加质量效应;平均阻尼比提高28.24%,内部充油提高了系统阻尼比水平. 3)陆上与水下运行振动测试结果表明,水下EHA振动响应主要受结构模态主导,其中第3~6阶模态贡献较为显著. 相较于陆上环境,水下振动幅值有所降低,外部水介质对结构振动具有抑制作用. 所提方法能够在复杂结构与模态密集条件下有效提取水下EHA主导模态,为结构动力学分析、振动特性评估及减振设计提供依据. 受实验条件限制,本研究尚未开展水下环境实验模态研究,后续将进一步研究外部水介质对水下EHA模态参数的影响,验证所提方法在实际水下环境中的适用性.
参考文献
Non-parametric operational modal analysis methods in frequency domain: a systematic review
[J].DOI:10.46604/ijeti.2021.6126 [本文引用: 1]
An integrated trajectory planning and motion control strategy of a variable rotational speed pump-controlled electro-hydraulic actuator
[J].DOI:10.1109/TMECH.2022.3209873 [本文引用: 1]
飞机颤振模态参数的频域子空间辨识
[J].DOI:10.3321/j.issn:1000-6893.2007.05.024 [本文引用: 1]
Subspace identification in frequency-domain applied to aircraft flutter modal parameter identification
[J].DOI:10.3321/j.issn:1000-6893.2007.05.024 [本文引用: 1]
水下机械手研究进展
[J].DOI:10.3901/JME.2020.19.053 [本文引用: 1]
Review of underwater manipulators
[J].DOI:10.3901/JME.2020.19.053 [本文引用: 1]
变负载下大功率船舶全回转推进器水动及液控仿真
[J].DOI:10.3785/j.issn.1008-973X.2026.01.018 [本文引用: 1]
Hydrodynamic and hydraulic-control simulation of high-power ship azimuth thruster under variable load
[J].DOI:10.3785/j.issn.1008-973X.2026.01.018 [本文引用: 1]
Motion control of electro-hydrostatic actuators with modeling and compensation of nonlinear bulk modulus
[J].DOI:10.1109/TIE.2024.3493209 [本文引用: 1]
水下EHA液压集成块优化设计与性能分析
[J].DOI:10.3969/j.issn.1001-3881.2025.24.020 [本文引用: 1]
Optimized design and performance analysis of underwater EHA hydraulic integrated blocks
[J].DOI:10.3969/j.issn.1001-3881.2025.24.020 [本文引用: 1]
Integral resonant control for suppression of resonance in piezoelectric micro-actuator used in precision servomechanism
[J].DOI:10.1016/j.mechatronics.2012.10.001 [本文引用: 1]
Failure analysis and life prediction of electronic devices in aerospace engines under random vibration
[J].DOI:10.1016/j.measurement.2025.118282 [本文引用: 1]
水下排气降噪装置设计及其降噪特性
[J].DOI:10.3785/j.issn.1008-973X.2021.07.017 [本文引用: 1]
Design of underwater exhaust noise reduction device and its noise reduction characteristics
[J].DOI:10.3785/j.issn.1008-973X.2021.07.017 [本文引用: 1]
Active control of vibration and radiated noise in the shaft-shell coupled system of an underwater vehicle
[J].DOI:10.1016/j.apor.2024.104324 [本文引用: 1]
Parameterized finite element modeling and experimental modal testing for vibration analysis of an industrial hexapod for machining
[J].DOI:10.1016/j.mechmachtheory.2021.104502 [本文引用: 1]
基于RBFNN-ISSA的特大跨径悬索桥有限元模型修正
[J].DOI:10.13465/j.cnki.jvs.2024.07.017 [本文引用: 1]
Finite element model correction of super long-span suspension bridge based on RBFNN-ISSA
[J].DOI:10.13465/j.cnki.jvs.2024.07.017 [本文引用: 1]
基于模态参数验证的机床结构件优化设计
[J].DOI:10.3785/j.issn.1008-973X.2018.10.006 [本文引用: 1]
Optimization design to machine tool structures using experimental verification of modal parameters
[J].DOI:10.3785/j.issn.1008-973X.2018.10.006 [本文引用: 1]
A review of operational modal analysis techniques for in-service modal identification
[J].DOI:10.1007/s40430-020-02470-8 [本文引用: 1]
基于车体模态振动提取方法的高速动车组车体减振设计
[J].DOI:10.3901/JME.2023.18.239 [本文引用: 1]
Vibration reduction design of high-speed EMU car body based on modal vibration decomposition method
[J].DOI:10.3901/JME.2023.18.239 [本文引用: 1]
A signal processing framework for operational modal analysis in time and frequency domain
[J].DOI:10.1016/j.ymssp.2018.06.009 [本文引用: 1]
基于MIMO法的行星齿轮减速器的模态试验
[J].DOI:10.3969/j.issn.1007-7294.2015.11.011 [本文引用: 1]
Modal test of planetary gear reducer based on MIMO method
[J].DOI:10.3969/j.issn.1007-7294.2015.11.011 [本文引用: 1]
A machine learning-based stochastic subspace approach for operational modal analysis of civil structures
[J].DOI:10.1016/j.jobe.2023.107187 [本文引用: 1]
Dynamic response analysis of a real-world operating offshore wind turbine under earthquake excitations
[J].DOI:10.1016/j.oceaneng.2022.112791 [本文引用: 1]
Modal parameter identification of a prototype arch dam using enhanced frequency domain decomposition and stochastic subspace identification techniques
[J].DOI:10.1520/JTE102731 [本文引用: 1]
基于随机子空间法的海洋平台模态特征实时提取方法研究
[J].DOI:10.13465/j.cnki.jvs.2021.03.020 [本文引用: 1]
Modal features real-time extraction of offshore platform based on stochastic subspace method
[J].DOI:10.13465/j.cnki.jvs.2021.03.020 [本文引用: 1]
协方差驱动随机子空间辨识的参数敏感性分析
[J].DOI:10.3969/j.issn.1006-1355.2024.01.005 [本文引用: 1]
Parameter sensitivity analysis of covariance-driven stochastic subspace identification
[J].DOI:10.3969/j.issn.1006-1355.2024.01.005 [本文引用: 1]


